3.1 拉格朗日与欧拉两种视角
3.1 拉格朗日与欧拉两种视角
本节摘要:描述流动有两种坐标选择——拉格朗日视角跟踪每个流体质点(如装 GPS 的漂流瓶),欧拉视角固定在空间点上记录"经过此处的速度"(如桥头测速仪)。流体力学几乎全部采用欧拉视角,代价是加速度必须写成物质导数:当地变化率加对流项。流线、迹线、脉线的区分也在本节完成。
往河里撒一把染色木屑,你既可以选择盯着某一粒木屑看它走出的轨迹,也可以选择站在桥上看每一点此刻的水速。前者是拉格朗日视角,后者是欧拉视角。两种描述包含同样的物理,但工程几乎总选欧拉——因为在桥上装一支测速仪,远比给每一滴水装追踪器便宜。天气预报、风洞测量、CFD 网格,全都是欧拉式的。
一、为什么欧拉视角需要"物质导数"
欧拉视角的直接代价藏在加速度里。速度场 u(x, t) 是空间和时间的函数,某质点的加速度不只是"这一点速度随时间的变化"——质点下一秒就漂到别处了,那里速度不同。完整账单分两笔:
- 当地加速度 ∂u/∂t:你站的这一点上,速度随时间变多快(非定常效应);
- 对流加速度 (u·∇)u:质点自己搬家,搬进了一个速度不同的区域(定常流动也有它!)。
两者合称物质导数 Du/Dt = ∂u/∂t + (u·∇)u。喷嘴收缩段是最好的现场:水箱稳压放水,管内各点速度不随时间变(定常),但水从粗段流进细段逐点加速——加速度百分之百来自对流项。反过来,管道末端的阀门正在缓缓关闭,即使管径均匀,全管速度也在同步下降——这是纯当地加速度。
import numpy as np # 收缩喷嘴:定常流动里的对流加速度 Q = 2e-3 # 体积流量 m3/s r = np.array([0.04, 0.03, 0.02, 0.01]) A = np.pi * r**2 U = Q / A acc = U**2 / 0.15 # 假设沿程 15 cm 内完成收缩 U dU dx 近似 print("半径mm 流速m/s 平均对流加速度m/s2") for rr, uu, aa in zip(r*1e3, U, acc): print(f"{rr:5.0f} {uu:6.2f} {aa:8.1f}")
看输出:同样 2 升/秒的流量,半径从 40 mm 收缩到 10 mm,流速涨 16 倍,对流加速度涨到 250 倍以上。定常不等于没有加速度,这是初学者最容易栽的第一个坑。
二、流线、迹线与脉线
三个"线"必须分清:
| 概念 | 定义 | 现场类比 |
|---|---|---|
| 流线 | 某瞬间与速度场相切的光滑曲线 | 某一瞬间的全河快照 |
| 迹线 | 单个质点走过的轨迹 | 一只漂流瓶的航迹 |
| 脉线 | 先后经过同一点的所有质点连线 | 烟囱冒出的整条烟 |
定常流动中三者重合;非定常时各走各路。风洞烟流可视化显示的是脉线,PIV 一次快照给出的是速度场(由此可画流线)——报告"流线"前先想清楚你看到的到底是哪一种。还有两类特征线值得记住:驻点(速度为零,压力最高的地方,皮托管头部就是一个被制造出来的驻点)与分离线(流线从壁面脱开处,第 6 章的主角)。
三、控制体:欧拉视角的工程化身
与其追质点,不如划一块固定区域(控制体)记账:流进多少、流出多少、内部积累多少。质量、动量、能量都可以这样记。对不可压缩定常管流,质量账立即给出连续性方程 A₁U₁ = A₂U₂——截面缩一半、速度翻一倍。医生听诊的超声多普勒测血流、市政供水调度算管网的节点流量平衡,用的都是这本账。
现场案例:血管狭窄处的流速飙升
动脉某段因斑块狭窄到原管腔面积的 40%。血流量不变时,狭窄段流速升为原来的 2.5 倍。伯努利效应(下一章展开)使狭窄段静压下降,血管在压差下有被进一步"吸瘪"的趋势,可能触发喘流杂音——颈动脉狭窄的听诊杂音正是高速血流与湍流的产物。连续性方程一行就给出了核心数量关系:
A_normal, A_sten = 1.0, 0.40 # 面积比 U_mean = 0.5 # 正常段平均流速 m/s print(f"狭窄段平均流速 {U_mean * A_normal / A_sten:.1f} m/s")
四、消防水带的连续性账
消防水带干径 65 mm,水枪口径 19 mm,泵流量 10 L/s。两个流速各多少?连续性一行出答案:
import numpy as np Q = 10e-3 U_hose = Q / (np.pi*0.065**2/4) U_nozzle = Q / (np.pi*0.019**2/4) print(f"水带流速 {U_hose:.1f} m/s 枪口流速 {U_nozzle:.1f} m/s")
水带约 3 m/s、枪口约 35 m/s——枪口面积只有水带的百分之八点五,流速放大近十二倍。消防员握枪需要对抗的反冲力,正是这个动量变化率(下一节动量定理的现场版本):质量流量乘速度变化,粗算数百牛,两名消防员压不住一支大口径水枪不是力气问题,是物理问题。
💡 读图技能:拿到任何管网图,先用连续性把各段速度标出来,再谈压力与损失。速度未知的管网讨论都是空中楼阁——这条工作顺序从本节一直用到第 8 章。
变式思考
把两种视角与三根线的关系画成一张对照图,临考前扫一眼即可复位:
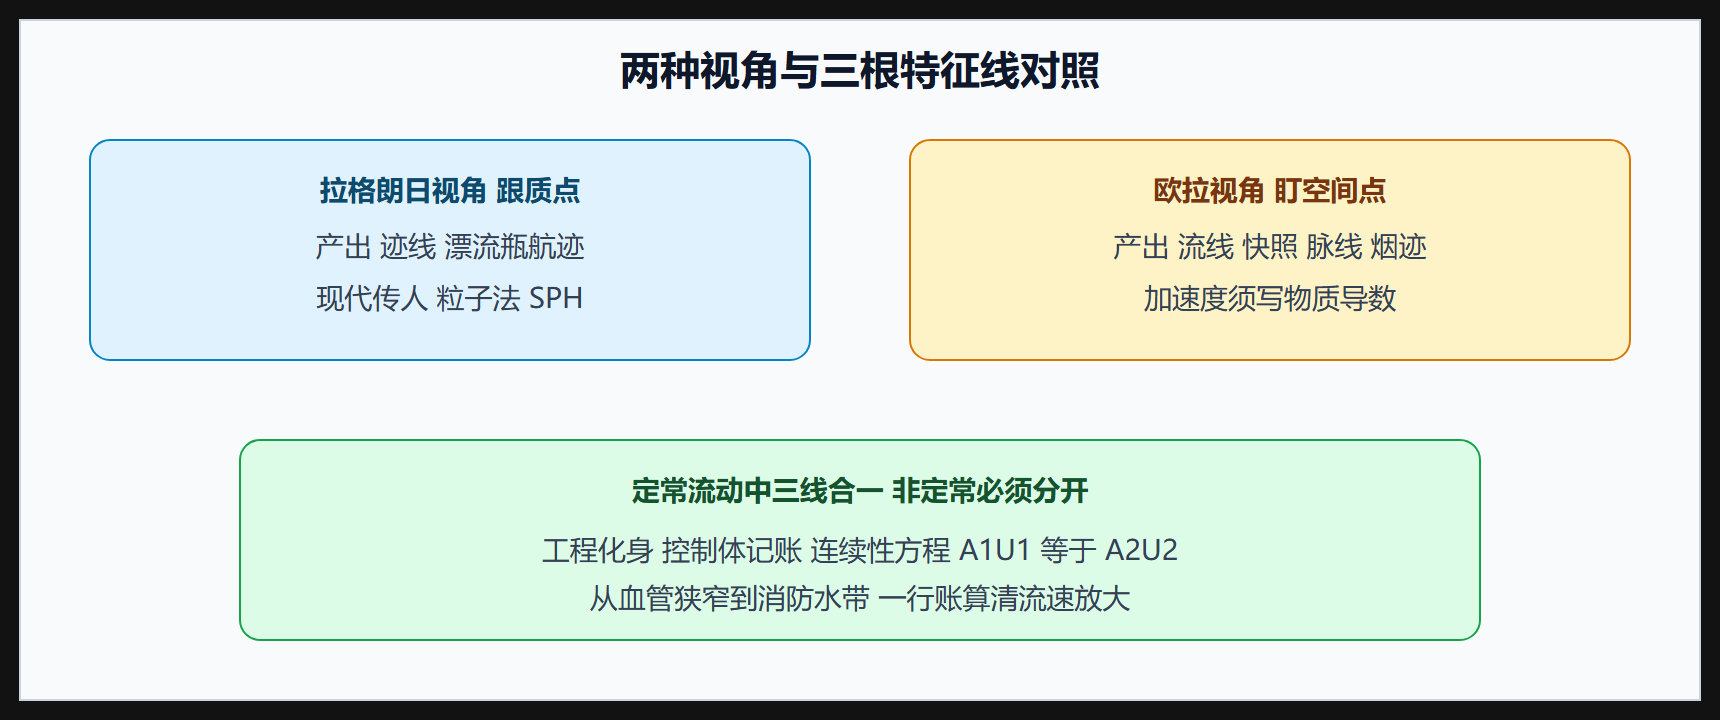
两种视角的切换在数值方法里各有传人:粒子法(如光滑粒子流体动力学)是拉格朗日派的现代继承者,擅长自由面翻卷与飞溅;有限体积法守在欧拉阵营,擅长工程尺度的压力与损失。选方法前先问"我关心的是质点的命运还是场的发展",答案往往直接指向其中一派。两派还在互相借力——任意拉格朗日-欧拉方法让网格随流体适度变形,兼得两家之长,流固耦合仿真里随处可见。
本节要点回顾
- 拉格朗日追质点、欧拉盯空间点,工程主流是欧拉视角;
- 物质导数 = 当地项 + 对流项;定常流动可以有很大的对流加速度;
- 流线、迹线、脉线在定常时重合,非定常时必须分开讨论;
- 驻点是速度为零、压力最高之点,是测压与绕流分析的关键位置;
- 控制体记账法是欧拉视角的工程化身,连续性方程 A₁U₁ = A₂U₂ 是它的第一份产出。
视角和语言备齐,下一节把牛顿第二定律翻译成流体的母方程。