4.2 Runge-Kutta 家族
4.2 Runge-Kutta 家族
本节摘要:显式欧拉法一阶精度且在振荡系统上能量单调膨胀;RK4 用四次函数评估换取四阶精度,成为通用默认;嵌入对方法(RK45)让步长随解的形态自适应。本节在谐振子试金石上完整复现能量漂移现象,并剖析自适应步长的控制回路。
一、案发现场:欧拉法给弹簧注入能量
谐振子 y'' = -y 化为一阶系统(位置 y、速度 v)后,显式欧拉一步只是"沿当前切线走":
import numpy as np def euler_step(f, t, y, h): return y + h * f(t, y) osc = lambda t, y: np.array([y[1], -y[0]]) # y[0]=位置, y[1]=速度 h, T = 0.05, 50.0 n = int(T / h) y = np.array([1.0, 0.0]) for k in range(n): y = euler_step(osc, k*h, y, h) energy = 0.5 * (y[0]**2 + y[1]**2) # 初能量 = 0.5 print(f"t={T} 时能量: {energy:.4f}") # 典型 1.6+,能量翻三倍!
取证:每一步欧拉都把圆轨道上的点移到切线上——切线永远落在圆外。单步误差 O(h²) 看似无害,但误差方向系统性向外,数十步内振幅肉眼可见地膨胀。这不是 bug,是一阶方法对保守系统的结构性缺陷:它把哈密顿系统当成了能量源。
二、RK4:四次采样换四阶精度
RK4 在每步内采样四个斜率(起点、两个中点试探、终点),加权平均出等效的"高阶切线":
import numpy as np def rk4_step(f, t, y, h): k1 = f(t, y) k2 = f(t + h/2, y + h/2 * k1) k3 = f(t + h/2, y + h/2 * k2) k4 = f(t + h, y + h * k3) return y + h/6 * (k1 + 2*k2 + 2*k3 + k4) osc = lambda t, y: np.array([y[1], -y[0]]) h, T = 0.05, 50.0 y = np.array([1.0, 0.0]) for k in range(int(T/h)): y = rk4_step(osc, k*h, y, h) print(f"RK4 t=50 时能量: {0.5*(y[0]**2+y[1]**2):.6f}") # 约 0.5000x,漂移极小
同样的步长,RK4 的能量漂移比欧拉小五个数量级以上。代价是每步四次函数评估(欧拉一次)——换算成"每次评估买的精度",RK4 在步长不太小时几乎是纯赚。这就是它从手算时代服役到今天的原因:在精度阶敏感、问题不刚性、函数评估不太贵的交集里,它仍是默认答案。
慢镜头看一个隐藏问题:RK4 的能量漂移小但不为零,且随时间线性累积。把 T 拉到几千、几万,相位误差逐渐显形——数值解的周期比真值略长,长时间后峰值出现在错误时刻。天体轨道、分子动力学的长期能量追踪对这类漂移零容忍,对症的药是辛积分器(保持哈密顿结构的保结构方法),它不追求单步高精度,而保证能量误差有界振荡而非漂移。
三、自适应步长:让积分器自己踩油门刹车
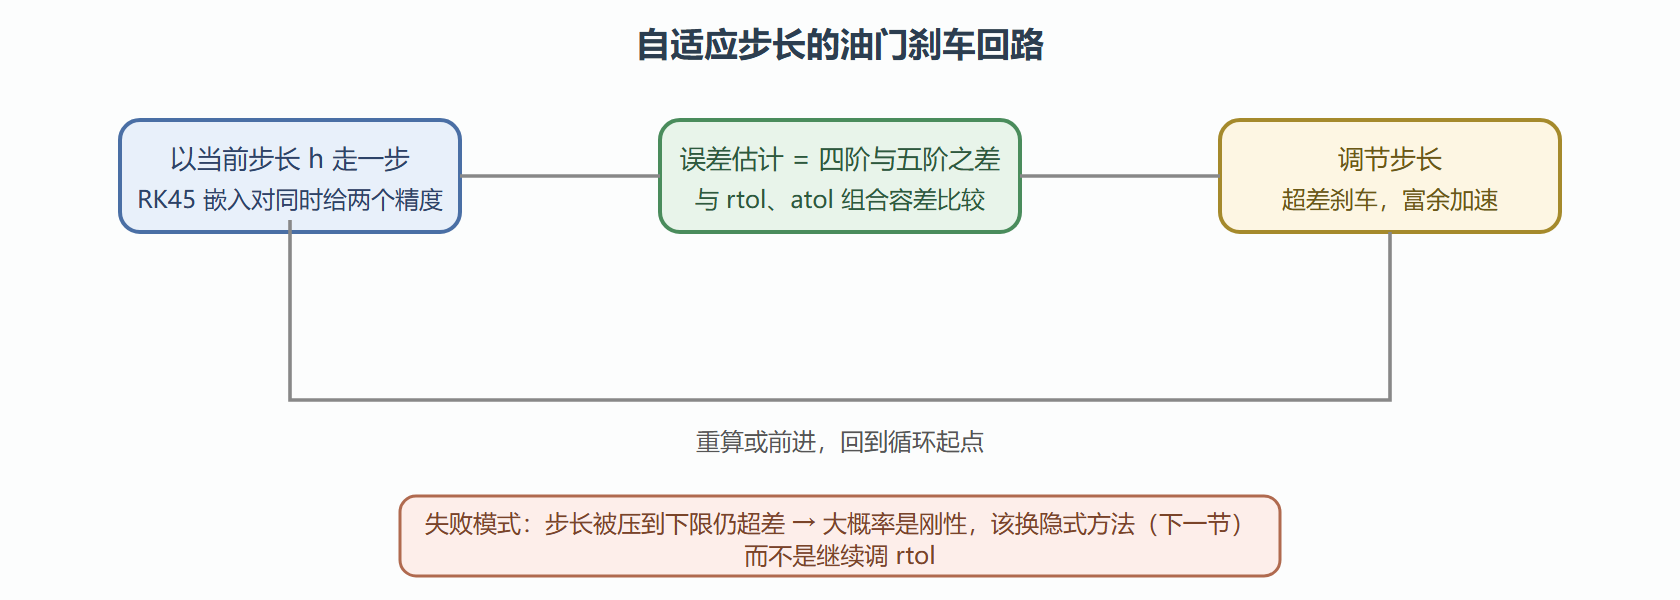
RK45(Dormand-Prince)同时算四阶和五阶两个版本,两者之差就是现成的局部误差估计——不需要真解就能知道"这步走得多准":
from scipy.integrate import solve_ivp import numpy as np osc = lambda t, y: [y[1], -y[0]] sol = solve_ivp(osc, [0, 50], [1.0, 0.0], method='RK45', rtol=1e-10, atol=1e-12, dense_output=True) print(f"RK45 步数: {sol.t.size-1}") print(f"t=50 能量误差: {abs(0.5*(sol.y[0,-1]**2 + sol.y[1,-1]**2) - 0.5):.2e}") # 对比刚性逼问下显式方法的步长(下一节主题的预告): sol2 = solve_ivp(osc, [0, 50], [1.0, 0.0], method='RK45', rtol=1e-6) print(f"宽松容差下步数: {sol2.t.size-1}")
控制回路拆解:局部误差估计与容差比较——超了就把步长乘一个小于 1 的因子重算(刹车),远小于容差就放大步长(油门)。增益因子按误差阶数设定,保证调节平稳不振荡。两个容差的分工要读准:rtol 管相对精度(跟随解的量级),atol 兜住解过零时的绝对精度,只设 rtol 会让过零段精度失控。
图 4.2-1 自适应步长控制回路
四、工程清单:solve_ivp 使用要点
from scipy.integrate import solve_ivp import numpy as np def rhs(t, y): return [y[1], -0.1*y[1] - np.sin(y[0])] # 阻尼摆 sol = solve_ivp(rhs, [0, 100], [2.0, 0.0], method='RK45', rtol=1e-8, atol=1e-10, dense_output=True, max_step=0.5) print(sol.success, sol.message)
清单四条:①rhs 的签名是 (t, y),与手写循环的习惯 (y, t) 相反,顺序写反是高频事故;②一定检查 sol.success,积分失败时结果数组不可用;③dense_output=True 提供连续插值,避免事后自己插值引入误差;④max_step 防止积分器跨过物理上重要的事件(碰撞、开关切换)。
💡 关键直觉:rtol 从 1e-6 收紧到 1e-10,步数大约变为原来的 1.6 倍(四阶方法的四分之一次方关系)——精度便宜,但先把量纲和 atol 设对,比一味收紧 rtol 有效得多。
本节要点回顾
- 欧拉的结构性原罪:切线永远落在圆外,保守系统能量单调膨胀;教学价值高,生产用途低
- RK4 的汇率:四倍评估换四阶精度,"每次评估的精度"在非刚性场景下几乎纯赚
- 长期能量体检:跟踪守恒量是 ODE 结果验证的第一手段,漂移线性累积是常态,需要保结构方法时别硬扛
- 嵌入对自适应:两个精度阶之差 = 免费的误差估计器;rtol/atol 分工必须理解
- solve_ivp 纪律:签名顺序、success 检查、dense_output、max_step 四件事做完才算交付
下一节处理显式方法的终极噩梦:刚性系统——步长被稳定性而不是精度绑架的疑难案件。