2.7 交通标志与信号灯识别
2.7 交通标志与信号灯识别
本节摘要:交通标志和信号灯是道路规则。本节讲自动驾驶怎么识别标志和信号灯——遵守交通规则的关键。
读前必看
阅读完本节,你应当能够:
- 理解标志和信号灯识别的作用
- 知道识别流程和挑战
- 了解代表方法
概念脉络
识别的作用
自动驾驶要遵守交通规则,必须识别:
- 交通标志:限速、禁行、让行、指示
- 信号灯:红/黄/绿、左转/右转灯、状态
识别结果影响决策(停车、减速、通行)。
识别流程
图 2-7 交通标志与信号灯识别
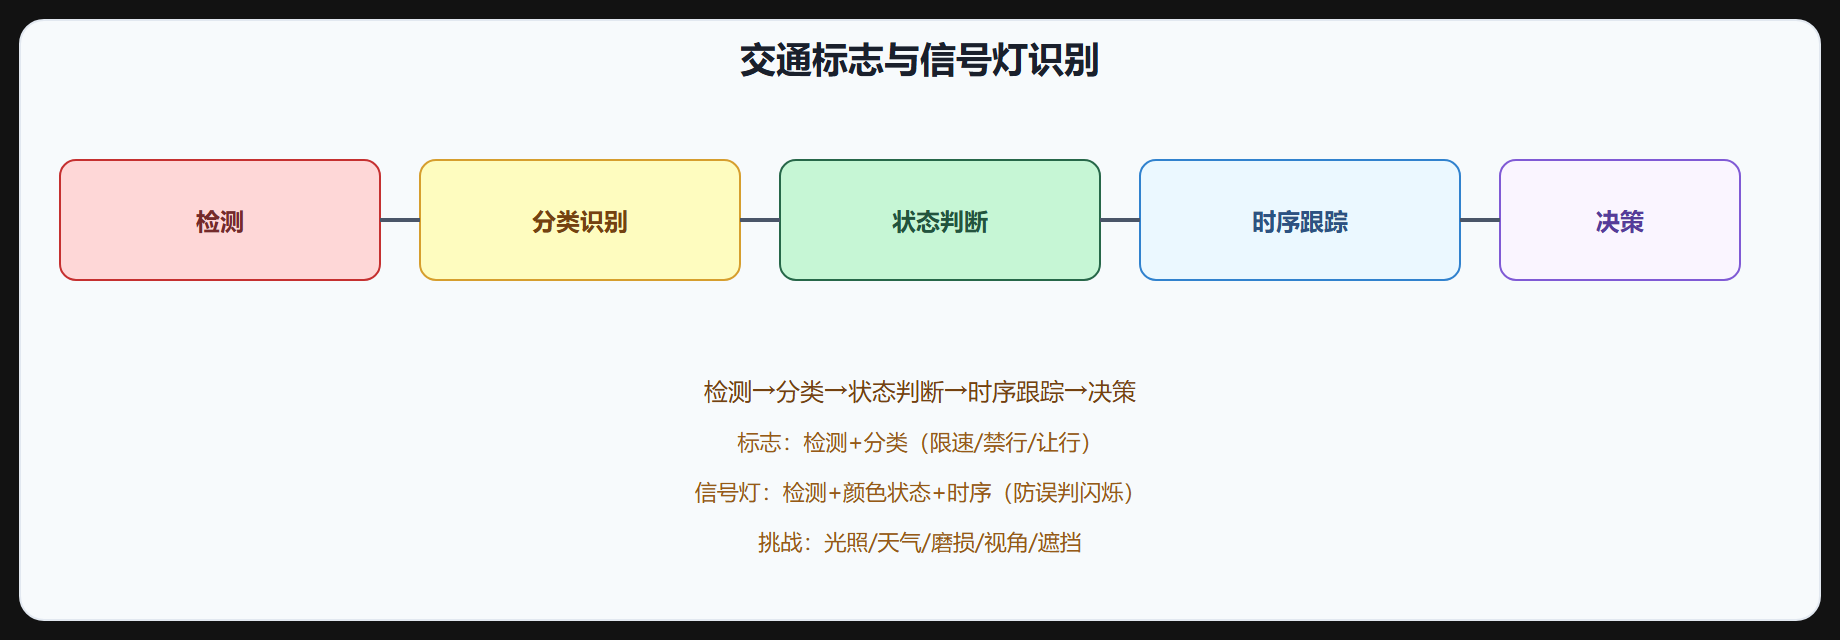
- 检测:找到标志/信号灯位置
- 分类识别:识别标志含义/灯颜色
- 状态判断:信号灯状态(红/黄/绿/闪烁)
- 时序跟踪:多帧确认,防误判
- 决策:影响驾驶行为
交通标志识别
交通标志识别两步:
- 检测:YOLO 等找标志位置
- 分类:CNN 识别标志类别(限速、禁行、让行等)
标志类别多(中国 100+ 种),用细粒度分类。
信号灯识别
信号灯识别要判断颜色和状态:
- 颜色:红、黄、绿
- 状态:常亮、闪烁、倒计时
- 方向:直行、左转、右转灯
- 时序:多帧确认,防单帧误判(如反光)
信号灯识别要时序跟踪,避免单帧误判导致急停。
代表方法
| 任务 | 方法 |
|---|---|
| 标志检测 | YOLO、Faster R-CNN |
| 标志分类 | ResNet、细粒度分类 |
| 信号灯检测 | YOLO、专用检测器 |
| 信号灯状态 | CNN + 时序(LSTM) |
挑战
| 挑战 | 说明 |
|---|---|
| 光照 | 强光、逆光、夜间 |
| 天气 | 雨、雾、雪遮挡 |
| 磨损 | 标志褪色、污损 |
| 视角 | 侧视、远距离 |
| 遮挡 | 树叶、车辆挡 |
| 闪烁 | 信号灯闪烁状态判断 |
高精地图辅助
高等级自动驾驶用高精地图预存标志/信号灯位置,视觉检测做确认,比纯视觉鲁棒(知道在哪找)。
与决策的关系
识别结果直接影响决策:
- 红灯 → 停车
- 限速 60 → 限速
- 禁行 → 不进入
- 让行 → 减速让行
识别错误可能导致违规或事故,可靠性要求高。
⚠️ 信号灯时序:单帧识别信号灯可能误判(反光、遮挡),必须多帧时序确认,避免急停或闯红灯。
💡 关键直觉:标志和信号灯识别用于遵守规则。流程:检测→分类→状态→时序→决策。标志两步(检测+分类),信号灯要颜色+状态+时序确认防误判。挑战光照/天气/磨损/遮挡。高精地图辅助。识别错误影响决策,可靠性要求高。
核心回顾
- 作用:识别标志和信号灯,遵守交通规则,影响决策。
- 流程:检测→分类→状态判断→时序跟踪→决策。
- 标志:检测(YOLO)+分类(ResNet 细粒度),类别多。
- 信号灯:颜色+状态+方向+时序确认,防单帧误判。
- 挑战:光照、天气、磨损、视角、遮挡、闪烁。
- 高精地图:预存位置,视觉确认,更鲁棒。
- 决策:识别错误可能违规/事故,可靠性要求高。
下一节讲运动预测。
信号灯识别的时序状态机
信号灯识别不能只看单帧。真实道路上有大量干扰:太阳反光、雨滴、前车尾灯、广告屏红光,都可能让单帧模型把"绿"误判成"红"。量产方案通常给每个灯位建一个时序状态机:单帧输出颜色和置信度,连续 N 帧(例如 3-5 帧)同颜色且置信度稳定,才确认状态切换;状态切换后还要有最小停留时间,防止闪烁。倒计时数字单独用一个识别模型读秒,红灯倒计时到达前主动降速,是网联车辆常见的平滑体验设计。
单帧模型输出(颜色, 置信度) -> 滑动窗口多数投票 -> 状态机: 红/黄/绿/熄灭/未知 -> 与地图信息交叉验证 -> 输出到规划(停车线距离, 剩余时间)
细粒度分类与场景约束
交通标志类别很多,中国国标 GB 5768 就有上百种标志。一种做法是两级分类:先用大模型粗分类(警告、禁令、指示、指路),再在子类内做细粒度分类。工程上还会利用已知地图做约束——限速牌出现的位置、信号灯存在的位置在记忆地图里都有,视觉检测结果与地图先验一致时采信,不一致时置为可疑。这个"视觉加地图互验"的思路能大幅降低误判率,也是高精地图在高等级自动驾驶里真正的价值所在。