3.1 视觉传感器类型 (摄像头)
3.1 视觉传感器类型 (摄像头)
本节摘要:自动驾驶摄像头不止一种。本节讲单目、双目、环视、鱼眼、红外等摄像头类型——选对摄像头才能感知好。
核心问题
阅读完本节,你应当能够:
- 区分摄像头类型
- 理解各类型用途
- 知道摄像头配置
概念脉络
自动驾驶摄像头类型
图 3-1 摄像头类型
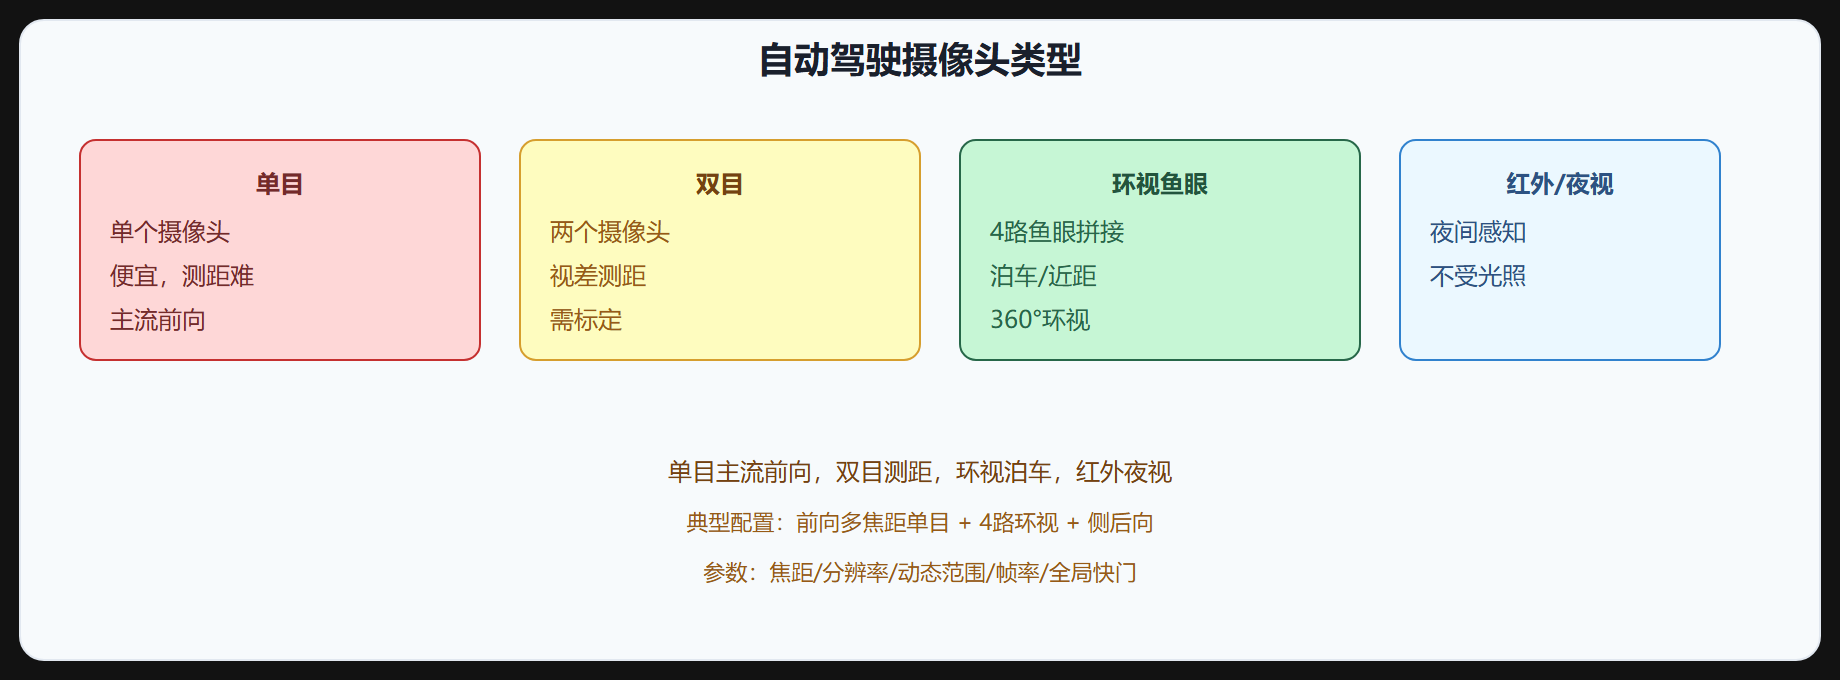
| 类型 | 特点 | 用途 |
|---|---|---|
| 单目 | 单摄像头,便宜,测距难 | 前向主流 |
| 双目 | 视差测距,需标定 | 测距 |
| 环视鱼眼 | 4 路拼接 360° | 泊车、近距 |
| 红外/夜视 | 不受光照 | 夜间 |
单目摄像头
单目最常用,便宜信息丰富。前向感知主要靠单目(或多焦距单目组合)。缺点是测距难,靠深度估计或融合 LiDAR。
双目摄像头
双目用视差测距(3.10 节),比单目精确。但需精确标定,基线短远距误差大,成本高。Subaru 等用双目。
环视鱼眼摄像头
4 路鱼眼摄像头(前/后/左/右)拼接 360° 环视图,用于:
- 泊车辅助
- 近距感知
- 车位线检测
鱼眼镜头畸变大,需校正。
红外/夜视摄像头
红外摄像头不受光照影响,用于夜间行人/动物检测。奔驰等夜视系统用红外。
摄像头配置
典型自动驾驶车摄像头配置:
- 前向:多焦距单目(远/中/近)或广角+长焦
- 侧前/侧后:覆盖盲区
- 后向:后视
- 环视:4 路鱼眼
共 6-12 路摄像头。
摄像头关键参数
| 参数 | 说明 |
|---|---|
| 焦距 | 视野和分辨率权衡(长焦远距清晰,短焦广角) |
| 分辨率 | 200万-800万像素 |
| 动态范围 | HDR,应对强光阴影 |
| 帧率 | 30-60fps |
| 快门 | 全局快门(避免运动畸变) |
| HDR | 高动态范围 |
摄像头挑战
- 运动畸变:卷帘快门高速运动畸变,用全局快门
- 强光/阴影:需 HDR 摄像头
- 雨雪遮挡:镜头脏
- 温度:车规级温度范围
⚠️ 卷帘快门:卷帘快门高速运动时图像畸变,自动驾驶用全局快门避免。这是车规摄像头和消费级的关键区别。
💡 关键直觉:摄像头有单目(主流前向)、双目(测距)、环视鱼眼(泊车 360°)、红外(夜视)。典型 6-12 路配置。关键参数焦距/分辨率/HDR/全局快门。卷帘快门运动畸变要用全局快门。
要点速记
- 类型:单目(主流前向,便宜测距难)、双目(视差测距需标定)、环视鱼眼(4 路 360° 泊车)、红外(夜视)。
- 配置:前向多焦距+侧后+环视,6-12 路。
- 参数:焦距(视野/分辨率权衡)、分辨率、HDR、帧率、全局快门。
- 挑战:运动畸变(用全局快门)、强光阴影(HDR)、雨雪、温度。
- 车规:全局快门、HDR、宽温度范围,区别于消费级。
下一节讲多传感器融合。
焦距、视野与分辨率的选择
前向摄像头的选型是经典的权衡问题。长焦镜头看得远但视野窄(远处目标占像素多,检测可靠),短焦视野广但远处目标像素少。量产车通常布置 2-3 个不同焦距的前向摄像头:超广角负责近场和路口,主摄负责中远场,长焦负责远场(限速牌、远处车辆)。像素数量不决定一切,单位立体角上的像素密度(分辨率除以视野)才是关键——同样是 800 万像素,用在 40 度视野上比用在 120 度视野上"看得更远更清"。
焦距 -> 视野(大) vs 像素密度(高) 的权衡 广角 : 近场覆盖, 畸变大 长焦 : 远场清晰, 视野窄 量产 : 前向 2-3 焦距组合 + 环视 4 路鱼眼
快门、HDR 与车规要求
卷帘快门逐行曝光,车高速行驶时画面会产生"果冻效应"(物体倾斜、拖影),因此车规摄像头普遍要求全局快门。HDR 则解决明暗反差:逆光时天空亮、路面暗,普通摄像头只能二选一,HDR 合成多帧不同曝光,把高光和暗部细节都保留下来。车规还有一套专门的可靠性要求——工作温度范围(零下 40 度到 85 度)、镜头起雾处理、IP 防护等级。相比消费级摄像头,车规镜头还要求低畸变、稳定的内参,因为感知算法依赖内参做畸变校正和测距,内参漂移会导致投影错位。最后是标定:每台车出厂都要做一次外参标定(确定摄像头相对车体的位置和朝向),行驶中受颠簸影响外参会轻微漂移,一些车会利用车道线、路面特征做在线自标定来补偿。标定数据直接进入融合和投影模块,是"摄像头数据可用"的前置条件。