3.2 多传感器融合 (Sensor Fusion)
3.2 多传感器融合 (Sensor Fusion)
本节摘要:单一传感器不够鲁棒,融合才可靠。本节讲早/中/晚期融合策略——让摄像头、激光雷达、雷达互补。
本节地图
阅读完本节,你应当能够:
- 理解融合的必要性
- 区分早/中/晚期融合
- 知道融合的挑战
概念脉络
为什么需要融合
单一传感器各有局限:
- 摄像头:语义强但受光照天气、测距弱
- 激光雷达:精确 3D 但贵、受雨雾
- 雷达:全天候测速但分辨率低
融合互补,提升鲁棒性和精度,是高等级自动驾驶必需。
融合策略
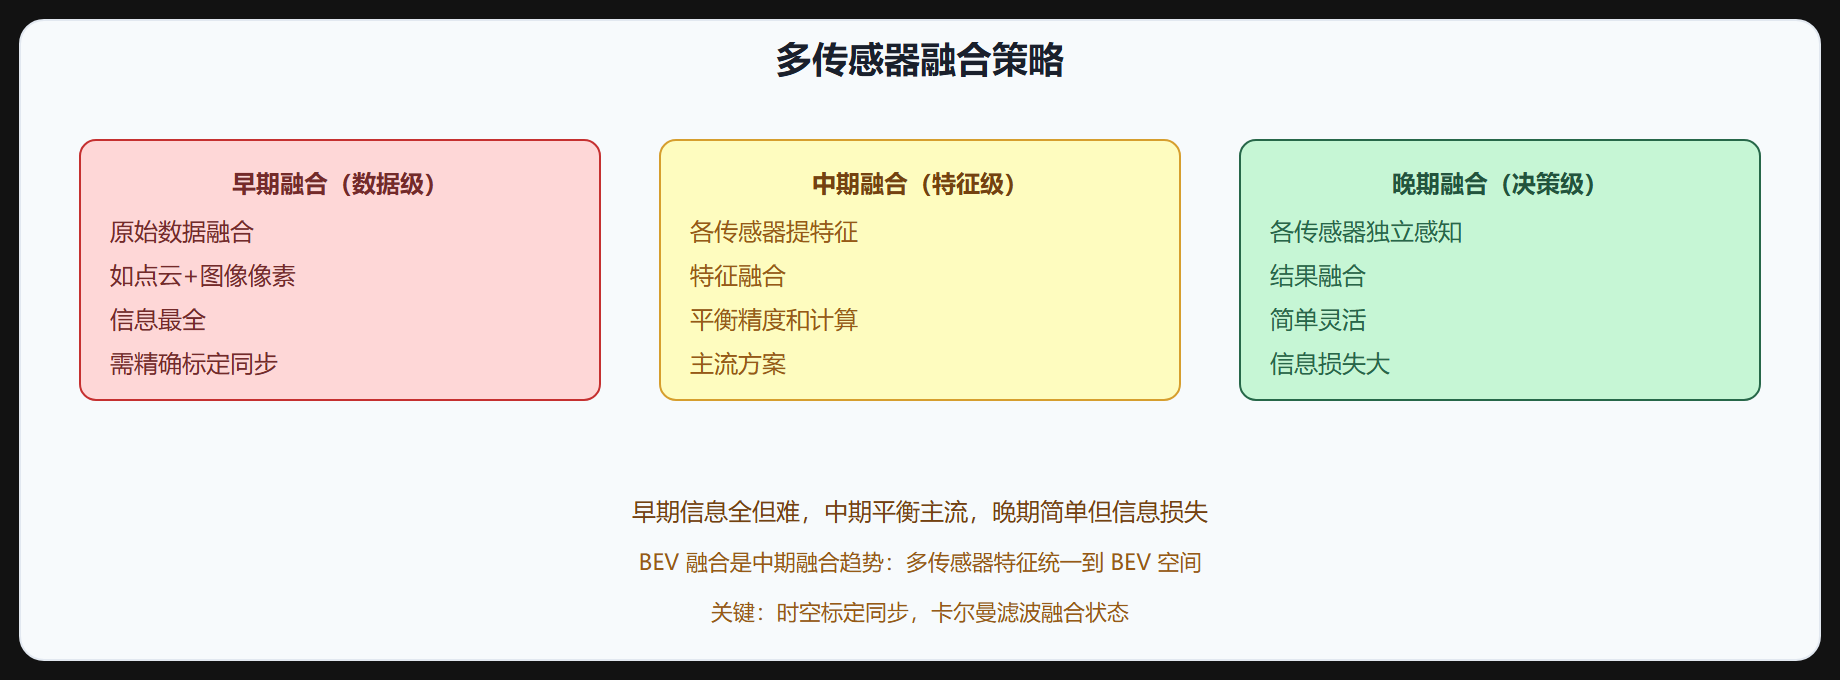
图 3-2 多传感器融合策略
| 策略 | 融合层级 | 特点 |
|---|---|---|
| 早期融合 | 数据级 | 原始数据融合,信息全但需精确标定 |
| 中期融合 | 特征级 | 各提特征再融合,平衡,主流 |
| 晚期融合 | 决策级 | 各独立感知再融合结果,简单但信息损失 |
早期融合(数据级)
直接融合原始数据:
- 激光雷达点云投影到图像,点云+像素一起处理
- 信息最全
- 需精确标定(外参)和时间同步
- 计算量大
中期融合(特征级)
各传感器独立提特征,特征融合:
- 摄像头提图像特征,激光雷达提点云特征,融合
- 平衡精度和计算
- BEV 融合是趋势:多传感器特征统一到 BEV 空间
- 主流方案(BEVFusion、TransFusion)
晚期融合(决策级)
各传感器独立完成感知,结果融合:
- 摄像头检测结果 + 激光雷达检测结果,合并
- 简单灵活
- 信息损失大(各传感器结果已压缩)
BEV 融合(趋势)
现代自动驾驶感知趋势:多传感器特征统一到 BEV(鸟瞰图)空间融合:
- 摄像头特征转 BEV
- 激光雷达点云本就在 3D/BEV
- 在 BEV 统一空间融合检测
- 代表:BEVFusion、TransFusion
BEV 融合让多传感器在统一空间感知,精度高,是当前主流。
卡尔曼滤波融合
状态估计用卡尔曼滤波融合多传感器:
- 摄像头给位置(噪声大)
- 雷达给速度(精确)
- 卡尔曼融合得最优估计
扩展卡尔曼(EKF)处理非线性。
融合的挑战
| 挑战 | 说明 |
|---|---|
| 标定 | 外参(传感器间位置)内参精确 |
| 时间同步 | 多传感器时间对齐 |
| 坐标系 | 统一到车体坐标系 |
| 异构数据 | 图像 2D、点云 3D、雷达极坐标 |
| 冗余冲突 | 传感器结果冲突时取舍 |
融合的优势
- 鲁棒性:一传感器失效,其他兜底
- 精度:互补提升
- 全天候:摄像头失效时雷达工作
- 冗余:安全关键
⚠️ 标定同步:融合前提是精确标定(传感器间位置关系)和时间同步,否则融合错位。这是融合的工程难点。
💡 关键直觉:融合互补提升鲁棒精度。早期(数据级,信息全难)、中期(特征级,主流)、晚期(决策级,简单损失大)。BEV 融合是趋势(统一 BEV 空间)。卡尔曼滤波融合状态。挑战标定/同步/坐标系/异构/冲突。
一节小结
- 必要性:单一传感器局限,融合互补提升鲁棒精度。
- 早期融合:数据级,原始数据融合,信息全需精确标定。
- 中期融合:特征级,各提特征再融合,平衡,主流。
- 晚期融合:决策级,各独立感知再合并,简单但信息损失。
- BEV 融合:多传感器特征统一 BEV 空间,趋势(BEVFusion/TransFusion)。
- 卡尔曼:状态估计融合多传感器,EKF 处理非线性。
- 挑战:标定、时间同步、坐标系统一、异构数据、冗余冲突。
- 优势:鲁棒、精度、全天候、冗余。
下一节讲数据集与标注。
标定、同步与坐标系,融合的三个地基
融合效果好不好,一半取决于感知算法,一半取决于三个"地基"。外参标定确定传感器之间的相对位姿,常见做法是标定板或标定间里采集多传感器数据,求解旋转和平移;时间同步把各传感器数据对齐到同一时刻,摄像头 30Hz、激光雷达 10Hz、毫米波雷达 50Hz,量产车常用一个时间同步硬件模块统一打时间戳;坐标系统一则是把雷达的极坐标、激光雷达的车体坐标、摄像头的相机坐标都换算到同一车体坐标系下。
传感器原始流 -> 时间戳对齐(硬件同步) -> 坐标变换(相机/雷达 -> 车体) -> 融合算法(早/中/晚) -> 统一环境模型
BEV 融合为什么成为主流
把摄像头特征和激光雷达特征都投影到车体上方的 BEV 网格,然后在 BEV 上做检测和分割,是近几年的主流方案(BEVFusion、TransFusion)。BEV 融合有三个好处:多传感器在同一个空间坐标下天然对齐,不需要再做 2D 到 3D 的投影转换;BEV 与下游规划模块的坐标系一致,感知结果可以直接消费;对遮挡更鲁棒——摄像头看不到被激光雷达挡住的侧面时,BEV 融合仍然能用激光雷达的几何信息补上。代价是特征投影和网格化会损失一部分图像细节,且算力需求明显上升,一般放在高性能计算平台上。