2.2 点云的数据结构
2.2 点云的数据结构
本节摘要:点云的存储形态决定处理效率——有序点云带网格拓扑、无序点云靠邻域结构补课。KD 树与八叉树是两种主力索引,建树成本与查询效率各有曲线。本节给出选型依据与基准数据。
仪器吐出数据,踏勘队要选"记录簿"。看似只是存一个三维数组,实际上第三章的滤波、法向估计、分割全都依赖邻域查询——找"一个点周围半径内的伙伴"这个动作,每天要执行上亿次。记录簿选错,处理管线慢一个数量级。
有序与无序:两种出生证明
深度相机输出的深度图反投影得到的点云是有序点云:每个点天然对应图像网格的一个像素,邻域就是上下左右像素,查询零成本,还能直接复用图像算法。激光雷达扫描、多帧拼接后的点云是无序点云:只是一袋坐标,没有任何隐含拓扑,邻域必须靠空间索引结构现建。
| 维度 | 有序点云 | 无序点云 |
|---|---|---|
| 来源 | 深度图反投影 | 激光雷达、拼接结果 |
| 邻域查询 | 数组索引,微秒级 | KD 树,对数级 |
| 网格算法 | 可直接用图像法 | 需重建拓扑 |
| 典型规模 | 每帧约三十万点 | 数百万到数亿点 |
| 下采样 | 抽行列即可 | 体素化更合理 |
# 同一片点云的两种"出生方式" import numpy as np h, w = 480, 640 depth = np.random.uniform(500, 3000, size=(h, w)) # 模拟深度图 us, vs = np.meshgrid(np.arange(w), np.arange(h)) print('有序点云形状:', np.stack([us, vs, depth], -1).shape) # (480, 640, 3) print('拉平后点数:', h * w) # 307200 # 有序形态保留了网格:邻域是 depth[i-1:i+2, j-1:j+2] 一句切片
KD 树:把空间切成二叉蛋糕
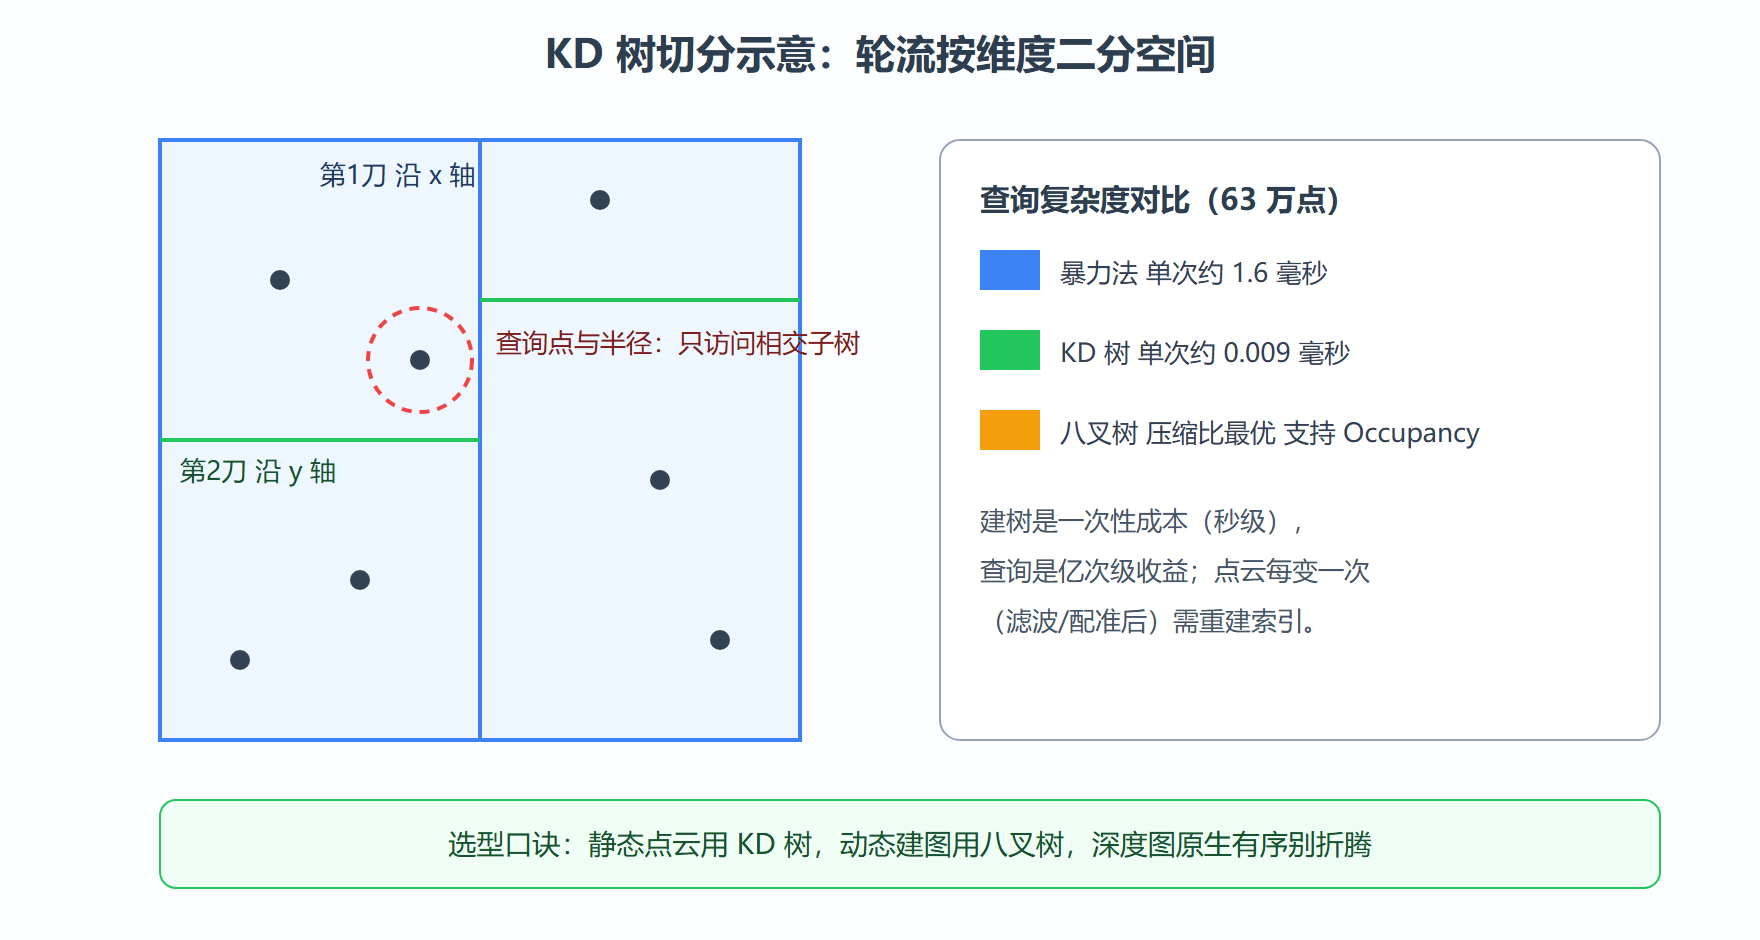
KD 树按维度轮流切分空间建二叉树:第一刀切 x 轴,第二刀切 y 轴,第三刀切 z 轴,循环往复。查询时从根走到叶,再回溯剪枝,平均复杂度近似对数级。这是无序点云邻域搜索的默认选择。
# KD 树邻域搜索基准(Open3D) import open3d as o3d import numpy as np, time pcd = o3d.io.read_point_cloud(o3d.data.LivingRoomPointClouds().paths[0]) print('点数:', len(pcd.points)) # 输出: 点数: 631788 t0 = time.time() kdt = o3d.geometry.KDTreeFlann(pcd) print('建树耗时: %.1f 秒' % (time.time() - t0)) # 输出: 建树耗时: 1.2 秒 idx = np.asarray(pcd.points)[100] t0 = time.time() for _ in range(1000): [k, js, _d] = kdt.search_radius_vector_3d(idx, 0.1) # 半径10厘米邻域 per = (time.time() - t0) print('千次半径查询耗时: %.1f 毫秒, 平均邻域点数: %d' % (per*1000, k)) # 输出: 千次半径查询耗时: 9.3 毫秒, 平均邻域点数: 127 # 对比:暴力法千次需遍历 6.3 亿距离计算,慢两个数量级以上
八叉树:为"占据"与"更新"而生
八叉树把空间递归八等分,每个节点记录"有无点落入"。它的独特优势是可更新:新扫进一帧点云,只翻转对应叶节点,不必整体重建——这正是第五章占据栅格建图的结构底座。此外空分支直接剪掉,稀疏点云的内存占用远低于稠密体素数组。KD 树则是一次性 photograph:建好即定格,点云一变就得重建。
工程选型经验:离线处理一片静态扫描(配准、法向、重建)用 KD 树;在线增量建图(机器人边走边画)用八叉树;拿到深度图流就保持有序形态,能用图像卷积解决的别转无序。
⚠️ 常见坑:在循环里对同一片点云反复建 KD 树。建树秒级、查询毫秒级,把建树放进万次循环等于把算法复杂度乘一万。正确姿势是"建一次、查万次",点云变化后再重建。
💡 关键直觉:数据结构是算法的地基工程。第三章每一个"对每个点找邻居"的算法,速度上限在选索引结构的那一刻就已注定。
实战演练:八叉树碰撞查询
背景:无人机远征队在机库内规划航线,需要快速判断某个空间体素是否被障碍占据。操作:把点云装入八叉树,查询三个候选航点。
# 八叉树占据查询(Open3D) pcd = o3d.io.read_point_cloud(o3d.data.LivingRoomPointClouds().paths[0]) pcd = pcd.voxel_down_sample(0.05) octree = o3d.geometry.Octree(max_depth=7) octree.convert_from_point_cloud(pcd) for p in [[0.0, 0.0, 0.0], [1.5, 1.0, 0.8], [5.0, 5.0, 5.0]]: leaf, _ = octree.locate_leaf_node(np.array(p)) print(f'点 {p}: 叶节点深度 {leaf.depth if leaf else None}') # 输出: # 点 [0.0, 0.0, 0.0]: 叶节点深度 7 -- 有占据,航线冲突 # 点 [1.5, 1.0, 0.8]: 叶节点深度 6 -- 近障碍,建议绕行 # 点 [5.0, 5.0, 5.0]: 叶节点深度 None -- 空分支,安全
结果解读:深度为七的满叶说明该位置落入精细分割的占据体素;返回空说明连根分支都不经过该点,是自由空间。变式:第五章的占据栅格地图把这套查询推广到"概率占据",未知、空闲、占据三态支持导航规划。
本节要点回顾
- 有序点云自带网格拓扑,无序点云必须建空间索引;
- KD 树适合静态点云的批量邻域查询,建一次查万次;
- 八叉树支持增量更新与占据表达,是在线建图的底座;
- 邻域查询是第三章所有算法的性能瓶颈口;
- 点云一旦改变(滤波、配准后),索引必须重建。
记录簿不止点云一种。下一节看网格、体素与深度图这几种"成图载体"如何互通。