2.3 网格体素与多面表示
2.3 网格体素与多面表示
本节摘要:三维信息的四大记录簿——点云、深度图、体素、三角网格——各有表达力与成本曲线。本节梳理它们之间的转换路线与信息损耗,为第四章成图选路。
踏勘最后一站定记录格式。点云是最原始的"碎碎念",成图交付需要更规整的载体:网格适合渲染与打印,体素适合机器学习输入,深度图适合实时流水线。四者之间的转换不是无损的,选错路线会在第四章付出代价。
四种记录簿的分工
点云:最接近传感器原生输出,表达自由曲面无参数化偏见,但没有表面连接关系,渲染要靠 splat。
深度图:图像形态的深度,保留有序网格,邻域查询零成本,是实时 SLAM 的中间货币;缺点是单视角、有遮挡空洞。
体素栅格:三维像素阵列,卷积网络可以直接吃,规则性好;缺点是内存随分辨率三次方暴涨—— voxels at 512 cubed exceed memory of most GPUs(以中文记:五一二立方的布尔体素就要一点三四亿格)。
三角网格:顶点加三角面片,显卡的原生语言,渲染、打印、几何计算的工业标准;缺点是拓扑维护复杂,动态变形困难。
内存账本:体素分辨率的指数陷阱
体素的成本随分辨率三次方增长,这是它在高精度场景让工程师却步的根本原因。算一笔账:边长十米的场景,五厘米体素需要每轴两百格,共八百万格布尔位,压缩后勉强可存;分辨率提到一厘米,格子数暴涨一百二十五倍。点云没有这个惩罚——点只落在表面上,表面是二维流形,规模近似平方增长。神经辐射场等方法走红的技术背景,正是绕开显式体素的这种三次方诅咒。
# 体素内存账本(numpy 模拟) for res in [100, 200, 400, 800]: grid = np.zeros((res, res, res), dtype=bool) # 布尔体素 mb = grid.nbytes / 1024 / 1024 print(f'分辨率 {res}^3: {mb:8.1f} MB, 格子数 {res**3:,}') # 输出: # 分辨率 100^3: 1.0 MB, 格子数 1,000,000 # 分辨率 200^3: 7.6 MB, 格子数 8,000,000 # 分辨率 400^3: 61.0 MB, 格子数 64,000,000 # 分辨率 800^3: 488.3 MB, 格子数 512,000,000
分辨率翻倍,内存翻八倍。若改用八叉树只存表面层,稀疏场景可省下一个数量级——上一节的结构优势在这里兑现。
转换路线与信息损耗
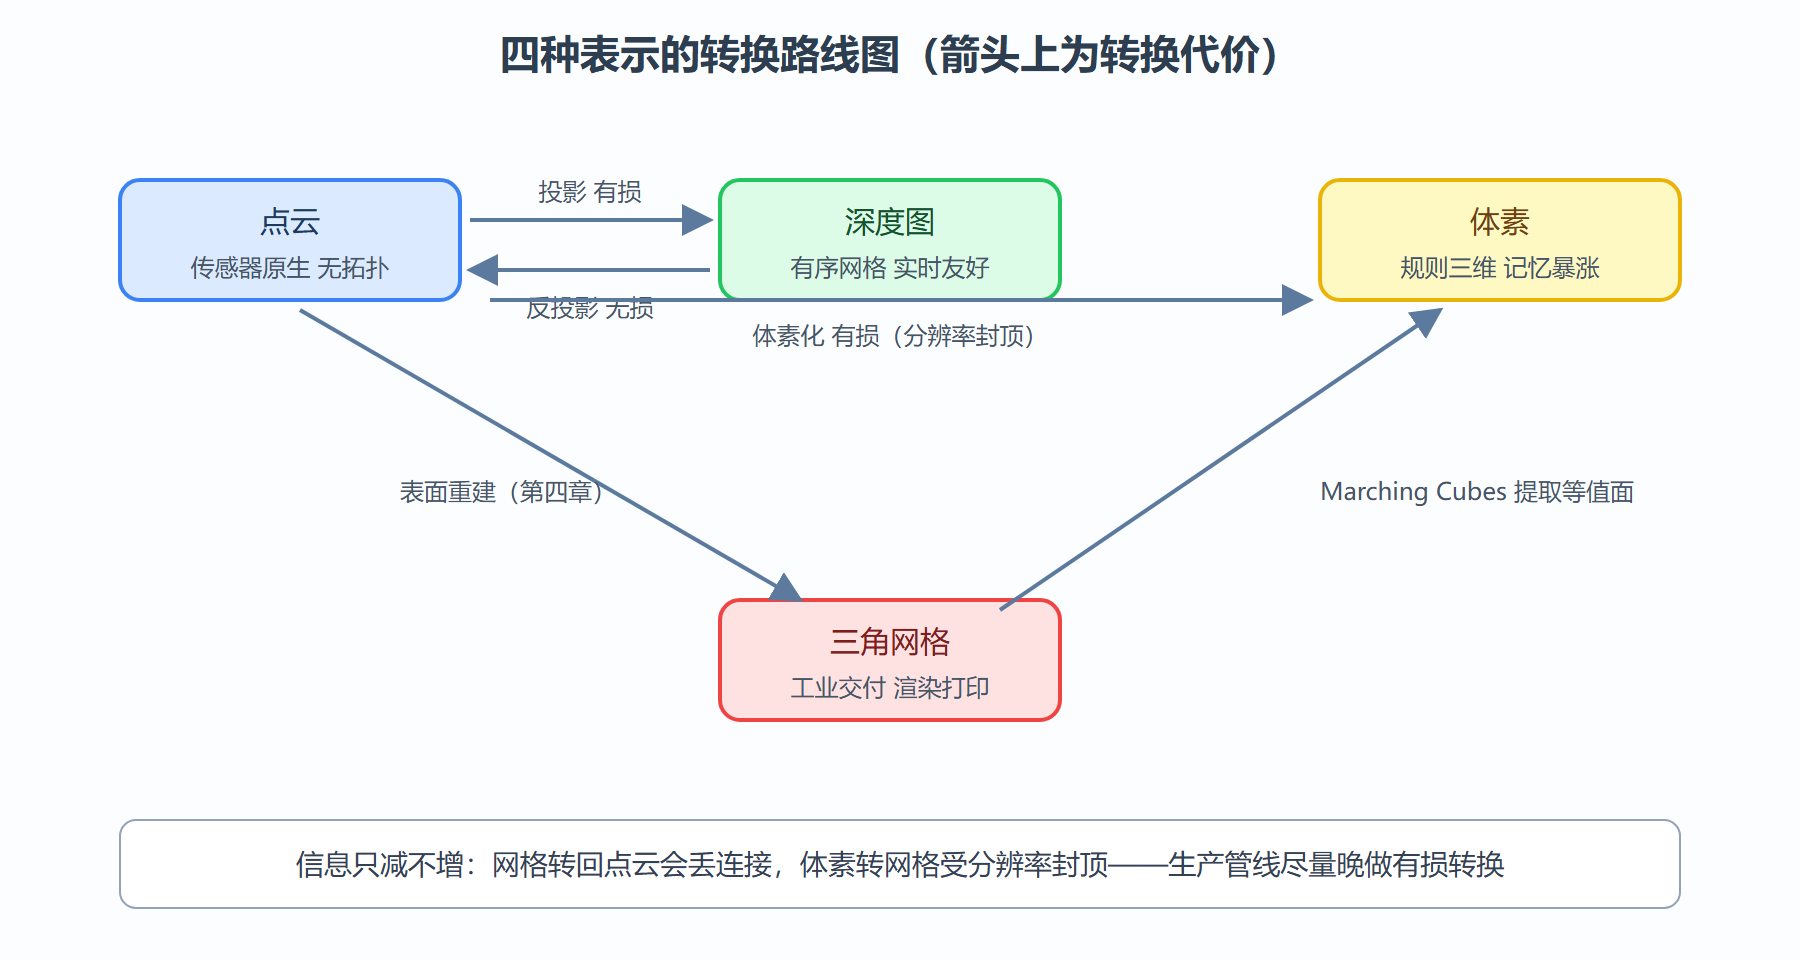
四条常用路线要心里有账:深度图与点云互转基本无损(第一章的反投影代码);点云到体素是有损压缩,细节被分辨率封顶;点云到网格是第四章表面重建的主战场,法向质量决定成败;体素到网格走经典的 Marching Cubes 等值面提取,损失由体素分辨率决定。
⚠️ 常见坑:管线一上来就把点云转成网格再处理。网格的拓扑一旦错了(法向朝内、面片翻转),后面的滤波配准全都失真。纪律是:处理阶段保持点云,交付阶段才成网格。
💡 关键直觉:点云记录"哪里有东西",体素记录"每个格子有没有东西",网格记录"表面在哪里、怎么连"。同一座山的三张地图,服务不同的下游。
实战演练:一次有损往返
背景:验证"体素化封顶细节"不是空话。操作:把兔子点云体素化再转回点云,对比点数与包围盒。
pcd = o3d.geometry.PointCloud() pcd.points = o3d.utility.Vector3dVector(np.asarray(o3d.data.BunnyMesh().vertices)) print('原始点数:', len(pcd.points)) # 输出: 原始点数: 35947 for vox in [0.01, 0.005]: down = pcd.voxel_down_sample(vox) print(f'体素 {vox*1000:.0f} 毫米 -> 点数 {len(down.points)}') # 输出: # 体素 10 毫米 -> 点数 3427 # 细节大量合并 # 体素 5 毫米 -> 点数 10652 # 保留约三成
结果解读:体素化是"每个格子留一个代表点"的有损压缩,十毫米粒度下点数只剩不到一成,微小起伏被抹平;但点云整体形状与法向趋势仍然可辨——这正是第三章下采样预处理的合理性来源。变式:先体素化再配准是标准套路,点数降一个量级、配准速度升数倍,精度损失通常可忽略。
表示选择的三个追问
追问一:下游要渲染还是计算? 渲染与三维打印直接用网格;碰撞检测与规划用体素或占据八叉树;深度学习模型输入看架构——点云网络吃点,体素网络吃栅格,两者都有的混合架构正在成为主流。
追问二:数据要压缩归档还是实时处理? 归档优先八叉树压缩,稀疏场景能把存储压下一个数量级;实时处理优先保持深度图形态,网格化这种重活留到交付阶段。
追问三:场景会不会动态变化? 会变的场景避免早期转网格——网格的拓扑更新代价高,点云与体素的增量更新便宜得多。这也是第五章在线建图全部选择点云或栅格载体的根本原因:地图是活物,载体必须长得动。
三个追问答完,表示方案基本就定了。表示层的决策影响深远,值得在管线设计之初多花半小时,省掉后期整个模块的重写。再补一个容易被忽略的细节:转换的实现要保留可追溯性——体素化时记下分辨率、点转网格时保留原始点云的索引映射,这样下游发现网格有洞或翻转面时,能顺着索引回到原始点云排查,而不是对着一张"孤儿网格"无从下手。团队协作里,这条约定比任何算法技巧都更常救命。顺带一提,四种表示在文件格式层面也有亲疏:点云通用格式是 PLY 与 PCD,网格是 PLY 与 OBJ,体素很少直接落盘(通常即用即建),深度图就存图像格式——交换数据时先确认对方要的是哪一种记录簿,格式转换虽小,搞错一次就要重跑半天管线。
本节要点回顾
- 四大表示各有分工:点云采集、深度图实时、体素学习、网格交付;
- 体素内存随分辨率三次方暴涨,稀疏结构是对冲手段;
- 转换有损原则:生产管线尽量晚做有损转换,处理期保持点云;
- 体素下采样是兼顾速度与精度的标准预处理;
- 第四章的表面重建与第五章的占据建图,分别消费网格与体素两种载体。
踏勘结束,毛料入库。下一章进入外业整理:把带噪、重叠、杂乱的点云洗成能用的整体。