6.1 典型应用战场
6.1 典型应用战场
本节摘要:四大战场各自调用前五章的不同装备组合——自动驾驶的重装集群、文物数字化的精兵突袭、增强现实的轻装急行、机器人作业的单兵全能。本节给出每个战场的装备调用表、精度预算与真实失败案例。
凯旋首站是复盘会。前五章按技术分章,本节按战场点名装备——这是从"学过"到"会用"的切换仪式。每个战场讲三件事:装备调用表(用了前五章哪些技术)、精度预算(任务要什么精度、预算给多少)、一个真实的失败案例(技术上栽在哪一节)。
战场一:自动驾驶——重装备集群作战
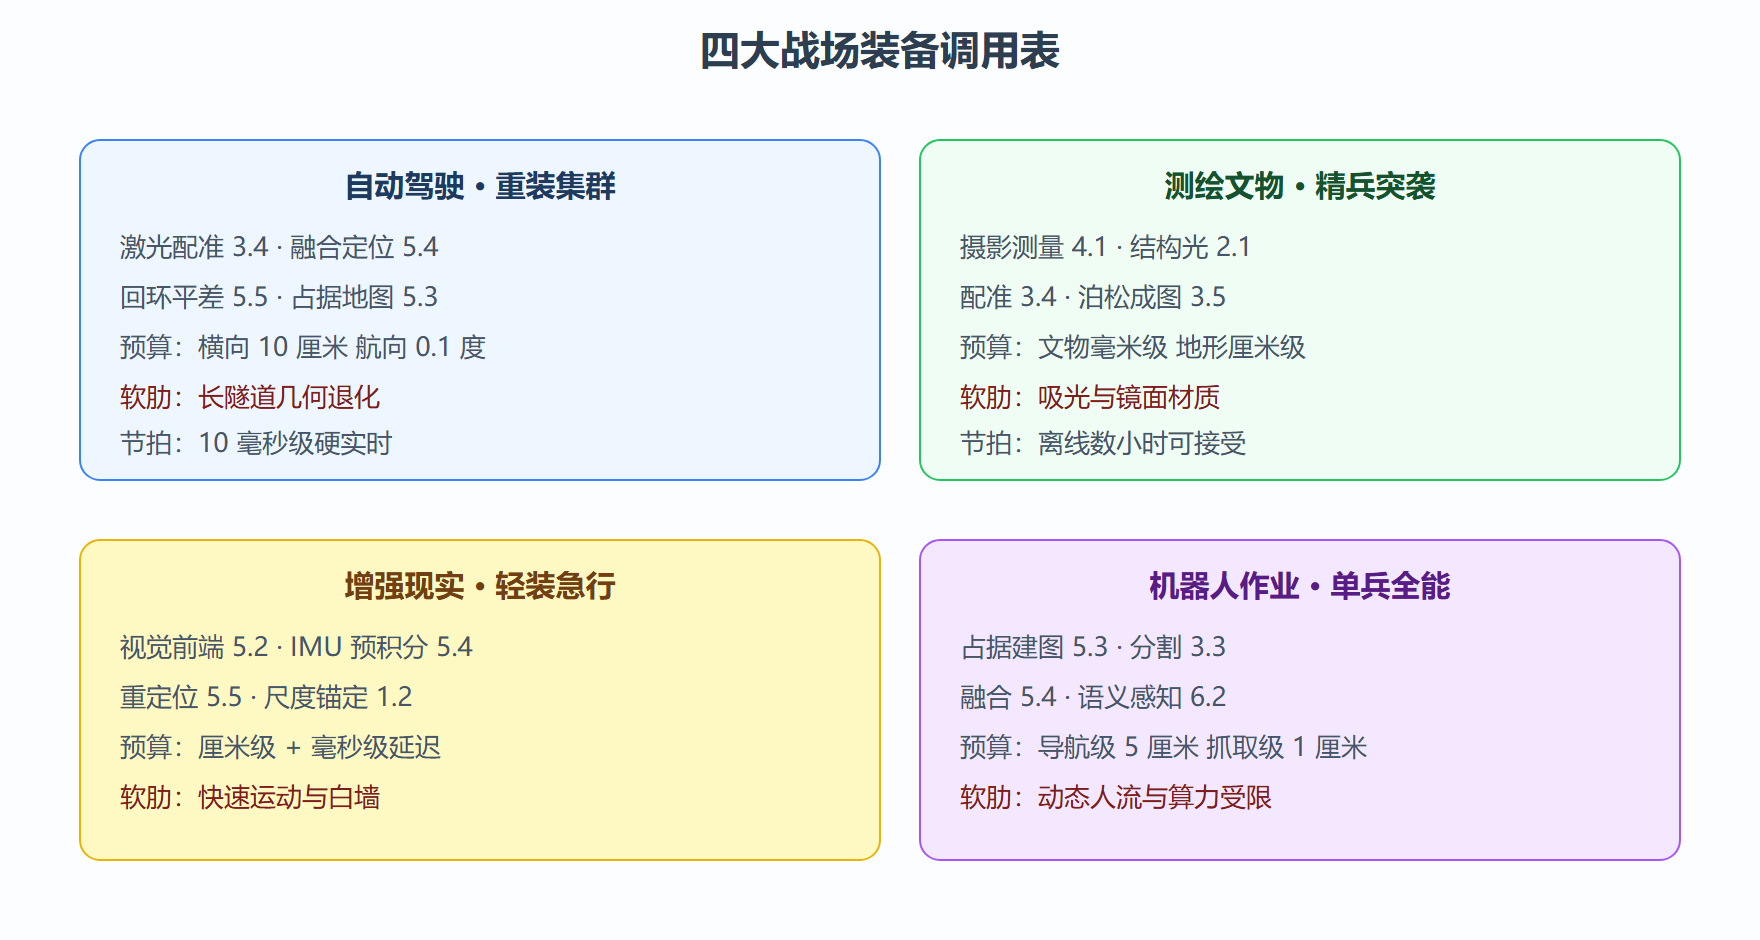
车载定位要在高速、强光、动态车流里保持厘米级,任何单一传感器都扛不住,唯一解是重装集群:高精地图先验加激光配准(3.4)加多传感器紧耦合(5.4)加回环与图优化(5.5)。精度预算典型分配:横向定位误差十厘米以内(车道级决策)、纵向三十厘米(路口停止线)、姿态零点一度(航向错一度,百米外偏近两米)。
# 航向误差的代价(可复算) import numpy as np for deg in [0.1, 0.5, 1.0]: offset = np.tan(np.deg2rad(deg)) * 100 # 100 米前方的横向偏移 print(f'航向差 {deg} 度 -> 100 米处横向偏差 {offset:.2f} 米') # 输出: # 航向差 0.1 度 -> 100 米处横向偏差 0.17 米 # 航向差 0.5 度 -> 100 米处横向偏差 0.87 米 # 航向差 1.0 度 -> 100 米处横向偏差 1.75 米
失败案例:长隧道里 GPS 失效、两侧平行壁几何退化(5.3 的走廊问题放大版),纯激光里程计沿隧道方向滑动数米。工程对策是里程计融合与地图先验锚定——退化场景识别本身就是量产系统的必修模块。
战场二:测绘与文物数字化——精兵突袭
文物扫描要毫米级存档,但环境可控、时间宽裕,属于精兵作战:摄影测量(4.1)或结构光踏勘(2.1)加配准(3.4)加泊松成图(3.5)。精度预算:文物毫米级、大场景测绘厘米级。失败案例:石窟顶部的吸光彩绘让结构光几乎收不到信号(2.1 的吸光地形),点云成片空洞——解法是多光源补光与多站位冗余扫描,而不是回去调算法。大足石刻、云冈石窟的数字化工程都把"采集端质保"列为独立工序,正与 2.1 节的数据体检呼应。
战场三:增强现实——轻装急行军
AR 眼镜把虚拟物体"钉"在真实桌面上,用户的眼就是验收员:虚拟物体抖一毫米都看得见,延迟超几十毫秒就晕。装备组合是纯轻装:视觉惯性前端(5.2 加 5.4)加快速重定位(5.5 的检索复用)。精度预算特殊——不追求绝对精度,追求视觉一致性:虚拟物体相对真实表面的漂移要低于两毫米、渲染延迟低于二十毫秒。失败案例:单目尺度歧义(5.2)让虚拟杯子在 AR 里忽大忽小,工业解法是 IMU 锚定尺度或双目硬件;另一个高频故障是白墙场景特征饥饿,语义分割出的平面特征补位是主流补丁。
战场四:机器人作业——单兵全能
扫地机器人、仓储分拣、电力巡检共享一个形态:算力受限的小平台要独立完成建图、定位、避障、理解。装备组合追求性价比:二D 激光或低线数雷达加 IMU 加(可选)相机,占据地图(5.3)加分割(3.3)加回环(5.5)。精度预算分层:导航级五厘米够走、抓取级一厘米要上相机。失败案例:仓储机器人把停在过道的叉车建进永久地图(动态物体污染,3.3 与 5.3 的动态问题),次日"撞上不存在的叉车"——动态物体的检测与地图遗忘机制是服务机器人的标配模块。
实战演练:为一台巡检机器人写装备调用表
背景:化工厂管道巡检机器人,夜间作业、室内外过渡、地面湿滑。操作:按四约束(精度、量程、成本、刷新率)选型并列验收指标。
任务卡:化工厂夜间巡检 精度预算:定位 5 厘米(复走同一路径),避障 2 厘米 环境:无外部照明,金属管道密集(几何特征丰富、反光面多) 节拍:巡检速度 0.5 米每秒,实时避障 选型结论: 主传感器 低线数激光雷达 -- 夜间可用、金属管几何特征丰富 辅传感器 IMU 预积分 -- 湿滑地面轮速不可信,惯性兜底 建图 占据栅格加回环 -- 5.3 加 5.5 风险项 金属反光造成多路径点(2.1),需强度滤波 验收指标 ATE 均方根 5 厘米;RPE 每米 0.5 厘米; 回环成功率 100% 且误报为零(误回环在化工厂等于事故)
结果解读:这份调用表里每一条都能追溯到前五章某一节——这就是复盘的意义:选型不再是背参数,而是按预算点名装备。变式:预算砍半时优先降激光线数而不是去掉 IMU,因为几何退化场景(长直管道走廊)里惯性的价值高于点密度。
⚠️ 常见坑:拿学术指标当工程验收。论文里的 ATE 优秀不等于产线可用——工程验收还要加启动时间、失败率、极端工况通过率,化工厂这种场景还要加防爆认证。指标体系随战场转移,是本节最想留下的观念。
💡 关键直觉:四大战场其实是一张约束谱系的两端——时间约束从"离线几小时"拉到"毫秒硬实时",精度约束从"视觉一致"到"毫米存档",所有装备组合都是在这两条轴上找坐标。
跨战场迁移的自查三问
想判断自己能否把这套知识迁到新战场(比如电力巡检、矿山、农业),自查三问。第一问:精度预算是什么量级? 厘米级以下必有激光或深度相机介入,导航级则视觉惯性即可,这一问直接砍掉一半的方案空间。第二问:环境的失效地形清单里有什么? 矿山的粉尘、农田的强光与作物摆动、变电站的电磁干扰对 IMU——每种地形都能对应到 2.1 的传感器脾气表,列清单就是选备份方案的依据。第三问:实时预算多少? 离线可等则全部算法可选,在线毫秒级就得砍掉重优化、留轻量前端加回环。三问答完,一张装备调用表的骨架就出来了——这也是本教程最想留下的能力:不背方案,会画方案。
本节要点回顾
- 装备调用表是从技术到任务的翻译器:精度预算先行、按需点名模块;
- 自动驾驶重装集群,防隧道退化;文物精兵突袭,防吸光材质;
- AR 重视觉一致与延迟,防尺度歧义;机器人重性价比,防动态污染;
- 失败案例都能定位到前五章的具体小节,复盘即索引;
- 验收指标随战场转移,学术指标只是入场券。
复盘完毕,最后一站派出侦察兵:下一节看前沿方向与下一步路线。