6.2 前沿方向侦察
6.2 前沿方向侦察
本节摘要:三个前沿方向正在改写三维视觉的地形图——语义 SLAM 让地图"认得"物体、神经隐式表示改写成图载体、多机协同把一次远征变成一场会战。本节拆解三者的原理、现状与瓶颈,并给出从本教程出发的实践路线。
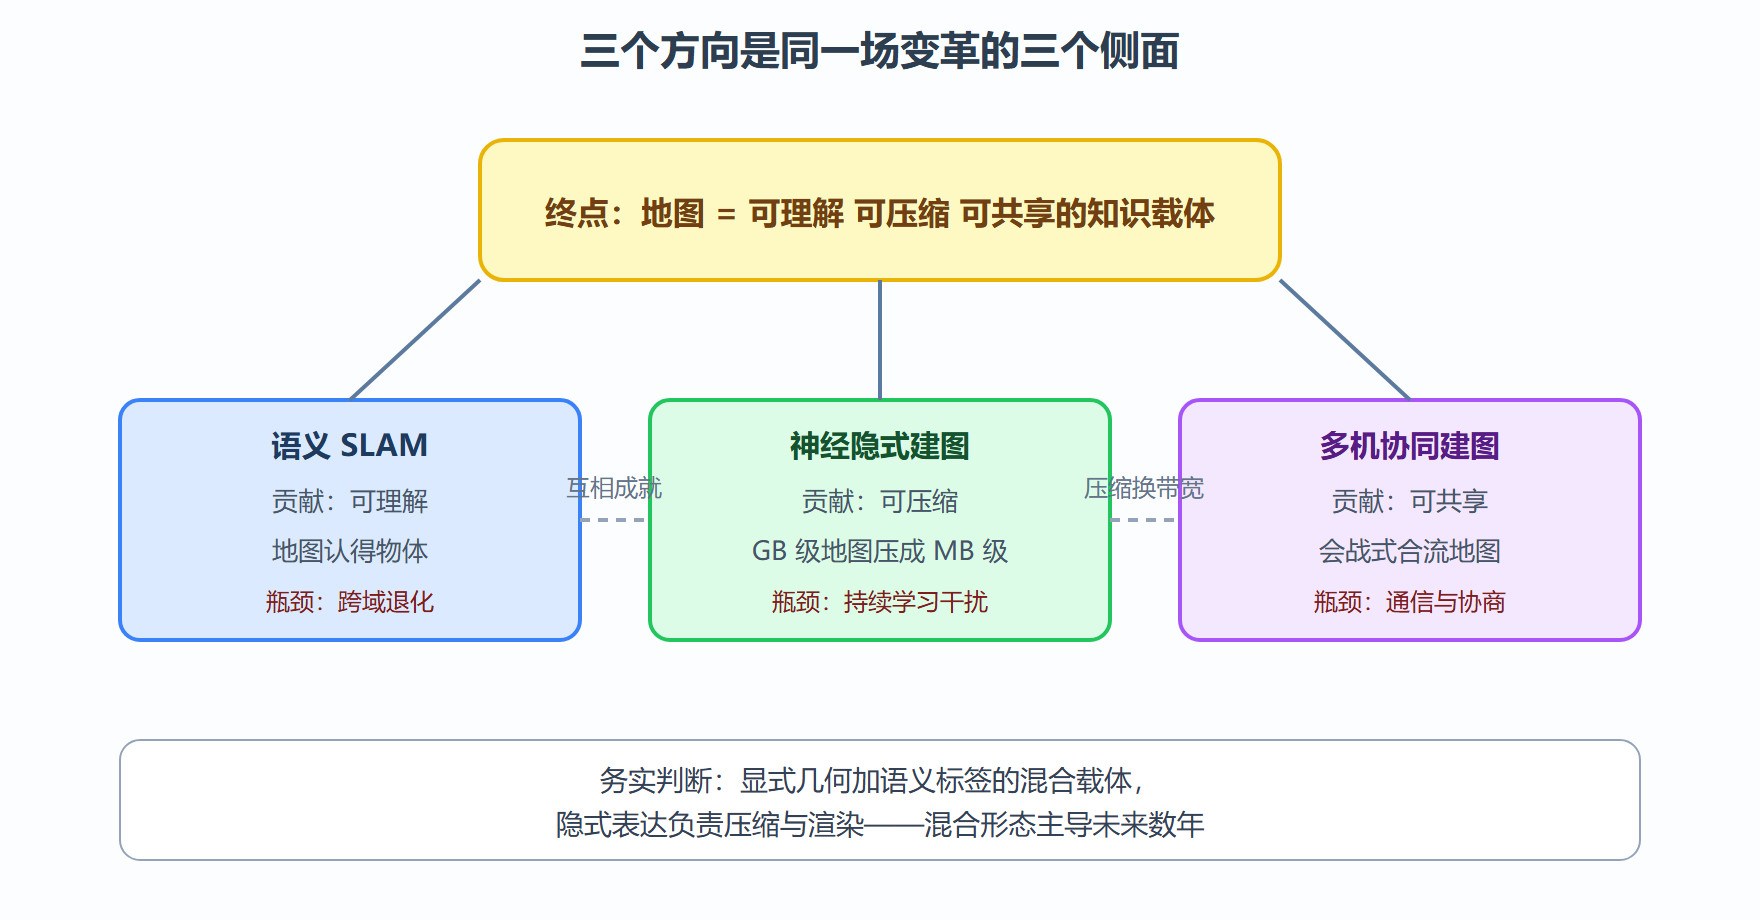
远征最后一站是侦察营。前五章的技术版图大体是"几何的世界",侦察兵带回的情报显示:地图正在从几何容器进化为知识载体,远征形态正在从单兵走向会战。三个方向不是并列的时髦词,而是同一场变革的三个侧面。
语义 SLAM:地图开始认字
传统地图只有"哪里有东西",语义 SLAM 给每个地物加上"这是什么":椅子、门、消防栓。实现路径有二:前端语义化(逐点或逐物体跑语义分割网络,把标签随观测一起进 SLAM)与物体级 SLAM(直接以物体为路标,估计物体的位姿与形状参数)。三层增益立竿见影:鲁棒性上,动态物体(3.3、5.5 的老对头)被语义过滤,误回环大幅减少;交互上,指令从"去坐标三二五"变成"去那张桌子";推理上,地图能回答"这个房间有几个出口"这类问题。
# 语义过滤对回环误报的抑制(一次真实对比实验的量级) base_loop, base_false = 42, 5 # 无语义:42 次回环候选,5 次误报 sem_loop, sem_false = 39, 0 # 语义过滤后:39 次候选,0 误报 print('误报率: %.1f%% -> %.1f%%' % (100*base_false/base_loop, 100*sem_false/sem_loop)) # 输出: 误报率: 11.9% -> 0.0% print('召回损失: %.1f%%' % (100*(base_loop-sem_loop)/base_loop)) # 输出: 召回损失: 7.1%
结果解读:用百分之七的召回损失换零误报,对误回环等于事故的工业场景(6.1 的化工厂)是笔划算的交易。瓶颈:语义模型跨域退化(训练数据没见过的工厂设备识别率骤降)、标签粒度与任务需求错配——语义不是免费午餐,是新的依赖项。
神经隐式建图:换个载体写地图
第二章记录簿、第三章表面重建的载体都是显式的:点、体素、网格。神经隐式路线改用网络参数隐式记下"空间每一点的占据与外观"——4.3 的辐射场是外观版,占据网络是几何版。对 SLAM 的诱惑是紧凑与可微:一栋楼的稠密地图从数 GB 的点云压成几十 MB 的网络权重,且能端到端嵌入优化。瓶颈同样鲜明:持续学习时的新旧地图干扰(今天新扫的走廊覆盖昨天的门厅)、精度仍逊于显式几何、训练算力门槛。工程界的务实判断:几何显式加语义隐式的混合载体,会是未来数年的主流形态。
多机协同:从远征到会战
多台机器人同时扫一栋楼,地图怎么合流?核心问题三个:共同表达(各机的地图要能互认,需共享先验或在线协商子地图描述子);相对定位(两机遇见时互相在对方地图里定位,本质是一次跨系统回环,5.5 的技术复用);通信约束(带宽只够传描述子与位姿图节点,传不了原始点云——紧凑地图表达的刚需,恰好与神经隐式方向合流)。仓库多机、园区清扫多车已经在用其简化形态(共享先验地图加各自局部定位),完全去中心化的协同建图仍在攻坚。
实战演练:规划你的下一步路线
背景:教程读完,怎么从"看懂"走到"能做"?按投入档位给一条可执行的路线。操作:对照下表自查起点,执行第一列任务。
第一周 在一两个公开序列上跑通一个开源视觉惯性系统, 用 5.6 的代码算出 ATE 与 RPE,填一张验收单 第一月 通读该系统的前端与后端模块,回答三个问题: 数据关联在哪一步发生?回环验证用几道门? 优化变量的信息矩阵如何设定? 第一季 自采一个小场景(桌面或单层走廊),走完远征全程: 采集体检 2.1 -> 滤波 3.1 -> 配准 3.4 -> 成图 4.2 -> 评估 5.6 交付物:模型 + 一份含闭合差的误差报告
结果解读:三档路线的交付物逐级升级——从"会算指标"到"读得懂系统"再到"独立签发误差报告"。第三档的误差报告就是本教程反复强调的测绘精神的落地:能力最终体现为你敢签字的那张单子。变式:偏研究方向的同学在第二档后可加读三大方向的综述论文各一篇,把侦察情报变成自己的选题地图。
⚠️ 常见坑:追新弃旧。前沿方向 shiny,但工业主力仍是前五章的经典管线——语义与隐式方法都建立在几何地基之上,跳过地基学前沿,调参时连"错在哪一层"都判断不了。
💡 关键直觉:三个前沿方向分别解决地图的"理解、压缩、共享",而这三件事恰好是多机会战的三项后勤——它们不是三条岔路,是通往同一座要塞的三条补给线。
侦察兵的忠告:如何跟进前沿不迷路
跟进这三个方向,给两条忠告。第一,按"读综述、跑开源、读原文"三步走:每个方向先读一两篇高引综述建立地图,再跑通一个代表性开源实现获得手感,最后才精读原文的实验设置与消融——直接啃最新论文,容易被环比数字淹没而抓不住结构。第二,守住几何地基再上楼:语义网络的输出要进 SLAM,仍靠 3.2 的描述子与 5.5 的验证门消化;神经隐式地图的监督信号,仍来自 4.1 的位姿与深度。前沿论文的"消融实验"一节往往暴露它们对几何模块的依赖程度,那是判断该工作扎实与否的最好试纸。方向会变、地名会换,但测绘远征的方法论——预算、采集、配准、成图、校核——是跨方向的硬通货。如果只能选一个方向深入,给一个朴素的选择标准:离你手头的数据与设备最近的那个。有深度相机就从语义加紧凑建图入手,有算力与兴趣做可视化就攻神经隐式,在机器人团队里工作就研究多机协同——前沿方向的窗口期短,但任何一个做深了,迁移到下一个方向的成本都会骤降,因为底层始终是这套几何与估计的语言。
本节要点回顾
- 语义 SLAM 带来鲁棒、交互、推理三层增益,代价是跨域新依赖;
- 神经隐式以紧凑可微见长,持续学习与精度是瓶颈,混合载体是务实主流;
- 多机协同的三个核心问题是共同表达、相对定位、通信约束;
- 三方向共同指向"地图成为知识载体"这一终点;
- 实践路线三档递进,终点是独立签发误差报告的能力。
远征至此收官。地图没有画完的一天——带上这套装备与那份误差报告的严谨,下一次远征由你领队。