5.3 认知决策学习的协同循环
5.3 认知、决策、学习的协同循环
本节摘要:把第 1 章的接口画进第 5 章的模块之后,协同才可检查。认知按层提供不同粒度的状态;决策按层消费并仲裁;学习只从评判入口进来,按分级写入。协同失败的典型不是「缺一个 AI 模块」,而是时钟对不齐、状态字段在层间丢失、奖励进了当前步决策、或学习穿透反射层。本节给一张可对照的检查表,而不是再讲一遍三大能力有多重要。
读前必看(上)
阅读完本节,你应当能够:
- 在分层架构上标出三股数据:状态向下、参考向上、奖励向学习
- 用时钟与字段对齐解释一种「规划漂亮但真机抖」的故障
- 写出协同循环的最小监控项
- 说明大模型若糊住认知与决策,内部仍应留下可拆探针
三股流,三个方向
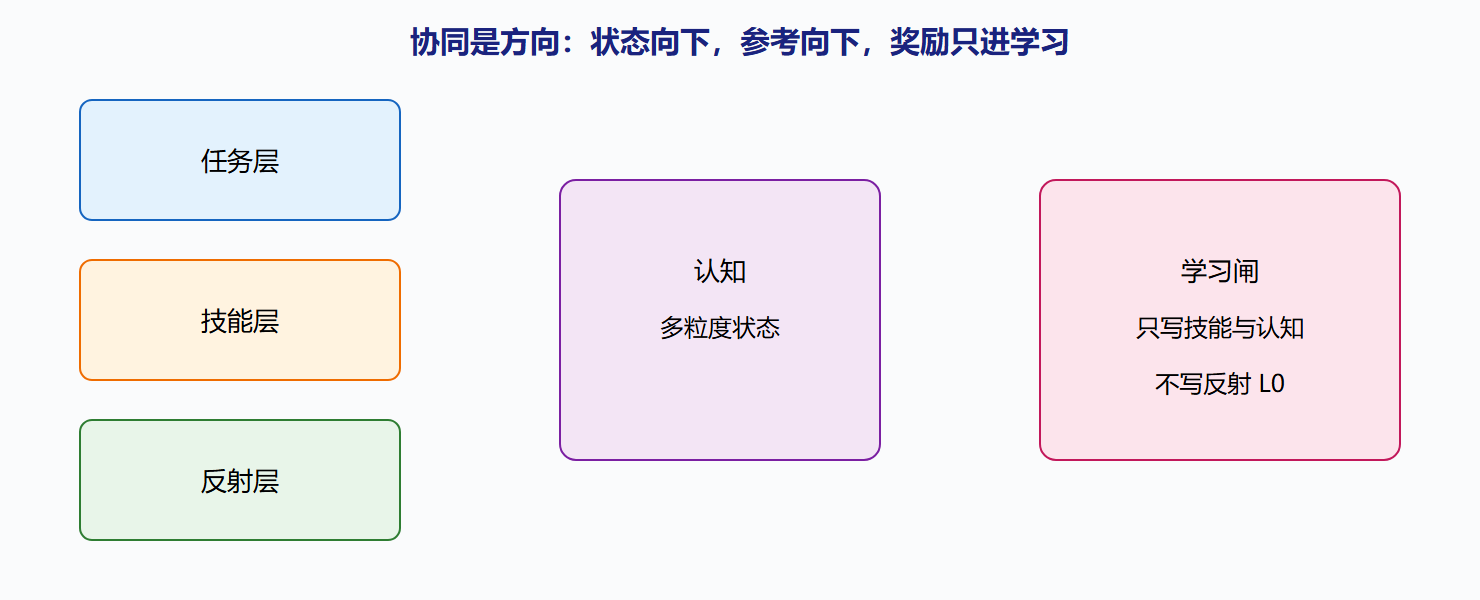
状态从认知流向各决策层,粒度不同:反射要距离与相对速度,技能要通道占用,任务层要订单与货位。参考从慢层流向快层:路点、速度上限。奖励与误差流向学习,不流向当前反射。SOURCE 写的认知增强决策、决策驱动学习、学习提升认知,在混合系统里变成这三股流。少画一股,协同就是口号。
观测 → 认知 ──状态──► 任务 / 技能 / 反射 奖励 → 评判 ──更新──► 学习 ──知识──► 认知或技能 任务 ──路点──► 技能 ──指令──► 反射 ──否决后──► 执行器 执行器 → 环境 → 观测
💡 关键直觉:协同是流的方向约束。奖励回流到当前反射,循环会把评分当成障碍物来躲,行为怪且不可审计。
对不齐比算法更常见
时钟:感知 30 赫兹、规划 2 赫兹、学习分钟级。规划用过期状态会出力,反射用新状态急停,车体表现为抖。字段:感知有「易碎」标签,技能状态里丢了,插入策略当普通货。坐标系:相机框没变到车体坐标,反射看到的距离是错的。这些都不需要新模型,需要接口测试。1.3 的断言在此变成集成测试用例。
| 协同故障 | 看起来像 | 先查 |
|---|---|---|
| 规划漂亮真机撞 | 模型差 | 状态字段与坐标 |
| 车体振荡 | 控制差 | 层间时钟与否决频率 |
| 学得越久越野 | 探索问题 | 奖励是否进了反射、约束是否被写穿 |
| 解释对不上动作 | 可解释模块摆设 | 网络是否覆盖规则 |
| 换仓全崩 | 泛化差 | 地图版本与状态绝对坐标 |
最小监控:状态延迟、层间否决计数、预测误差、约束违反计数、版本号。否决突然变多,先看感知闪烁,再看规划超时。约束违反不是再加点奖励能糊的,是 L0 被绕过。版本号对不上,协同在改错知识。这些监控比再画一张「闭环大脑」有用。
把 1.3 当验收,不当前言
章首金句到此应收成检查表。认知出口是否只通过状态而不泄漏生像素给技能层?决策是否不直接写知识?学习是否不直接操执行器?奖励是否不进当前反射?四条里允许有意违反,但要在架构说明里写「我们故意让技能层看缩略图,因为……」。未声明的违反,调试时没有分层。
⚠️ 常见坑:用端到端成功率当协同指标。成功率不告诉你是哪一股流断了。必须能把一次失败轨迹标回字段丢失、超时或约束违反。
大模型智能体常一次生成「分析+计划+工具调用」。对外可以一句,对内应拆:哪一段在填状态,哪一段在选行动,哪一段是事后解释。拆开才能把工具结果当新观测再进认知,而不是把整段对话当世界模型。6.2 会展开;此处只要求架构预留拆分点。没有拆分点,第 5 章对它不适用——不是因为更新潮,是因为循环被糊成一次性作文。
图:三股流在分层上的方向
一次失败轨迹的标注作业
选一段真机或仿真失败,强制用五色笔标注:状态字段哪一格错或空、哪一层的参考过期、哪一次否决该出没出、奖励或误差有没有回流到错误模块、版本号是否对应当时代码。五色缺一,说明监控还缺探头。作业比再开会对「加强协同」有用。做三次作业通常能发现:失败其实重复同一种断流。重复的断流才是架构债。
时钟域交叉:规划线程 2 赫兹写路点,控制 100 赫兹读。没有双缓冲会读到半写结构。这是协同的脏活,却决定「规划漂亮真机抖」。5.3 必须把线程与缓冲写进检查表,不能因为不像 AI 就省略。省略后,算法同事会去调策略网络,控制同事会去调增益,两边都对、问题在中间。
奖励进入当前反射的隐蔽形式:把上一瞬间的碰撞预警分数当作障碍物距离的一部分。看起来像状态,其实是评分泄漏。泄漏会让车在预警噪声上躲闪。分开存:距离是状态,预警是评判给学习或给否决逻辑,不进规划代价以外的地方——若进代价,必须声明。声明了就不是隐蔽泄漏。
大模型一次生成的拆分探针:把输出解析成「状态断言 / 计划步骤 / 工具名 / 对用户解释」四段,缺段则拒执行工具。拒执行是协同,不是不智能。糊成一段则 5.3 的方向约束无法检查,第 6 章会更难拆。预留解析器,比预留更大的模型重要。
本节检查清单
三股流方向画对了吗:状态与参考向下,奖励只进学习?失败轨迹五色笔作业做过三次并发现重复断流了吗?监控五项(延迟、否决、误差、约束违反、版本)缺哪项?时钟域有没有双缓冲,半写结构会不会被控制读到?碰撞预警分数有没有伪装成距离泄漏进规划?大模型输出有没有解析成状态断言、计划、工具、解释四段,缺段拒执行?1.3 四条断言故意违反是否书面声明?用端到端成功率当协同指标的习惯戒了没有?戒不掉,断流永远被平均值藏住。藏住的断流会在超时那天一次出现。出现时算法同事与控制同事对骂,中间线程无人认领。认领表就是本节的检查表。表在集成测试里跑,不在架构评审的幻灯里睡觉。幻灯不会在 2 赫兹写路点时保护你。保护你的是缓冲、否决计数和版本号对得上。三样都是土的。土的才协同。
一次超时联调该怎么开
规划线程卡在 800 毫秒,控制仍 10 毫秒一拍。正确现象:反射继续用上一帧距离急停或限幅,技能层告警,任务层丢弃过期路点。错误现象:整环等待规划返回,电机无指令。联调只测这一条,就能把 5.3 从口号变成测试。测试失败不要加模块,先加双缓冲和超时默认。加完再看否决计数是否从零变成健康区间。从零跳到狂暴也不对,那是感知闪烁。闪烁回 2.1。协同的诊断链就是这样短:超时看缓冲,狂暴否决看感知,约束违反看 L0 是否被写穿,版本乱看 4.3。四条链对应四类断流。断流重复三次,写成架构债票。票比新算法需求更值钱。值钱因为它指向可修的接口,而不是指向不可证伪的「再智能一点」。再智能一点没有测试。测试有。有测试的协同才配进第 6 章的边界,否则边界上的大模型会把未测的等待变成一次更长的生成,电机会等得更久。更久的等待不是更深度的思考,是 5.3 没写完的时钟。时钟写完,生成才被允许坐慢层。没写完就请生成进环,是把联调失败交给流畅的句子。句子关不掉超时。超时只能被默认行动关掉。默认行动在反射。反射在测试里必须先亮。先亮再谈协同。协同不是感情,是先亮的那一层还在不在。
先亮的那一层还在,协同才不是感情。感情不开会。开会看缓冲、否决、约束、版本四条链。四条链能指向可修接口,5.3 才从口号变成测试。测试不过不加模块。不加网络。加双缓冲和超时默认。默认能关电机,协同才配进边界章。配不进时,大模型会把未测的等待变成一次更长的生成,电机会等得更久。更久不是更深的思考,是时钟没写完。时钟写完:规划超时反射仍限幅,技能告警,任务丢过期路点。三件事能在联调日志里各看到一行,5.3 才毕业。毕业不发协同证书。发的是超时测试绿。绿了,生成才允许坐慢层。没绿就请生成进环,等于把联调失败交给流畅句子。句子关不掉超时。超时只能被默认行动关掉。关掉的那一层必须先亮。先亮再谈三股流。流在冻住的环上没有方向。方向从默认开始。默认在反射。反射在测试里每周亮一次。亮过,本节过关。过关后把超时、丢帧、版本回滚三条写进每周清单,与 6.3 的保底演练共用同一天。同一天测时钟与义务,比分开开两次会更不容易漏。漏掉时钟,义务章的急停也会在等待生成时失效。失效链从本节开始,也从本节切断。切断靠默认。默认每周亮。亮是作业。作业不过,不进第 6 章。不进是保护边界章:边界上的生成最爱把未测等待变成思考。思考关不掉电机。电机靠默认。默认每周亮。亮过才配谈对手与大模型。配谈之前若超时测试仍红,把生成从环里拿掉,先亮反射。反射亮了,慢层才有座位。座位不抢时钟。时钟过关。过关标志是联调日志里超时、告警、丢路点三行都在。三行都在,反射先亮得到证明。证明了才允许慢层说话。说话不抢十毫秒。十毫秒属反射。反射过关。过关后才把生成请回慢层。慢层说话必须带解析四段,缺段拒执行工具。拒执行是协同,不是不智能。
本章回顾
- 三股流:状态、参考、奖励,方向不可混
- 对不齐:时钟、字段、坐标是集成第一嫌疑
- 监控:延迟、否决、误差、约束违反、版本
- 1.3 当验收:故意违反必须声明
- 成功率不够:失败轨迹要标回断流点
- 预留拆分:生成式模块对内仍要能拆状态与行动
下一章看循环在多智能体、大模型与应用边界上如何变形,而不改坐标系。