深度优先搜索:一往无前的侦察路线
深度优先搜索:一往无前的侦察路线
一支侦察小队摸进陌生城区。带队者立下规矩:每到路口,任选未走过的方向一路深入,走不通就退回上个路口换方向,直到所有可达街巷都踏过一遍。这支小队执行的就是深度优先搜索。上一章我们把地图存好了,本节让侦察兵真正跑起来:给出递归与迭代两种实现,讲清时间戳与回溯这两件随身装备,并把复杂度账目算明白。它是后面连通性、环检测、拓扑排序共同的步法母体。
步法的三个要点
深度优先搜索的规则可以用三句话说完:
第一,到访即染色。每个顶点用颜色记状态:未发现的白色、正在探索的灰色、探索完毕的黑色。侦察兵只对白色顶点感兴趣。
第二,递归深入。站在灰色顶点上,翻它的邻居档案,见到白色邻居就立刻递过去,把自己的探索挂起。当前路径因此越拉越长,形成一条"深潜线"。
第三,回溯收尾。邻居档案翻完(没有白色邻居可去),顶点转黑,控制权交还上一级,从挂起处继续。挂起与恢复的次序恰好是后进先出——这就是"深度优先与栈同构"的原因:递归调用栈,或者一个显式栈,都能执行同一套规矩。
深度优先在图上犁出的访问轨迹,构成一棵深度优先树(图不连通时是森林):树边是"发现新顶点"的边,其余边按指向祖先、指向子孙、横跨别枝分成几类。这个分类看似繁琐,却是第 4 章环检测与第 6 章拓扑排序的理论根基——有向图无环,当且仅当深度优先搜索全程不出现"指向灰色祖先的边"。时间上,邻接表存储下整套搜索的账单是顶点数加边数:每个顶点入栈出栈各一次,每条边的两端档案各被翻一次。
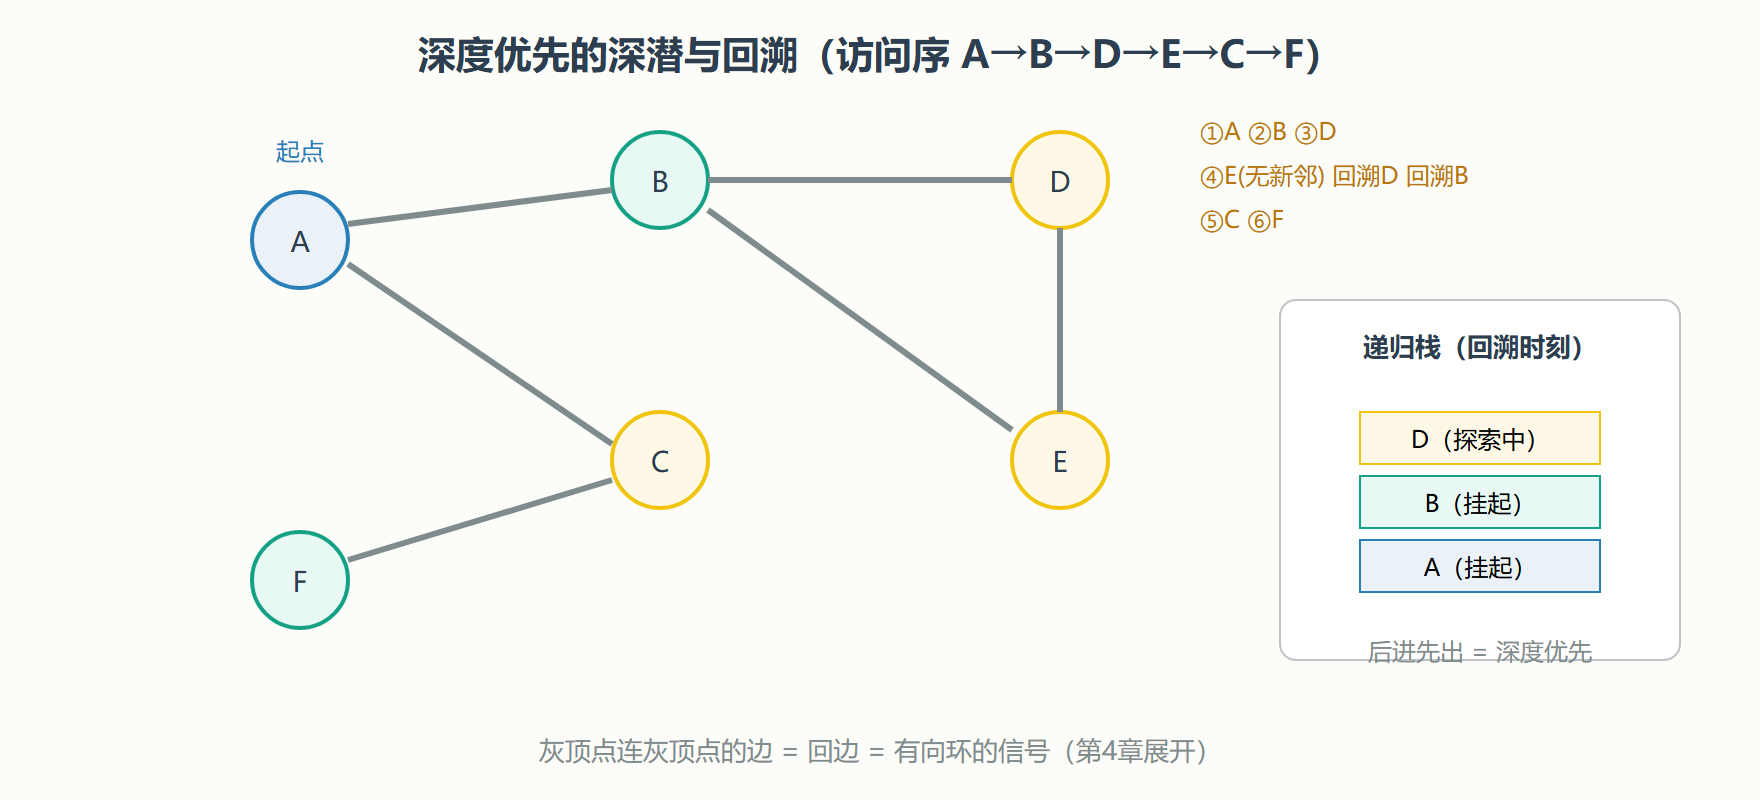
两种实现
先写教科书式的递归版,带发现与完成双时间戳:
import networkx as nx def dfs_recursive(G, start): """递归深度优先:记录发现/完成时间戳与父指针""" color = {v: "白" for v in G.nodes} parent = {v: None for v in G.nodes} discover, finish = {}, {} clock = [0] # 用列表实现可变的“时钟” def visit(u): clock[0] += 1 discover[u] = clock[0] color[u] = "灰" for v in G[u]: # 翻邻居档案(邻接表计价) if color[v] == "白": parent[v] = u visit(v) # 深潜:递归挂起当前探索 color[u] = "黑" clock[0] += 1 finish[u] = clock[0] visit(start) return parent, discover, finish G = nx.Graph([("A","B"),("A","C"),("B","D"),("B","E"),("D","E"),("C","F")]) parent, d, f = dfs_recursive(G, "A") print("父指针:", parent) print("发现时间:", d) print("完成时间:", f)
时间戳不是装饰品。完成时刻的倒序,就是有向无环图的一张拓扑序(第 6 章正式证明);"灰到灰"的边暴露有向环(第 4 章);某顶点的发现与完成区间是否被另一顶点的区间完全包含,还能判出"祖先与后代"——割点与桥的算法全靠这一条。
递归在深图上有栈深度的风险(Python 默认递归上限约千级),工程上常换显式栈版本:
def dfs_iterative(G, start): """显式栈版:与递归版访问同一批顶点(邻居序可能不同)""" seen = {start} stack = [start] order = [] while stack: u = stack.pop() order.append(u) for v in reversed(list(G[u])): # reversed 让顺序贴近递归版 if v not in seen: seen.add(v) parent_v = v stack.append(v) return order print("迭代版访问序:", dfs_iterative(G, "A")) print("networkx 版:", list(nx.dfs_preorder_nodes(G, "A")))
两种版本访问的顶点集合必然相同(都是从起点可达的全体),但具体顺序可能因邻居处理顺序而不同——这提示我们:深度优先的"答案"是可达性,不是顺序。凡是依赖顺序的性质(如拓扑序),必须由时间戳这样的结构性信息保证,而不是碰运气的访问序。
演练:数连通块与找路径
用深度优先解决两个实际任务,作为步法的首次实战:
def count_components(G): """数连通块:对每个白点发起一次深度优先""" color = {v: "白" for v in G.nodes} def visit(u): color[u] = "灰" for v in G[u]: if color[v] == "白": visit(v) color[u] = "黑" blocks = 0 for v in G.nodes: if color[v] == "白": blocks += 1 visit(v) return blocks archipelago = nx.Graph() archipelago.add_edges_from([("岛A","岛B"), ("岛B","岛C"), ("岛D","岛E"), ("岛F","岛F" ) ]) print("群岛的连通块数:", count_components(archipelago)) # 第4章会正式立卷
def dfs_path(G, s, t): """找一条 s 到 t 的路径:深度优先 + 回溯还原""" parent = {s: None} stack = [s] while stack: u = stack.pop() if u == t: path = [t] while parent[path[-1]] is not None: path.append(parent[path[-1]]) return path[::-1] for v in G[u]: if v not in parent: parent[v] = u stack.append(v) return None # 不可达 camp = nx.Graph([("营地","岔口1"), ("岔口1","岔口2"), ("岔口2","目标"), ("营地","岔口3"), ("岔口3","目标"), ("岔口2","死胡同")]) print("行军路径:", " → ".join(dfs_path(camp, "营地", "目标")))
注意第二个函数返回的是"某条路径",不是"最短路径"——深度优先可能先一头扎进远路。要最短,得请出下一节的包围网。
⚠️ 常见坑:递归深度优先在链状长图上会爆栈(数千顶点串成一线时几乎必爆)。竞赛代码里要么调大递归限制,要么直接写显式栈版;生产代码一律显式栈。
💡 关键直觉:深度优先的本质是"把图当作迷宫,用一根线团走完全程"。线团就是递归栈;线团收放之间留下的结构信息(时间戳、父子关系),比访问顺序本身值钱得多。
侦察兵的深潜步法已经练熟。下一节换一种队形:不再单兵深入,而是层层合围——广度优先搜索将带来"层次"这个新装备。