3.1 传感器技术与误差预算
3.1 传感器技术与误差预算
本节摘要:传感器数据的第一性问题不是"准不准",而是"误差从哪来、有多大、能不能标掉"。本节盘点机器人常用传感器的能力边界,示范如何给一个定位系统写误差预算,让选型从参数对比变成账目核对。
「误差预算」(Error Budget)借自精密仪器行业:把系统总误差按来源逐项列出、逐项分配上限,任何一项超标都要在设计里还账。机器人感知沿用这套纪律的原因很简单——每个传感器文档都会标"精度 ±x",但整机的定位精度从来不是单项精度,而是所有误差源的合成。不记账,就不知道钱该花在哪个传感器上。
传感器的四大阵营
| 阵营 | 代表 | 测什么 | 强项 | 天生缺陷 |
|---|---|---|---|---|
| 本体感受 | 关节编码器、轮式里程计、IMU | 自身运动 | 高频、短时精确 | 误差随时间累积 |
| 外部感受·距离 | 激光雷达、超声、红外测距 | 环境几何 | 几何精度高 | 玻璃/镜面/吸光失效 |
| 外部感受·图像 | 单目、双目、深度相机 | 外观与纹理 | 语义信息丰富 | 依赖光照、尺度病态 |
| 接触 | 力传感器、触觉阵列 | 接触力与形变 | 接触瞬间真值 | 只有贴上才有数据 |
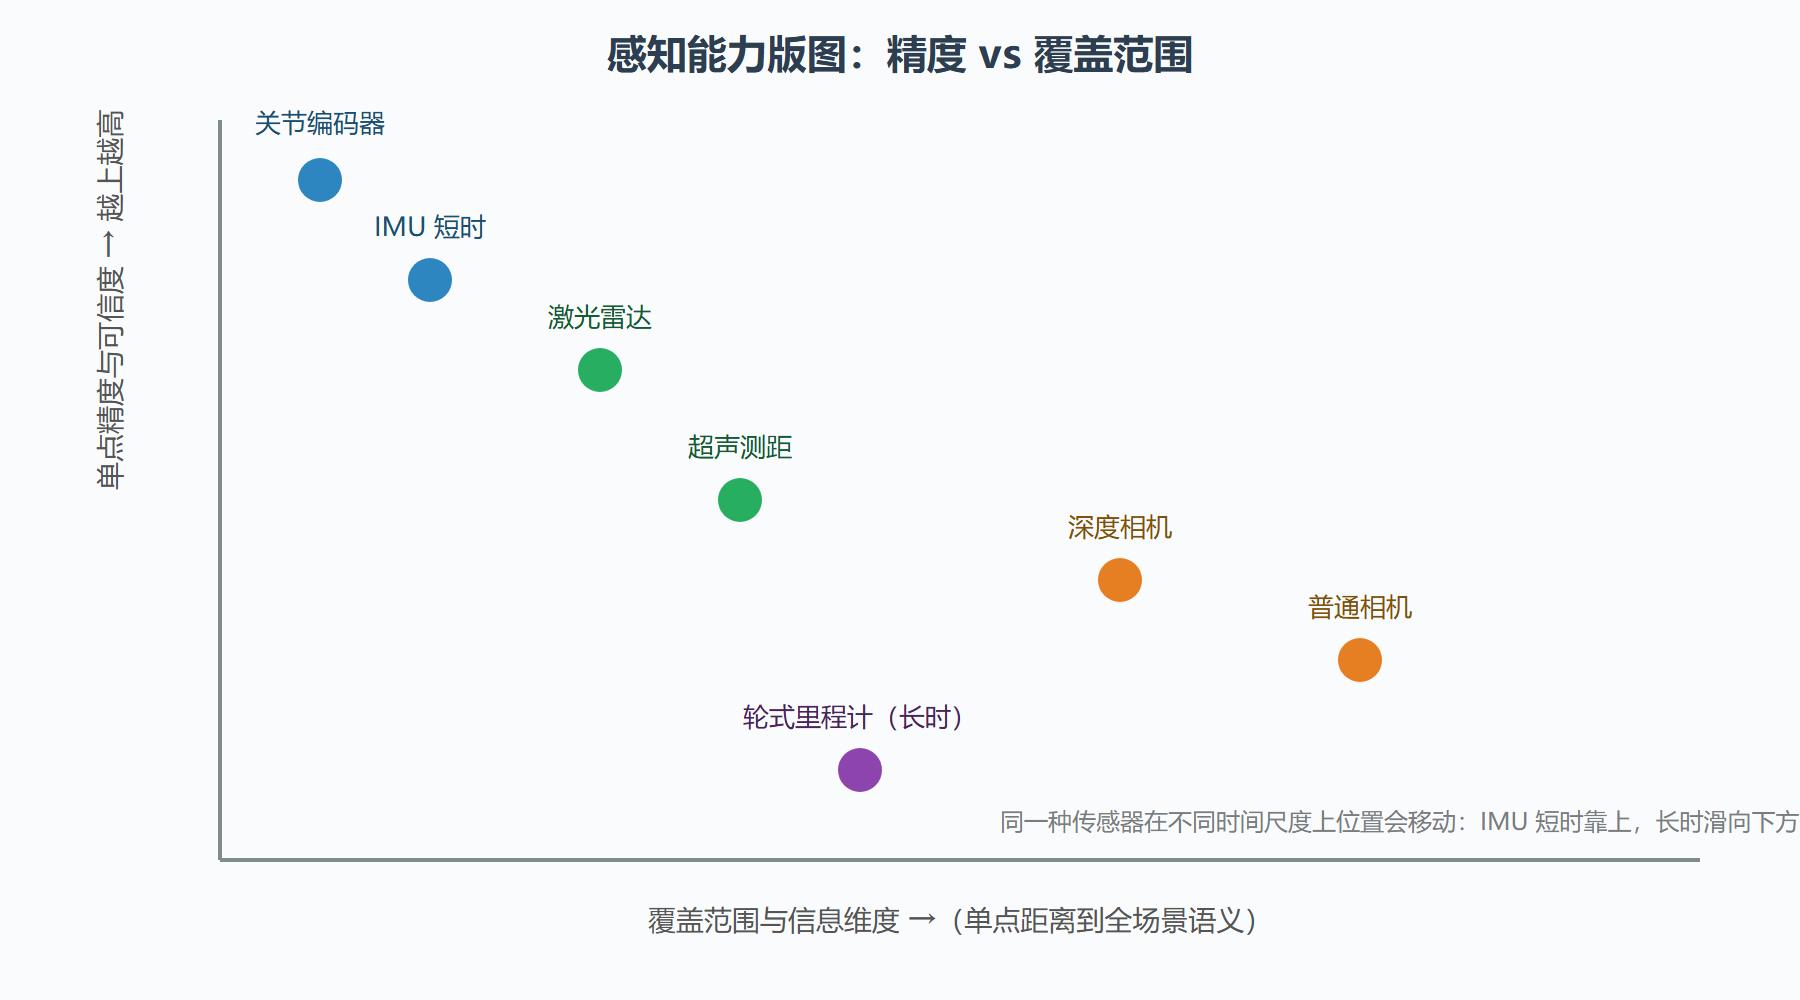
本体感受与外部感受的对偶,是理解后面所有融合算法的钥匙:前者像"闭眼走路时对自己步伐的感觉"——几步之内很准,走远了必然迷路;后者像"睁眼看路标"——绝对位置可信,但路标偶尔被挡、偶尔认错。IMU 加速度计短时积分漂移得飞快,激光雷达测距单点准但可能整帧被雾吃掉,没有谁单独靠得住。
图:典型传感器的量程、精度与失效模式占位
三种性质不同的误差
写预算前先分清误差的性格,处理手段完全不同:
系统误差:固定偏置,可标定。激光雷达安装角差一度,墙在地图里就整体斜一度;相机内参畸变让直线变弯。对策是标定流程——用已知靶标或已知几何解出参数并补偿掉。
随机误差:每次读数都不同,均值上无偏。对策是统计平均与滤波:N 次平均把标准差压到 1/√N,卡尔曼滤波则是加权平均的最优形态(3.3 节的主角)。
粗大误差与环境性失效:玻璃幕墙前激光"看穿"墙面、逆光下相机过曝、地面打滑让轮式里程计虚报速度。这类误差不是噪声,是环境依赖的模式失效,平均值救不了。对策只能靠冗余与一致性校验:两路传感器互相投票,分歧超限就降权或报警。
一个定位系统的误差预算实战
给一台仓储 AMR 做定位方案:轮式里程计 + 2D 激光雷达匹配,任务要求 30 米长通道内定位误差 ≤ 5 厘米。逐项列账:
误差源 量级 处理 轮式里程计漂移 走 30 米累计约 0.3~1.0 米(轮径 1% 标定残差 + 打滑) → 不能单独用,仅作高频短时预测 激光雷达测距噪声 ±1.5 厘米(1σ) → 对 N≈200 个匹配点平均 扫描匹配残差 ±1.0 厘米 → 受墙面几何约束影响 地面局部倾斜/振动 ±0.5 厘米 → 安装减振 ——— 合成(平方和开根) ≈ √(1.5² + 1.0² + 0.5²) ≈ 1.9 厘米
结论:雷达匹配主导精度,预算 1.9 厘米,对 5 厘米指标有两倍余量;轮式里程计的米级漂移在预算里被明确标为"仅作预测",不给它分配精度责任。这份账的价值在于:如果指标收紧到 1 厘米,立刻看出该花钱在激光雷达精度与安装刚度上,而不是给里程计换更好的编码器。
⚠️ 常见坑:把标称精度当系统精度。厂商标的是实验室条件下的单项精度;整机精度还包含安装误差、时间同步误差、标定残差。预算里每一项都要写"量级 + 处理手段",写不出处理手段的项就是设计的洞。
本节要点
- 本体感受短时准长时漂,外部感受绝对准但会模式性失效,融合的必要性由此而来。
- 误差三性格:系统误差靠标定,随机误差靠统计,环境性失效靠冗余与一致性校验。
- 误差预算把"精度"变成账目:逐项量级、逐项对策、平方和合成,选型据此花钱。
- 预算中的每一项必须写出处理手段,否则该项就是系统的洞。
时间同步:预算里最常漏的一项
误差预算里写满了几何精度,却常常漏掉时间。多传感器系统的每一个融合点都隐含"这些读数来自同一时刻"的假设,而这个假设在硬件上并不免费:雷达 10 赫兹意味着相邻两帧间隔 100 毫秒,机器人以 1 米每秒行走时,不同步的融合相当于把 10 厘米的运动误差白送给系统。解决分三层:硬件触发(统一时钟源直接打时间戳,微秒级);软件时间戳(消息到达时打戳,含传输延迟,毫秒级);无同步(各打各的,靠滤波器吸收,误差最大)。第 5.5 节复盘里"首次撞柱"的根因就是这一项没做。预算表里应永远有一行"时间同步误差",量级按同步方案的实际水平填写。
标定:把系统误差清零的流程
标定质量决定预算表里系统误差项能不能真的归零。三项必做标定:内参标定(相机焦距畸变、雷达距离偏置),用靶标或已知几何解出;外参标定(传感器之间的安装关系),机器人语境下最典型的是手眼标定——机械臂末端装相机,通过多次运动解出相机与末端的固定变换;时间标定(传感器之间的时延),用同步事件(比如同时被两个传感器看到的瞬间动作)拟合。标定不是一次性的:温度循环、撞击、更换配件后都应复标。成熟的运维团队把标定记录与整机档案绑定,任何一次"定位突然变差"都先查上次标定是什么时候。
问题:传感器越多越好吗
不是。每多一路传感器,就多一份标定维护、多一类失效模式、多一份时间同步负担。冗余的正确姿势是"互补"而非"堆叠":两个同质传感器只提升信噪比,异质传感器才覆盖彼此的失效模式。典型的高性价比组合是"本体感受加一路外部感受"(IMU 加雷达、轮速加相机),它以最小代价同时覆盖短时漂移与长时失效。判断该不该加第五、第六路传感器的标准:现有组合的预算表里,是否有某一项误差大到拖垮指标且新增传感器恰好覆盖它——没有,就不加。
补 IMU 误差预算的完整科目表:零偏(静态时的常值输出,温度每变一度可漂移零点几度每秒)、零偏重复性(每次上电的零偏不一致)、刻度因子误差(百分之零点几)、轴间失准角(安装不正交,零点几度量级)、随机游走(角度随机游走以度每根号小时计)。导航级 IMU 与消费级 IMU 的价格差四个数量级,差的正是这张表上的每一项。实用建议:消费级 IMU 做姿态(俯仰横滚)可靠(重力向量对准),做航位推算(积分位移)几秒就废(误差二次方累积)——所以低成本定位方案永远是 IMU 加其他传感器的组合,而不是依赖 IMU 单打。读懂传感器目录里的误差科目,是感知系统设计的第一步,也是最容易被营销页面的单一精度数字忽悠的一步。