5.3 仿真与测试
5.3 仿真与测试
本节摘要:真机调试又贵又慢又危险,仿真先行是行业铁律——但"仿真通过"与"实机能用"之间隔着一张差距清单。本节讲仿真平台的能力边界、仿真测试金字塔怎么搭,以及把差距管理成流程的方法。
一次没有仿真的代价
某团队的新 AMR 跳过仿真直接上实机联调。第一周烧了两件事:避障参数没试错空间,机器人以 0.8 m/s 撞上货架,激光雷达支架变形,标定作废重来;测试进度全卡在"排队等场地"——真机测试必须占用真实仓库,晚上才排得上。第三周团队补建了仿真环境,参数调试、死锁复现、异常注入全部在虚拟仓库里过完,真机只做确认性测试,整体进度反而提前。这笔账背后的逻辑是:仿真的价值不在"像真",而在"可重复、可加速、可失败"——仿真里撞一百次不要钱,真机撞一次就是一周。
平台能力与边界
Gazebo、Isaac Sim、Webots 是三个常被选用的平台,能力侧重不同:Gazebo 与 ROS 集成最深,社区资产丰富,适合常规导航与机械臂项目;Isaac Sim 的渲染与物理保真度高,适合视觉 AI 与大规模并行训练;Webots 轻量,教学友好。选型看三条:与自家中间件的耦合度、传感器仿真的保真需求、以及算力预算——渲染级真实感的代价是 GPU 账单。
传感器仿真各有真实的精度边界,写测试前要知道:
| 传感器 | 仿真得好 | 仿真不出 |
|---|---|---|
| 激光雷达 | 几何回波、遮挡关系 | 玻璃反射、灰尘雾滴的真实行为 |
| IMU | 噪声模型、偏置漂移 | 安装振动、温度特性 |
| 轮式里程计 | 打滑可以用简单模型注入 | 轮子磨损、地面材质差异的长期效应 |
| 相机 | 渲染图像、光照变化 | 真实镜头畸变细节、传感器坏点 |
规律:几何与运动学仿真可靠,物理化学与制造偏差仿真不可靠。这个规律决定了仿真与实机的分工边界。
仿真测试金字塔
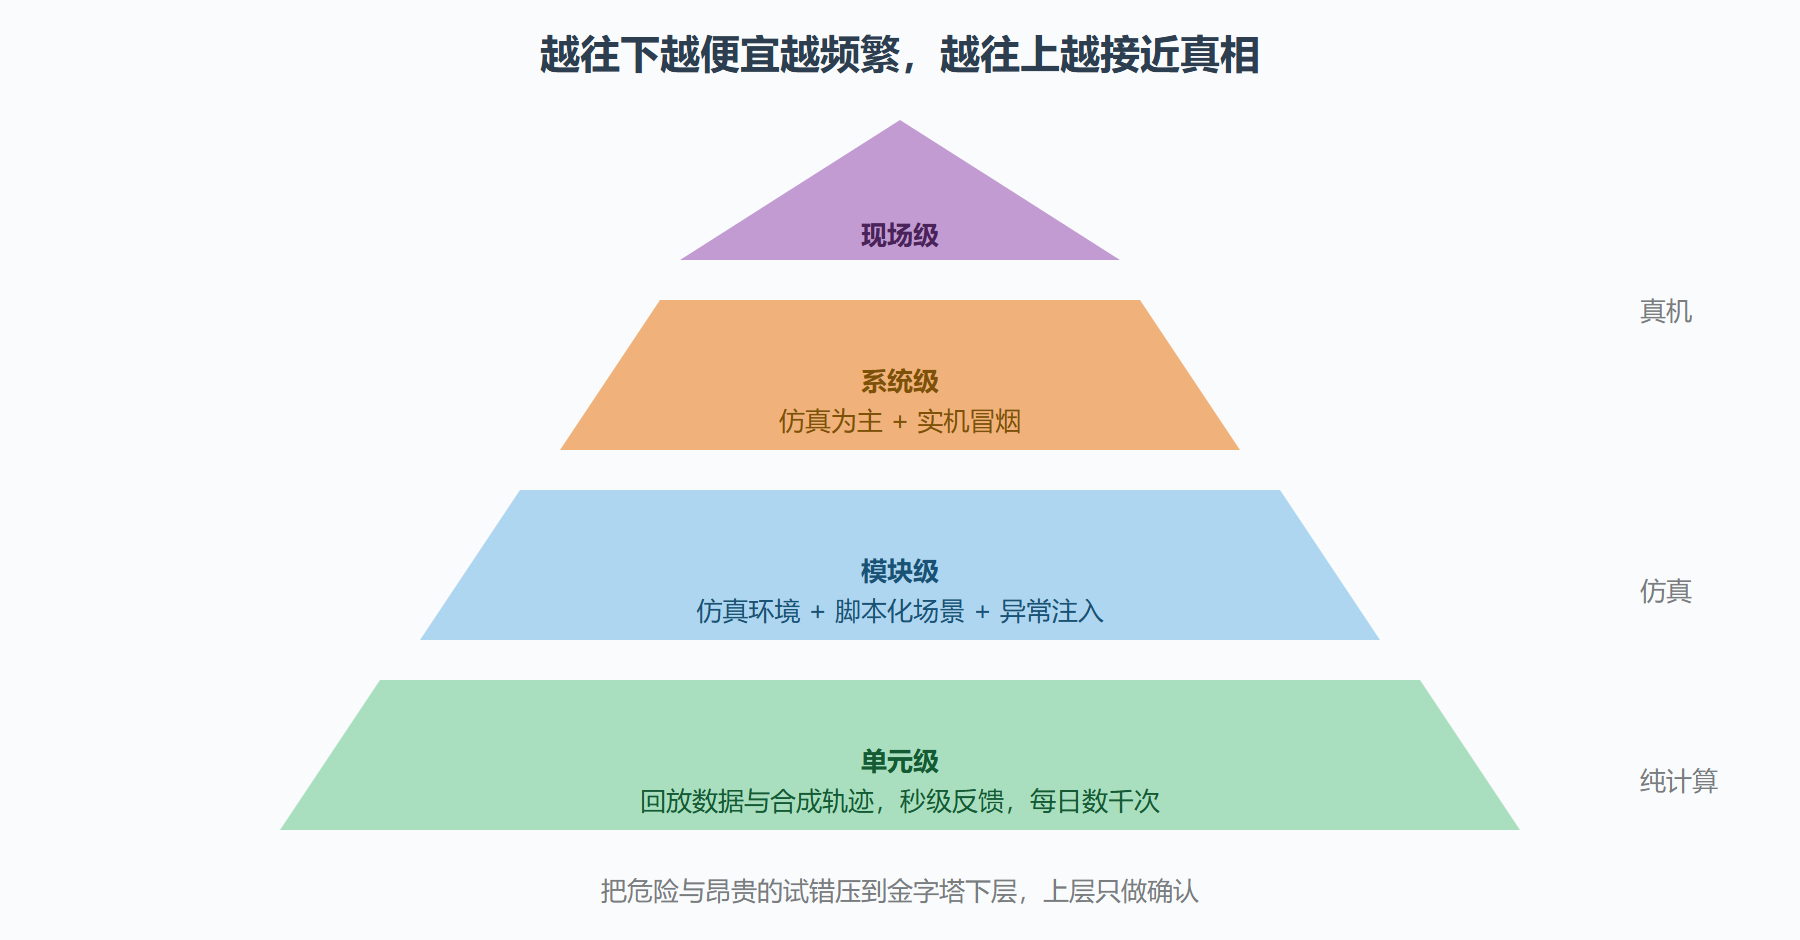
借鉴软件测试金字塔,机器人系统的验证分四级,越往下越多:
- 单元级(数千次/日,纯计算):单个函数或模块在回放数据上跑。A* 在标准栅格集上的最优性检查、卡尔曼滤波在合成轨迹上的误差统计。没有机器人什么事,秒级反馈。
- 模块级(每日,仿真):单个模块在仿真环境里跑。定位模块在虚拟仓库的固定脚本里运行,检查漂移指标;局部规划器对着注入的动态障碍跑一千种遇人脚本。
- 系统级(每周,仿真+少量实机):整机在仿真里跑任务脚本,含异常注入——"SLAM 中途失明""雷达拔线""任务中途改目标"。实机只跑冒烟测试:启动、慢速走线、急停。
- 现场级(里程碑,实机):真实场地真负载跑完整业务流。这一级是验收而非调试,进这一级前仿真里必须全绿。
def smoke_test_sequence(robot): """现场冒烟测试序列:宁可慢,不可跳""" robot.enable_safety() # 1. 安全链路最先验证 assert robot.estop_fires_within(0.2) # 急停响应 200 ms 内 robot.set_speed_limit(0.2) # 2. 首次运动限速 robot.goto(marker_a, timeout=30) assert robot.pose_error_to(marker_a) < 0.10 # 到点精度 10 cm robot.block_path_with_box() # 3. 注入静态障碍 assert robot.avoids_and_replans(timeout=60) robot.restore_full_speed()
图:从单元到现场的验证金字塔
管理仿真与实机的差距
差距不是用来消除的,是用来管理的。四条实踐把差距变成流程的一部分:参数同源(仿真与实机共用同一套配置文件,防止"仿真里调好的参数忘了同步");差距清单(每次实机暴露的仿真没复现的问题,记录成因——玻璃反射、轮子打滑——评估该补进仿真还是该设为实机专属测试项);保守降速惯例(仿真里验证过的行为,实机首跑按五折限速);回放文化(实机传感器数据全程录制,任何现场问题先在回放里复现,再进仿真修复)。
⚠️ 常见坑:仿真过度调参。把参数在虚拟世界的物理里调到极限,实机上因为摩擦与延迟不同全线失效。参数整定以实机数据回放为准,仿真只负责范围与方向的探索。
本节要点
- 仿真的核心价值是可重复、可加速、可失败;几何运动学可靠、材料与制造偏差不可靠。
- 四级金字塔:单元回放、模块仿真、系统仿真加实机冒烟、现场验收,越往下越频繁。
- 传感器仿真的边界要背下来:玻璃、雾滴、振动、磨损是仿真盲区,留给实机专项。
- 差距管理四件套:参数同源、差距清单、保守降速、回放文化。
异常注入清单:把"万一"变成脚本
仿真的独特能力是注入现实里难以复现的异常。一份值得抄走的注入清单:感知类——雷达中途断流三秒后恢复、点云加高斯噪声、定位置信度阶梯下降;执行类——轮子打滑(里程计虚报)、电机单侧降功率、编码器卡死在旧值;系统类——网络丢包 20%、某节点重启、控制周期抖动两倍;环境类——动态障碍突然横穿、门被堵死、地面反光区。每个异常配一个预期行为断言("雷达断流期间机器人应在三秒内减速停驻"),写进自动回归脚本。异常注入的哲学与单元测试相同:在问题便宜的时候暴露它——仿真里的一次断流测试,成本是真机事故的万分之一。
仿真进持续集成的门槛
把仿真测试挂进持续集成流水线,是团队工程化的分水岭。最低配置:每次代码合入,自动跑单元级回放测试与一个标准场景的仿真冒烟(建图、导航到三个点、避障各一遍),十分钟内出结果。进阶配置:夜间跑完整金字塔(单元加模块加系统级异常注入),早晨看报告。两条工程经验:一是仿真场景要带"金标准"断言(路径长度、耗时、最小离障距离的上下界),没有断言的仿真只是动画;二是仿真环境的 Docker 化——环境不一致造成的"我这里能跑"争论,在机器人团队里的发生率与纯软件团队一样高。
问题:仿真与现实的时间不一致怎么办
仿真可以加速(跑得比真实快十倍)也可以减速(逼真但慢),而机器人代码里若写死了"每秒一次"这类墙钟时间,加速仿真立刻失真。规范是从第一天起用仿真时钟:所有节点的定时、超时、日志时间戳统一取仿真时间源,物理时间只留给与外界的真实交互。切换成本在项目早期几乎为零,中期以后接近于重写——这也是"仿真先行"要在架构期就确立的原因之一。