5.4 安全与人机协作
5.4 安全与人机协作
本节摘要:机器人伤人的门槛比想象中低——40 牛顿的持续挤压力就能造成不可逆伤害。本节按功能安全的思路梳理风险层级、协作机器人的安全设计(速度与间距监控、功率力限)、以及人机交互设计的心理学账本。
安全不是功能,是一套分层体系
把安全理解成"加个急停按钮",是集成项目里最贵的误解。功能安全的思路是分层设防,每一层独立起效,上层失效下层兜底。工业标准(ISO 10218 系列与协作应用技术规范 ISO/TS 15066)给出的分层,按"距离人由远到近"排列:
| 防护层 | 触发条件 | 系统动作 | 实现手段 |
|---|---|---|---|
| 安全Rated停止 | 人进入协作用途区 | 受控减速到停 | 安全控制器、双通道回路 |
| 手引导 | 人直接拖动机器人 | 阻抗跟随(第 2.6 节) | 零刚度模式 + 力估计 |
| 速度与间距监控 | 人进入监控区 | 按距离线性降速 | 安全激光扫描仪分区 |
| 功率与力限 | 接触已发生 | 挤压力不超过生物极限 | 关节电流估计或力传感器 |
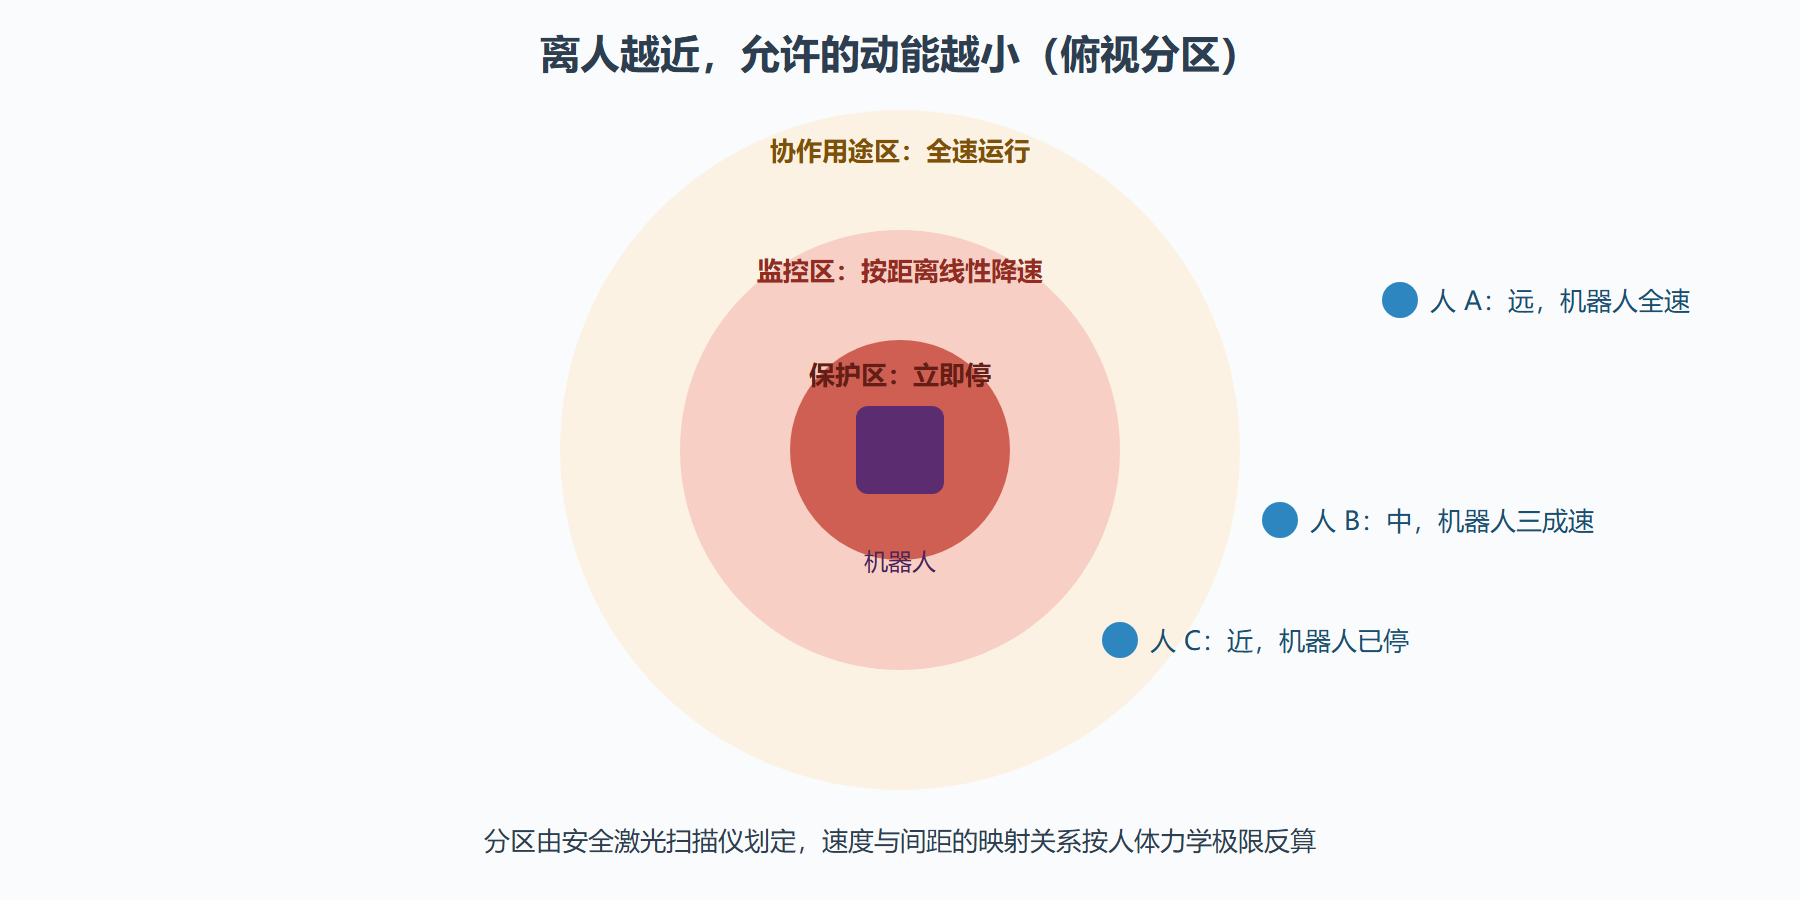
注意监控区的速度策略是连续的:人在远处全速,进入第一分区降到三成,进入第二分区蠕行,踏入保护区即停——这不是"一根线画到底",而是一条把"距离"翻译成"动能预算"的曲线。ISO/TS 15066 给出了人体各部位的力学极限,手部可承受的挤压力约 140 牛顿(瞬时)、面部区域低到 65 牛顿量级,这些数字反过来决定允许的速度与质量组合。
图:协作区内的速度-距离分级防护
协作设计的两条技术路线
速度与间距监控适合大工作半径:机器人不需要停,只要能证明"人到达之前我可以停住"。核心计算是安全距离公式——机器人当前速度、制动时间、人最快接近速度(标准取 1.6 m/s 步行速度、1.0 m/s 手部伸展)代入,得到最小允许间距。它让协作与效率兼容:人在隔壁工位,机器人不必陪停。
**功率与力限(PFL)**适合贴身作业:机器人允许接触人,但接触力被限制在生物极限内。实现上有两条路:用关节电流估计外力(省传感器,估计精度有限),或装关节力矩传感器(准,贵)。设计核验的标准动作是"人体部位模拟器"实测挤压力——设计图纸上通过不算数,要在最坏位姿实测。
人机交互的心理学账本
安全之外还有一套"信任与预期"的软问题,处理不好同样出事故:
- 可预测性压倒聪明:机器人突然绕出一条"更聪明"的路线,人会被惊到。交互设计的金律是让运动轨迹常规化——像公交一样走固定线路比"灵机一动"更安全,也更快建立信任;
- 意图要表达:转弯前减速并稍作停顿、让行时后撤半步,是机器人的"打转向灯"。灯光与声音信号有效,但必须前后一致——信号语义一变,信任崩得比建立快十倍;
- 过失要归因正确:人拦了机器人一下,机器人重规划绕行,这是协作;但如果每次被人拦都原地"僵死"两分钟,工人很快学会用身体"关掉"机器人——糟糕的交互会主动训练人做出不安全行为。
⚠️ 常见坑:把协作机器人(cobot)当安全证书用。cobot 的"协作"是能力不是许可——装上尖锐夹爪、挂上锋利工件之后,力限设计的前提已不存在,必须重新做风险评估。安全永远属于"应用",不属于"机型"。
本节要点
- 安全是分层体系:停止、手引导、速度间距监控、功率力限,逐层兜底,急停只是其中一环。
- 速度与间距监控把"距离"翻译成"动能预算",最小安全距离由制动特性与人体接近速度反算。
- PFL 路线的核验标准是最坏位姿的实测挤压力,图纸通过不算数。
- 交互的心理学账本同样影响安全:可预测、能表意、归因正确,否则人会主动训练出不安全行为。
风险评估流程:安全设计的起点
安全体系从一份正式的风险评估开始,流程四步。任务分解:把应用拆成原子任务(搬运、放置、人机交接),每个任务单独评估。危害识别:对每个任务列出危害源(夹伤、撞击、坠落、卡滞)与暴露场景(谁、在什么姿势、离多远)。风险量化:按"严重度乘暴露频率乘可回避性"给每个危害打分——这是标准的三要素法。措施分配:分数超限的危害必须配置措施,措施按优先级依次是本质安全设计(消除危害源,如降低速度)、工程防护(分区监控、光幕)、信息与培训(告警标识、操作规程)——注意顺序不可倒置,靠培训兜底的设计在评审里应被直接打回。评估文档随项目归档,任何设计变更触发增量评估。
急停的三级与测试
急停不是"一个按钮"而是分级体系。零级停(立即断动力,最猛)用于直接危险,代价是机械冲击与位姿丢失;一级停(受控减速到停)用于多数协作场景,机器人沿原轨迹减速;二级停(保持当前状态暂停)用于可恢复的暂停。按钮之外的触发源应当多路冗余:安全扫描仪的保护区、软件安全节点的判定、远程停机指令,任何一路触发都进入急停状态机。测试要求按"最坏组合"来:满速满载时触发、通信中断时触发、单个安全传感器失效时其余仍有效。急停响应时间(从触发到动力切断)是必测项,典型要求零点五秒以内,它直接进入安全距离的计算。
问题:协作区里人很多怎么办
人数多到无法逐个监控时,设计思路要从"跟踪每个人"切换到"空间管控"。手段按侵入度排序:地面标线加扫描仪的静态分区(进入即降速,不区分是谁);光幕或围栏把人引导到固定通道(把自由行走变成可预测动线);时分策略(人与机器人分时占用同一区域,用信号灯同步)。服务业态里最有效往往是"动线设计加时分"的组合——把安全建立在环境结构上而不是纯感知上,这与第 1 章的"环境承诺"思想同源:能承诺的部分交给结构,不能承诺的部分才留给算法。
补协作机器人安全实施的三道防线与验收。第一道,设计防线:速度与分离监控(人与机器人距离小于阈值即降速停机,靠安全级激光扫描仪或深度相机实现区域分级——警告区减速、保护区停止);第二道,工程防线:安全 PLC 与双通道急停、力矩限制(碰撞后毫秒级检测异常力矩停机);第三道,验证防线:按协作机器人标准做碰撞测试(特定部位以限定速度接触测压痛限值),留存报告。验收时最常被忽视的一项是安全功能的周期性证明——安全扫描仪的被遮挡、急停按钮的失效都要在点检清单里,否则产线挪个料架就把保护区的盲区改出来了。安全的最后一课:任何一道防线的参数(减速阈值、保护区间距)都不是抄来的,要用你的机器人参数(质量、速度、停止距离)算出来——抄参数的安全系统是纸糊的。