6.3 人工智能与机器人深度融合
6.3 人工智能与机器人深度融合
本节摘要:大模型给机器人带来的不是更聪明的某个模块,而是接口的革命——语言第一次成了机器人的操作界面。本节梳理 AI 进机器人的三个层级(感知增强、策略学习、基础模型),拆解视觉-语言-动作模型的管线与可靠性水位,并回答"传统栈要不要保留"。
三个层级,逐级深入
AI 与机器人的融合按侵入深度分三层,每层改变的东西不同:
感知增强层:深度网络替换传统感知算法——CNN 检测、点云网络分割、语义 SLAM 把"墙在 (3,2)"升级为"墙上是灭火器"。这一层融合最成熟:网络只产出具有限定语义的输出,往第 3 章的管线里插槽即用,接口不变。
策略学习层:第 6.1 节的内容——网络学出控制与规划策略。这一层开始绕过显式模型,但系统架构仍是"感知-规划-控制"的分块式。
基础模型层:大语言模型与视觉-语言模型进入后,架构本身被动摇——一个模型同时理解语言指令、视觉场景与机器人动作,模块边界被端到端管线穿越。这是当前变化最快的层级。
VLA:语言如何变成动作
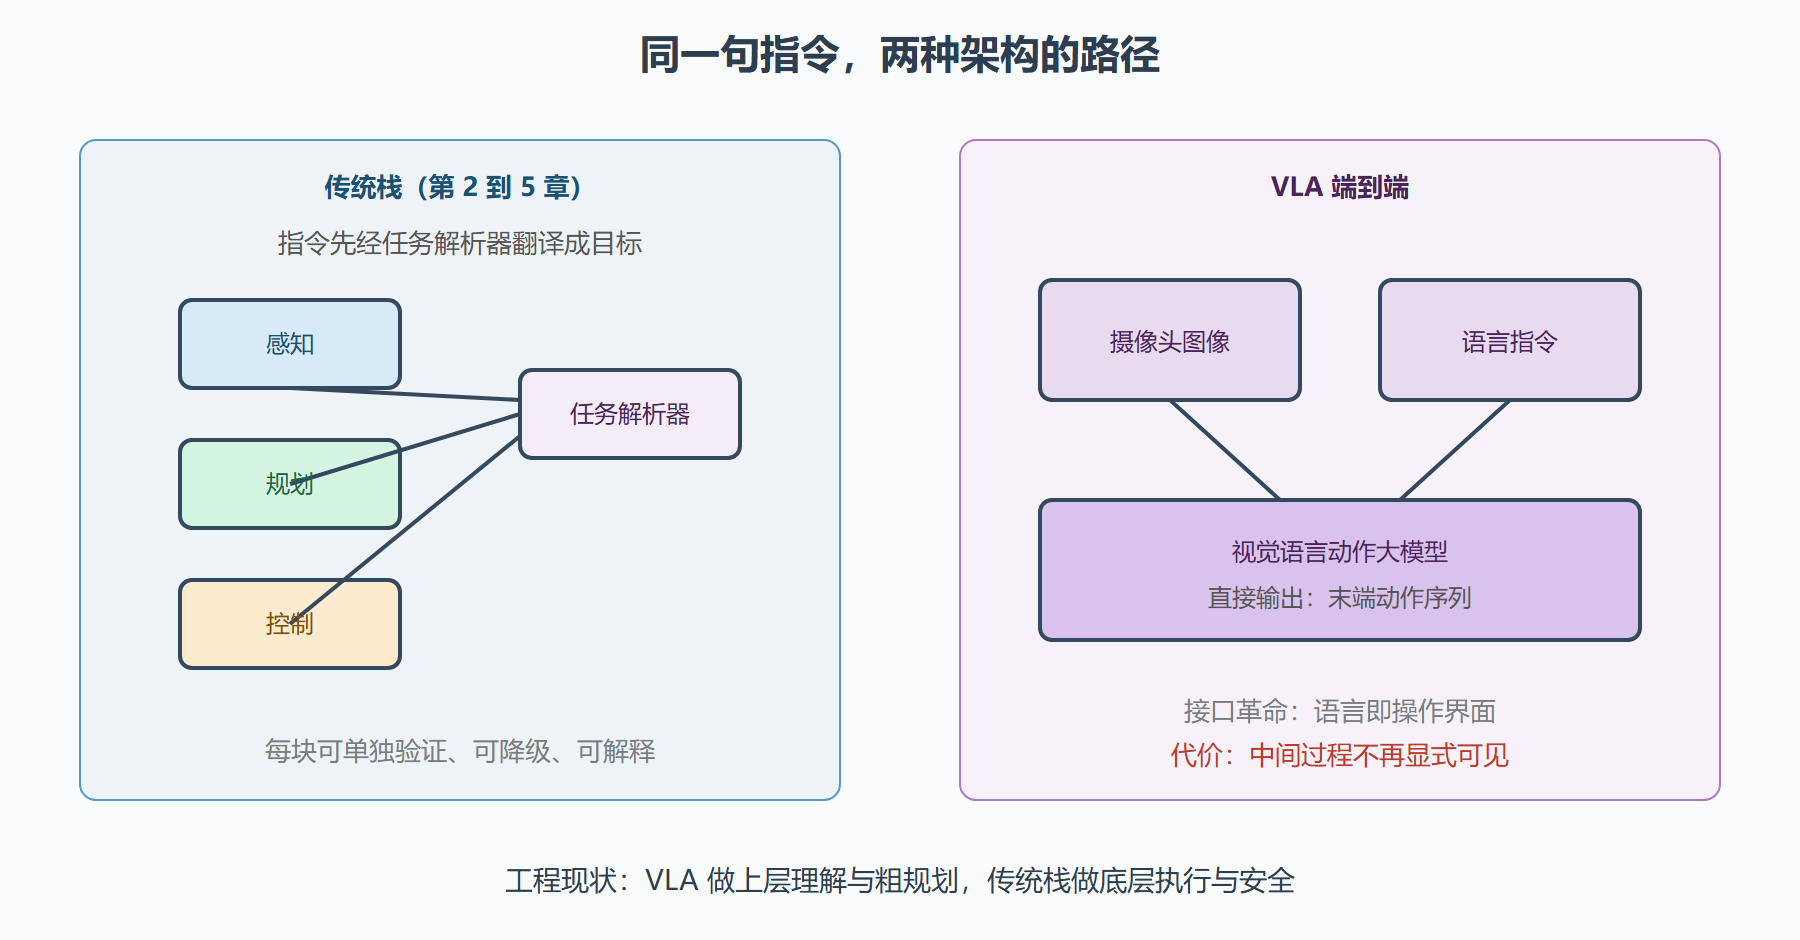
视觉-语言-动作模型(Vision-Language-Action)的管线一句话说清:摄像头图像与人类指令("把左边货架上的红色盒子拿到打包台")一起输入大模型,模型直接输出机器人动作(末端位姿增量或关节指令),训练数据来自大规模遥操作演示。它解决了传统栈最尴尬的"最后一公里":把模糊的语言任务翻译成具体目标——传统栈里这需要人工写任务解析器,VLA 让解析器本身成为学习出来的网络。
但要把可靠性水位看准。当前 VLA 的真实表现:常见物体、常见指令组合下成功率可观;长指令链(多步任务)错误累积明显;执行中的自我纠错弱——抓歪了不像人会重试,而是一路歪到底。新指令泛化与长时序可靠性,是它与传统栈拉差距最大的两处。
图:传统栈与 VLA 管线的架构对比
混合架构:当下的务实答案
VLA 管上层,传统栈管下层正在成为事实标准:大模型负责任务理解、目标分解与粗略规划("先去货架、再抓盒子、最后送打包台"),产出结构化的子目标交给第 4 章的规划器与第 2 章的控制器执行;安全监控层(第 5.4 节)独立于两者,直接监视物理状态。这个架构里,VLA 的不可靠被限制在"任务层"——它给错子目标,系统表现为"做错事";而不会绕过安全层直接做出危险动作。
对工程师的知识含义是具体的:前五章的知识没有作废,而是换了位置——它们从"系统的全部"变成"系统的执行底座与安全底座",而语言接口层是新增的一楼。会写 A* 的工程师不会被大模型淘汰,但不会把 A* 封装成大模型可调用的能力接口的工程师,会在新架构里缺位。
⚠️ 常见坑:让大模型直接输出关节指令绕过安全层——演示很惊艳,工程是灾难。底层安全与控制的传统化程度,应当与上层 AI 的自由度成反比:上层越自由,底层越要刚性兜底。
本节要点
- AI 融合三层级:感知增强(已成熟)、策略学习(第 6.1 节)、基础模型(架构级改变)。
- VLA 的革命在接口:语言成为操作界面,任务解析从人工编写变成学习产物。
- VLA 的水位:常见任务可用、长链与泛化是短板、执行中纠错弱——短期做不了底层执行。
- 务实架构是混合制:VLA 管理解与分解,传统栈管执行与安全,安全层独立于两者。
数据飞轮的经济学
VLA 系统的竞争本质是数据竞争,经济账决定路线。遥操作采集:真人分钟级成本,数据质量高但规模受限,适合冷启动与高价值任务。仿真合成:近乎零边际成本,但存在 sim-to-real 迁移折扣(第 6.1 节的差距在 VLA 上同样存在),适合扩大覆盖面。部署回流:真实分布、免费获取,但需要在线标注或事后筛选。成熟的数据战略是三源配比:仿真铺面、遥操作打样、回流保鲜,且随模型成熟度把重心从遥操作移向回流。给管理者的判断指标是"数据周转周期"——从真实失败发生到它变成训练样本并上线新版的时长,这个周期小于一周的团队,模型改进速度会指数级甩开靠人工采数据的团队。
评测:怎么给 VLA 打分
VLA 的评测远比传统感知复杂,因为没有"准确率"这个单一标尺。工程界正在收敛的评测维度:任务成功率(按任务族分层报,笼统的总分无意义——抓取九成成功不代表叠衣服能成);指令遵循度(模型是否做了指令要求的事,包括没做指令外的事);长时序完成度(多步任务在第几步开始衰减);恢复能力(人为干扰后能否重新对齐目标)。对照评测结果选型时的实用口诀:看最弱任务族的成功率而不是平均分,看长链任务在第几步断——这两处才是真实业务里会流血的地方。公开基准之外,一定要建内部基准:拿自己业务里二十个真实任务做测试集,它比任何论文数字都有决策价值。
问题:小团队怎么参与这条战线
不必训练基础模型——那条路线是数据与算力的军备竞赛。小团队的入场券在三个下游:微调与适配(在开源底座上用业务数据做轻量适配,几百条演示常有可见改善);系统集成(把 VLA 塞进第 5 章的混合架构,处理时序、降级、安全接口——这是纯工程活,价值密度极高);垂直数据资产(在特定行业积累标注数据与评测集,这是未来与模型方谈判的本钱)。三个方向的共同前提仍是前五章的工程能力——大模型时代,机器人工程师的稀缺技能恰恰是"让新东西在物理世界里可靠落地"的那部分。
补大模型进入机器人系统的三种现实形态与判断。形态一,语义大脑:大模型做任务理解与子任务分解(把"把桌子收拾了"分解为抓取序列),输出给传统规划器执行——已可用,瓶颈在分解错误的责任兜底。形态二,视觉语言动作模型(VLA):端到端从图像与指令直接输出动作 token,当前最热的研究方向,但数据饥渴(机器人演示数据集仅十万级,与互联网文本差八个数量级)与泛化边界(仿真到实物的 gap)仍是两座大山。形态三,技能库调度:大模型不输出动作而是从预置技能库选择与参数化(选抓取技能并给目标位姿),工程上最务实——技能本身可验证,大模型出错的影响被限制在调度层。对从业者的判断建议:短期(两三年)价值最高的是形态一与三(大模型做它擅长的语义、执行交给成熟技能栈),形态二是长线研究赛道;无论押注哪种,机器人侧的安全监控层都不该被大模型替代——这条边界在可见的周期内不会变。