6.2 软体与仿生机器人
6.2 软体与仿生机器人
本节摘要:章鱼臂能钻进石缝,老鼠胡须能感知气流——自然界早就示范了刚性连杆之外的答案。本节讲软体机器人的材料与驱动、无限自由度的建模思路,以及"刚性还是软体"的选型判据。
从一个悖论说起
传统机器人学的第一块基石是刚体假设:连杆不变形,关节自由度有限,于是才有 DH 参数、才有六维位姿、才有前五章的一切。而软体机器人故意把这块基石扔掉——硅橡胶的身体、气动的人工肌肉,一条臂的连续变形自由度在数学上是无限的。悖论在于:自由度多到无法精确建模的机器人,反而能在传统机器人寸步难行的地方工作。抓住一枚生鸡蛋(刚性夹爪必须精确控制力,软体臂"裹"上去就行)、钻进弯曲管道巡检、在拥挤人群中安全穿行——软体性把"精确控制"的难题换成了"顺应环境"的优势。
材料与驱动三件套
软体机器人的驱动方式与刚体世界几乎不重叠:
| 驱动方式 | 原理 | 优势 | 局限 |
|---|---|---|---|
| 气动网络(PneuNet) | 硅胶腔体充气弯曲 | 便宜、快速、安全 | 控制精度低、需气源 |
| 形状记忆合金(SMA) | 温度驱动的相变收缩 | 体积小、静音 | 响应慢、效率低 |
| 介电弹性体(DEA) | 高压电场使薄膜变形 | 响应快、类似肌肉 | 需数千伏高压 |
| 剩余磁致伸缩/磁驱动 | 磁场远程驱动 | 可隔空驱动(医疗场景) | 力量小、磁场设备贵 |
仿生设计的功课同样在感知端:章鱼的神经系统有两成在脑、八成在腕——分布式控制让每条腕自主处理局部反射,不需要中央实时算全局。这个思路迁移到工程上就是"感知与控制的躯体化":把应变、温度、接触传感器做进材料本体,让"身体"本身就是传感器阵列,这与第 3 章的"传感器外挂"路线是两种哲学。
无限自由度怎么建模
软体臂的主流简化是常数曲率假设:把连续体切成有限段,每段用一段圆弧近似(弯曲角度、弯曲平面、弧长三个参数描述一段)。无限维问题立刻降成每段三自由度——经典的运动学工具(第 2.1 节)就能接力:段与段之间用齐次变换连接,正运动学照常连乘。代价与刚体世界一样:假设在重负载与大变形下失真,需要用数据驱动的残差模型修正。
动力学则难得多:大变形、材料黏弹性、与环境的连续接触,使得严格的力学建模在工程上不划算。现实做法偏向数据驱动:给软体臂输入气压序列、记录形变,学一个"气压到形状"的代理模型,控制在这个模型上做优化。这与 6.1 节的学习方法在此会师——不是巧合,而是"建不出模的地方,数据顶上"这一规律的两次现身。
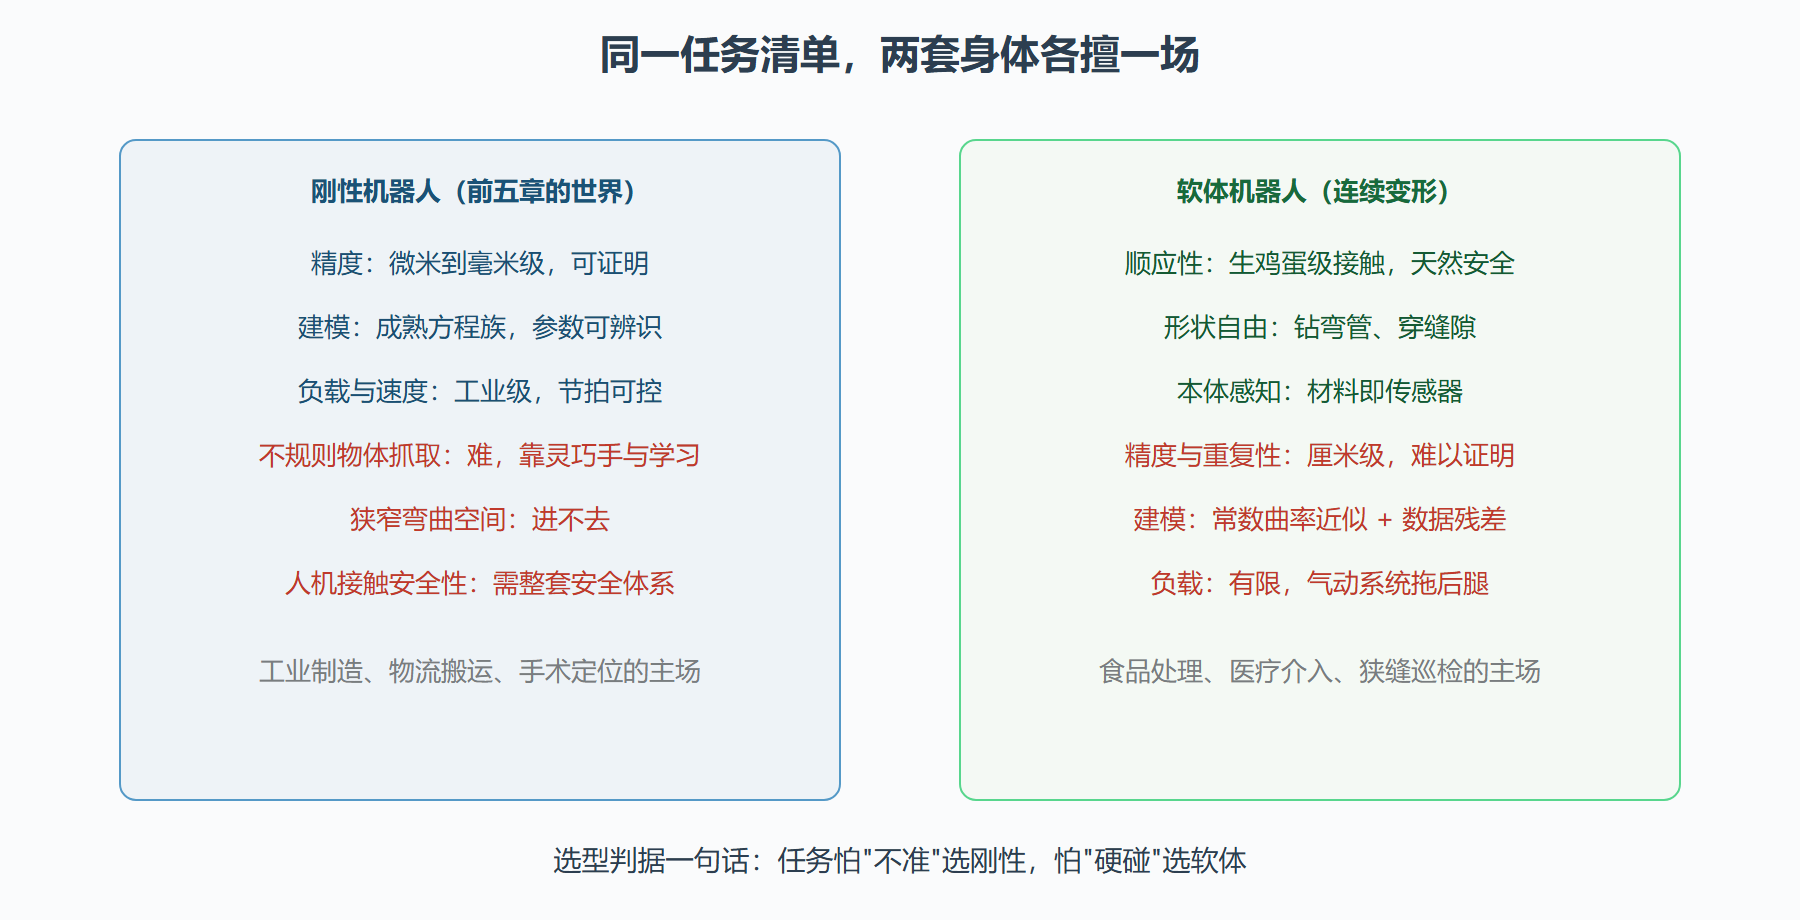
图:刚性与软体方案的能力雷达对比
选型判据与混合形态
选型回归第一性问题:任务的第一约束是什么(回顾 2.3 节的思路)。怕不准——半导体搬运、装配,选刚性,精度是命;怕硬碰——食品分拣、果蔬采摘、人体腔道介入,选软体,顺应是命。两者的分界正在融合:刚性骨架配软体外皮(安全共融)、软体臂末端装刚性微型执行器(兼顾顺应与精操作)的混合形态,是当前最活跃的工程方向。
💡 关键直觉:软体机器人不是"更先进的刚性机器人",而是把设计问题从"如何抵抗环境"换成了"如何利用环境"。问题换了,答案的形状自然不同——这也是它对整个学科的方法论贡献。
本节要点
- 软体机器人放弃刚体假设,用顺应性换取传统方案进不去的场景,自由度无限是代价也是优势。
- 气动、SMA、DEA、磁驱动各有温度场;常数曲率假设把无限维降到每段三自由度,经典运动学得以接力。
- 软体动力学建模不划算,工程上用数据驱动的代理模型——与学习方法在"建模难"处会师。
- 选型看第一约束:怕不准选刚性、怕硬碰选软体,混合形态正在吞食两边的边界。
医疗介入:软体路线的旗舰战场
血管介入手术机器人是软体价值最充分的例证。导管要在搏动的血管里蜿蜒前行,刚性机构根本进不去——导管的"软"不是缺陷而是准入资格。工程实现上,导管尖端的多段驱动(每个段三根牵拉丝独立控制)实现二维平面内的定向弯转,医生在体外操纵手柄、主从映射到尖端弯曲。这里能看到全册知识的换装登场:段间运动学仍是齐次变换的连乘(常数曲率假设生效),力反馈用近端力传感估计远端接触力(导纳控制的变体),成像导航就是第 3 章的状态估计在体内的应用。软体不等于推倒重来——老工具换了材料世界照样能用,这是本节最想传达的工程判断。
制造与工艺:软体机器人的另一半难度
软体机器人产业化的瓶颈常在设计之外:浇铸成型的一致性。硅橡胶的多层浇铸(骨架层、驱动腔层、密封层)对温度、真空度、固化时间的敏感性,让同批产品的驱动特性有可观离散——同一套气压指令在不同个体上的弯曲角度差异明显。工程对策有三:出厂个体标定(每台建立自己的气压-形变映射表);设计冗余传感(本体应变传感直接闭环,绕开个体差异);工艺收敛(夹具与材料批次的严格管理)。看懂这一段就理解了软体机器人的成本结构:硬件便宜,工艺与标定贵。
问题:软体与刚性之间的"中间态"有哪些
介于两极的混合形态已经自成一族。刚性骨架加软体表皮:外壳是柔软材料、内部是传统机构,碰撞时表皮先形变吸收(协作场景的被动安全);软体驱动加刚性约束:气动肌肉驱动但运动被刚性导轨约束,兼得大力与顺应(下肢外骨骼的关节);可变刚度机构:刚度本身可调——抓鸡蛋时软、搬箱子时硬(阻塞原理或对抗性气动)。这一族的存在证明:刚与软不是二选一,而是连续可调的设计空间,选型时先在这条谱线上定位再定方案。
补软体机器人制造的工艺现状速览:模塑浇铸(硅胶负模浇铸,实验室标准工艺,单件成本低但一致性一般)、3D 打印软材料(TPU 直接打印,复杂内流道一次成型,打印机要改装软料挤出)、熔蜡失型(打印牺牲内芯后浇铸再熔掉,气动网络的标准做法)、缝纘与层压(软体抓手的布基方案)。驱动方式匹配:气动(力大柔软但气源笨重)、 tendon 驱动(绳驱,传动简洁)、介电弹性体(电驱响应快但电压千伏级)、 SMA 形状记忆(结构最简但频响低)。当前产业化的甜点区是软体夹爪——食品与易碎品分拣(巧克力、草莓、玻璃瓶)已有商用产品,靠的就是软体接触的大面积低应力抓取。读软体方向论文时先看制造工艺可否批量(多数论文工艺停留在单件手工),再看驱动器是否带了比本体大十倍的气源——这两问能过滤掉大半的论文泡沫。