5.1 导航技术:惯性、卫星与多源融合
5.1 导航技术:惯性、卫星与多源融合
本节摘要:惯性导航靠积分推算、天生会漂移;卫星导航靠几何交汇、天生怕遮挡与欺骗;天文导航是深空的灯塔。本节讲三类导航源的原理与盲区,以及卡尔曼滤波框架如何把它们缝成一个既平滑又不易失锁的解。
导航工程师之间流传一句自嘲:导航系统的任务,就是"在不知道自己在哪的情况下,尽量猜得像一点"。这话有几分认真——没有任何一个传感器直接测量位置,位置永远是推算出来的:惯导从加速度积出来,卫导从伪距交出来,天文从夹角解出来。每种推算有自己的误差脾气,导航设计的全部艺术就在摸清这些脾气并互相补台。
惯性导航:会漂移的独立王国
惯性导航的原理在传感器层面朴素得感人:陀螺仪测量角速度、加速度计测量比力,计算机积分角度得到姿态、二次积分加速度得到速度与位置。它的最大美德是完全自主——不接收任何外部信号,不受干扰、不受遮挡,战场与深空都靠得住。
但积分是把双刃剑:传感器的微小误差被积分放大。一毫戈的加速度计偏置,二次积分一千秒后位置误差接近五公里;陀螺的常值漂移每小时几度(消费级)到千分之几度(激光陀螺)不等,姿态误差直接污染加速度的投影方向。惯导的准则是"短期极准、长期必漂",高精度惯导的价值用一小时位置漂移多少海里标定(航海标准)或 1 西格玛漂移标定(航空)。
# 惯导漂移的残酷算术 bias_acc = 0.001 * 9.8 # 加速度计偏置 1 milli-g,换算成 m/s2 for t in [60, 600, 3600]: err = 0.5 * bias_acc * t * t print(f"{t:>5} s 后位置误差 ≈ {err/1000:6.2f} km") # 60s -> 0.02 km | 600s -> 1.76 km | 3600s -> 63.5 km # 结论:纯惯导一小时能漂出几十公里,必须外部信息定期校正
卫星导航:几何决定一切
全球导航卫星系统(GPS、北斗、格洛纳斯、伽利略)的定位原理是"到至少四颗卫星的距离交会"。接收机测的不是真距离而是"伪距"——含接收机钟差的距离,第四颗星解钟差。精度由两件事决定:测距精度(电离层与对流层延迟、多路径)与几何精度因子——卫星在天空中的分布越"张开",交会角越好;四颗星挤在一个方向,误差被几何放大数倍。这就是为什么城市峡谷与山谷里定位漂移:可见卫星少且挤。
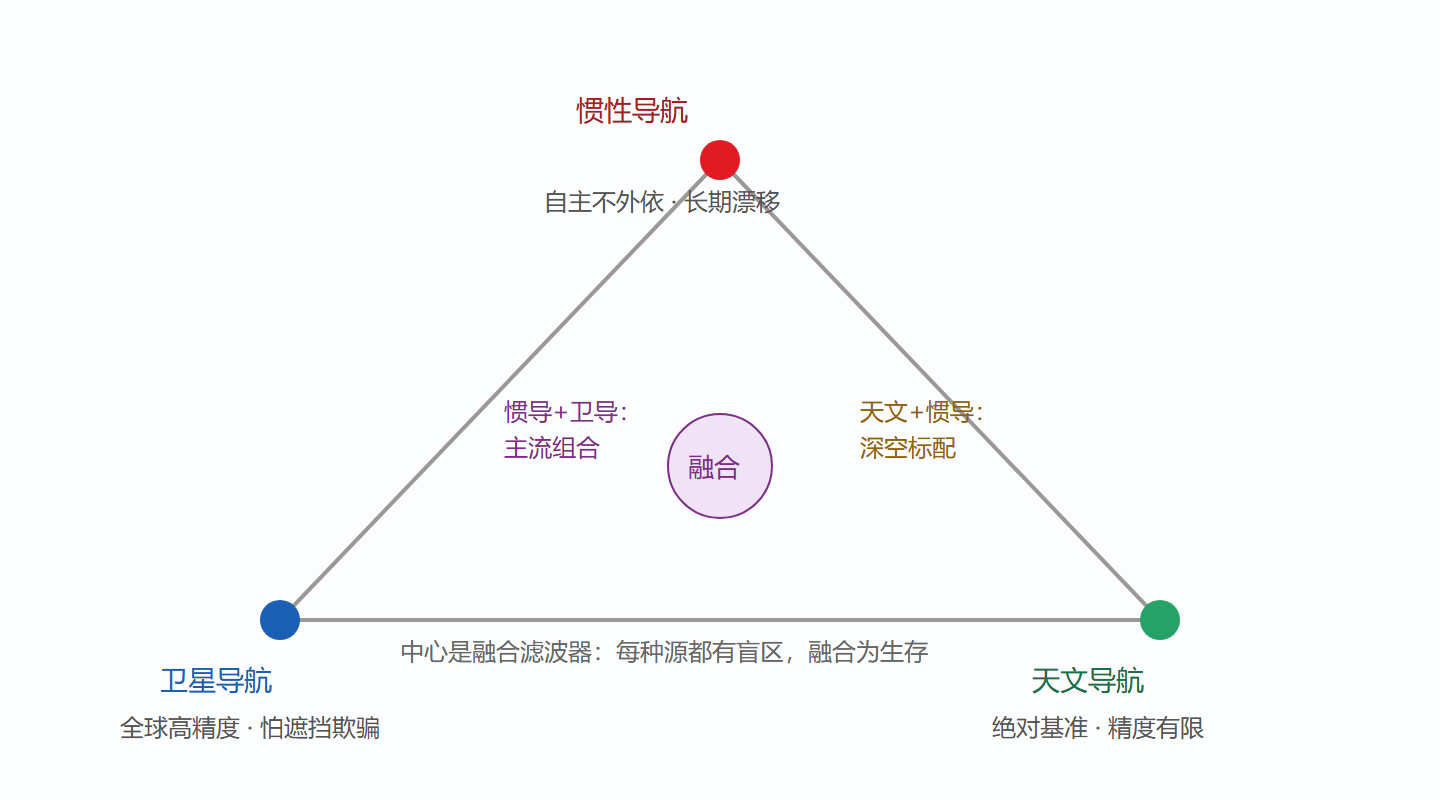
卫导的软肋是依赖接收:信号从两万公里外来,落地功率约10⁻¹⁶瓦量级,极易被遮挡、被压制干扰、甚至被欺骗(伪造信号让接收机解出错误位置)。军事与高价值平台因此必须卫导+惯导组合:惯导提供短期连续性,卫导校正长期漂移,两者互补成"不会漂也不会被一把掐死"的组合。
图:三类导航源的互补三角
天文导航与多源融合
天文导航用恒星间的夹角确定姿态、用地平线与星体的夹角确定位置——精度不算高(角分级),但误差不随时间积累,因为恒星的方位是绝对基准。深空探测器的星光跟踪器至今是姿态确定的最高精度手段,脉冲星导航(用毫秒脉冲星当"宇宙灯塔")是研究中的深空定位方案。
把多种源缝在一起的标准工具是卡尔曼滤波。直觉版本:滤波器同时维护一个"状态估计"和"对这个估计的信心(协方差)";惯导在两次外部更新之间做预测、信心逐渐下降,卫导或天文更新到来时按信心比例融合修正、信心回升。它不是简单平均,而是动态地"谁暂时可信就多听谁的"。扩展卡尔曼滤波处理非线性方程,联邦滤波把多传感器分组管理防止一个坏源污染整体。
一个案例:客机的导航余度设计
一架现代客机的导航配置是三层冗余:两套独立惯导(防单点故障)、多模接收机(卫导多频抗干扰)、无线电导航(地基信标做备份)。飞控从三套源做表决与监控,任一源偏离多数解超阈值就被隔离并告警。为什么如此隆重?因为导航错误直接变成航路错误,而航路错误在繁忙空域就是相撞风险。这个案例说明:导航设计的核心指标不只是精度,更是完好性与连续性——错了要能发现(完好性),坏了要有备份(连续性)。北斗的星基增强与完好性监测通道,正是为民航与生命安全类应用补上这一课。
⚠️ 新手常以为卫导"关不掉"是优点、惯导"老掉牙"。工程现实相反:越关键的平台,惯导的等级越高——因为它不怕干扰、不依赖任何人。评估导航方案,永远先问"最恶劣环境下的表现"。
抗干扰:导航战背景下的工程现实
导航源再多,若信号层被压制也会同时失效,所以现代导航设计必须把抗干扰当作常规科目。手段按层级排:天线层(自适应调零天线,对干扰方向形成零点)、信号层(多频多系统互验,欺骗信号很难同时伪造多个频点的一致性)、滤波层(惯性预测窗口内的野值剔除)、组合层(惯导短期内"扛"住卫导中断)。地面干扰机的功率每上一个台阶,接收机的抗扰设计就跟进一代——这场猫鼠游戏没有终局,只有持续的工程迭代。学习时不妨记住一个判断:一个平台导航系统的成色,要看它在被干扰的最坏情况下还能做什么,而不是标称精度。
常见问答
问:惯导的精度差异有多大?答:消费级芯片陀螺漂移每小时数十度,战术级几度,导航级零点几度,航天级激光陀螺千分之几度——价格也按数量级跳。问:卫星导航为什么至少要四颗星?答:三维位置加接收机钟差共四个未知数,需要四个方程,多出的卫星用来做冗余与完好性检验。问:水下与隧道里靠什么?答:惯导加地形匹配与多普勒声呐——极端环境下自主导航的权重上升,正是本节三角的体现。
最后用一句话把本节拧紧:导航系统的一生,就是在"漂"与"断"之间打补丁——惯导会漂,卫导会断,天文会糊,融合系统把三者的失灵时刻错开,让任意单一失效都不致命。评估任何导航方案,先列出每个源的失效模式表,再看融合层如何覆盖这些失效的组合。这个"失效模式覆盖表"的思路,也是 8.4 节可靠性工程在导航领域的投影,两章可以对照着读。
本节要点回顾
- 位置永远靠推算,传感器各有脾气,融合是生存必需;
- 惯导"短期准长期漂",漂移由积分放大,1 milli-g 偏置一小时能漂数十公里;
- 卫导精度由测距误差×几何因子决定,软肋是信号脆弱;
- 天文导航提供不随时间积累的绝对基准,深空不可替代;
- 卡尔曼滤波按信心动态融合,导航设计三大指标:精度、完好性、连续性。
知道了自己在哪,下一步是决定怎么去——那是制导的领域,下一节见。