5.2 制导策略:弹道优化、再入制导与交会对接
5.2 制导策略:弹道优化、再入制导与交会对接
本节摘要:制导回答"沿哪条轨迹去目标"——发射段的最优化(燃料 vs 时间)、再入段的走廊约束制导、交会对接的两段式时序。三类场景展示制导算法如何把物理约束翻译成可执行的指令序列。
制导与控制的分工常被混淆,一句话分清:制导生成目标轨迹(应该怎么飞),控制跟踪这条轨迹(现在怎么动)。制导是战略层,控制是战术层。制导问题的共同结构是:在动力学约束(推力、气动、质量变化)与路径约束(过载、热流、走廊)下,找到从当前状态到目标状态的最优路径,优化指标通常是燃料最省、时间最短或落点最准。
发射制导:和重力讨价还价
火箭爬升段的制导本质是一场与重力的谈判。飞得太陡,推力大量花在对抗重力上(重力损失大);飞得太平,呆在稠密大气里太久(气动损失大)。最优剖面试图同时压低两种损失——先垂直快跑脱离低层稠密大气,随后尽快转弯把速度转向水平方向积累轨道动能。这解释了发射直播里"程序转弯"发生在起飞后不久:不是急着奔目标,是急着离开大气这个"消费大户"。
# 重力损失的直觉:同样的速度增量,方向不同效果天差地别 import math v0, dv, theta = 0.0, 100.0, 0.0 # 垂直上升100m/s # 垂直飞行:dv全部用于抬升,但重力持续做负功 # 水平加速:dv积累轨道动能,重力几乎不做功 g, t = 9.8, 30.0 print(f"垂直方向100m/s推力弧段的重力速度损失 = {g*t:.0f} m/s") print(f"损失占速度增量之比 = {g*t/dv:.0%} # 停留时间越长亏越多") # 结论:爬升要快转弯,别和重力耗时间
现代运载采用迭代制导:飞行中实时重算剩余最优路径,允许风与偏差下的自适应,而非死板执行预设程序角。
再入制导:走廊里走钢丝
再入段(第七章展开物理)的制导目标是在多条硬约束中把飞行器引到落区:热流不超限、过载不超标、动压在控制面能力内、还要落点准。约束围出的"再入走廊"只有几度宽——攻角大了热流超标,小了升力不足直接砸进稠密大气。阿波罗时代的预测-校正制导思想沿用至今:每隔几秒基于当前状态预测落点,与目标比较后修正升力方向(滚转角),不断迭代收敛。升力式再入体(飞船与升力体)正是靠"可控的升力"获得横向机动与落点调整能力,弹道式再入则基本听天由命,落点散布大一个量级。
交会对接:毫米级的双人舞
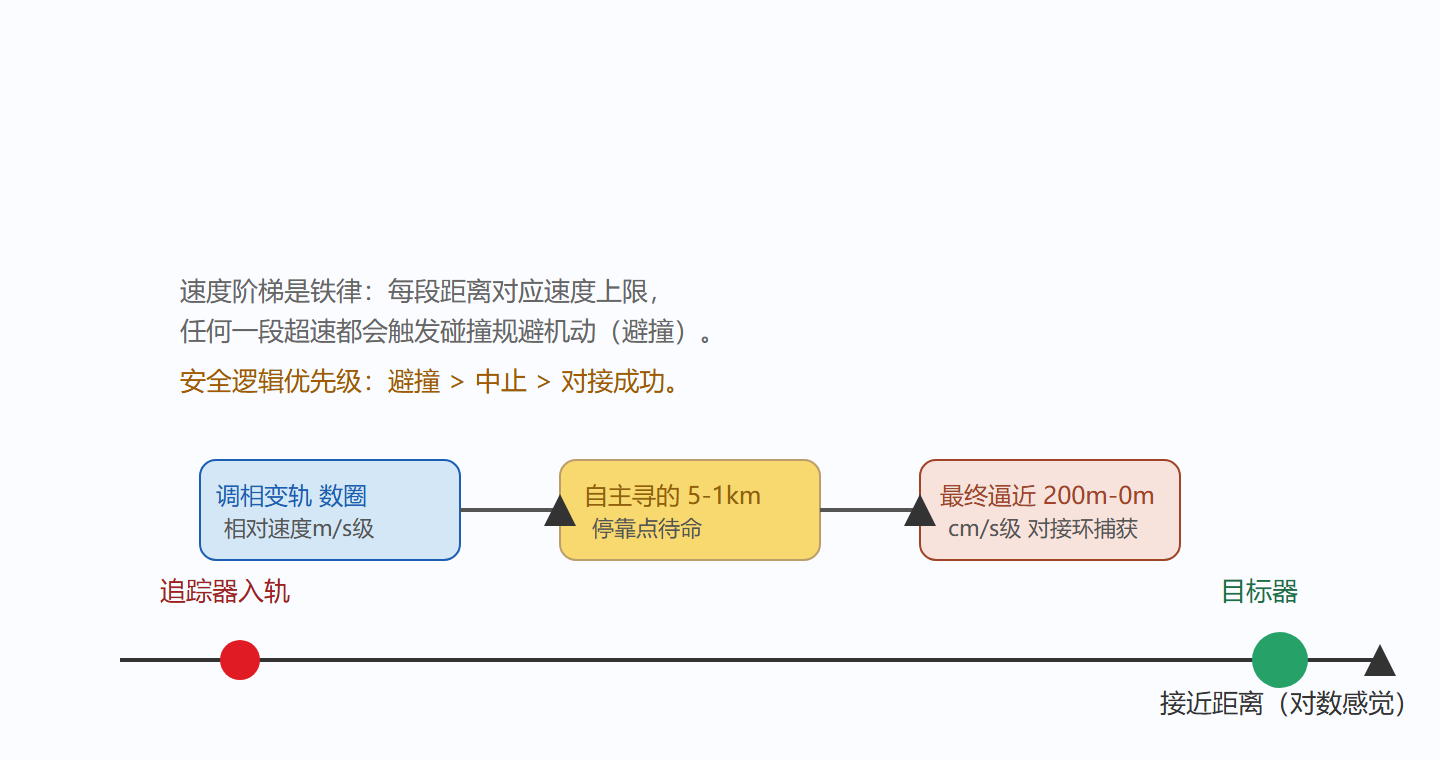
交会对接是制导的精度巅峰。整个时序分两段:
远程导引段:追踪器在几个轨道周期内通过多次变轨(霍曼式调相)把与目标的距离从数千公里缩到百公里级、相对速度降到每秒十几米。核心是调相——调整追踪器的轨道周期,让它"绕圈追赶"目标,相位角算错一度,就要多飞一整圈。这就是 2.1 节说发射窗口秒级的根源。
近程段:距离百公里内转入自主测量(差分卫导、激光雷达、光学成像),按走廊逐步减速逼近——几公里时每秒几米、百米时每秒一米、一米内每秒几厘米,最后靠对接机构的捕获环容忍厘米级的位置与度级的姿态偏差。
图:交会对接的标准逼近走廊
制导算法的演进:从最优控制到在线重规划
经典制导律(比例导引、摄动制导、显式制导)是数学家手工推导的闭合解,优点是计算量小、可验证。近年的趋势是在线优化:把制导问题写成约束优化,飞控计算机每秒重解一遍,好处是任务变化不用重新推导制导律、故障后能自动重规划(比如一台发动机失效后重新分配剩余燃料的最优路径——猎鹰九号的发动机故障处置正是这种能力的实战展示)。代价是验证难度:如何证明一个在线算法在任何状态下都收敛且安全,认证机构仍在建立方法论。
💡 制导算法选型的工程直觉:闭环解可验证、在线优化适应强。安全等级越高的任务越偏前者,任务谱系越宽的平台越需要后者,混合方案(标称轨迹 + 在线修正)是当前主流。
制导的中止设计:为失败预留出口
成熟的制导系统有一半工作在"为失败做准备"。发射 ascent 段有 abort 模式划分:不同故障区间对应不同的应急着陆场与逃逸时序,载人火箭的逃逸塔、整流罩逃逸、二级应急返回各有触发条件;交会对接的每个逼近阶段都定义了"万一现在失控怎么办"的后撤或避撞预案。这与直觉相反——工程师花在失败路径上的设计时间不比成功路径少。理解这一点就理解了任务成功的真实来源:不是每一步都完美,而是每一步不完美时都有预案。评估任何任务系统的成熟度,看它中止模式设计得细不细即可。
常见问答
问:为什么对接要停泊待命而不是直接冲过去?答:停泊点给系统留出检查与决策的时间窗,任何异常都能安全撤离——速度阶梯本质是风险控制阶梯。问:燃料最省轨迹为什么不总是直线?答:轨道动力学里推力沿速度方向最省(奥伯特效应),"直线"反而是最贵的路径,最优变轨常分解为数次小推力切向点火。问:载人对接与货运对接的要求差在哪?答:过载与冲击谱:载人要柔(对接冲击小于人体舒适阈值),货运可以更"硬",结构允许就行。
再送一个观察窗口:空间站任务的公开直播里,交会对接段的画面信息量极大——追踪器屏幕上的距离与相对速度读数逐级下降、飞船视角的目标影像逐渐充满画面、最后对接机构捕获的冲击瞬间。对照本节的速度阶梯表看直播,你会看到每一步数字都在表格的预期之内:几公里处每秒几米、百米处一米、一米内厘米级。工程表格与真实任务的这种严丝合缝,是系统工程最美的一面,也是最值得学习者反复回看的教材。
再看一组数字锚点帮助记忆:远程导引常历时一到两天、近程段数小时、平移靠拢段约半小时、最后对接冲击厘米级——时序的长短本身就是风险分级的外化,越靠后越精细也越谨慎。
本节要点回顾
- 制导定目标轨迹、控制做跟踪,战略与战术分层;
- 发射制导是与重力的谈判,快转弯省重力损失,迭代制导提供自适应;
- 再入制导在几度宽的走廊里用升力方向控制换落点精度;
- 交会对接 = 调相(远程)+ 速度阶梯逼近(近程),安全逻辑优先于任务成功;
- 制导算法从闭合解走向在线重规划,验证方法是新战场。
轨迹定了,谁来执行每时每刻的动作?下一节讲飞行控制。