5.3 飞行控制:姿态稳定、轨迹跟踪与容错
5.3 飞行控制:姿态稳定、轨迹跟踪与容错
本节摘要:姿态控制回路(测量-律-执行)的统一结构、静不稳定设计的收益与代价、控制面与姿控推力器的执行手段、容错控制如何在故障下保住飞行器。
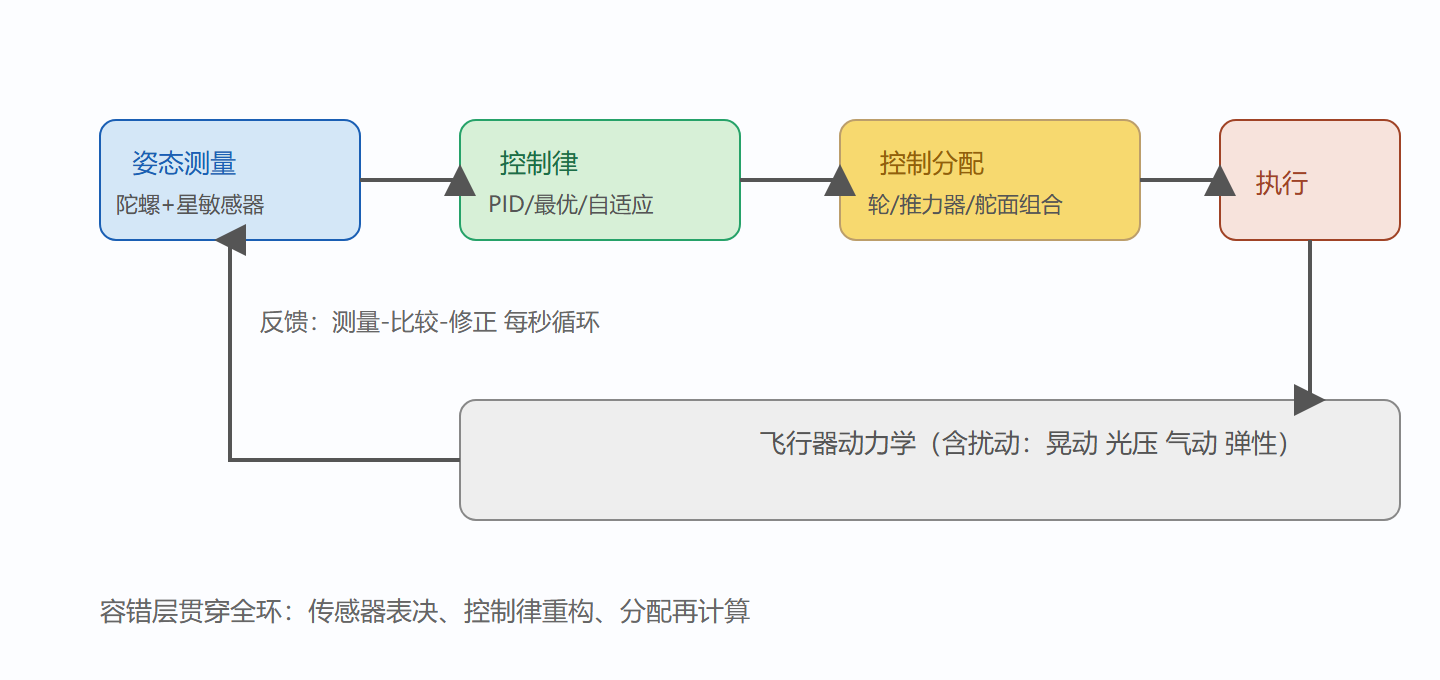
飞行控制是 GNC 三兄弟里离硬件最近的那个。它的工作对象是飞行器的姿态与轨迹,工作方式是一个永不停歇的闭环:测量当前姿态、与期望比较、算出修正指令、执行机构动作、再测量。这个循环每秒跑几十到几百次,飞得越快越不稳定,循环要求越苛刻。现代战斗机的飞控计算机每秒更新上百次,不是炫技——静不稳定布局离开计算机几百毫秒就会失控翻转。
为什么静不稳定是刻意为之
直觉上飞行器应该越稳越好,但空气动力学给出了反直觉的账本。静稳定设计的飞行器重心在压心之前,受到扰动会自动回正——代价是平尾必须始终产生向下的配平力,升力白白损失,机动还要先克服这个"稳定枷锁"。静不稳定设计(重心在压心之后)把飞行器变成"不稳定但灵活"——平尾变成升力面,升阻比与机动性全面提升,代价是每时每刻需要飞控主动稳定:传感器测到扰动趋势,计算机抢在发散之前打舵修正。
这条路线的开关是电传飞控:机械操纵杆只给计算机下指令,舵面由计算机全权调度。四余度飞控计算机、传感器表决、故障自动切换,让"不稳定但被机器稳定"的状态足够可靠。民航客机(放宽静稳定度设计)与战斗机(放宽到纵向静不稳定)都走在这条谱系上。航天器版本是反作用轮+喷气控制的姿控系统,在真空中没有气动舵面,姿态全靠角动量交换与质量排出。
姿态确定与控制的三轴解耦
姿态控制分两步:确定(我现在什么姿态)与控制(怎么到期望姿态)。确定靠陀螺积分(高频)加星光跟踪器/磁强计/太阳敏感器修正(低频锚点),典型组合下指向精度可达角秒级——哈勃望远镜的稳定性被比作"在数百公里外把激光笔稳稳指在一枚硬币上"。控制执行机构分三档:
| 机构 | 力矩量级 | 用途 |
|---|---|---|
| 磁力矩棒 | 微牛米级 | 卸载角动量、低精度调整 |
| 反作用轮/控制力矩陀螺 | 毫牛米至牛米级 | 精确指向、机动 |
| 姿控推力器 | 牛米级以上 | 大机动、轮子饱和卸载、再入前调姿 |
反作用轮有个天然的坑:饱和。持续的同向扰动力矩(如太阳光压)会让轮子转速越攒越高,到顶就必须用推力器或磁力矩棒"卸载"——把角动量还给环境。轮子还有另一个失效模式:轴承磨损导致的卡死与摩擦力矩突变,这是卫星姿态故障的头号来源,所以卫星通常配四轮斜装(三轴任务只要三轮,第四个做备份任意顶替)。
容错控制:坏了也要飞
容错控制的前提是故障检测与隔离:从传感器读数的相互矛盾里判断谁坏了。三余度传感器做表决,坏者被隔离;控制面的故障(卡死、损伤)则由控制分配算法重算"剩下的舵面怎么组合出需要的力矩"。这里有一个经典案例族:历次飞行控制面损伤事故推动了自适应容错的发展——当飞机的气动外形已改变、原控制律模型失效时,在线辨识新模型并重构控制律的算法成为研究热点,部分思路已在无人机上验证。空天飞行器的对应问题是推力器组合故障:N 台推力器坏 M 台后,姿态与轨道控制权限重新分配,星座卫星的延寿运营大量依赖这类算法在轨工作。
⚠️ 工程坑:控制设计的敌人常常不在算法而在动力学耦合与间隙。液体燃料晃动(贮箱半满时最凶)会与姿态控制耦合出极限环;舵面传动机构的机械间隙会激发极限环振荡。教科书上的线性控制设计在真实飞行器上必须补这两课。
图:姿态控制闭环的完整结构
从航空到航天:一套方法论的两次落地
本章的控制方法在航空与航天两个领域各落地一次,对照着看最能加深理解。姿态确定:飞机用大气数据与惯导,卫星用星敏感器与陀螺——传感器不同,融合框架相同。执行机构:飞机靠舵面的气动力矩,卫星靠轮子与推力器的角动量管理——手段不同,控制律结构(测量、比较、修正的闭环)相同。容错:飞机做控制面重构,卫星做推力器重构——对象不同,检测-隔离-重构三部曲相同。这种"同一方法论、不同物理载体"的规律贯穿全册,也是空天技术作为一门统一学科的证据:学透一次,到处能用。
常见问答
问:电传飞控断了电怎么办?答:不可能——电源与飞控计算机同等级冗余设计,电源故障本身就是最高等级故障场景,飞控由独立应急电源兜底。问:反作用轮与控制力矩陀螺怎么选?答:轮子输出力矩小、控制精细、适合指向;陀螺力矩大、适合快速机动,大型空间站与敏捷卫星用陀螺,普通遥感星用轮子。问:容错控制能否自动处理所有故障?答:不能,它处理预期能力内的故障模式;超出包线的(如结构损伤改变动力学过大)需要模式切换或人工接管,"自动化的边界"本身就是设计参数。
收束本节的一条主线:控制系统的进化史,就是"把不稳定变成可控、把可控变成可容错"的历史。静不稳定设计把第一段走到了极致(机器稳定一切),容错与重构把第二段推向纵深(故障后重新稳定)。下一个台阶是把"人从环中"变为"人在环上"——监督式的自主控制,那正是下一节智能 GNC 的入口。带着这条线读下一节,你会发现智能并非凭空而来,而是控制思想漫长演化的下一站。
如果你要继续深入,下一步是把本节的控制回路与第五章 5.2 节的制导层放在同一张框图里推演一次闭环——从目标轨迹到舵面指令的完整信号流走一遍,控制系统的全貌会瞬间清晰,这比单独背每个部件有效得多。
顺带回答一个高频疑问:既然飞控如此依赖软件,软件失效怎么办?答案在分级与看门狗——关键控制律跑在最高等级的软件分区里,独立的看门狗与监视器负责在异常时切换到安全模式(如姿态对日、慢自旋),让飞行器在软件失效后仍保持可恢复的状态。这套思路同样通用于所有嵌入式安全系统。
本节要点回顾
- 静不稳定是刻意设计,用飞控的主动稳定换升阻比与机动性,电传飞控是前提;
- 姿控执行三档:磁力矩、反作用轮、推力器,饱和与卡死是轮子的两大命门;
- 容错三部曲:检测、隔离、重构,控制分配算法是核心工具;
- 真实系统的坑在晃动耦合与机械间隙,不在教科书线性模型里;
- 控制回路每秒循环数十至数百次,飞行速度决定循环频率下限。
经典控制回路之上,正在被人工智能改写的是规划与决策层——下一节看智能 GNC。