3.1 OpenFlow 控制器解剖
3.1 OpenFlow 控制器解剖
本节摘要:控制器是运行在网络侧的软件系统,内部可分为南向驱动、拓扑与状态管理、应用引擎、北向 API 四层。本节拆解各层职责与数据流,比较主流实现(Ryu、OpenDaylight、ONOS)的取舍,并讨论集群化与一致性这两个生产级话题。
控制器内部分层与数据流
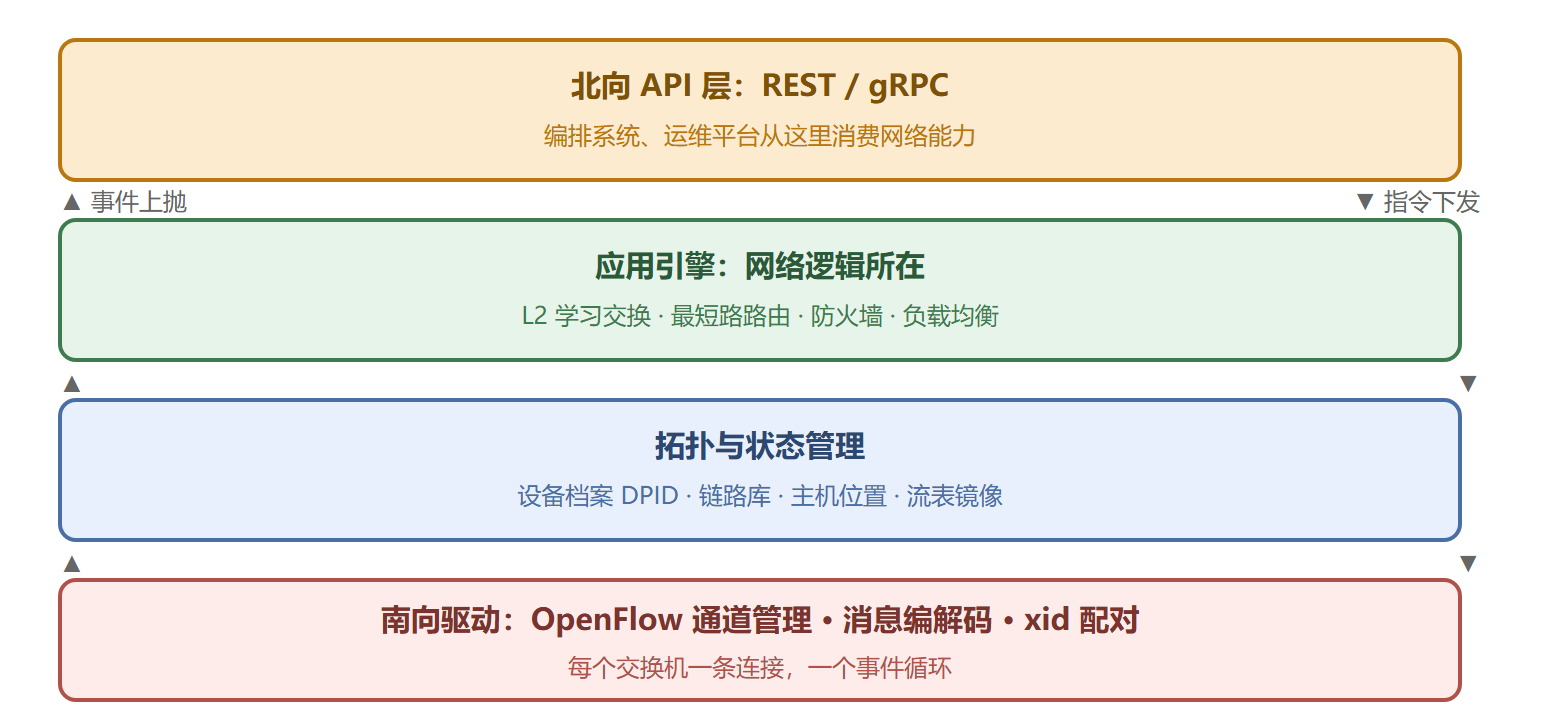
数据流向是双向的:南向驱动把 Packet-In、Port-Status 等事件解析后上抛给应用;应用的决策(Flow-Mod、Packet-Out)经驱动编码下发。中间的"拓扑与状态管理"是控制器的核心资产——应用不直接跟消息打交道,而是查询这个全局视图。
一个用 Ryu 写的最小心跳应用,感受一下"事件上抛"的形状:
from ryu.base import app_manager from ryu.controller import ofp_event from ryu.controller.handler import MAIN_DISPATCHER, set_ev_cls class EchoApp(app_manager.RyuApp): @set_ev_cls(ofp_event.EventOFPEchoRequest, MAIN_DISPATCHER) def echo_reply(self, ev): msg = ev.msg datapath = msg.datapath ofp = datapath.ofproto reply = datapath.ofproto_parser.OFPEchoReply(datapath) reply.xid = msg.xid # 应答回填同号 xid datapath.send_msg(reply)
十行代码处理一类消息——控制器框架的价值就是把这些管道活干掉,让你只写决策逻辑。
主流实现对比
| 控制器 | 体量 | 语言 | 定位 | 适用 |
|---|---|---|---|---|
| Ryu | 轻 | Python | 组件库 | 实验、教学、原型 |
| OpenDaylight | 重 | Java | 平台 | 运营商与企业底座 |
| ONOS | 重 | Java | 集群优先 | 运营商核心网 |
| Floodlight | 中 | Java | 模块化 | 中小部署 |
选择逻辑很直接:验证想法用 Ryu(本教程示例全是它);要高可用集群、事务一致性、北向生态,就进入 ODL/ONOS 的世界,代价是部署与学习曲线。
集群化:单点问题的解法
控制器一旦集中,故障域也集中。生产解法是集群:多实例之间同步拓扑与主机状态(ONOS 用 Raft 变种做分布式存储),交换机同时连接多个控制器实例(1.3 支持多控制器角色——Master 负责下发,Slave 只观察,Equal 共管)。主备切换在报文层面的表现是角色变更消息(Role-Request/Reply)的往返。
⚠️ 常见坑:以为多连一个控制器就高可用了。若两个实例都以 Master 身份写流表而没有状态同步,网络行为会随机取决于谁的消息先到——这是"脑裂",比单点更糟。
💡 关键直觉:评估控制器时先看它的状态管理(拓扑收敛速度、一致性模型),再看功能清单。前者决定生产可用性,后者演示时才发光。
事件驱动的骨架:一个最小控制器的形状
四层结构讲完,落到代码上其实就是一个事件循环加若干处理器。Ryu 的应用骨架最能体现"控制器是事件驱动程序"这个本质:
from ryu.base import app_manager from ryu.controller import ofp_event from ryu.controller.handler import MAIN_DISPATCHER, set_ev_cls class Skeleton(app_manager.RyuApp): def __init__(self, *args, **kwargs): super().__init__(*args, **kwargs) self.mac_to_port = {} # 应用自身状态:学习到的定位表 @set_ev_cls(ofp_event.EventOFPSwitchFeatures, CONFIG_DISPATCHER) def switch_features(self, ev): # 每台交换机接入时的钩子:装 Table-Miss 兜底规则 datapath = ev.msg.datapath match = datapath.ofproto_parser.OFPMatch() self._install(datapath, 0, match, actions=['OUTPUT', 'CONTROLLER']) @set_ev_cls(ofp_event.EventOFPPacketIn, MAIN_DISPATCHER) def packet_in(self, ev): # 未知包到达:查状态、做决策、下发 Flow-Mod msg = ev.msg; dp = msg.datapath src = msg.data[6:12] # 以网卡序号定位的源 MAC self.mac_to_port[src] = msg.in_port # ……计算输出端口后 add_flow 铺路,再回 Packet-Out 救当前这个包
读这段骨架要抓三个结构性事实。第一,控制器不做任何"转发",它只在事件到来时计算规则并写出去,真正的搬运仍发生在交换机。第二,self.mac_to_port 这类应用状态就是四层结构里"状态管理层"的最小形态,集群化要解决的核心难题(多副本状态一致性)正是围绕这类字典展开。第三,事件处理器之间没有显式调用关系,全靠事件流串联——这解释了为什么控制器代码的调试比命令式程序更依赖日志与时间线,也是 5.3 节调试三板斧的由来。
选型细节:三个主流实现的工程性格
正文对比了能力面,这里补一层"工程性格"。Ryu 是纯 Python 组件库,嵌入业务系统最自然,适合做协议实验与小型定制,代价是单进程吞吐上限。OpenDaylight 是插件化平台,MD-SAL 模型层让南北向共享同一套数据树,功能最全但也最重,学习曲线以月计。ONOS 从设计第一天就面向分布式,强一致的状态存储让集群行为可预期,电信场景首选。一个实用的判断题:你的团队愿意为"平台"投入多少学习成本——投入以周计选 Ryu,以季度计再考虑后两者。另外别忽视社区语言的匹配度,Java 团队硬上 Python 或反之,维护成本常超过选型差异本身。
本节要点回顾
- 四层结构:南向驱动 → 状态管理 → 应用引擎 → 北向 API,事件上抛、指令下发
- 选型坐标:轻量原型选 Ryu,生产集群选 ODL/ONOS
- 多控制器角色:Master/Slave/Equal,靠 Role-Request 协商
- 脑裂风险:多写不同步比单点更危险
对面的交换机内部什么样?下一节解剖。