6.1 数值计算
6.1 数值计算
数值计算两把刀:解方程用 DifferentialEquations,看结果用 Plots。本节用同一个物理问题(弹簧振子)把两把刀都开刃,顺带过一遍线性代数标准库。
十分钟解一个 ODE:阻尼弹簧
物理方程:质量块在弹簧与阻尼下振动,位置对时间的二阶导等于负刚度乘位置减阻尼乘速度。转成一阶方程组:
] add DifferentialEquations Plots using DifferentialEquations, Plots # 状态 u = [位置, 速度] function oscillator!(du, u, p, t) k, c = p # 刚度与阻尼 du[1] = u[2] du[2] = -k * u[1] - c * u[2] end u0 = [1.0, 0.0] # 初位置 1,初速度 0 tspan = (0.0, 10.0) prob = ODEProblem(oscillator!, u0, tspan, [4.0, 0.5]) sol = solve(prob) plot(sol, idxs = (1, 2), title = "相图", xlabel = "位置", ylabel = "速度")
注意函数名末尾的 !——Julia 惯例:修改参数的函数加感叹号。du 由调用方预分配,这是高性能数值库的通用接口风格。
换个 stiff 问题(方程组快慢尺度悬殊),一行换求解器:
sol2 = solve(prob, Tsit5()) # 显式 Runge-Kutta sol3 = solve(prob, Rodas5()) # 隐式,刚性系统更稳
求解器家族速览
| 求解器 | 类型 | 适合 |
|---|---|---|
Tsit5 |
显式 RK | 非刚性、光滑问题,默认首选 |
Rosenbrock23 |
隐式 | 小型刚性系统 |
Rodas5 |
隐式 | 高精度刚性 |
QNDF |
隐式多步 | 大型刚性 |
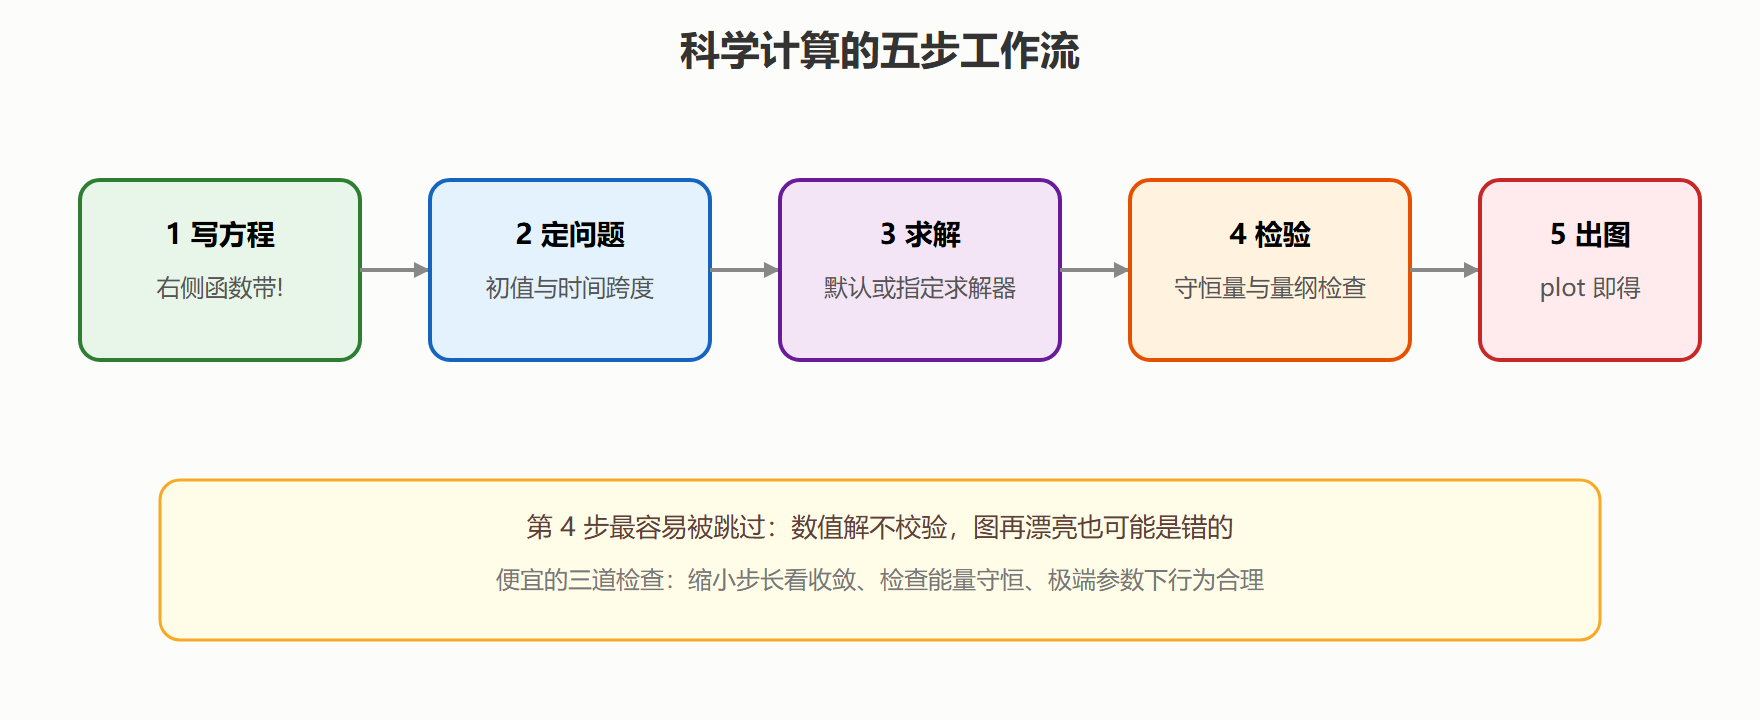
从方程到图像的标准链路
线性代数:标准库就够强
不需要额外安装,LinearAlgebra 是标准库:
using LinearAlgebra A = [2.0 1.0; 1.0 3.0] b = [3.0, 5.0] A \ b # 求解 Ax=b,左除是惯用法 eigen(A) # 特征值与特征向量 svd(A) # 奇异值分解 det(A), norm(b), A' * A # 行列式、范数、转置乘
A \ b 背后是 LU 分解,比手动求逆再乘(inv(A) * b)又快又稳——永远用左除。
💡 关键直觉:解线性方程时不要写
inv(A) * b。数学等价,数值上更慢、舍入误差更大,A \ b是唯一正确姿势。
Plots 出图的日常三招
x = range(0, 2π, length = 200) plot(x, sin.(x), label = "sin") # 线图 plot!(x, (x -> sin(2x)).(x), label = "sin2x") # 叠加加感叹号 histogram(randn(10^5), bins = 80) # 直方图 scatter(randn(200), randn(200), markersize = 3) # 散点
案例:调参观察阻尼的三个区间
解出方程只是起点,数值实验的乐趣在扫参数。把阻尼系数从 0.05 拉到 2.5,观察解的形态从"振荡衰减"跨到"过阻尼不振荡"。背景是这条分界线(临界阻尼)在理论上是二倍根号刚度除质量,数值上可以直接抓出来:
using DifferentialEquations function settle_time(k, c) # 返回位置首次进入并保持在 ±0.05 内的时刻 prob = ODEProblem(oscillator!, [1.0, 0.0], (0.0, 60.0), [k, c]) sol = solve(prob) for t in sol.t abs(sol(t)[1]) > 0.05 && return t # 还在带外,继续 end 0.0 # 从未出带(本例不会走到) end # 粗扫:欠阻尼、临界、过阻尼三段的稳定时间 [round(settle_time(4.0, c); digits=2) for c in (0.3, 0.4, 0.8, 1.6, 2.5)] # 临界阻尼理论值 c = 2√k = 4 附近,稳定时间最短
操作后把结果排开看:阻尼太小则振荡拖长稳定时间,阻尼太大则像陷进泥潭缓慢爬回,两头都慢、中间最快——这正是工程上"临界阻尼设计"的数值证据。变式:把 settle_time 套上 5.2 的并行映射,对 k–c 平面做二维扫描,一张"稳定时间热力图"就是一份可写进报告的完整数值实验。这个案例同时示范了 sol(t) 可像函数一样插值求值这一便利特性。
线性代数的边界与坑
三个实测过的坑。其一,A \ b 对方阵走 LU、对超定方程组自动转最小二乘,语义随形状变,读旧代码时先确认 A 的形状再解释结果。其二,特殊结构要用特殊求解:对称正定矩阵加 Symmetric(A) 包装后 \ 走乔姆斯基分解,规模大时快一倍且数值更稳。其三,大矩阵乘法别自己写三重循环——A * B 底层是多线程 BLAS,第 5 章的并行知识它内部已经用上了;想控制 BLAS 线程数用 BLAS.set_num_threads(n)。这些细节的共同逻辑是:标准库把数值最优实践包好了,你的任务是选对入口而不是重写内核。
常见报错与读法
ODE 求解的报错集中在三类。dt too small:求解器把步长缩到下限仍不收敛,多半是刚性问题配了显式求解器,换 Rodas5 或 QNDF 通常立刻好转。u modified during integration:右端函数直接改了 u 或 t,违反接口约定,检查函数体里有没有对入参的赋值。收敛慢但不报错:结果看起来"对但特别慢",多为容差设得过紧,solve(prob; abstol=1e-6, reltol=1e-6) 是科学计算的常用起点,盲目设 1e-12 会把求解时间放大百倍而无精度收益。线性代数侧的高频报错是奇异矩阵的 SingularException,先检查方程是否欠定、数据是否全为常数列,再考虑正则化。排查数值问题的总原则:先怀疑问题形态与求解器不匹配,再怀疑自己代码错,最后才怀疑库。
本节要点回顾
- ODE 三件套:右侧函数(带
!)、ODEProblem、solve,求解器一行可换; - 刚性系统换隐式求解器,默认
Tsit5搞不定震荡或龟速时先怀疑刚性; A \ b解方程,永远不用inv;- Plots 增量修改用
plot!,检查永远先于出图。