3.1 稳态分析:给电网做受力分析
3.1 稳态分析:给电网做受力分析
稳态分析回答正常运行方式下两个问题:每条线路上流多少功率(潮流),每个母线上电压多高(电压水平)。它是调度员每张运行方式单、每个规划方案背后共同的计算内核。
频率:全网一条命
有功平衡的失衡量直接体现为频率偏差。系统频率响应系数刻画了"缺多少有功、频率掉多少":典型大电网每缺 1% 负荷的功率,频率先跌约 0.05–0.1Hz 量级(取决于惯量与调差系数)。50Hz 系统正常运行带宽是 ±0.2Hz,跌到 48–47Hz 就要动用低频减载(自动切负荷保命)。
维持频率靠三级响应接力:惯量响应(0–2 秒,转子动能自发释放,物理反应不经过任何控制器)→ 一次调频(调速器按转速偏差开大阀门,几十秒内到位,但留有静差)→ 二次调频/AGC(自动发电控制把频率拉回额定值,分钟级)→ 三次调频/经济调度(重新在机组间分配,顺便最省钱)。这套接力棒的效率取决于系统惯量,而惯量正在被风电光伏稀释——这是 3.2 节与第 5 章反复回响的主题。
潮流:一个解不出来就得迭代的问题
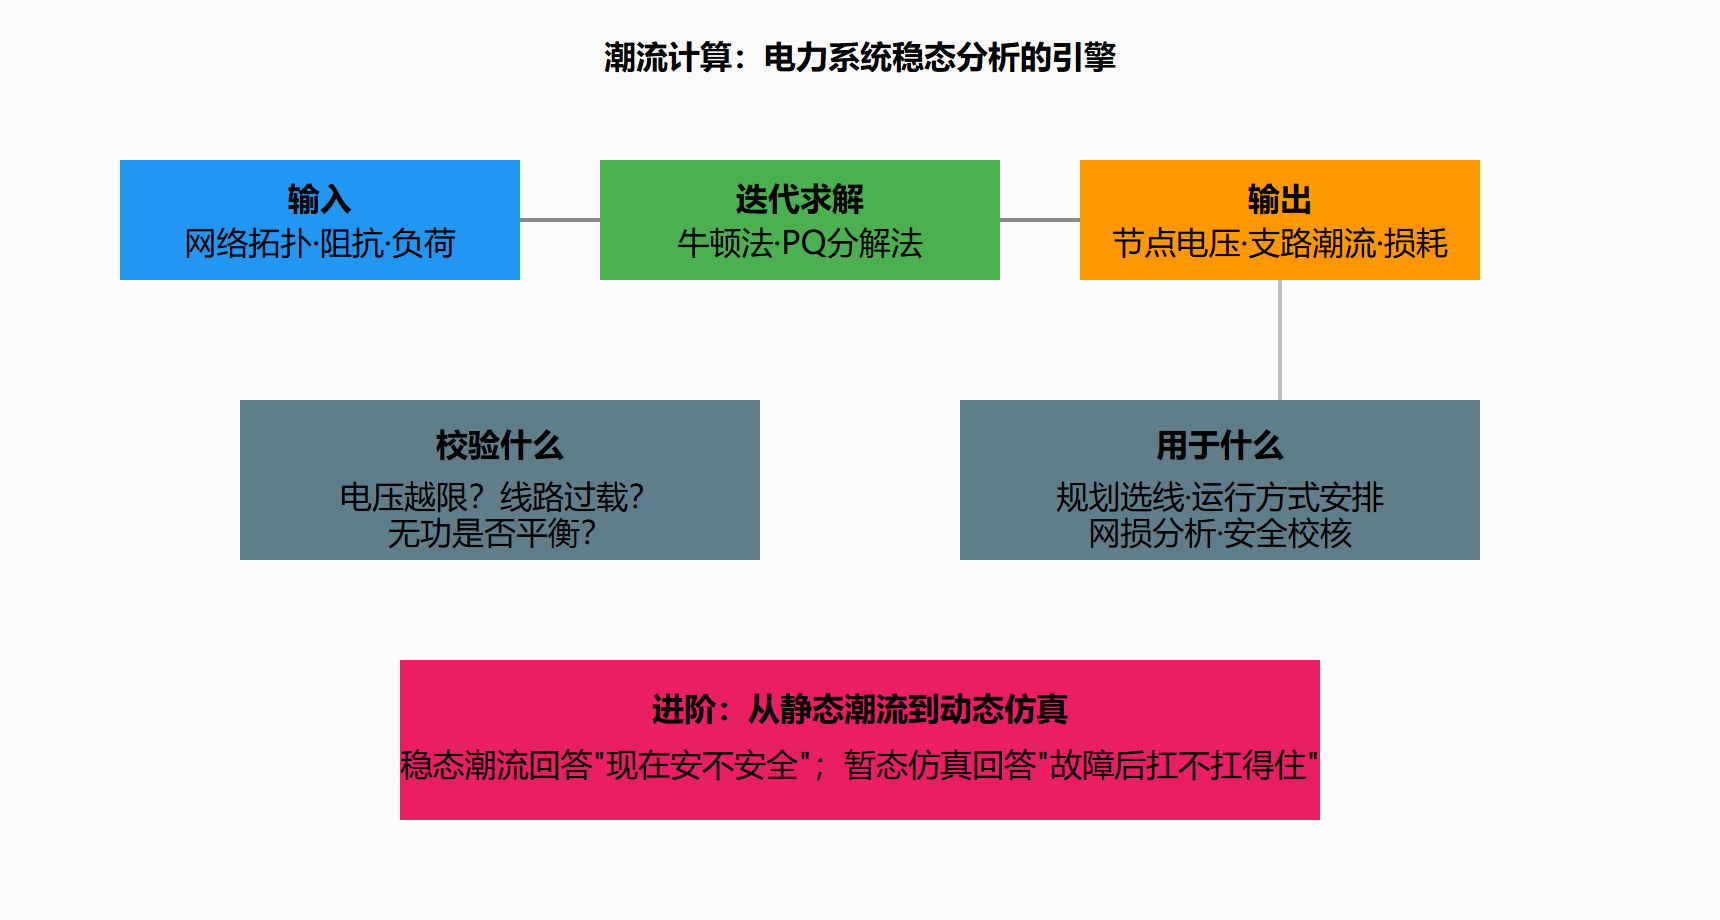
给定每条线路的阻抗、每个节点的注入功率,求各节点电压幅值相角与各线路功率——就是潮流计算。麻烦在于方程组天然非线性(功率与电压是平方关系),只能迭代求解:猜一组电压 → 算功率失配 → 修正电压 → 再来,直到失配小于容差。牛顿-拉夫逊法把迭代次数压到个位数,是工程主力;PQ 分解法利用输电网的电气特性再提速,适合大电网在线计算。
节点分三类:平衡节点(兜住全网功率差额,电压相角作参考)、PQ 节点(注入功率已知,多数负荷与电厂)、PV 节点(有功与电压幅值给定,靠调无功撑电压的电厂)。用两母线的最小系统感受一下:
import cmath # 两母线系统:G 端电压 1.05∠0°,线路电抗 x=0.1(纯感性,标幺值) # 末端送出功率 P=2.0(重载)。求线路电流与 G 端需发功率 Vs, Vr, x = 1.05 + 0j, 1.0 + 0j, 0.1 I = complex(0, -1) * (Vs - Vr) / x # 纯电感线路 I=(Vr-Vs)/jx print(f"线路电流: {abs(I):.2f} pu") S_loss = abs(I)**2 * x * 1j # 串联电抗消耗的无功 P_line = (Vs * I.conjugate()).real print(f"线路无功损耗: {S_loss.imag:.2f} pu") print(f"有功输送: {P_line:.2f} pu") # 电压差只有 0.05 pu,电流却高达 0.5 pu——无功损耗 0.025pu; # 若把压差加倍,无功损耗翻两番:这就是"重载线路吃无功"的直观来源
跑完这段代码你会注意到一个反直觉事实:电压降落小不等于电流小,而线路的无功损耗按电流平方增长。重载线路不仅自身吃无功,还会放大电压问题。
图 3-1 沿输电线路的电压降落示意
电压:就地解决,别指望远方
从上图读出一条重要工程结论:高压电网里,电压幅值主要由无功潮流决定。想把末端电压抬起来,从千里外多送有功没用,得在末端"就地"补无功——投电容器、调发电机励磁。这也解释了电网的无功分层分区平衡原则:各级电压等级各自补足,不许无功长距离搬运(搬一路、吃一路)。
线损与经济调度
全网线损约占总发电量的 5%–7%,其中绝大部分在配电网。经济调度的目标函数就是在满足负荷与网络安全约束下最小化总成本(燃料 + 网损),本质上是个带约束的优化问题——等微增率准则给出了解的形态:让所有机组的边际成本相等时总成本最低。这个"边际成本相等"的直觉,正是第 6 章电力市场出清价格理论的雏形。
本节要点回顾
- 频率三级接力:惯量(秒内自发)→ 一次调频(有差)→ AGC(无差拉回),惯量是被新能源侵蚀的关键资源。
- 潮流方程非线性,只能迭代;平衡节点兜底全网功率差额。
- 电压靠无功就地平衡:纵分量定幅值、横分量定相角,是高压电网的近似真理。
- 等微增率/边际成本相等既是经济调度的解,也是市场出清价的理论原型。
动手计算:等微增率分两台机
经济调度最小学例:总负荷 500 MW,两台煤机成本微增率分别为 C1'=0.002P1+200、C2'=0.004P2+160(元/MWh)。按等微增率 λ 联立 P1+P2=500 与两式相等:0.002P1+200 = 0.004P2+160,解得 P1≈333 MW、P2≈167 MW,λ≈267 元/MWh。注意机 2 虽然绝对成本更低,但因微增率涨得快,重担反而压给机 1——调度看的是"下一度电"的价格,不是平均价格。
# 等微增率经济调度的两机求解 from sympy import symbols, solve P1, P2 = symbols('P1 P2', real=True) sol = solve([P1 + P2 - 500, 0.002*P1 + 200 - (0.004*P2 + 160)], [P1, P2]) lam = 0.002*sol[P1] + 200 print(f"P1={sol[P1]:.0f} MW, P2={sol[P2]:.0f} MW, 边际价 {lam:.0f} 元/MWh") # 若强迫均分 250/250, 总成本反而更高 —— 微增率不等就是浪费的信号
数据档案:频率三级响应的时间-量级表
| 响应层 | 时间尺度 | 典型幅值(缺 3000MW 时) | 执行者 |
|---|---|---|---|
| 惯量响应 | 0-2 s | 释放转子动能,频率跌速减半 | 物理自发 |
| 一次调频 | 2-30 s | 补 50%-60% 缺额,留静差 | 调速器 |
| AGC 二次 | 30 s-15 min | 拉回 50Hz、消除静差 | 调度自动 |
| 三次/经济 | 15 min-小时 | 重排机组、恢复备用 | 调度计划 |
把这张表与本章后两节对照:3.2 讲表中前两行撑不住时的暂态危机,3.3 讲让这张表的执行从"秒级遥测"进化到"毫秒级广域测量"的自动化底座。稳态分析给出的不只是运行方式单,更是所有后续控制设计所依赖的"健康基线"。
补一句对初学者的提醒:稳态与暂态的分界不是时间长短而是模型取舍——稳态模型假设频率恒定、只看功率与电压的代数关系,暂态模型则必须把转子运动微分方程放进来。何时切换镜头,取决于所研究现象的时间常数与机组摇摆周期谁快谁慢,这个判断力要在后面两节的案例里慢慢培养。