4.1 飞行动力学建模:六自由度与机体轴系
4.1 飞行动力学建模:六自由度与机体轴系
本节摘要:飞机在空中的运动由三个平动加三个转动共六个自由度完整刻画,操纵量与运动量之间靠一套坐标系翻译。本节建立机体轴系与操纵量的对应关系,并给出纵向与横航向的典型运动模态,为后续稳定性与飞控两节备好语言。
学习目标
阅读完本节,你应当能够:说出机体轴系三根轴的方向与三根轴上的转动名称;把俯仰、滚转、偏航分别对应到升降舵、副翼、方向舵;解释纵向短周期与长周期两个模态的物理差异;理解为什么飞控工程师要先把飞机"翻译"成一组方程才有资格谈操纵品质。
一、把飞机翻译成六个数
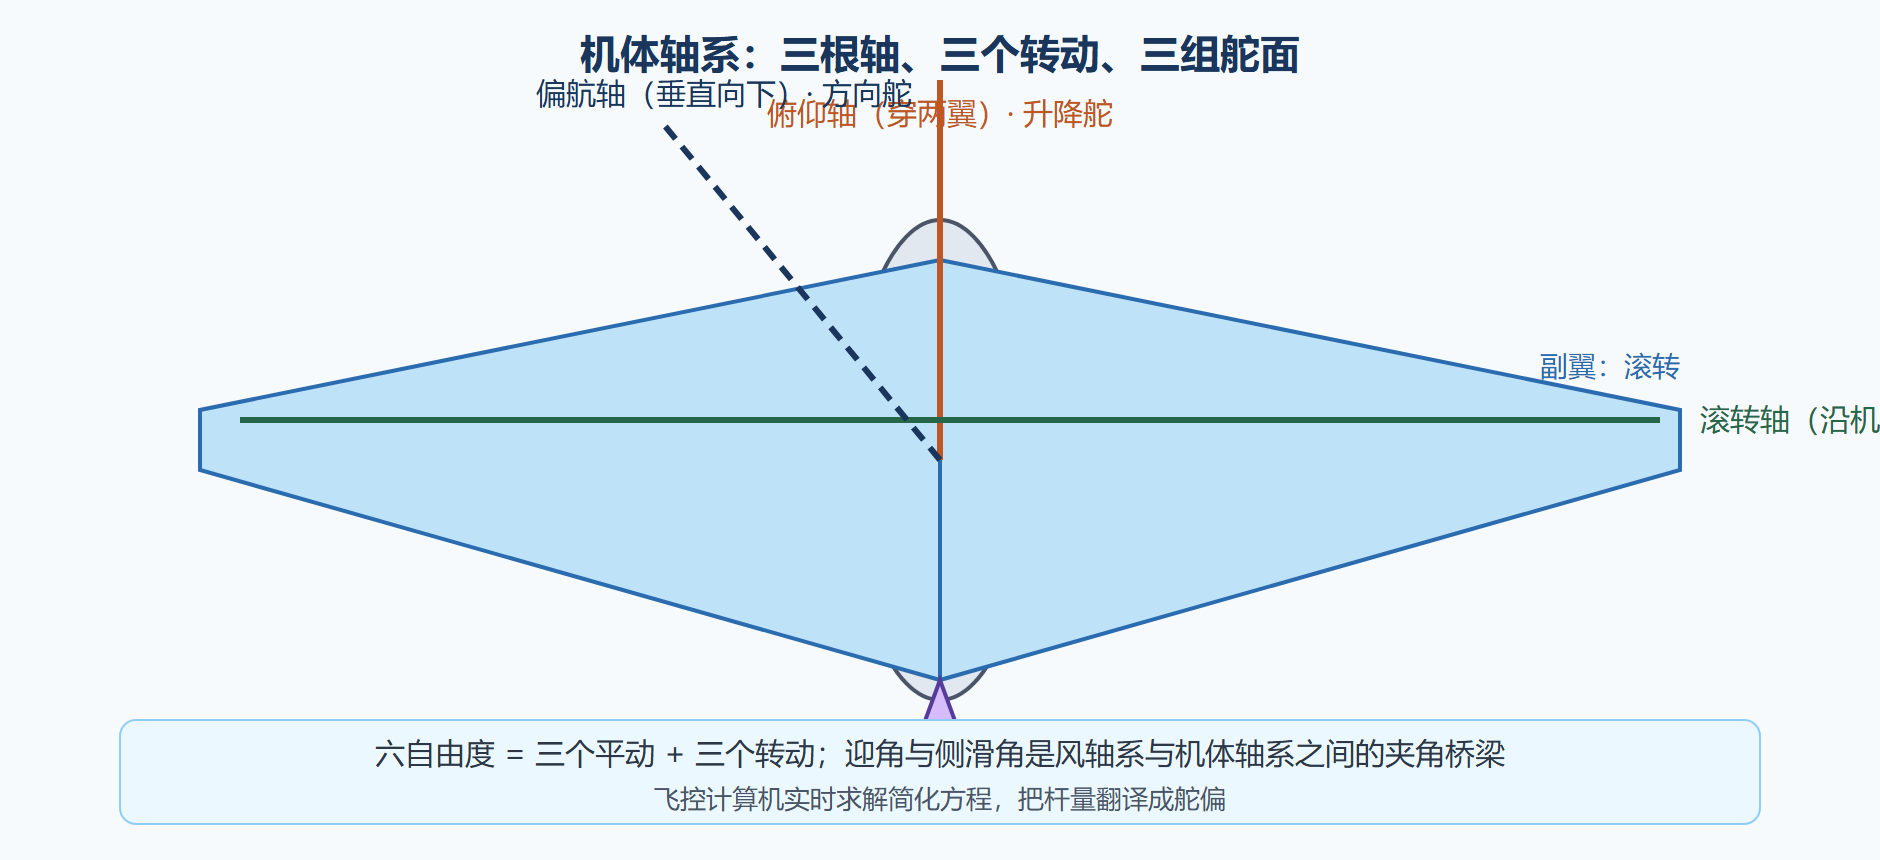
描述一架飞机的姿态,工程师不用日常语言,而用一组坐标系。机体轴系固连在飞机上:X 轴指向机头,Y 轴指向右翼,Z 轴指向机腹。飞机绕这三根轴的转动,就是 1.3 节那三组控制面对应的俯仰、滚转、偏航;沿三根轴的平动,则对应前进速度、侧滑速度与垂直速度。加上三个转动角,任何瞬间的运动状态被六个量完整描述——所谓六自由度建模,就是写下这六个量随时间变化的微分方程组,左端是转动惯量与加速度,右端是气动力矩、推力与重力的合作用。
这套建模不是为了纸上谈兵:飞控计算机每秒几十次地实时求解它的简化版,才能在飞行员推杆时算出舵面该偏多少度;第四章讲稳定性、第五章算性能,用的也是同一套语言。坐标翻译有一个经典细节:气动力习惯沿"速度方向"定义(风轴系),而转动惯量沿机体轴定义,工程师在两套坐标间反复换算,迎角与侧滑角就是两套坐标之间的夹角桥梁。
图:机体轴系与操纵量的对应关系
纵向的两个节拍
把六自由度方程按"纵向"与"横航向"拆开研究,会得到几组各具性格的运动模态。纵向有两位主角。短周期模态是迎角与俯仰角速度的快速振荡,几秒内来回一两次,像被拍了一下会自己稳住的平衡尺——它的阻尼好坏直接决定操纵手感,太弱则飞机一碰就"点头翘尾"。长周期模态(行话叫浮沉)是速度与高度的缓慢交换:动能转势能再转回来,周期长达数十秒,类似抛接球的往复,慢到飞行员几乎无感、靠配平就能兜住。飞控的俯仰通道主要伺候短周期,自动驾驶的高度保持主要伺服浮沉。
横航向的三兄弟是滚转收敛、螺旋模态与荷兰滚。滚转收敛最省心——松杆后滚转自动衰减;螺旋模态是缓慢的盘旋漂移,温和与否取决于机翼上反角与垂尾面积的配比;荷兰滚则最讨嫌:侧滑与滚转互相激发,飞机沿一条波浪线左右扭摆前进。后掠翼客机天生容易荷兰滚,所以现代客机几乎都装偏航阻尼器,由它持续小量反向打方向舵,把摆动掐灭在萌芽里——这是飞控系统最早的"自动化岗位"之一。
⚠️ 常见坑:把六个自由度当成六个独立旋钮。它们深度耦合:压坡度会掉高度、蹬舵会引发滚转、拉杆会改变侧滑——转弯协调、坡度配平这些基本功,本质上都是在跟耦合打交道。
数字放大镜:阻尼比与仿真步长
把模态表里的定性说法换成数字:工程上通常要求短周期阻尼比不低于零点五,荷兰滚不低于零点三到零点五,低于阈值就要靠增稳系统补。仿真的时间步长压到毫秒量级,飞控在环仿真一晚上跑完几十个飞行小时的失效组合;试飞再用真实响应校准模型的气动导数。飞行动力学因此是一门"模型先跑、真机校对"的学问——4.3 节那套控制法则的底气,全部来自这条仿真到试飞的闭环链条。
边界与误区:模型不会比假设更好
六自由度仿真的可信度天花板是气动数据:模型里的气动力导数来自风洞与试飞辨识,风洞没测过的构型状态,模型只能外推猜。所以新机型的重大改型(换发、加边条、改机翼)都要重跑风洞重辨识模型——试飞院的老话是"仿真相信数据,不信直觉"。这条边界同样约束着 4.3 节的飞控:控制法则只对辨识过的包线段给保护承诺,包线外的世界仍要靠试飞一段段去照亮。
几个高频问题
问:为什么工程上偏爱"小扰动线性化"?
六自由度方程是一组强耦合非线性微分方程,直接解算复杂且难以看清因果。小扰动线性化的思路是把飞行状态冻结在配平点附近,扰动量当作小量,方程立刻线性化、可以按模态拆开研究——4.1 节那张模态表,就是线性化之后的直接产物。大机动场景再回到全量仿真核对,两套方法各管各的精度段。
问:飞控仿真里的"在环"是什么意思?
把真实的飞控计算机接进仿真回路:计算机以为自己在飞真飞机,实际响应来自六自由度模型。控制法则的所有模式切换、失效注入都在在环仿真里先跑一遍,7.2 节的铁鸟是它的物理升级版——软件在环、硬件在环、铁鸟在环,层层递进后才轮到试飞。
问:为什么客机转弯要压坡度而不是纯用方向舵?
方向舵偏转的侧力力臂短、效率低,直接蹬舵转弯还会带着大侧滑,乘客体感差、垂尾载荷也大。压坡度让升力的水平分量承担向心力,效率高一个量级。方向舵在正常转弯里只负责"协调"——把侧滑抹平,这是它名字之外最日常的工作。
追问一层:模态表与操纵品质评级
把六个自由度的振荡特性列成一张速查表,是飞行力学最常用的一页:
| 模态 | 自由度 | 周期量级 | 阻尼特征 | 谁在管 |
|---|---|---|---|---|
| 短周期 | 迎角与俯仰 | 数秒 | 靠布局保证 | 俯仰通道 |
| 浮沉(长周期) | 速度与高度 | 数十秒 | 天然弱阻尼 | 配平与自动驾驶 |
| 滚转收敛 | 滚转 | 不足一秒 | 强衰减 | 布局自然给出 |
| 荷兰滚 | 侧滑加滚转 | 数秒 | 易欠阻尼 | 偏航阻尼器 |
| 螺旋 | 滚转加偏航 | 很长 | 可弱不稳定 | 人工或自动修正 |
这张表也是仿真与试飞的对照底本:飞控在环仿真里逐个模态扫阻尼比,试飞时再按真实响应校模型。工程师之间评价一架飞机"好不好飞",业内还有一套老牌的库珀-哈珀评级:试飞员按任务完成度与操纵负担从一到十打分,四分及格线以下意味着"接受但勉强"。数字模型负责把模态算准,评级负责把手感说清——两者合在一起,才是操纵品质的完整答卷。
本节要点回顾
- 六个量:三个平动加三个转动,六自由度方程是飞控与性能计算共同的语言。
- 坐标桥梁:风轴系管气动力、机体轴系管转动惯量,迎角与侧滑角是两者间的换算角。
- 纵向双模态:短周期几秒级、决定手感;浮沉数十秒级、靠配平兜住。
- 横航向三模态:滚转收敛、螺旋漂移、荷兰滚;偏航阻尼器专治荷兰滚。
- 耦合意识:操纵量互相牵连,一切"自动"都是把耦合算清楚之后的产物。
下一节追问一个更根本的问题:不装任何自动设备的飞机,凭什么天生就稳?