6.3 RTOS集成:什么时候该上操作系统
6.3 RTOS集成:什么时候该上操作系统
本节摘要:实时操作系统(RTOS)把并发调度、任务同步、资源管理从程序员手里接走,但它是重量级的解药——有内核开销,也有新的陷阱(优先级反转、栈超支)。本节讲清 RTOS 的核心机制(任务、调度、队列、信号量)、它真正解决与不解决的问题,并给出一套"是否引入"的判断清单。读完你能为一个具体项目给出上或不上的理由,而不是跟风。
RTOS 的"实时"到底指什么
先校准一个高频误读:RTOS 的"实时"不是"跑得快",而是响应时间有上界且可论证——无论系统在做什么,高优先级任务被触发后,最迟在一个可计算的时间内开始执行。达成这一点靠两条:抢占式调度(高优先级就绪即运行)与可分析的内核(每项内核服务的最坏耗时都有文档)。裸机前后台其实也有实时性(中断立即响应),但它的"任务"共享一个主循环,任务之间没有抢占——RTOS 补的正是这一层:任务级的抢占。把"实时"理解成"快",就会在该用状态机的地方错上 RTOS;理解成"延迟有保证",判断就清晰了。
核心机制四件套
**任务(Task)**是 RTOS 切出来的独立执行流,每个任务有自己的栈与优先级,看起来像"并行"运行(实际是内核在高优先级就绪点快速切换)。任务划分是 RTOS 应用的第一门功课:按"独立的并发关注点"切,而不按功能模块切——通信任务、采样任务、界面任务、保护任务,各自有独立的节奏与超时语义。
调度器按抢占优先级加同级时间片轮转(多数内核同级不轮转,靠设计避免)分派 CPU。5.2 节的四档优先级方法论原样适用,且更严格:任何阻塞调用(等队列、等信号量)期间,任务让出 CPU,这正是裸机做不到的"主动让位"。
队列(Queue)与信号量(Semaphore)是任务间通信与同步的正道。队列天然解决"生产消费"(6.2 的环形缓冲升级版,内核帮你管满空与阻塞等待);二值信号量典型用法是"中断通知任务"——ISR 里给信号量,任务等待后被唤醒,把重活从 ISR 搬进任务上下文。互斥量(Mutex)则是保护共享资源的锁,且带优先级继承——这是它比裸机关中断高级的地方,马上讲。
软定时器与事件组提供定时回调与多事件等待,是任务内时间管理的标配。
/* RTOS 典型分工:ISR 只发信号量,重活在任务里做 */ void USART1_IRQHandler(void) /* 前台:最短 */ { BaseType_t woken = pdFALSE; xSemaphoreGiveFromISR(uart_sem, &woken); /* 通知任务:有数据了 */ portYIELD_FROM_ISR(woken); } void uart_task(void *arg) /* 任务:干重活,干完自己挂起 */ { for (;;) { xSemaphoreTake(uart_sem, portMAX_DELAY); /* 无数据时让出 CPU */ parse_frame(); /* 解析在任务上下文进行 */ } }
RTOS 解决什么、不解决什么
它解决三类痛点:任务级抢占——慢任务(界面刷新)不再拖累急任务(协议响应),这在裸机主循环里要靠精心的分层才勉强做到;阻塞式编程——"等数据、处理、再等"的自然写法取代标志位轮询,代码意图直白;现成的中间件生态——各 RTOS 携带的 TCP/IP 协议栈、文件系统、USB 协议栈,是联网设备选择它的重要理由。
它不解决也不该背锅的:你的 ISR 依然必须短(RTOS 不改变中断纪律,只给更好的移交通道);你的优先级设计依然要按容忍延迟排(5.2 的方法论原样适用);共享数据的竞态依然存在(只是武器从关中断升级为锁与队列——用错照样死)。把 RTOS 当"免死金牌"是新手最常见的翻车姿势。
优先级反转:RTOS 的标志性陷阱
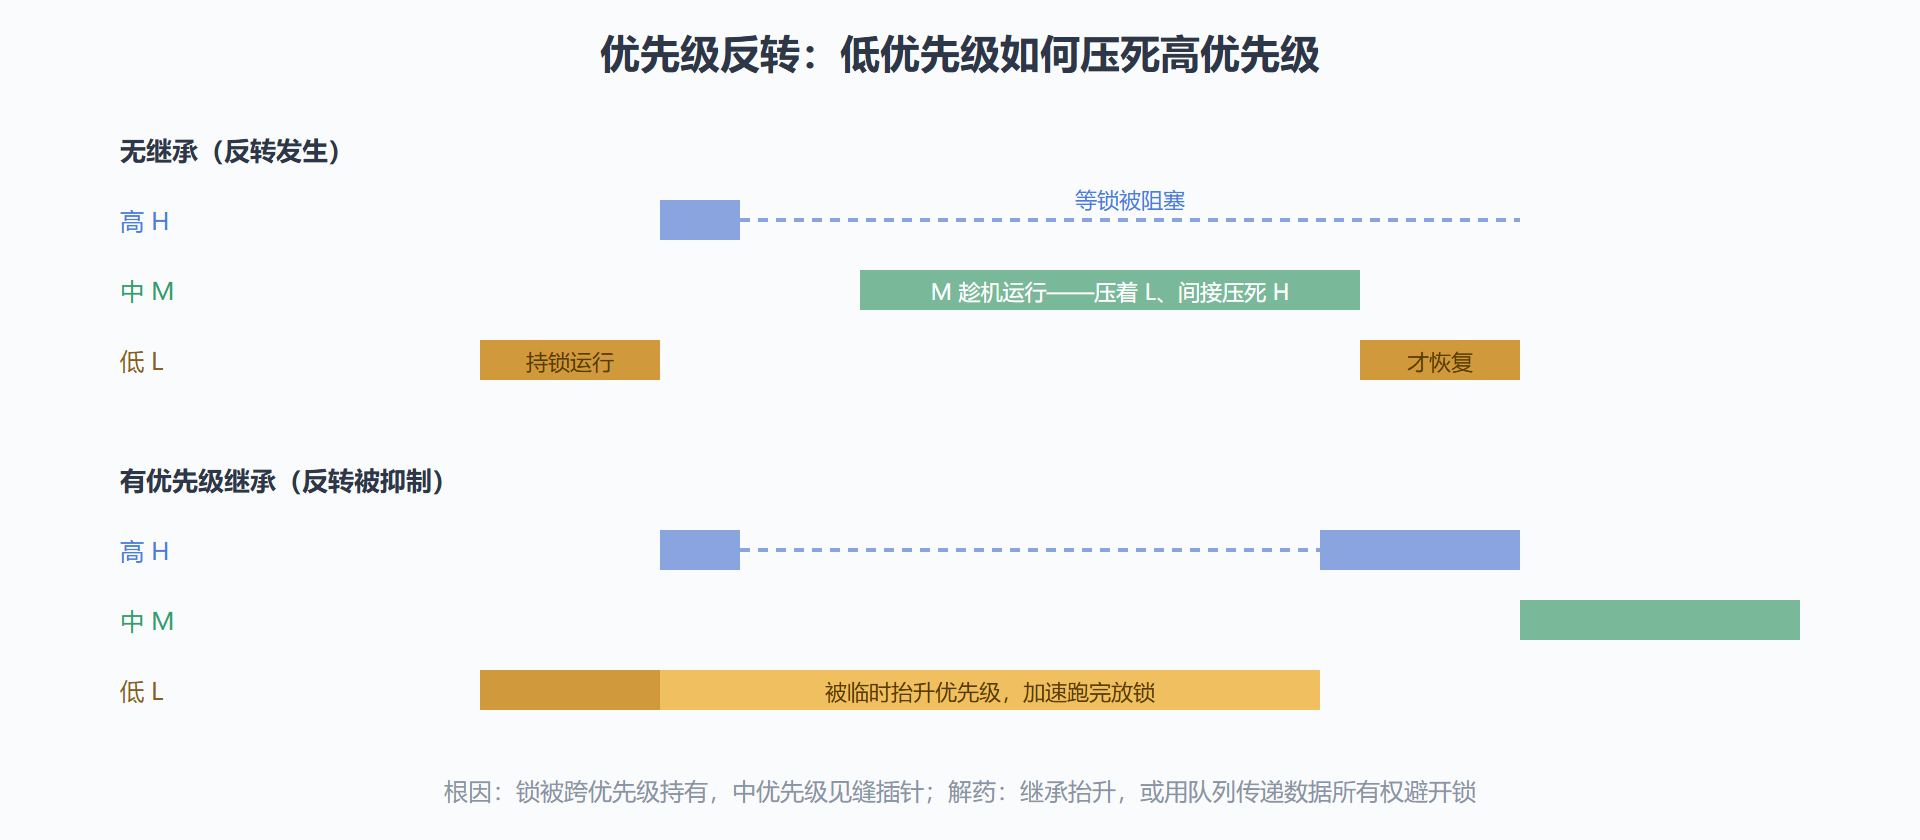
第 5.2 节预告的这个经典问题终于登场:低优先级任务 L 持有互斥量,高优先级任务 H 等锁被阻塞;此时中优先级任务 M 就绪运行——H 在等 L,L 却被 M 压着跑不成,高优先级被中优先级间接压死。火星探路者号 1997 年的当机事故让这个问题载入史册。解药就是优先级继承:H 等锁期间,内核临时把 L 的优先级抬到与 H 相同,让 L 尽快跑完放锁;或者设计上根本不让任务间传递互斥量(用队列传递数据所有权,就没有"共同持有")。用互斥量前先问一句:这个锁会不会跨优先级持有?——会,就要确认内核开了继承机制。
图 6-3:优先级反转与优先级继承的时序对比
上不上 RTOS:一张判断清单
把判断整理成五问,任一答"是",就该认真考虑 RTOS:
- 任务之间是否存在"必须等待对方"的同步关系,且手工管理已经开始出 Bug?
- 是否存在超过三四个有独立节奏与超时语义的并发活动?
- 是否需要协议栈、文件系统这类中间件(它们随 RTOS 一起交付)?
- 项目寿命是否足够长,长到值得为可维护性支付学习成本?
- 团队是否有至少一人真正理解 RTOS 的调度与同步原语?
反过来,任务少而独立、逻辑以状态机为主、芯片资源紧张、团队无 RTOS 经验——裸机组合拳依然是更优解。上 RTOS 的成本清单也别忘了:内核占用的 Flash 与 RAM(几 KB 到几十 KB)、每个任务独立的栈(合计常达数 KB,2.2 节的栈知识在此变现)、上下文切换的 CPU 开销(微秒级,通常可忽略但要计入最坏响应)、以及一支团队从"会用"到"用对"的学费。资源充裕的中高端 Cortex-M 项目,RTOS 已是默认起点;几毛钱的 8 位机,就别为难它了。
上 RTOS 之后,中断去哪:ISR 与任务的分工表
第一次在 RTOS 上写代码的人常问:任务都开起来了,中断还要不要?答案是中断更重要了——它是任务的"闹钟",但两者的分工要重新划。标准格局是:ISR 只做收集与投递,任务做全部处理。ISR 里只干三件事:取走硬件数据(清标志、读 FIFO)、把数据放进无锁队列或直接投递给任务、必要时唤醒任务,然后立刻退出;数据的解析、校验、协议处理、上层响应,全部住在任务里。这么划分的收益直接对应第 5 章的账本:ISR 短,所有中断的最坏响应时间就可控;处理逻辑住在任务里,就有了任务的优先级(可与别的任务协商)、可以阻塞等待(不用空转)、可以被调试器按任务观测。配套纪律也变了:原来主循环与 ISR 共享的标志位,现在升级为队列与信号量——竞态防御从"手工关中断"变成"内核原语",5.3 节的临界区知识没有作废,而是从一线退到了二线。
问题:FreeRTOS、RT-Thread 这些内核怎么选?
选型的权重顺序值得记一下。第一看生态与资料(团队熟悉度、中文资料、第三方组件配套),这一项的权重常超过内核本身的性能差异——调度算法的效率差距在应用层几乎测不出,而踩坑时能否搜到答案天天见分晓。第二看许可证与商用条款,商业项目动工前核清楚。第三看认证需求,车规、医疗有对应的认证内核版本。第四才看内核体积与切换开销这类技术参数。另一个务实建议:第一个 RTOS 项目选主流内核的"最小配置"起步(只开任务、队列、信号量三件套),把软件定时器、事件组、协程这些高级件留到需要时再开——内核功能开得越多,行为分析越难。
本节要点回顾
- 实时指延迟有上界:不是快,是可论证的及时;任务级抢占是 RTOS 相对裸机的核心增量。
- 四件套:任务按并发关注点划分,调度抢占分派,队列信号量管通信同步,互斥量带优先级继承。
- RTOS 不豁免纪律:ISR 仍须短、优先级仍按容忍排、竞态仍在,只是武器升级。
- 优先级反转要主动防:锁跨优先级持有前,确认内核继承机制或改用队列传递所有权。
- 判断五问:同步复杂度、任务数量、中间件需求、项目寿命、团队能力——任一为是,认真考虑。
- 体系位置:架构与系统的选择定了,最后一战在代码风格本身——寄存器还是库,下一节拆解这条二十年路线之争。