5.3 时间驱动型人工智能
5.3 时间驱动型人工智能
时间推理、事件流与时序因果:当智能由时间定义
人工智能长期隐含假设:世界是快照式、离散、可切片。输入图像输出标签,输入文本生成摘要——时间常降格为特征向量里的 timestamp 字段,或滑动窗口内的张量。可河流、神经脉冲、订单成交、谣言扩散的第一属性都是时序性。时间驱动型人工智能(Time-Driven AI, TD-AI)不是给 LSTM 换层,而是范式迁移:从「对时间建模」到由时间定义智能——异步事件优先、微分时间优于积分统计、时序干预优于静态 do。
5.1–5.2 的 PTP 与韧性授时是 TD-AI 的呼吸空气:无纳秒确定性,事件相机微秒脉冲失去物理锚点;无跨域时间戳对齐,多源欺诈链无法拼成因果图。本节展开 temporal reasoning 的三层跃迁——事件流感知、时序知识图谱、时序 do 算子——及时间语义中间件 TSM。
一、核心命题:时间主体化
时间客体化:t 被截断、平均、批处理。时间主体化:时间是触发器、催化剂、因果拓扑骨架。
三命题:
- 异步性优先于同步性:视网膜脉冲、传感器中断、链上确认皆事件驱动——放弃「等下一帧」,拥抱「事件即数据」。
- 微分时间优于积分时间:\frac{d\mathcal{E}}{dt}——事件流密度、突变梯度、关联跃迁——比「过去一小时统计」更关键。自动驾驶 ms 延迟 = 数米位移;疫情预警错过指数拐点。
- 时序干预优于状态干预:Pearl 的 do(X=x) 扩展为时序 do:
因果图升级为时序因果超图——边携带时间戳、持续期、传播函数 g_\pi(\cdot)。
| 范式 | 时间角色 | 代表架构 | 盲区 |
|---|---|---|---|
| 传统 ML | 特征维 | LSTM, Transformer | 马尔可夫、均匀采样 |
| 时间序列 | 统计对象 | ARIMA, Prophet | 无因果干预语义 |
| TD-AI | 第一性驱动 | 事件相机 + TKG + 时序 do | 工程复杂度高 |
⚠️ 时序贫血:城市交通 AI 只优化历史流量,无法预判暴雨如何改变「等一分钟」的心理耐受(见 4.2)——统计相关不含主观 τ 与语义时间。
💡 关键直觉:爱因斯坦在专利局机械工作中 1905 年顿悟,发生在神经突触非平衡涨落中,非 token 平滑外推——突破常是时序上的相变,不是更长上下文窗口 alone。
二、三层跃迁:感知、认知、决策
第一跃迁:像素帧 → 事件流
事件相机输出 \mathcal{E} = \{(x_i, y_i, t_i, p_i)\},t_i 精度 ~1 μs,动态范围 >140 dB,毫瓦级功耗——时间编码的神经形态视觉。系统「听」明暗心跳,而非固定帧率「看」。
第二跃迁:静态图谱 → 时序知识图谱 TKG
事实赋予区间 [t_s, t_e];关系演化 r(t) = f_{\text{evolve}}(r_0, \mathcal{H}_{<t}, \mathcal{E}_{<t})。反欺诈:连续三次转账 \Delta t < 500 ms 且 IP 地理熵骤降 → 激活「机器撞库」子图——图谱是动态因果拓扑的实时渲染。
第三跃迁:统计相关 → 时序因果干预
识别 P(Y_{t_1} \mid do_{t_0}(Z)) 需满足:Z_{t_0} 父节点 t_0 前可观测;传播路径无未观测混杂;g_\pi 可参数化(如 e^{-\lambda(t_1-t_0)})。公共卫生可问:「第 12 天增投 5000 份试剂 vs 2000,第 21 天增速降多少?」
| 模块 | 输入 | 输出 | 时间语义 |
|---|---|---|---|
| 事件感知 | 光强变化 | 稀疏 (x,y,t,p) | 异步、μs |
| TKG | 事件 + 实体 | 动态超图 | 演化、区间 |
| 时序因果 | 观测 + 干预 spec | P(Y_{t_1}\mid do_{t_0}) | 传播、衰减 |
| 闭环控制 | 策略 | 扰动 + 再感知 | 实时、可证 |
三、时间语义中间件 TSM
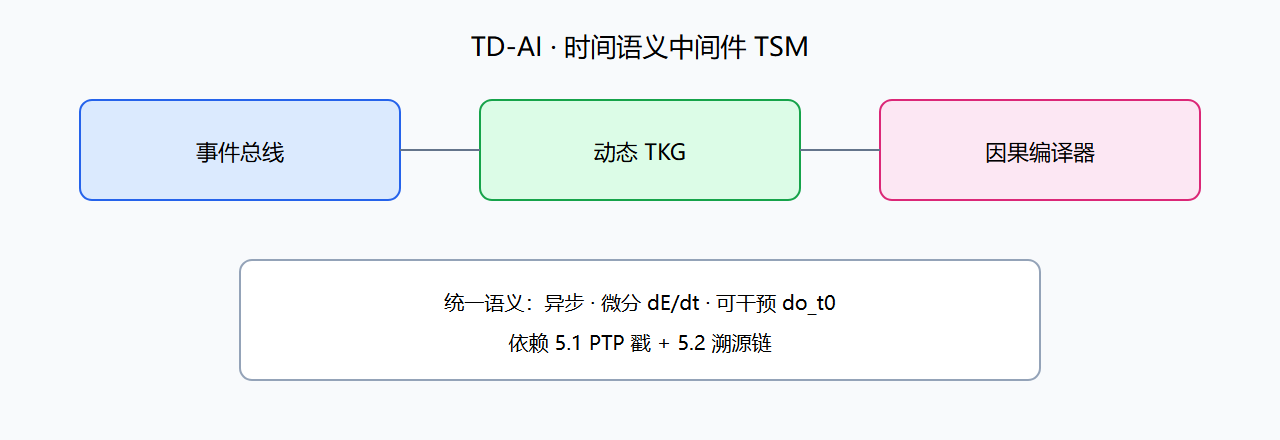
支撑三层跃迁需 Temporal Semantic Middleware,非简单 Kafka:
- 时序事件总线:ns 对齐、优先级(医疗报警 > 日志)、时间窗口代数——声明「过去 5 分钟内任意 3 个相邻间隔 <100 ms 的序列」。
- 动态图谱引擎 Inc-GNN:时序注意力
h_v^{t} = \sigma\Big(\sum_{u} \alpha_{u,v}^t W h_u^{t'}\Big), \quad \alpha \propto \exp(-\lambda|t-t'|)
- 因果编译器:高层
do_{t₀}(vaccinate_rate↑20%)编译为传播求解 + 鲁棒性报告(\lambda \in [0.8,1.2] 仍显著)。
MIT 2024 用时序逻辑约束强化学习训练机器人「等待—观察—行动」三阶段策略;EU Human Brain Project 将海马位置细胞序列建模为时序自动机;中国脑计划攻关「多尺度神经时序编码统一框架」——生物机制与 TD-AI 双向馈送。
四、应用:从被动响应到时间塑形
自动驾驶:150 ms 延迟降低接管意愿;HUD 200 ms 更新进度环可主观延长至 320 ms(ACC 叙事重标定,见 4.1)。
金融反欺诈:TKG 在线激活子图模式,依赖 5.1 纳秒戳排序。
医疗:闭环神经反馈调制 θ/β,重置 ADHD 时间带宽(见第 4 章)——TD-AI 与 chronotherapeutics 交界。
城市治理 AI:编码「老人过街 12 秒」「儿童放学游戏权」「商贩晨间十分钟」为时间正义约束(连第 6 章)——AI 作时间本体论实践工程师,非旁观者。
教育 AI:识别个体心流模式,动态重构学习路径节奏拓扑——非仅按答题速度调难度。
五、局限与前沿
当前大模型 RoPE 仍是位置线性外推——无语义时间与现象学时间的鸿沟(见 6.2)。TD-AI 挑战:
- 长期规划可信度与 LLM「虚假承诺」;
- 跨尺度对齐(ns 交易 vs 年气候);
- 时序干预的可识别性与伦理(谁有权
do_{t_0}?)。
前沿:纠缠时间(量子网络)、事件拓扑图(因果依赖非全序)、与 TIA 时间影响评估(6.1)联动的部署前审计。
TD-AI 将 5.1–5.2 的「现在」转化为「推理与干预」——时间学工程环从授时闭合到智能。若无 temporal reasoning,再准的原子钟也只是无人解读的滴答;有了它,纳秒戳才进入因果与责任的语法。
⚠️ 部署陷阱:只上事件相机而无 PTP 域——μs 事件落在 ms 级系统时间里,因果序被洗平。
💡 评估问题:你的 AI 系统能否回答「若在 t_0 干预,t_1 效应置信区间」——还是只有「Y 与 X 相关」?
六、与经典时序模型的对照
| 方法 | 时间假设 | 因果 | 局限 |
|---|---|---|---|
| ARIMA | 等间隔采样 | 无 | 非平稳、缺失 |
| Prophet | 趋势+季节 | 无 | 粗粒度 |
| Transformer | 位置编码 | 隐式相关 | 长程相位 |
| TD-AI | 事件异步 | 时序 do | 工程复杂 |
LSTM 隐状态压缩数小时脑电会丢失相位相干性——源材料指出这是维度坍缩,非算力不足。TD-AI 用事件流 + TKG 保留发生序与间隔结构。
七、部署清单:从 PoC 到生产
- PTP 域:Grandmaster 溯源至 UTC(k),监控 offset/jitter;
- 事件总线:统一 ns 戳、乱序处理、优先级队列;
- TKG schema:实体生命周期、边区间、演化规则版本化;
- 因果编译器:干预 DSL、传播核 e^{-\lambda\Delta t}、敏感性报告;
- TIA 挂钩(6.1):上线前评估 TEI/CLD——算法节奏对弱势群体时间可及性的影响。
失败模式:有事件相机无 PTP——μs 事件落在 ms 系统时间;有 TKG 无干预语义——图谱仅好看不可行动。
八、小结:活化基础设施
TD-AI 把 5.1–5.2 的「现在」变成可推理、可干预的智能流——时间从背景坐标升格为驱动律。与 4 章主观 τ 结合,未来系统应同时建模物理戳、行为语义戳与用户 negotiated τ(TSNP),否则「智能」仍是对人类时间的殖民。
⚠️ 伦理:
do_{t_0}谁授权?公共卫生强制干预 vs 个人自主——须 6.1 代理正义框架前置。
💡 研究前沿:欧盟 Human Brain Project 海马时序自动机 + 本国脑计划多尺度编码——生物与 TD-AI 双向迁移是十年内最可验证交叉点。
九、时间语义中间件 TSM 三组件详述
时序事件总线 支持:乱序事件重排(within watermark)、时间窗口代数(「5 分钟内 3 次间隔 <100 ms」)、优先级抢占(医疗 > 日志)。与 Kafka 差异:原生 ns 对齐与因果 watermark,非事后批处理。
动态图谱 Inc-GNN 在线更新边 [t_s,t_e];金融场景边属性含金额 \omega_i、IP 熵 \varepsilon_i——子图模式「\Delta t<500 ms 且 \varepsilon 骤降」触发撞库告警。
因果编译器 输入 DSL:do_{t0}(vaccinate_rate +20%);输出 P(Y_{t1}|·) 与鲁棒区间。公共卫生与供应链共用语法,差异在传播核 \lambda 与图拓扑。
十、城市与医疗:TD-AI 作为时间正义引擎
源材料设想城市治理 AI 将「老人过街 12 秒」「儿童放学游戏权」「商贩晨间十分钟」编码为约束——不是平均配时,而是异质性 τ 的权利化。这要求 TD-AI 同时读取物理信号(流量)、规范(交通法)与 6.1 TSR 注册语义(#ElderlyCrossingWindow)。
教育 AI 识别心流模式动态重构路径——连接 4.2 心流与 4.1 DLPFC 负荷拐点。没有 temporal reasoning,模型只能「加难度/减难度」,不能理解节奏拓扑。
TD-AI 终点:智能系统参与时间本体论工程——与量子引力「时间作协议」、文化脚本「时间作语法」形成人类-自然-机器三角。
十一、从 RNN 到 TD-AI:迁移路径
实践上可分三阶段:(1) 统一 PTP 域与事件戳规范(5.1–5.2);(2) 建 TKG 与窗口代数,替换纯滑动平均特征;(3) 引入时序 do 与 TIA 联动的干预仿真。跳过 (1) 的 PoC 常在生产环境因戳乱序失败——时间基础设施是 TD-AI 的先决条件,非可选插件。
评估 TD-AI 成熟度可问:系统是否区分物理 simultaneity(PTP)、因果序(TKG 边方向)、规范截止(合同 t)与主观 τ(用户 TSNP)?四者混淆是「智能排程」投诉的根源——也是 4–6 章串联的实践试金石。
MIT 时序逻辑强化学习、EU 海马体自动机、事件相机 + 神经形态芯片的商用化,标志 TD-AI 正从论文走向产线。读者跟踪该领域,应同时订阅 BIPM 闰秒决议与 IEEE 1588 修订——标准与算法必须同频演进。
十二、benchmark 与可复现性
TD-AI 评估不能只用静态 ACC/F1。建议 benchmark 含:(1) 事件流乱序鲁棒性;(2) 时序 do 的可识别性回归;(3) 干预后 t_1 效应校准误差;(4) 与 PTP 戳对齐的端到端延迟。NeurIPS/ICML 时序 track 已开始收录「因果+时间戳」数据集——复现须公开 Grandmaster 配置与 watermark 策略,否则结果不可移植。
失败复现案例:某市交通 AI 在论文数据上优化红灯,实装因戳未与信号机 PTP 对齐,相位预测整体滞后 200 ms——「智能」变成系统性误判。TD-AI 论文与工程的距离,往往就是时间语义中间件是否落地。
十三、与 4 章认知、6 章伦理的闭环
TD-AI 若忽略 4.2 主观 τ,会在暴雨日仍按历史平均分配绿灯;若忽略 6.1 TIA,会在老人群体上系统性提高 TEI。时间驱动型 AI 的「驱动」二字,包含规范驱动与正义驱动——不只是 \frac{d\mathcal{E}}{dt} 的数学驱动。
教育、医疗、城市三场景共用 TSM,差异在 TKG 本体与传播核参数。这是时间学作为元科学的操作化:同一 time semantics,不同 domain ontology——避免每个 vertical 重造时间轮。
开源与标准:时间窗口代数、时序 do DSL、PTP profile 映射表若封闭在 vendor silo,TD-AI 将重复 NTP 时代「看似同步、实则不可比」的教训。读者参与社区标准(IEEE、IETF、OHDSI 医疗时序扩展)即是参与时间语义公共品建设——与 6.1 TSR 注册中心愿景一致。
总结 5.3:时间驱动意味着系统优化目标函数含 t 的导数、积分与干预——不是把 t 当索引。掌握这一点,即掌握从「预测下一步 token」到「在正确时刻改变世界」的阶梯;下一章将问:这一权力应属谁,贴现率如何写才公正。
事件相机、TKG 与时序 do 构成 TD-AI 的「感知-记忆-决策」三环;5.1 PTP 与 5.2 溯源链则是其地面——无 ground,三环只是悬浮模拟。时间学第 5 章三章因此宜连读:竞赛、韧性、智能,同一授时故事的三幕。TD-AI 的「驱动」最终要求组织同时雇佣懂 PTP 的工程师、懂 TKG 的数据科学家、懂 TIA 的伦理官——否则时间智能只会停留在幻灯片。
⚠️ 落地顺序:先 PTP 域与戳规范,再 TKG,再时序 do——颠倒顺序的「AI 时序项目」大多死于生产环境戳乱序,而非模型精度不足。
💡 自测:画出你系统的时序因果超图:边是否带 t、持续期与传播核 g_\pi?若没有,仍属传统 ML,非 TD-AI。
时间驱动型 AI 不是更复杂的预测器,而是把时刻写进逻辑的智能体——这是第 5 章收官句,也是进入第 6 章正义追问的桥梁。