7.3 数字孪生与三维 GIS
7.3 数字孪生与三维 GIS
本节摘要:数字孪生把现实世界镜像到数字世界。本节讲城市数字孪生、BIM+GIS、Cesium 三维——GIS 的未来形态。
阅读收获
阅读完本节,你应当能够:
- 理解数字孪生概念
- 知道 BIM+GIS 融合
- 了解三维 GIS 应用
概念脉络
一、什么是数字孪生
数字孪生(Digital Twin)是物理世界的数字镜像,核心要素:
- 几何:三维模型还原形态
- 属性:挂载物理属性和状态
- 实时:传感器数据实时同步
- 仿真:可模拟和预测
图 7-3 数字孪生城市架构
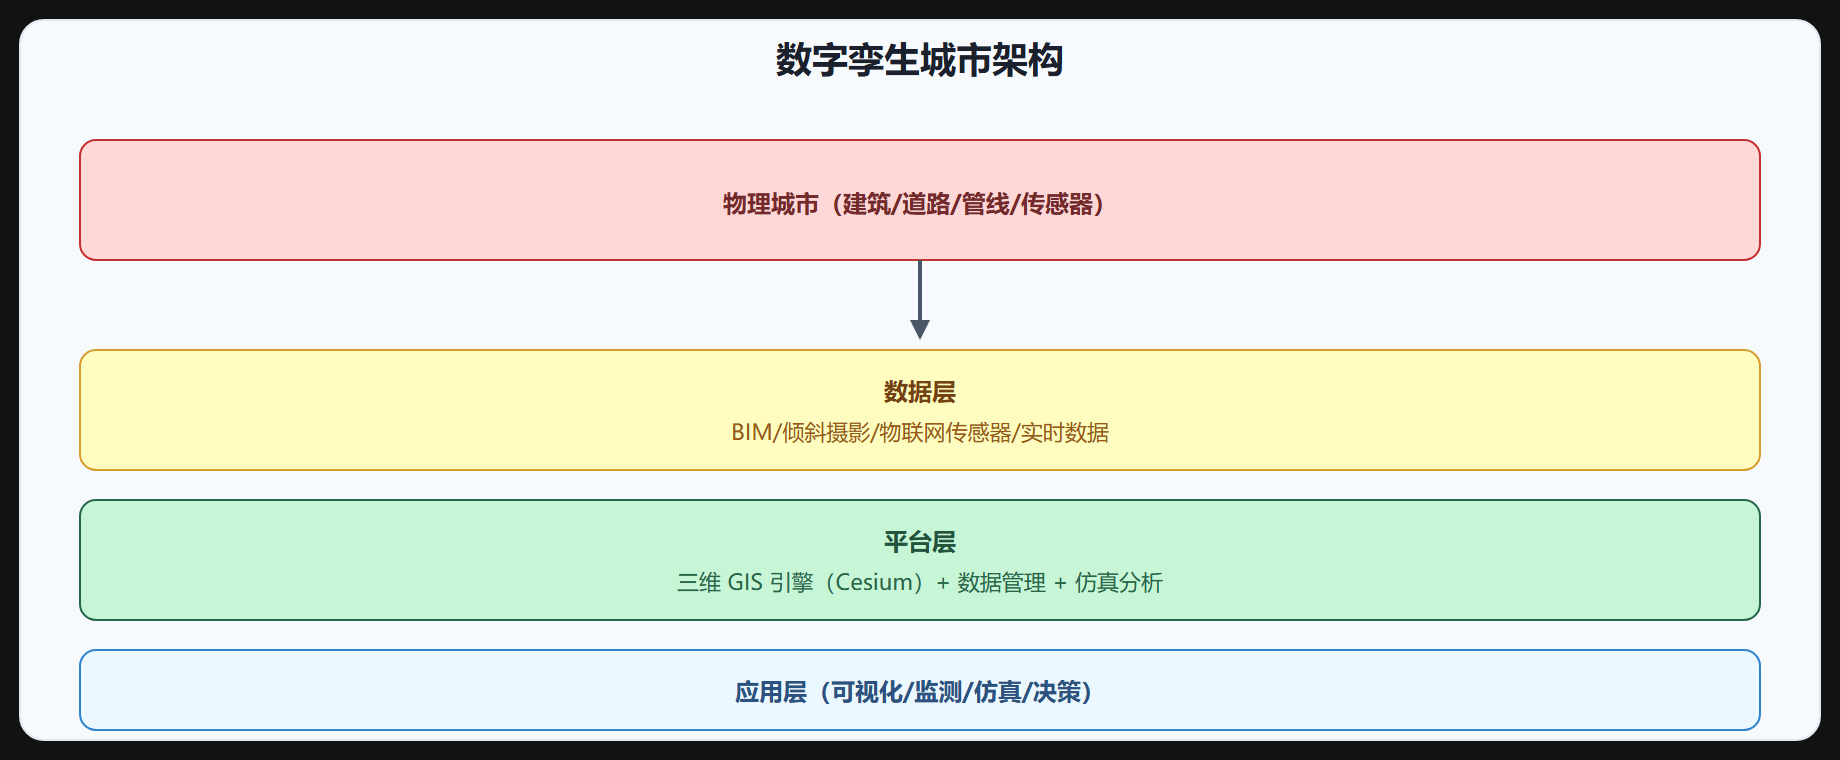
数字孪生城市是典型应用:物理城市→数据采集→三维平台→应用。
二、BIM+GIS 融合
BIM(建筑信息模型)是建筑内部的精细模型(几何+属性),GIS 是城市尺度空间。融合两者:
- BIM:建筑内部精细(房间、管线、结构)
- GIS:城市宏观(地形、道路、周边)
- 融合:BIM 模型放到 GIS 坐标系,室内外一体
图 7-4 BIM 与 GIS 对比
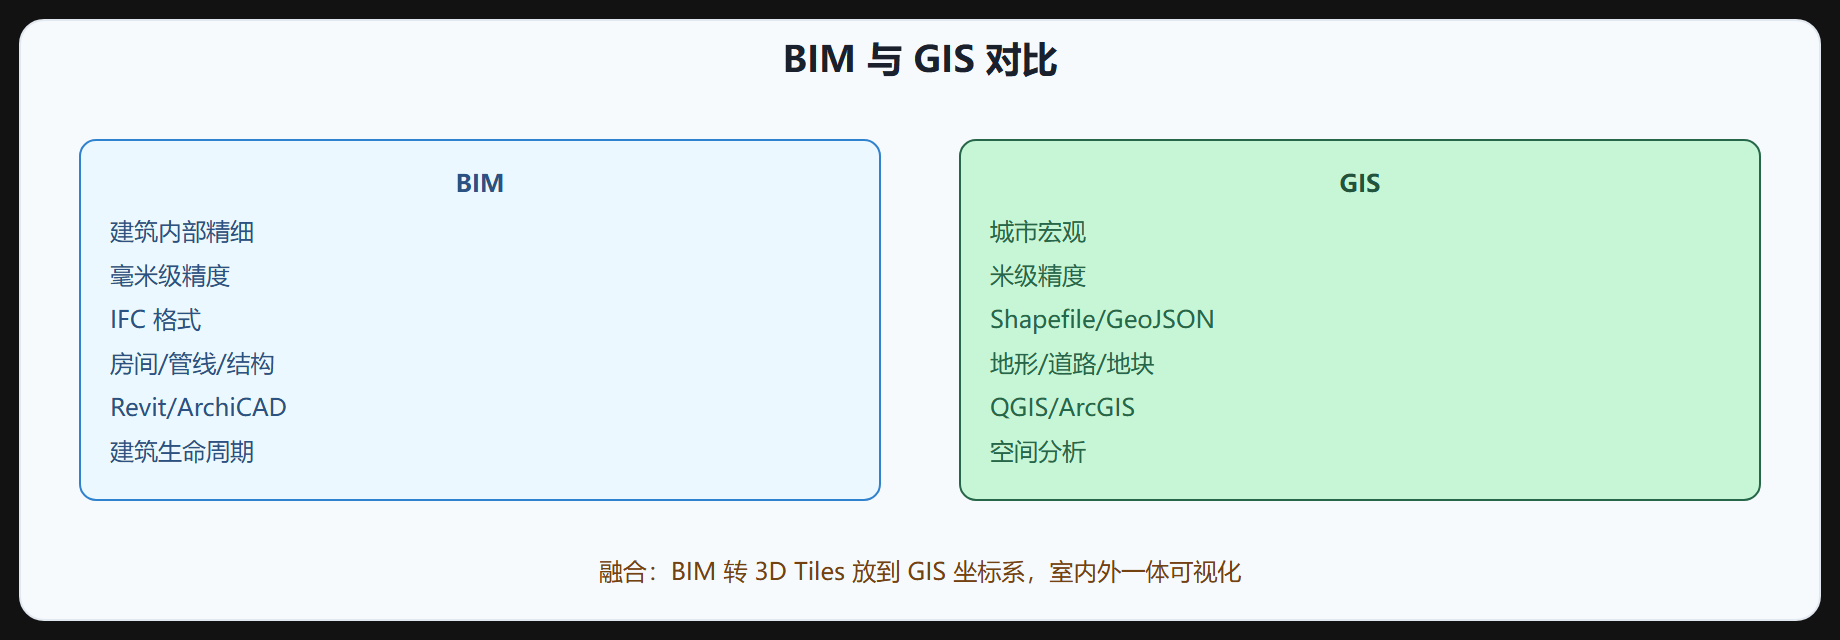
| 维度 | BIM | GIS |
|---|---|---|
| 尺度 | 建筑内部 | 城市宏观 |
| 精度 | 毫米级 | 米级 |
| 格式 | IFC | Shapefile/GeoJSON |
| 内容 | 房间/管线/结构 | 地形/道路/地块 |
| 软件 | Revit/ArchiCAD | QGIS/ArcGIS |
融合方式:BIM(IFC)转 3D Tiles,放到 GIS 坐标系,室内外一体。
三、Cesium 三维平台
Cesium 是数字孪生三维首选:
- 3D Tiles:海量三维流式加载
- 地形/影像:全球底图
- BIM 集成:IFC 转 3D Tiles
- 点云:激光扫描数据
- 时间动态:时序数据可视化
- 物联网实时:传感器数据实时接入
// Cesium 加载 BIM 3D Tiles const tileset = await Cesium.Cesium3DTileset.fromUrl('bim/tileset.json'); viewer.scene.primitives.add(tileset);
四、倾斜摄影
倾斜摄影是无人机多角度拍摄重建的三维模型,是城市三维主要数据源:
- 无人机航拍→空三解算→三维重建→纹理模型
- 输出 OBJ/OSGB/3D Tiles
- 真实感强,城市级三维
五、数字孪生应用
- 智慧城市:城市三维+物联网监测
- 智慧园区:园区三维+安防/能耗
- 智慧交通:交通流仿真
- 应急管理:灾害仿真疏散
- 工程建造:BIM+施工模拟
六、技术挑战
- 数据采集:倾斜摄影/激光扫描成本
- 数据融合:BIM/GIS/点云/影像多源融合
- 实时性:传感器数据实时同步
- 性能:海量三维流畅渲染
- 仿真:物理仿真引擎集成
七、未来趋势
- Web3D 普及:浏览器跑三维孪生
- AI 生成三维:从影像自动建模
- 元宇宙:数字孪生走向虚实融合
- 轻量化:移动端跑三维孪生
⚠️ 常见坑:数字孪生只做三维可视化不做实时联动——那只是三维模型不是孪生。孪生核心是实时数据同步和仿真。
💡 关键直觉:数字孪生=几何+属性+实时+仿真。BIM+GIS 融合室内外,Cesium+3D Tiles 是三维平台,倾斜摄影是城市三维数据源。核心是实时联动和仿真,不只是好看的三维。
八、数字孪生的数据链路
数字孪生系统的核心是数据如何从物理世界流到数字世界。一条典型的链路是:
- 感知层:IoT 传感器(温度、湿度、客流、水位)按秒级频率上报数据。
- 传输层:消息队列(Kafka/MQTT)接收并缓冲海量实时消息。
- 处理层:流式计算(Flink/Spark Streaming)做清洗、聚合、异常检测。
- 存储层:时序数据库存指标,PostGIS 存空间对象和状态。
- 展示层:三维平台订阅实时数据,驱动模型状态更新。
// Cesium 中订阅实时数据并驱动模型(示意) const ws = new WebSocket('/ws/iot'); ws.onmessage = (e) => { const data = JSON.parse(e.data); // 根据传感器 id 找到对应实体,更新其属性或位置 const entity = viewer.entities.getById(data.deviceId); if (entity) entity.properties.status.setValue(data.value); };
实时链路最重要的是延迟和顺序:消息乱序会导致状态闪变,通常用设备时间戳加乱序缓冲处理。
九、三维平台的底座搭建
数字孪生平台的地基通常是 Cesium 加自研图层服务:
- 底图:全球影像、地形,接入正射影像和 DEM。
- 建筑白模:快速用建筑轮廓加高度拉伸生成,LOD 分级。
- 精模:重点区域用 BIM 转 3D Tiles 精细模型。
- 倾斜摄影:全域实景三维,作为空间底图。
// 建筑白模批量生成(Cesium Entity 拉伸) const buildings = geojson.features.map(f => viewer.entities.add({ polygon: { hierarchy: Cesium.Cartesian3.fromDegreesArray(f.geometry.coordinates.flat()), extrudedHeight: f.properties.height, material: Cesium.Color.fromCssColorString('#9db8d2') } }));
白模成本低、见效快,适合平台初版;精模按重点区域逐步替换,是实际项目的常见节奏。
十、落地一个数字孪生项目的步骤
- 定场景:明确"孪生用来解决什么问题"(如园区能耗监测),不是先建模再想用途。
- 理数据:盘点有哪些传感器、哪些静态数据、更新频率、质量如何。
- 建底座:底图 + 白模 + 重点精模,确定坐标系和数据规范。
- 通实时:打通 IoT 到平台的实时链路,先跑通一个指标的端到端。
- 做应用:在三维场景上叠业务应用(告警定位、轨迹回放、指标面板)。
- 持续迭代:按业务反馈加模型精度、加仿真能力。
最容易失败的模式是"先花三个月建精细模型,再想做什么应用"。数字孪生的价值来自数据联动和应用闭环,三维模型只是载体。
十一、常见问题与经验
- 模型和真实位置对不齐:BIM 转 GIS 时坐标系基准没对齐,交付前做控制点校核。
- 实时数据堆积:高频传感器数据全存明细会爆存储,按需降采样、只保留关键指标明细。
- 性能撑不住:海量实体和实时更新吃显卡和浏览器,用 3D Tiles、批量更新、降低更新频率解决。
- 仿真与业务脱节:仿真结果没人用,往往是参数没有业务校准。仿真上线前先和真实数据对拍验证。
一节小结
- 数字孪生:物理世界数字镜像,要素=几何+属性+实时+仿真。
- BIM+GIS:BIM 建筑内部精细,GIS 城市宏观,融合室内外一体。
- 融合方式:BIM(IFC)转 3D Tiles 放 GIS 坐标系。
- Cesium:三维孪生首选,3D Tiles/地形/BIM/点云/实时。
- 倾斜摄影:无人机多角度重建,城市三维数据源。
- 应用:智慧城市/园区/交通/应急/工程。
- 挑战:采集成本、多源融合、实时性、性能、仿真。
- 趋势:Web3D、AI 建模、元宇宙、轻量化。
- 核心:实时联动+仿真,不只是三维可视化。
第 7 章结束。下一章讲 GIS 工程实践。
评论区
(0)
U