7.2 AI 与 GIS 融合
7.2 AI 与 GIS 融合
本节摘要:AI 让 GIS 从"看图"走向"智能识别和预测"。本节讲深度学习遥感、空间预测、GeoAI——AI 给 GIS 装上大脑。
你能学到什么
阅读完本节,你应当能够:
- 理解 AI 在 GIS 的应用
- 知道遥感深度学习
- 了解空间预测模型
概念脉络
一、AI 给 GIS 带来什么
传统 GIS 靠人工解译、规则分析,AI 让 GIS 自动识别和预测:
- 遥感解译:自动识别建筑/道路/作物
- 目标检测:影像中找车辆/船舶
- 地物分类:土地利用自动分类
- 空间预测:房价/犯罪/疾病空间分布预测
- 地理 NLP:地址解析、地名实体识别
二、遥感深度学习
图 7-2 AI 与 GIS 应用
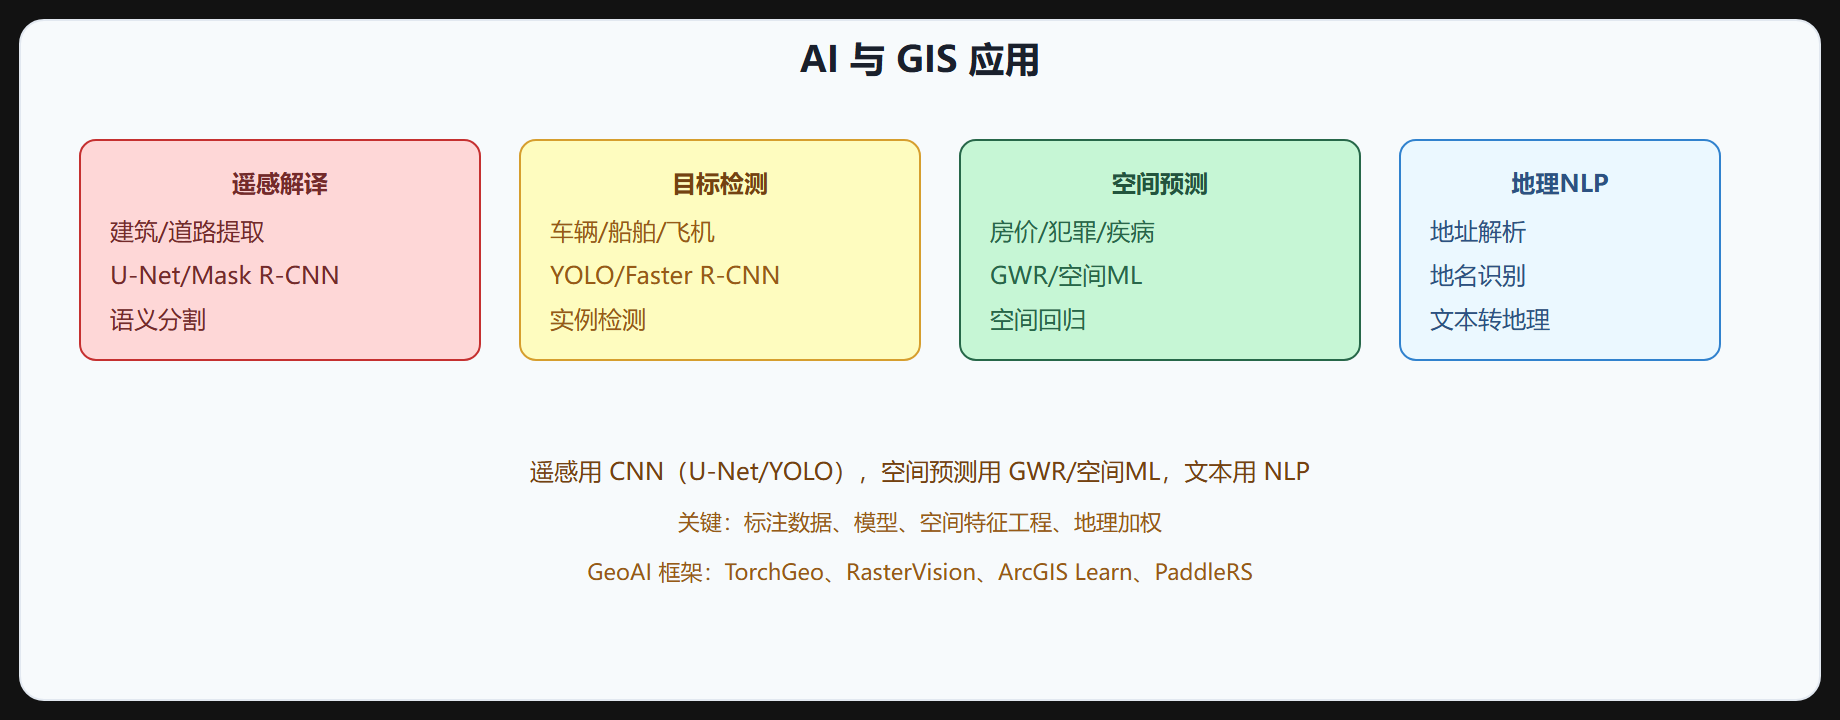
遥感深度学习主要任务:
| 任务 | 模型 | 应用 |
|---|---|---|
| 语义分割 | U-Net/DeepLab | 地物分类 |
| 实例分割 | Mask R-CNN | 建筑提取 |
| 目标检测 | YOLO/Faster R-CNN | 车辆/船舶检测 |
| 变化检测 | 孪生网络 | 两期变化 |
三、遥感 AI 框架
- TorchGeo:PyTorch 遥感扩展
- RasterVision:遥感深度学习管线
- PaddleRS:百度遥感套件
- ArcGIS Learn:商业集成
# RasterVision 训练建筑提取 from rastervision.core.rv_pipeline import RVPipeline config = RVPipeline.build_config(...)
四、空间预测
空间预测用空间统计和机器学习:
- GWR(地理加权回归):系数随空间变化
- 空间滞后/误差模型:考虑空间自相关
- 空间机器学习:特征加空间坐标/距离,用 XGBoost 等
- 时空预测:LSTM/Transformer 预测时空序列
# GWR 地理加权回归 from mgwr.gwr import GWR model = GWR(coords, X, y, bw=1000).fit()
空间预测关键:考虑空间自相关( Tobler 第一定律),不能像普通回归假设独立。
五、地理 NLP
- 地址解析:文本地址转结构化
- 地名实体识别:文本中识别地名
- 地理问答:自然语言查地图
# 地址解析 from addrparser import parse result = parse("北京市海淀区中关村大街1号") # {province: '北京市', city: '北京市', district: '海淀区', street: '中关村大街', number: '1'}
六、AI+GIS 挑战
- 标注数据:遥感标注成本高
- 模型泛化:跨区域/跨时相泛化难
- 空间自相关:传统 ML 假设独立不成立
- 可解释性:黑盒模型空间决策要解释
- 尺度效应:不同尺度结果不同
七、GeoAI 平台
- Google Earth Engine:遥感+ML 云平台
- ArcGIS AI:商业集成
- 开源:PySAL(空间统计)、TorchGeo、RasterVision
⚠️ 常见坑:用普通 ML 做空间预测不考虑空间自相关——样本不独立,结果有偏。用空间统计(GWR/空间滞后)或加空间特征。
💡 关键直觉:AI 让 GIS 自动识别和预测。遥感用 CNN(U-Net/YOLO),空间预测用 GWR/空间 ML(考虑空间自相关),文本用 NLP。GeoAI 框架:TorchGeo/RasterVision/Earth Engine。
八、遥感影像的训练数据准备
遥感深度学习的成败七成在数据准备。一张大影像不能直接喂给模型,要切成小图块:
# 用 GDAL 切图块(示意):把影像切成 256x256 带重叠的样本 from osgeo import gdal ds = gdal.Open('image.tif') width = ds.RasterXSize for x0 in range(0, width, 256 - 64): # 64 像素重叠,避免边缘对象被切断 ds2 = gdal.Translate(f'tile_{x0}.tif', ds, srcWin=[x0, 0, 256, 256])
切块要点:重叠窗口保证边界处的地物完整;样本要覆盖不同区域和季节,避免模型只认识训练区;标签(如建筑轮廓)要和影像严格配准,像素级偏差会显著拉低精度。数据增强(旋转、翻转、亮度抖动)能提升泛化,但旋转时注意地物的方向性(道路方向不是随意的)。
九、一个语义分割的训练循环
用 PyTorch 做地物语义分割的骨架代码:
import torch from torch.utils.data import DataLoader model = UNet(in_channels=3, out_channels=5) # 5 类地物 optimizer = torch.optim.Adam(model.parameters(), lr=1e-4) loss_fn = torch.nn.CrossEntropyLoss() for epoch in range(30): for images, masks in train_loader: pred = model(images) loss = loss_fn(pred, masks) optimizer.zero_grad() loss.backward() optimizer.step() print(f'epoch {epoch} loss {loss.item():.4f}')
完整项目建议直接用 RasterVision 或 TorchGeo 这类框架,它们内置了数据加载、切块、评估、推理流程,比从零搭省很多事。训练集和验证集要按"区域"划分而不是随机划分,否则相邻样本高度相似,验证精度虚高——这是遥感 AI 最容易犯的错误。
十、精度评估与上线
模型评估用 IoU(交并比)而不是只看准确率:地物类别不平衡(背景占 90%)时准确率没意义。上线方式有两条路:
- 批量推理:离线对全区域影像跑一遍,生成分类结果图层,再人工抽检修正。
- 在线推理:接入服务接口,前端请求时实时解译,适合小范围或交互式应用。
无论哪种,都要保留人工复核环节。遥感自动解译达到 90% 以上精度后,最后 10% 的边界模糊区域仍需质检员把关,人机协同是当前主流做法。
十一、空间预测的模型选择
预测问题(房价、犯罪、疾病)比分类更依赖空间结构。选型建议:
| 场景 | 推荐方法 |
|---|---|
| 小样本、系数随位置变 | GWR(地理加权回归) |
| 中等数据、要可解释 | 空间滞后/误差模型 |
| 大数据、要精度 | 空间特征 + XGBoost/随机森林 |
| 时空序列 | LSTM/Transformer 加空间编码 |
用普通模型时也要把坐标、距离最近设施、周边 POI 密度等空间特征加进去,相当于给模型"补空间知识",比纯位置编码更可解释。
要点速记
- AI 价值:自动识别和预测,替代人工解译和规则。
- 遥感深度学习:U-Net 分割、YOLO 检测、孪生变化检测。
- 框架:TorchGeo、RasterVision、PaddleRS、ArcGIS Learn、Earth Engine。
- 空间预测:GWR 地理加权、空间滞后、空间 ML、时空 LSTM。
- 地理 NLP:地址解析、地名识别、地理问答。
- 挑战:标注成本、泛化、空间自相关、可解释、尺度。
- 关键:考虑空间自相关(Tobler 定律),不能假设独立。
下一节讲数字孪生和三维 GIS。