第五章:高速成像与并行采集技术
第五章:高速成像与并行采集技术
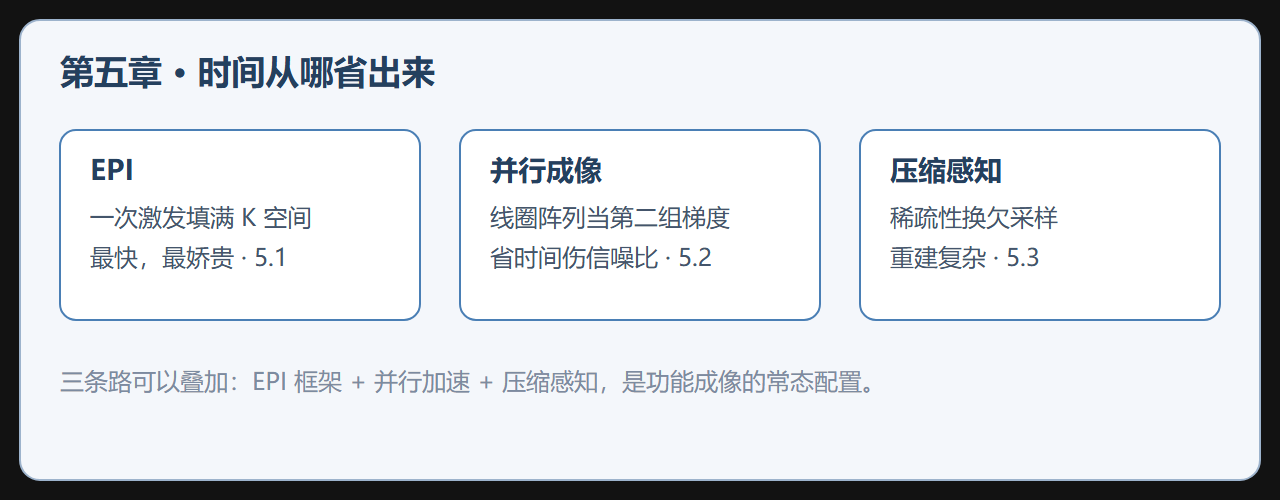
章节摘要:MRI 最大的先天劣势是慢——相位编码必须一步一步攒。本章讲三种"抢时间"的思路:EPI 用一次激发跑完整个 K 空间(轨迹革命);并行成像让多通道线圈分担一半的相位编码(硬件革命);压缩感知直接漏采数据再用算法补全(算法革命)。三者也是功能 MRI、弥散成像与心脏成像能成立的前提。
学习目标
读完本章你应该能:解释 EPI 锯齿轨迹的读写配合与几何畸变的物理来源;算出给定 ETL 下 EPI 的畸变与带宽的取舍;用敏感度信息说明并行成像如何"代劳"相位编码,并解释 G 因子噪声随加速因子上升的原因;陈述压缩感知的三大要件(欠采、不相干、稀疏域)与它对伪影形态的改变。
核心概念速览
- 单次激发 EPI:一记 90° 之后,振荡读数梯度串起一串梯度回波,锯齿形轨迹一次填满 K 空间,约 50-100 ms 出一幅图。
- 有效回波间隔:EPI 的时间标尺,直接决定畸变量与 T2* 模糊。
- 并行成像:SENSE/GRAPPA 两大代表,用线圈敏感度做"第二把空间刻度尺",加速因子换 G 因子噪声。
- 压缩感知:随机欠采 + 稀疏变换 + 非线性重建,伪影从"结构化错位"变成"类噪声背景"。
子章节导航
- 5.1 回波平面成像:一次激发填满K空间——轨迹、畸变、T2* 模糊三大命题。
- 5.2 并行成像:线圈阵列当第二组梯度——敏感度编码的原理、加速因子的账与 G 因子噪声。
- 5.3 压缩感知:用稀疏性换时间——从奈奎斯特到 L1 正则化,以及"补出来的细节"的证据等级问题。
三节递进:5.1 解决"轨迹怎么走",5.2/5.3 解决"数据能不能少采"。所有加速的最终约束都回到 1.3 的 SNR 标度律。
前置与延伸
前置:2.2 梯度的频率/相位编码、2.3 K 空间填充轨迹、1.3 SNR 标度律。延伸:BOLD 功能成像与弥散加权(第六章)全部架在 EPI 上;心脏与胸部动态成像大量依赖并行采集与 CS。本章是"用物理换时间"的工程学:每省一秒,都要在畸变、噪声或算法假设的账户上付息。
阅读提示
三条加速路线各有自己的"失败指纹",本章的自测标准是指纹识别能力:给出三幅问题图像(畸变形、缠绕形、纹理形),能分别对应到 EPI 畸变、并行成像解绕失败、CS 重建误差,并说出各自的验证方法(畸变看地形、缠绕看视野分界、纹理看与欠采轨迹的相关性)。另外建议把 1.3 的 SNR 标度律当作本章的贯穿工具——每学一种加速,就用标度律把它的 SNR 账重算一遍,算完你会发现三条路线的"免费午餐"都不存在,只有付账方式的不同。
一个常见误区
"加速倍数越高技术越先进"是本章需要破除的单一价值观——加速是汇率交易,每种加速都在用另一种资源付账:EPI 用畸变、并行用 G 因子噪声、CS 用重建假设与幻觉风险。成熟的加速策略是"够用即停":先确定诊断任务的最低要求(时间分辨率、分辨率、CNR),再选恰好满足要求的加速组合,因为每多一档加速,失败模式就多一类,验证与质控成本也随之上升。速度竞赛的正确终点是"任务完成",不是"参数表好看"。