1.2 环境安装与首次验证
1.2 环境安装与首次验证
本节摘要:安装 ROS2 本身只要几分钟,真正决定后续效率的是装完之后的环境验证与工作空间组织。本节承接 1.1 的重铸逻辑,给出桌面完整版的安装步骤、五项首次验证动作及其健康判据,并讲清 colcon 工作空间的目录语义与 overlay 叠加机制。这是全册所有动手环节的运行基座。
为什么要"验完才信"
1.1 节说过,ROS2 通信是去中心化的——这带来一个安装期的副作用:环境坏了往往不报错,而是"安静地不工作"。ROS1 时代 roscore 起不来会立刻尖叫,ROS2 里发现协议失败没有任何报警,两个终端看起来都在正常运行,只是互相看不见。所以这一节的重心不在安装命令,而在那套五项验证:花五分钟确认环境可信,能省掉后面章节里数小时的"玄学排查"。
一、安装:发行版与安装方式的选择
发行版选长期支持版。本册以 Humble 为基准(Ubuntu 22.04),Jazzy(Ubuntu 24.04)命令完全一致。滚动版别用在真机上——你要的是能跑半年不变的环境,不是新特性。
推荐用 apt 装桌面完整版,它自带 RViz、turtlesim、demo 节点,正是验证环节需要的全部道具:
# 添加软件源与密钥后(官方源设置步骤见发行版文档) sudo apt install ros-humble-desktop # 底层构建工具,工作空间编译必用 sudo apt install python3-colcon-common-extensions # 环境变量:建议写进 bashrc,让每个新终端自动生效 echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc source ~/.bashrc
第三行的 source 是新手第一坑。ROS2 的命令、消息查找全依赖环境变量,每个终端会话独立生效——你在 A 终端 source 了,B 终端依然找不到 ros2 命令。写进 bashrc 是一劳永逸的做法,但要注意:后续我们自己建的工作空间也要 source,且顺序必须是"先底层安装、后自己的工作空间",后者会覆盖前者的同名包。
第二种方式是从源码编译,只在两种场景需要:你要改 ROS2 本身的代码,或目标平台(如某些 ARM 板)没有预编译包。代价是首次编译约一小时与一长串依赖问题。真机开发板常见的做法是交叉编译或直接用厂商预装好的镜像,别在板子上从零编译桌面版。
二、五项首次验证
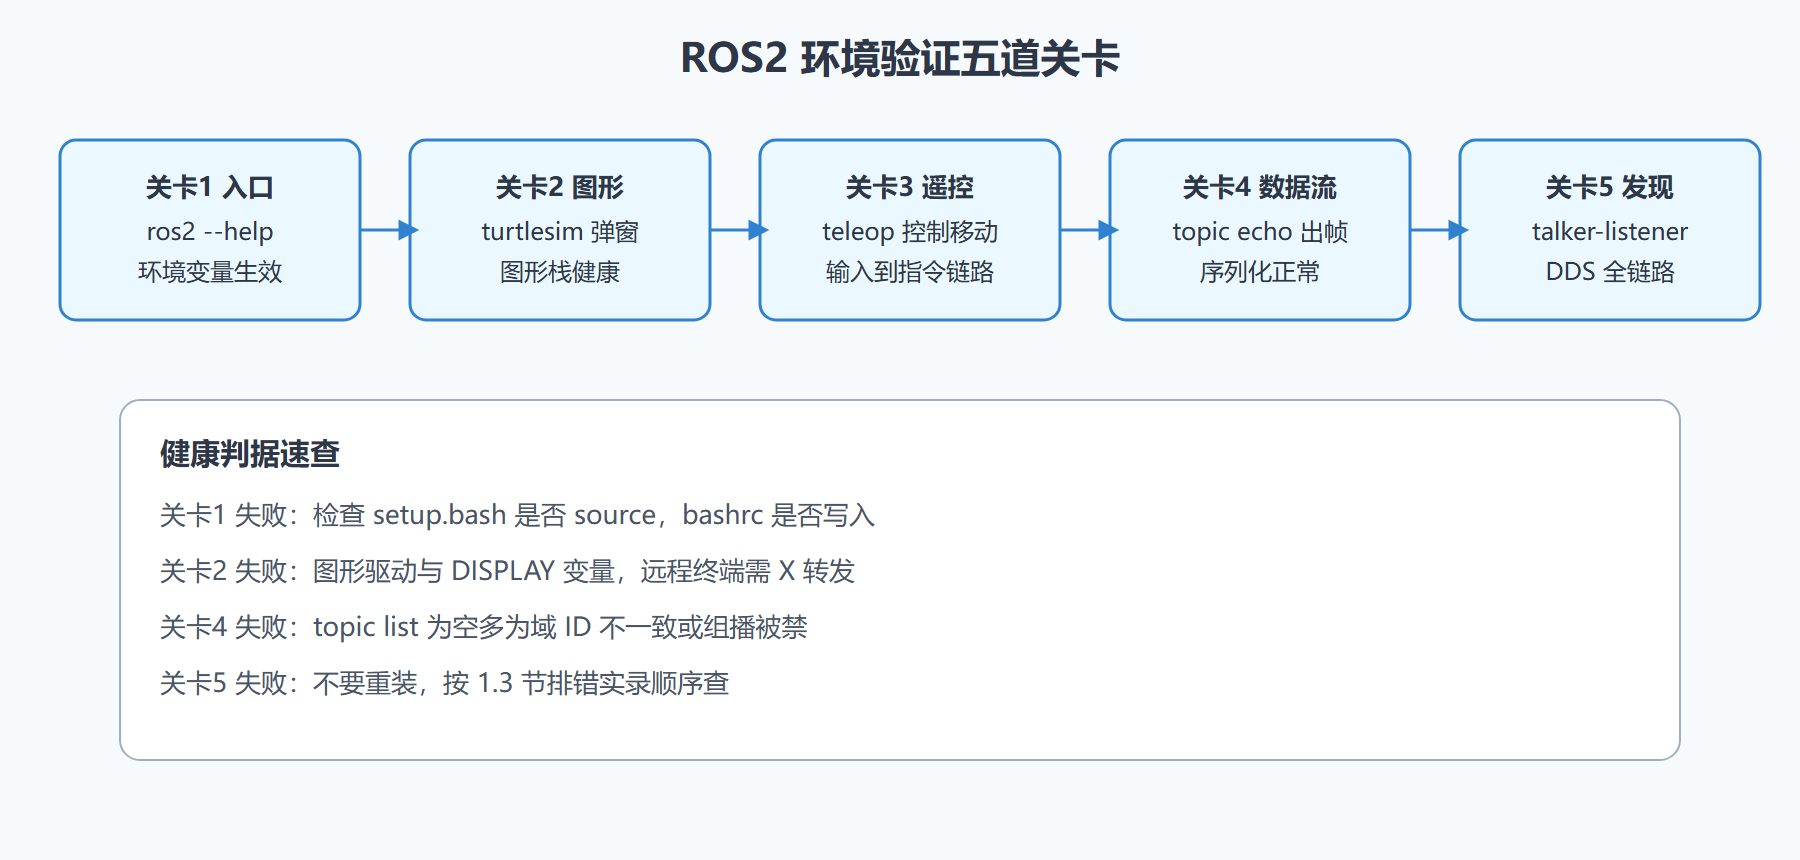
安装报告成功不等于环境可用。按下面的顺序验,每项都有明确的健康判据。
# 验证一:命令行入口与版本 ros2 --help # 判据:打印命令分组,不报"找不到命令" ros2 doctor # 判据:汇总检查项,警告可容忍,ERROR 必须处理 # 验证二:自带小海龟仿真跑起来 ros2 run turtlesim turtlesim_node # 判据:弹出蓝色窗口 # 验证三:另开终端,遥控小海龟(本终端无需再 source,若已写入 bashrc) ros2 run turtlesim turtle_teleop_key # 判据:方向键控制海龟移动 # 验证四:验证系统自检的话题数据流 ros2 topic list # 判据:至少看到 /turtle1/cmd_vel ros2 topic echo /turtle1/pose --once # 判据:打印一帧位姿后退出 # 验证五:demo 双节点跨终端通信 ros2 run demo_nodes_cpp talker ros2 run demo_nodes_cpp listener # 判据:listener 打印 I heard
五项验证各自覆盖一层。验证一查的是环境变量与 Python 入口;验证二、三查的是图形栈与包查找;验证四确认话题数据流与消息序列化正常;验证五最有分量——两个独立进程通过 DDS 发现彼此并完成一次可靠传输,这条链路通了,说明发现协议、序列化、网络栈全部健康。这五项里任何一项不达标,先解决再往后学,否则后面每一章的问题都会混入"环境本身就有病"的干扰项。
ros2 doctor 值得多说一句。它会检查环境变量、网络配置、RMW 实现一致性等十几项,输出分 WARN 与 ERROR 两级。WARN 常见的是"非默认 RMW"之类,可暂不理会;ERROR 里最典型的是多网卡导致组播走错口,处理办法是设置 ROS_IPV6 或禁用多余网卡,这个问题在 1.3 的排错实录里还会正面遭遇。
图 1-1:首次环境验证五道关卡
三、工作空间:你自己的代码住在哪
验证用的是系统包,开发用的是工作空间。colcon 约定的目录语义值得逐个记牢:src 放源码包,build 放编译中间产物,install 放编译结果与环境钩子,log 放编译日志。日常只需要关心 src 与 install 两个目录。
mkdir -p ~/ros2_ws/src && cd ~/ros2_ws/src # 创建一个 Python 功能包:包名用小写下划线 ros2 pkg create my_first_pkg --build-type ament_python \ --dependencies rclpy std_msgs cd ~/ros2_ws colcon build # 全量编译 source install/setup.bash # 叠加到环境上(覆盖同名系统包) ros2 run my_first_pkg my_node # 你的节点可以跑了
包名的组织习惯值得提前立规矩:功能包名全小写加下划线,节点名、话题名同理。等项目长到十几个包,命名混乱的代价会指数级上升,这是第 8.5 节工程化标准的前奏。overlay 机制则是多项目并行的关键:先 source 底层、再 source 工作空间,同名包后者生效;你可以同时维护一个稳定版工作空间与一个实验版工作空间,按需叠加,互不污染。
⚠️ 常见坑:colcon build 必须在工作空间根目录执行,在 src 里执行会把编译产物撒进源码树;编译报"找不到包"时,八成是当前终端没有 source 底层的 setup.bash。
本节要点回顾
- 装完必验:五项验证覆盖环境变量、图形栈、输入链路、数据流与 DDS 发现,全绿才算环境可信;
- source 的会话隔离:每个终端独立生效,顺序是先系统后工作空间;
- colcon 四目录语义:src 源码、build 中间、install 结果、log 日志,编译在根目录执行;
- overlay 叠加规则:后 source 的同名包覆盖前者,这是并行开发与版本管理的基础;
- 发行版选长期支持版,源码编译只在改源码或无预编译包时使用。
下一节就用这个刚验证过的环境,故意制造一次"收不到消息",把排错方法论立起来。