2.1 分层架构逐层拆解
2.1 分层架构逐层拆解
本节摘要:本节从你写下的一行 create_publisher 出发,追踪它穿过客户端库、公共层、抽象层直到 DDS 实现的完整旅程。搞清五层各自的职责边界,你就掌握了两个实战能力:判断任意故障发生在哪一层,以及理解换中间件、Python 与 C++ 混编这些操作为什么是可行的。这是第 2 章的地基,也是后面所有章节的解剖学基础。
从一行代码往下挖
上一章的排错里我们反复用 ros2 topic info 这类工具"从外部看系统",本节换个方向:从你的代码往下看。你在业务代码里写的 create_publisher 只有一行,但它触发的初始化动作穿过了五层结构。分层是理解 ROS2 一切行为的解剖图——第 1 章那套"先配置后代码"的排查顺序,本质上就是在按层定位。
一、五层结构与其职责边界
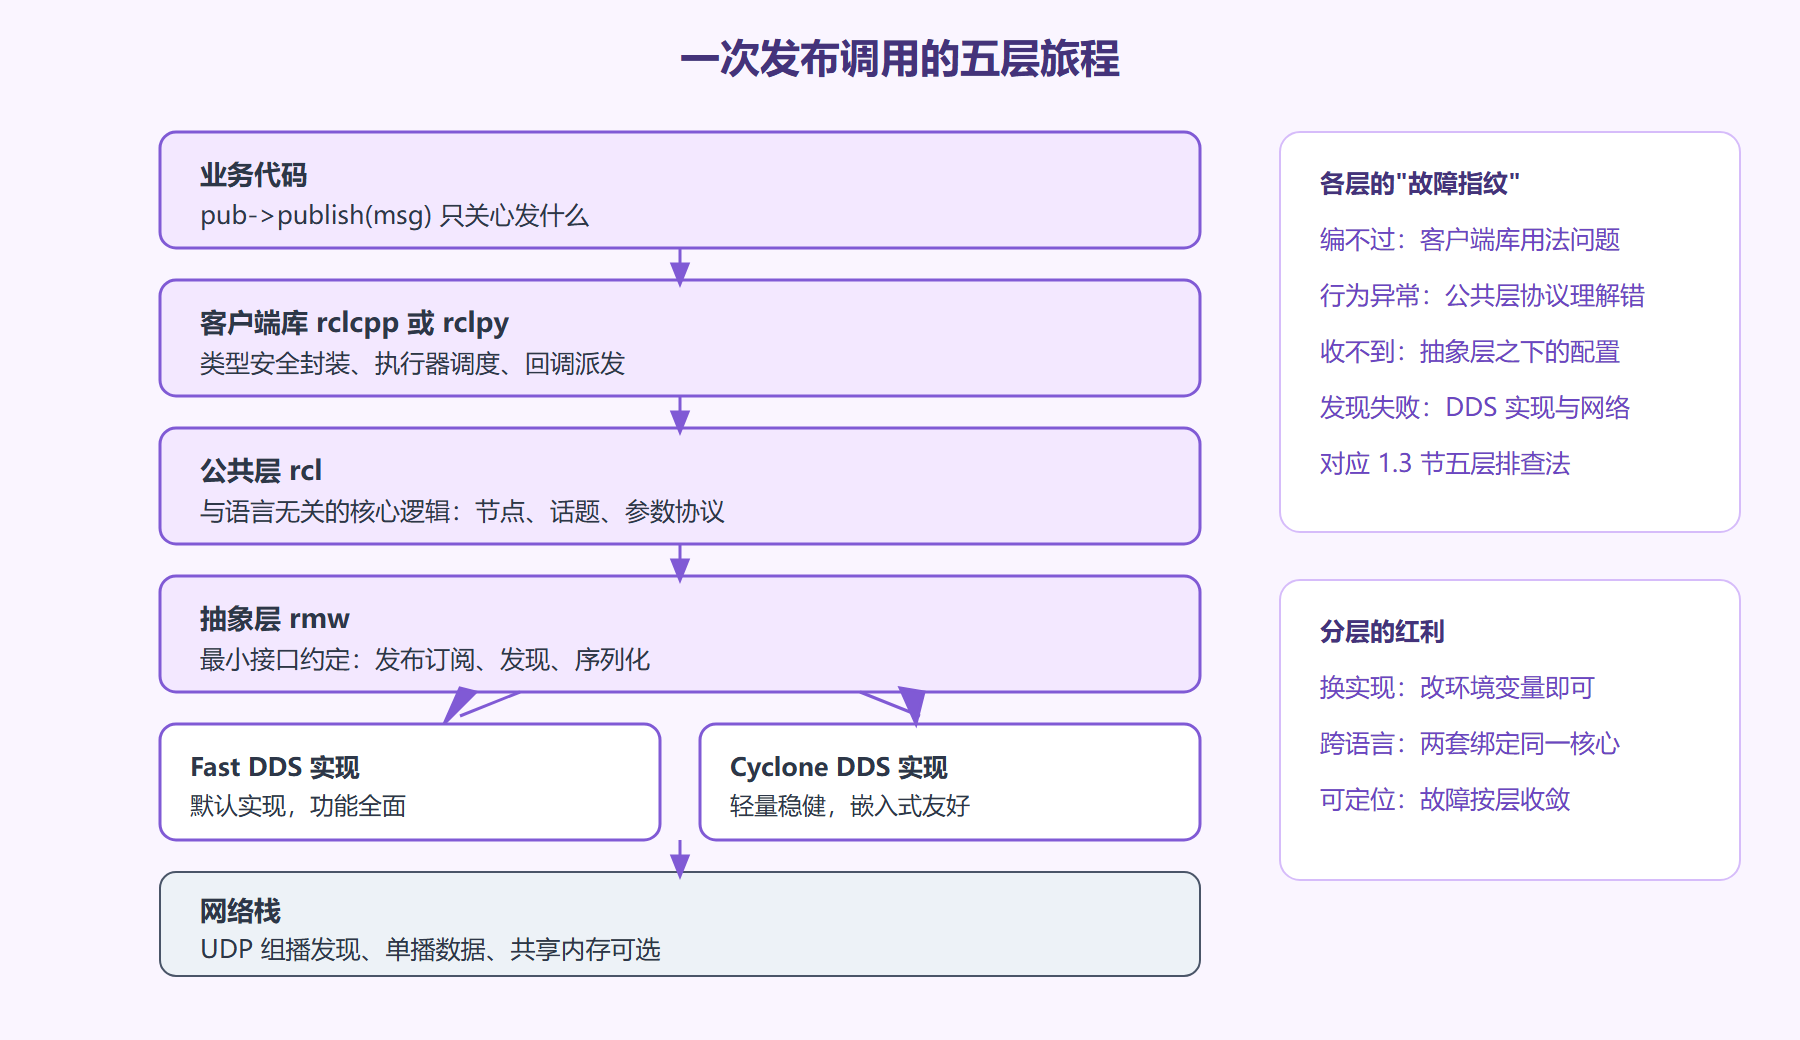
从上到下依次是:业务代码、语言客户端库、公共层、中间件抽象层、DDS 实现。逐层说清"它有什么、它没有什么"。
业务代码层不需要多说,唯一值得强调的是:它应当只依赖客户端库的接口,一旦直接 include 底层头文件,分层带来的可替换性就毁了。
客户端库层(rclcpp 与 rclpy)是你最熟悉的一层,负责把 C++ 与 Python 的习惯用法翻译成对公共层的调用。它做了三件实事:回调与执行器调度(第 3.1 节的主角)、类型安全的发布订阅封装、参数与生命周期等高层特性的语言化包装。C++ 与 Python 两个库的能力面并不完全对等——实时相关的高级特性 rclpy 覆盖得少——这是混编项目里"关键节点用 C++ 写"的直接原因。
公共层(rcl)是个容易被忽略却极聪明的存在。它用 C 语言实现了一套与语言无关的核心逻辑:节点与话题的管理、参数服务的协议、事件的处理。正因为有它,rclcpp 与 rclpy 才不必各写一遍核心逻辑,绑定层只做"翻译"。当你发现 C++ 和 Python 的行为在某个细节上一致得可疑,答案几乎总在 rcl 里。
抽象层(rmw)是可替换性的关键。它定义了一组最小接口:发布、订阅、服务、发现、序列化。任何 DDS 实现,只要实现这套接口,就能被 ROS2 使用。你的代码从不接触具体实现——这就是第 1.3 节里改一个环境变量就能换中间件的原因。
DDS 实现层(Fast DDS、Cyclone DDS 等)负责真正脏活:发现协议、线上格式、传输可靠性、QoS 执行。不同实现在性能、资源占用、平台支持上各有取舍,嵌入式场景偏爱 Cyclone 的轻量,工业场景有人选商业版 Connext 换取工具链支持。
图 2-1:从业务代码到网线的五层旅程
二、接口描述:跨语言的钥匙
分层结构里还有一个横向角色值得单独说:rosidl 接口描述系统。你定义一个消息,只需要写一个文本描述文件,rosidl 会为 C、C++、Python 乃至 Rust 等语言生成对应的类型代码与序列化逻辑:
# 消息定义:MyTelemetry.msg,文本描述,与语言无关 std_msgs/Header header # 时间戳与帧 ID float32 battery_voltage # 电池电压 uint8 error_flags # 错误位掩码
// C++ 与 Python 用的都是同一份描述生成的类型 auto msg = my_pkg::msg::MyTelemetry(); msg.battery_voltage = 11.7f; pub->publish(msg);
这套机制解释了一个高频疑问:C++ 节点发的消息,Python 节点为什么能直接收?因为两端根本没有"各自实现"序列化——它们调用的是同一份描述生成的同构代码,线上格式天然一致。也因为它,第 5 章的传感器标准接口才可能成为生态公约:所有厂商的激光雷达驱动都发同一类型的 LaserScan 消息,下游算法无需关心雷达是谁家的。
三、工程实践:分层视角下的三个取舍
取舍一:要不要自己指定 DDS 实现? 默认实现(Humble 及之前是 Fast DDS,之后有变化)在多数场景够用。我更倾向在两种情况下主动换:板载资源紧张的嵌入式平台换 Cyclone DDS,实测内存占用更低;或在万兆大数据流场景下两者都做基准测试再定。换法只需设环境变量 RMW_IMPLEMENTATION,但记得全机统一——1.3 节的教训。
取舍二:能不能绕过抽象层直接用 DDS API? 技术上可以,工程上几乎总是错的。直接用 DDS API 能拿到更细的 QoS 控制与监听能力,但代码从此绑定具体实现,RMW 抽象的全部红利归零。真实需求里,九成"我需要底层 API"的场景,用 QoS 策略或事件回调就能解决。
取舍三:分层带来的开销要不要优化? 每一层都有薄薄的转换开销,对 1 kHz 控制环这类极端场景,进程内通信路径(第 4.2 节的组合式开发)可以把序列化整个绕开。但在那之前,请先用数据证明开销真的是瓶颈——多数项目怀疑分层开销,实际瓶颈在回调阻塞。
💡 关键直觉:排查任何通信问题时,先问自己"这个症状属于哪一层的故障指纹"。编译错误在客户端库层,行为诡异在公共层,收不到在抽象层之下,发现失败在网络层。把症状翻译成层,就翻译成了排查动作。
四、一个值得动手的层间观察实验
读图不如做一次实验,五分钟就能把分层从概念变成手感。在同一个收发对里故意制造三类不同层的故障,观察症状的差异:第一类,把订阅回调里的消息类型写错一级,编译期直接报错——客户端库层的类型安全在工作;第二类,把订阅端可靠性改成可靠去收最优传输的发布,编译通过、运行静默——故障滑到了抽象层之下;第三类,让防火墙拦掉组播,节点之间彻底互相看不见——病灶落到了 DDS 实现与网络层。
三类故障的症状递进规律值得记牢:越靠近上层的故障越"吵",编译器、异常、日志会喊;越靠近下层的故障越"静",系统照常运行,只是不通信。这解释了本册排错章节反复强调工具取证的原因——下层故障没有报错可读,只有证据可查。
顺带回答一个混编项目的高频疑问:Python 与 C++ 节点混用时,行为差异出在哪一层?答案通常在客户端库层——rclpy 与 rclcpp 在回调触发时机、参数服务实现等细节上不完全对等,而公共层之下完全同构。所以混编项目的疑难杂症,先查绑定层文档,再怀疑底层;反过来,凡是能在命令行工具里稳定复现的现象,多半与语言绑定无关。
这个实验还有一个隐含收益:它训练的是"层归因"的直觉。团队新人做一遍这三类故障,比读三遍架构图记得牢——故障指纹与层的对应关系,本来就是这本册子反复出现的线索。
本节要点回顾
- 五层职责:业务代码、客户端库、公共层、抽象层、DDS 实现,每层有独立的故障指纹;
- rcl 是跨语言的核心,rclcpp 与 rclpy 只是两件"翻译外套",能力面有差异;
- rmw 抽象让实现可插拔,换中间件是环境变量级别的操作,但全机必须统一;
- rosidl 接口描述是跨语言互操作的钥匙,一份描述生成多语言同构代码;
- 绕过抽象层直接用 DDS API 会毁掉可替换性,绝大多数需求 QoS 就能覆盖。
下节进入 DDS 内部:发现协议如何在没有服务器的情况下工作,QoS 合约如何改写通信行为。