2.2 DDS核心原理与QoS策略
2.2 DDS 核心原理与 QoS 策略
本节摘要:DDS 是 ROS2 的通信基座,也是多数"诡异通信行为"的最终解释。本节承接 2.1 的分层地图,钻进抽象层之下的世界:以数据为中心的模型、两阶段发现协议,以及 reliability、durability、history 等核心 QoS 的精确语义。读完本节,你能对任意一对发布订阅的兼容性做出判断,这是 2.3 排错实录的理论弹药。
QoS 不是参数,是合约
初学者常把 QoS 当成"一堆可调参数",调不对就试另一组——这是把它用错了。QoS 的本质是发布方与订阅方之间的合约:发布方声明"我承诺怎样发",订阅方声明"我要求怎样收",DDS 在发现阶段就审查双方是否匹配,不匹配就不建立连接。把这一层想透,"为什么收不到消息还毫无报错"就从一个玄学问题变成了一个可推导的结论:合约谈崩了。
一、以数据为中心:DDS 与消息队列的根本区别
DDS 全称数据分发服务,它的设计立场藏在名字里:中心是数据,不是消息。传统消息队列(如各类 MQ)的模型是"生产者把消息投进队列,消费者从队列取",队列是中介。DDS 里没有队列中介:发布者声明"我负责更新名为 chatter 的数据",订阅者声明"我关心名为 chatter 的数据",双方在网络里直接对上,共享的与其说是消息流,不如说是一个分布式"主题数据空间"。
这个立场带来三个可观察的行为差异。第一,发现是双向对等的:双方各自广播自己的能力,不经过任何中介,这与 1.1 节说的去中心化一脉相承。第二,数据可以被"记住":主题可配置为保留最新几条或最后一条,新加入的订阅者能立刻拿到历史数据——传感器数据流里"晚加入立刻拿到最近一帧位姿"就是这么实现的。第三,QoS 是主题级别的属性而非传输的附属品,这让"可靠性、时效性"成为可声明的合约。
DDS 生态里有几个角色名词值得认识:参与者(participant,一个进程内的通信容器)、写者(writer,发布端的话题出口)、读者(reader,订阅端的话题入口)。ros2 daemon 在后台就跑着这样一个参与者,替命令行工具探听全网话题——这也是为什么 daemon 偶尔抽风时 topic list 会显示过期信息,重启 daemon 即可解决。
二、两阶段发现协议
没有中央服务器,节点怎么知道彼此的存在?答案是组播加两阶段握手。第一阶段叫 SPDP:每个参与者周期性地向预定义组播地址广播自己的"自我介绍"——参与者 ID、所在域、提供与需要哪些主题。第二阶段叫 SEDP:双方就共同感兴趣的主题交换更详细的信息——具体类型、QoS 合约、单播地址,随后建立点对点数据通道。
节点A进程 节点B进程 |SPDP 广播自我介绍 --> | | <-- SPDP 广播自我介绍 |(周期性,默认几秒一轮) |SEDP 就 chatter 主题协商 --> | | <-- SEDP 协商确认 | |单播数据通道建立,开始传数据 |
这套机制的工程含义有三条。组播必须可用——1.3 节里 AP 过滤组播导致的失联,掐断的就是 SPDP。发现需要时间——节点启动后通常要几百毫秒到几秒才互相可见,"启动后立刻发布第一条消息没人收"是新手常见误判,不全是故障。域隔离发生在 SPDP 层——不同域的自我介绍互相忽略,所以域不一致时连"发现失败"的痕迹都找不到,只有沉默。
三、核心 QoS 逐条拆解
QoS 策略有一二十种,日常真正决定行为的就六种。逐条说语义与典型选择。
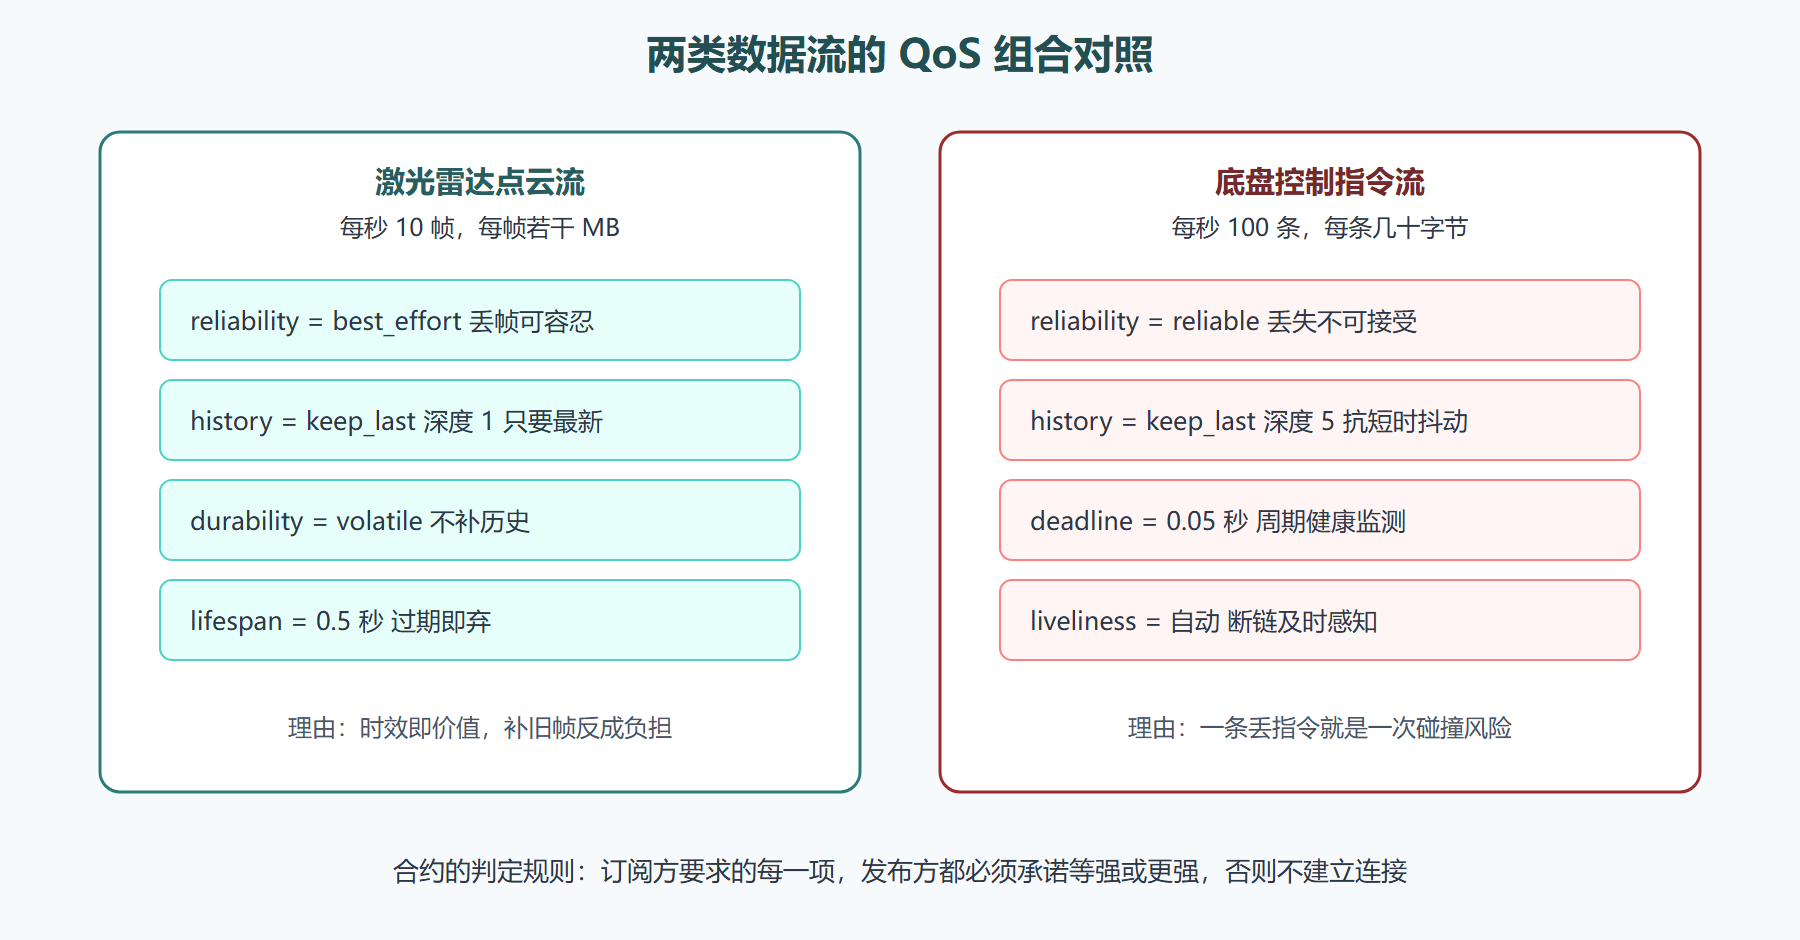
reliability(可靠性):reliable 承诺重传补齐,best_effort 不承诺。控制指令、任务目标必须 reliable;高频传感器流通常 best_effort——丢一帧点云无所谓,为补一帧旧点云排队才是灾难。
durability(持久性):volatile 不留历史,晚到的订阅者从加入时刻开始收;transient_local 保留最后若干条,晚到者立刻拿到。这是"晚加入拿不到 map 或 tf 静态数据"问题的答案:静态坐标变换的发布者必须用 transient_local。
history 与 depth(历史):keep_last 加深度 N 表示每个读者缓存最新 N 条,写快读慢时旧数据被挤掉;keep_all 尽量全留。深度是内存与时效的权衡:传感器流 depth 设 1 到 5 足够,攒队列反而是过时数据堆积。
deadline(截止期):双方约定"每隔 T 必须有一帧新数据",超时触发事件。这是做健康监测的现成钩子:位姿流承诺 10 Hz,超过 0.5 秒没来,订阅端能感知并触发保护动作,而不是傻等。
lifespan(寿命):每条数据自带过期时间,过期即弃。适合"时效即价值"的数据:一秒前的障碍物距离没有意义,与其发给下游不如丢弃。
liveliness(存活):双方约定存活报告方式,失联时订阅端收到通知。它与 deadline 的分工:deadline 管“数据来没来”,liveliness 管“对方还在不在”。
| QoS | 可选值 | 典型场景 | 配错的症状 |
|---|---|---|---|
| reliability | reliable 或 best_effort | 控制指令前者,传感器流后者 | 一端要求高另一端给不了,静默不匹配 |
| durability | volatile 或 transient_local | 静态数据用后者 | 晚加入的节点永远收不到首帧 |
| history | keep_last 加深度 或 keep_all | 传感器流深度 1 到 5 | 深度过大导致处理的是旧数据 |
| deadline | 周期值或无限 | 周期性健康监测 | 偶发超时误报保护动作 |
| lifespan | 时长或无限 | 时效性强的感知数据 | 下游收到过期数据做错误决策 |
| liveliness | 自动或手动 | 长连接存活检测 | 断连无法感知 |
图 2-2:传感器流与控制流的不同 QoS 组合
四、兼容性判定与代码写法
合约审查的规则一句话:订阅方要求什么,发布方就得承诺什么,只能更强不能更弱。订阅方要 reliable,发布方只肯 best_effort,不匹配,连接不建立;反过来订阅方只要 best_effort、发布方是 reliable,可以匹配,多余的承诺被降级使用。durability 同理:订阅方要 transient_local,发布方是 volatile,不匹配。注意"不匹配"的表现不是报错,而是双方互相看不见对方的存在——这就是 2.3 节排错实录里那个静默现场的成因。
# Python 端写法:给订阅者声明 sensor 风格 QoS from rclpy.qos import qos_profile_sensor_data, QoSProfile, ReliabilityPolicy sub = node.create_subscription( LaserScan, 'scan', on_scan, qos_profile_sensor_data) # qos_profile_sensor_data 即 best_effort 加 keep_last 深度 5 的预设 # 自定义:控制指令要可靠 qos = QoSProfile(reliability=ReliabilityPolicy.RELIABLE, depth=5) cmd_sub = node.create_subscription(Twist, 'cmd_vel', on_cmd, qos)
ROS2 为常见场景准备了预设:sensor_data、系统默认(reliable 加 volatile 深度 10)、参数服务等。用预设能避开八成配置错误;需要偏离预设时,从预设出发改单字段,别从零手搓。
⚠️ 常见坑:把订阅端 QoS 写成 reliable 去收传感器驱动默认 best_effort 的数据流,是"驱动明明在跑、RViz 就是不显示"的头号成因。RViz 里显示不出传感器数据时,先查它的可靠性设置再怀疑别的。
本节要点回顾
- 数据为中心:主题双方直接对上,可保留历史,QoS 是主题级合约而非传输附属品;
- 发现两阶段:组播自我介绍在先,单播细节协商在后,组播不可用则一切沉默;
- 六大 QoS:可靠性管补不补,持久性管留不留,历史管存几条,截止期与存活管健康感知;
- 兼容规则:订阅方要求、发布方承诺,只能更强;不匹配的代价是静默互不可见;
- 用预设 QoS 起步,偏离时逐字段修改,能避开绝大多数配置错误。
下一节把本节的合约机制放回现场:一次真实的 QoS 不匹配排错,你会看到合约破裂时的完整症状链。