5.4 传感器数据接入与标准接口
5.4 传感器数据接入与标准接口
本节摘要:本章收束在数据入口:传感器的物理信号如何变成话题上的标准消息。本节梳理四大标准消息的类型与适用域,给出传感器 QoS 的正确配置,讲清每帧数据必须自带的两个元数据——时间戳与 frame_id——为何是下游一切算法的命根。学完本节,你应当能把一台新雷达或新相机接进系统,并且知道每个字段下游会怎么用。
标准接口是生态的合同
传感器接入的本质是一份三方合同:驱动厂商按标准消息类型发数据,算法按同一类型收数据,谁也不认识谁。这份合同让"换个雷达品牌、算法零改动"成为可能——前提是双方都守约。本节的任务是把你培养成守约的一方:选对类型、配对 QoS、填对元数据。
一、四大标准消息与选型
机器人最常用的传感器数据有四种标准形态,选型时对号入座:
| 消息类型 | 承载内容 | 典型频率 | 关键字段 |
|---|---|---|---|
| LaserScan | 单线激光扫描 | 5 到 40 Hz | angle_min 或 max、ranges 数组 |
| PointCloud2 | 稠密或稀疏点集 | 10 Hz 量级 | 点步长、字段描述、数据体 |
| Image | 相机帧 | 15 到 60 Hz | 宽高、编码、data 数组 |
| Imu | 惯性测量 | 100 到 400 Hz | 角速度、线加速度、姿态 |
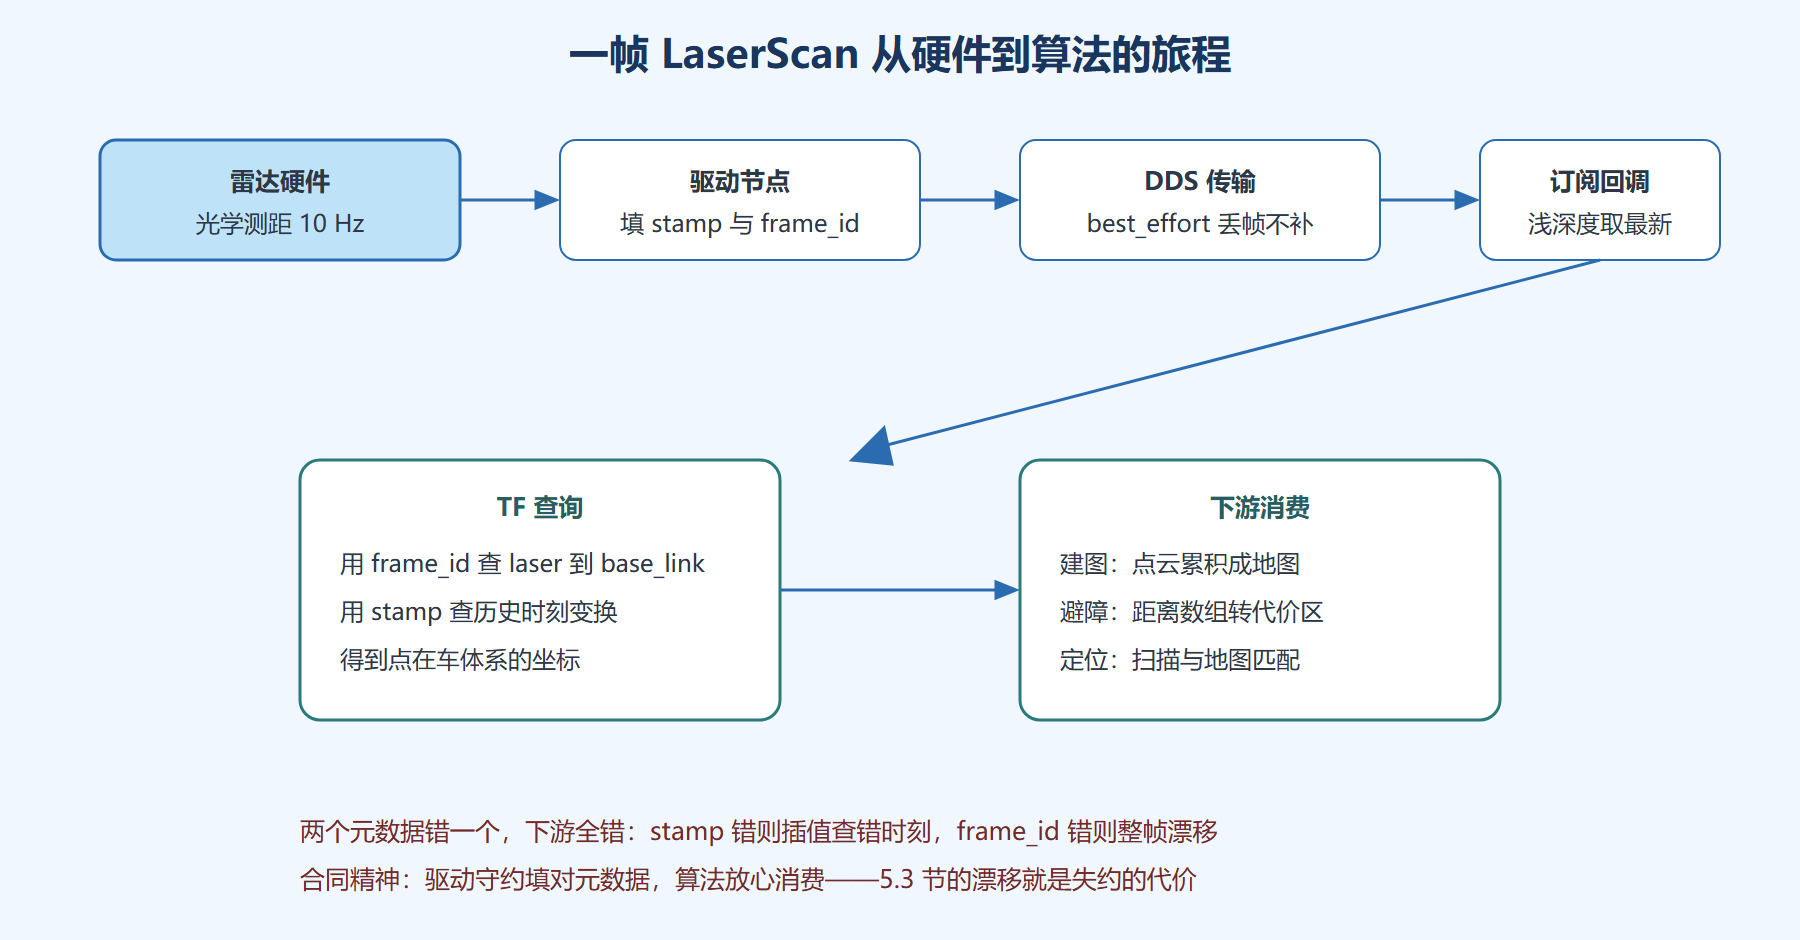
两个字段的地位特殊,值得逐个交代。header.stamp:数据产生的物理时刻,不是到达时刻——驱动应当在读硬件时打点。SLAM 用它做扫描对齐,TF 用它查历史变换,2.2 节的插值查询吃的正是这个字段。header.frame_id:数据所在的坐标系声明,5.2 节那棵 TF 树的入口。下游拿着 frame_id 去查变换,查不到或者错位,5.3 节的漂移就来了。
# 雷达驱动的发布端骨架:两处元数据是合同义务 def hardware_callback(raw_scan): msg = LaserScan() msg.header.stamp = node.get_clock().now().to_msg() # 产生时刻 msg.header.frame_id = 'laser' # 与 TF 声明一致 msg.angle_min = -3.14159 msg.angle_max = 3.14159 msg.range_min, msg.range_max = 0.1, 25.0 msg.ranges = raw_scan.ranges # 米为单位的距离数组 pub.publish(msg)
非标准数据也有去处:自定义消息类型(rosidl 定义,第 2.1 节的接口描述)或通用容器类型。原则是先找标准、再议自定义——自定义消息是生态合同上的一个洞,每个消费方都要为你单独适配。
二、传感器 QoS:合同里的履行条款
2.2 节讲过 QoS 合约,本节落到传感器场景的标准答案:传感器流用 sensor_data 预设(best_effort 加浅深度),控制与配置用 reliable。理由不再重复,这里补三条实操细则。
细则一:订阅端与驱动端必须同查。接不上一帧数据时,2.3 节的 info -v 两端对照是标准动作,别背 QoS 规则,直接看两端声明。细则二:深度按"处理周期乘以频率"估——处理一帧要 100 毫秒、数据 10 Hz,深度 2 到 3 就够,设 50 只是让过时数据排队。细则三:Imu 类高流小消息可以例外用 reliable——单帧太小,重传代价可忽略,完整性反而优先。
from rclpy.qos import qos_profile_sensor_data, QoSProfile # 标准传感器订阅 sub = node.create_subscription( LaserScan, 'scan', on_scan, qos_profile_sensor_data) # Imu 的例外配置:小消息用可靠传输 qos_imu = QoSProfile(reliability=1, depth=50) # 1 即 RELIABLE imu_sub = node.create_subscription(Imu, 'imu/data', on_imu, qos_imu)
图 5-3:一帧激光数据的入树旅程
三、现场要点:相机接入的两个专用话题
相机在四大类型之外多了两个工程话题,各值一段。编码转换:相机原生输出常是 YUV 或 Bayer 格式,算法要的是 BGR 或灰度,转换放在驱动端还是算法端是个真问题。我的取舍是驱动端只发布原生编码,转换放在消费端按需做——十个消费者五个要灰度、三个要彩色、两个要原始,驱动端替所有人做决定必然错一半。cv_bridge 只在消费端引入,驱动保持轻。
带宽预算:1080p 彩色帧约 6 MB,30 Hz 就是每秒 180 MB——跨机传输前先做这道算术。超预算的标准解法不是压缩 QoS(那改变的是可靠性语义),而是降分辨率、降帧率,或改发压缩消息类型(CompressedImage,JPEG 编码后一帧几十 KB)。RViz 看不到图像时,除了 2.3 节的 QoS 排查,也要想到带宽拥堵这一层。
⚠️ 常见坑:时间戳用"到达时刻"而非"产生时刻",在跨机部署时会造成数十毫秒的系统级误差——所有插值与对齐一起跟着歪,且极难从症状反推。驱动代码审查时,stamp 的取值位置是必查项。
四、接入验收清单:新传感器上机五问
给系统接一台新传感器,验收不该凭感觉,而是过一遍固定清单。五问如下,每一问都有对应的工具与判据:
一问数据在流吗——topic hz 实测频率与标称值对账,差超过一成先查驱动配置再谈别的;二问元数据对吗——echo 单帧查时间戳是否在走、坐标系声明是否与 TF 一致,5.3 节的漂移事故正是这一问失守的代价;三问入树了吗——RViz 里点云与机器人模型的空间关系是否合理,悬空、翻转都是病灶显形;四问合约稳吗——info -v 两端对照,确认没有可靠对最优的静默不匹配;五问带宽扛得住吗——bw 实测乘以并发流数,对照网络与 CPU 预算做减法。
清单的出处是教训本身:本册前文每个传感器类事故——漂移、黑屏、互相失联——都能对应到五问中的某一问被跳过。把"老手的直觉"固化成"新手的路线",是清单存在的全部理由。
另有一个性能侧的补充观察:接入后的系统负载增量主要取决于回调处理时长而非数据量。同样是每秒 10 MB 的数据流,回调里只做透传与做一次直方图统计,CPU 占用差出一个量级。所以验收之外,建议接入初期顺手记录回调耗时基线——日后性能退化时,这个基线是最有价值的对照物;没有基线,"变慢了"永远只是感觉。
本节要点回顾
- 四大标准消息各管一类数据,选型先标准后自定义,自定义类型是生态合同上的洞;
- stamp 与 frame_id 是合同义务:产生时刻打点、坐标系如实声明,下游一切对齐靠它们;
- 传感器 QoS 的标准答案是 sensor_data 预设,Imu 类小消息可例外用 reliable;
- 相机带宽先做算术:超预算降分辨率或改压缩消息,别动 QoS 语义;
- 编码转换放消费端按需做,驱动端保持轻与中立。
数据入口接好了,空间共识立住了。下一章把这些积木拼成真正的机器人能力:建图、导航与机械臂规划。