5.3 一次TF错位导致感知漂移的复盘
5.3 一次 TF 错位导致感知漂移的复盘
本节摘要:理论讲完,进入全章的故障现场:一台移动机器人换装新雷达后,表现为"建出的地图整体倾斜、定位来回抖、机器人像在斜着走"。病根是一段 15 度的静态变换错误——雷达实际安装方向与 TF 声明不一致。本节按背景、操作、结果、解读、变式完整复盘,view_frames 与 tf2_echo 两大工具的实战用法贯穿全程。
一类高发却极易误诊的故障
TF 错位类故障有个讨厌的特点:系统完全"健康"。通信正常、节点全活、数据在流——只是某个角度差了十几度。于是诊断方向天然地会跑偏:怀疑 SLAM 算法、怀疑里程计漂移、甚至怀疑雷达硬件。本节案例正是从"换雷达后 SLAM 变差了"这个错误命题开始的。它值得逐帧复盘,因为识别这类病灶的思维模式(先怀疑空间共识,再怀疑算法)可以复用到几乎所有感知异常上。
一、背景:换雷达之后的"退化"
现场是一台室内巡检机器人,原雷达更换为新款(功率更大、点更密)。换装后团队发现:建图质量"明显退化"——墙在地图里是斜的,走廊不平行;定位在长走廊里来回抖。负责的同学把问题定性为"新雷达与 SLAM 参数不兼容",已经尝试调整了三版建图参数,无效,于是按"算法问题"上报。
接手时先做一个动机排查(motivation):参数没动、代码没动、环境没动,唯一变化的是硬件安装。算法没变而表现变了,第一嫌疑人不该是算法,而是新硬件的空间声明——雷达装的方向、高度、朝向,与 TF 里写的到底一不一致。
二、操作:三步让错位显形
第一步,看树的拓扑与广播健康。 view_frames 生成全树快照:
ros2 run tf2_tools view_frames # 输出 frames.pdf,关键信息摘录 # map --> odom broadcaster: amcl 频率 10.2 Hz # odom --> base_link broadcaster: odometry 频率 49.8 Hz # base_link --> laser broadcaster: static 频率 0.0 Hz(静态)
拓扑完整、广播都在,结构层面无恙。但注意 laser 那一行:静态广播,数值一生只发一次——如果这个数错了,它就会一直错下去,且没有任何机制发现。这正是静态变换的信任特征:它默认自己是对的。
第二步,数值对照:声明值与实物值。 tf2_echo 打印 base_link 到 laser 的实时变换:
ros2 run tf2_ros tf2_echo base_link laser # Translation: [0.150, 0.000, 0.200] # Rotation in RPY: [0.000, 0.000, 0.000]
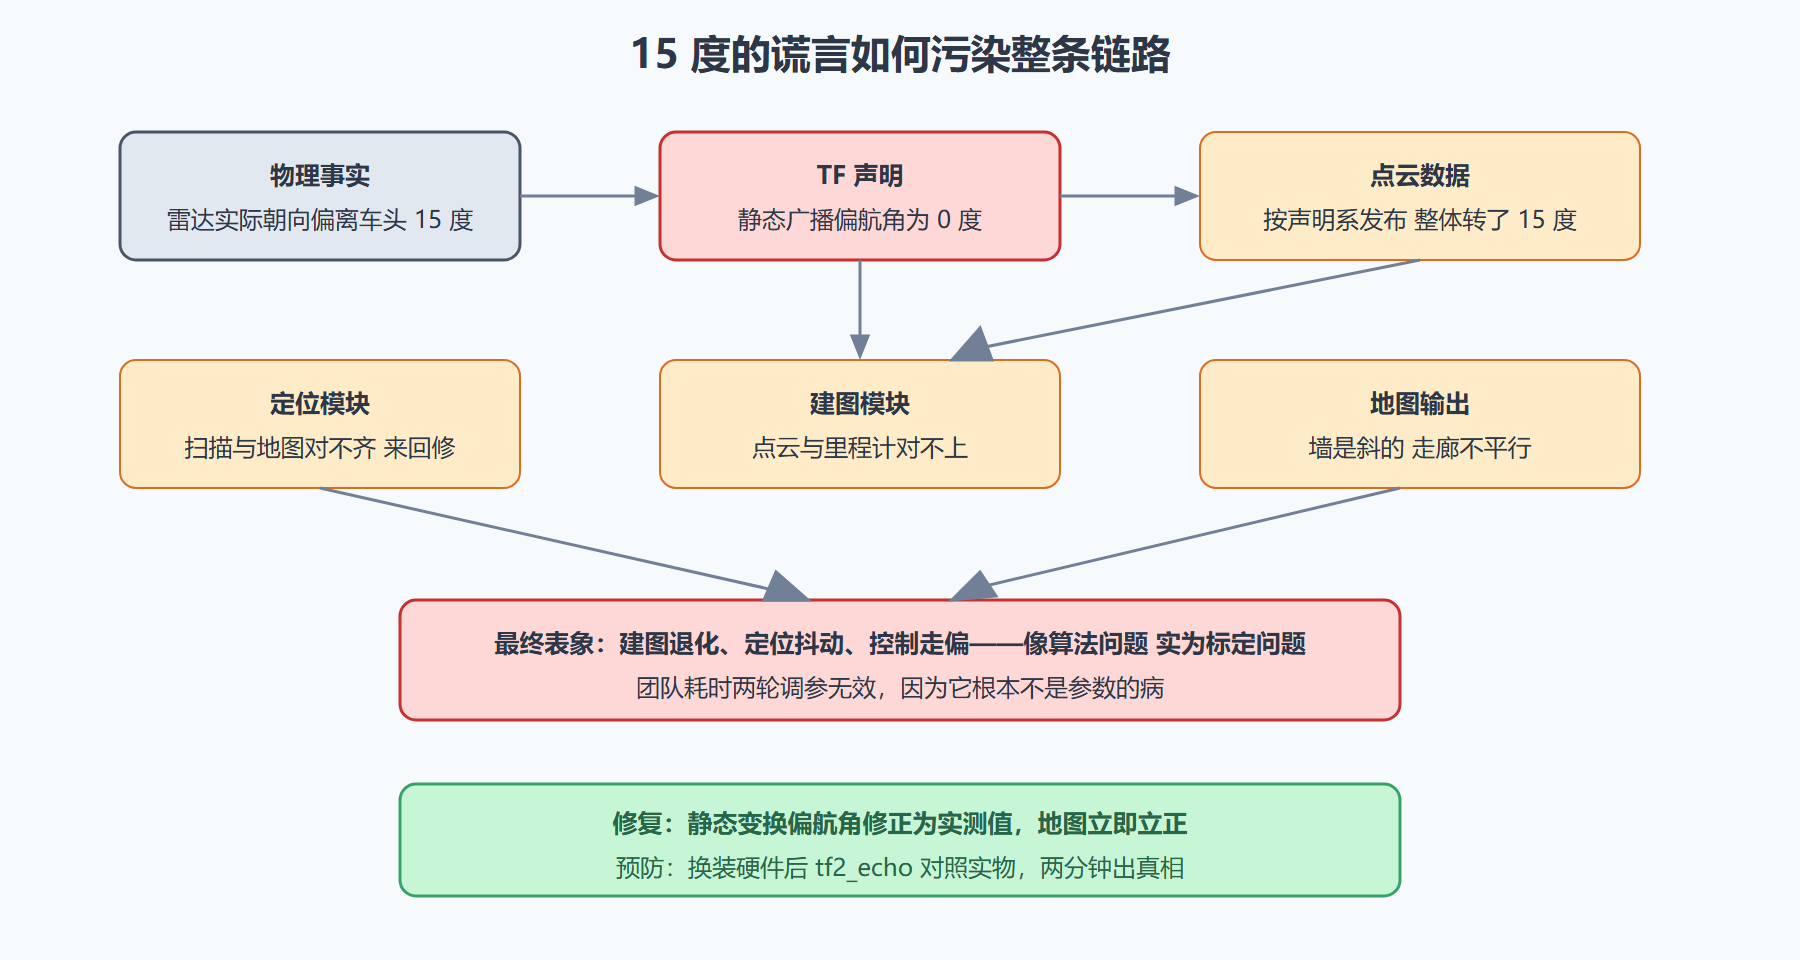
声明值说:雷达在车前 15 厘米、高 20 厘米、朝向与车头完全一致(偏航角为零)。然后做一件朴素到容易被忽略的事——拿卷尺和手机对照实物:雷达实际安装位置吻合,但它装的时候转了 180 度(线缆接口朝前,传感器主体朝后),装机的同事靠把云台转了 165 度"摆正"了外观——结果雷达实际朝向与车头的夹角是负 15 度,而 TF 声明仍是零度。15 度,正好对应地图里走廊的倾斜角。
第三步,最小改动验证假设。 不改标定文件框架,先在静态广播的源头上把偏航角修正为负 15 度(0.2618 弧度),重跑建图。地图瞬间立正:走廊平行、直角成直角、定位不再抖。假设证实。
图 5-2:错位如何层层传导成"感知漂移"
三、结果与解读
修复耗时不到十分钟:静态变换的偏航角从零改为实测的负 15 度,建图与定位全部恢复正常;两轮无效的建图调参全部回滚。顺手补了一条流程:任何传感器换装或支架改动,装机完成先跑 tf2_echo 对照卷尺实测,再签字换装完成。
解读这件事,值得沉淀的是三层认知。第一层,静态变换是"免检通行证",所以要人检。 系统对静态广播的信任是无条件的——发一次就终身有效,没有任何一致性机制能发现"声明与实物不符"。唯一能对账的是物理测量,所以标定必须进换装流程,而不是出问题再补。第二层,错位会伪装成算法退化。 15 度的先验偏差进入 SLAM 后,扫描匹配会试图用优化去吸收它,代价就是定位抖动与地图变形——表象完全像是"算法在新数据上水土不服"。识别这种伪装的钥匙是变更清单:排障先列"这次到底改了什么",硬件变更与算法调参同等地位。第三层,数值对账是标定问题的通用解法。 tf2_echo 的输出与卷尺、量角器的实测做对照,两分钟出结论;任何更间接的推断(看建图效果反推)都慢且歧义。
四、变式:错位家族的另外三副面孔
变式一:平移错位。雷达实际装在车左侧而声明在正中,机器人原地旋转时点云会"画圆"——扫出来的墙有厚度。鉴别方法同款:tf2_echo 对照实物量平移分量。
变式二:上下层级错装。本应挂在 base_link 的雷达被错挂到 odom 系(有人误以为挂得越高越"准"),于是机器人一移动,雷达在 TF 里的位置跟着错——点云在地图上"漂"。view_frames 一眼识破:laser 的父系不该是 odom。
变式三:动态错位。机械臂末端相机的手眼标定过期(关节零点漂移),抓取位置系统性偏移几毫米。机理相同(声明与实物不符),但变换是动态的,对账要把机械臂摆到标定位形再 tf2_echo。三副面孔共享同一个诊断口令:空间声明必须与物理现实对账。
⚠️ 常见坑:修完静态变换别忘了重启消费节点——静态变换有本地缓存,部分节点只在启动时读取,改了广播源不重启,旧错值仍在作祟,造成"改了没用"的假象。
本节要点回顾
- TF 错位是"系统健康"的病:通信全通、数据全流,只有角度不对——先查空间共识再查算法;
- 静态变换免检所以要人检:换装后 tf2_echo 对照卷尺实测,进流程而非靠记忆;
- 错位伪装成算法退化:排障先列变更清单,硬件与参数同等地位;
- view_frames 查拓扑、tf2_echo 查数值,两问定病灶:挂对没有、数值对不对;
- 修完记得重启消费节点,静态值的本地缓存会延迟生效。
空间共识的维护方法齐了。下一节回到数据源头:传感器信号如何以标准格式、正确的 QoS 进入这套系统。