6.3 MoveIt2机械臂运动规划
6.3 MoveIt2 机械臂运动规划
本节摘要:如果说 Nav2 解决"轮子怎么滚到目的地",MoveIt2 解决"关节怎么转到目标姿态"——后者要在三维空间里绕开自身与环境的碰撞,问题更稠密。本节讲清 MoveIt2 的三组件(规划场景、运动学、规划执行器),走通一次点到点规划的完整代码路径,并交代它如何消费第 5 章的 URDF 模型与 TF 树。导航与机械臂规划的思想互为镜像,对照着学收效翻倍。
规划的对象变了:从路径到轨迹
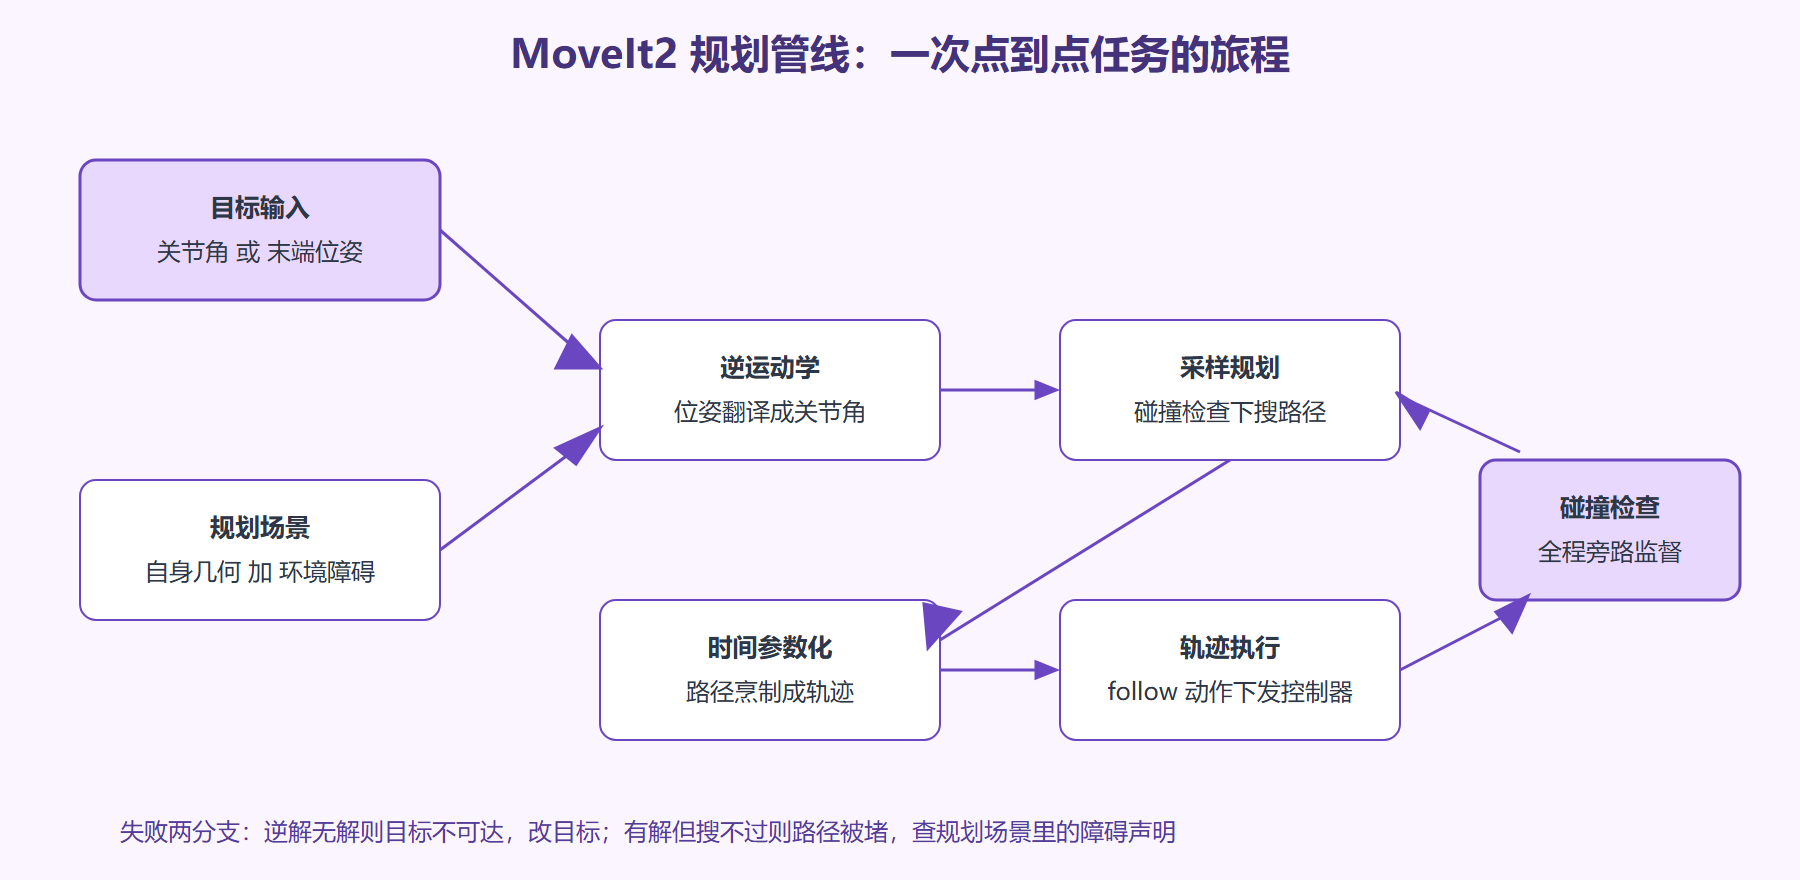
先做一个概念升级。Nav2 的全局规划输出是"路径"(空间上的一串点),MoveIt2 的输出是"轨迹"(每个关节角随时间的函数)——除了经过哪里,还包括何时经过、以什么速度。多了时间维度的原因很直接:机械臂的约束主要在动力学上,猛起猛停会甩飞末端负载。所以机械臂规划管线里永远有一个"时间参数化"步骤,把几何路径烹制成带时间戳的关节轨迹。
一、三组件:规划场景、运动学、规划执行器
**规划场景(planning scene)**是机器人的世界模型:从 URDF 读来的自身几何、从传感器或人工注入的环境障碍、当前关节状态。碰撞检查就在这里进行——候选轨迹的每个采样点都对场景做一遍自碰与环境碰检测。运动学模块负责两个方向的正逆解:正解是"给定关节角算末端位姿",逆解是"给定目标位姿反求关节角"——逆解才是一切"我想让末端去这"需求的翻译官。规划执行器把前两者串起来:取场景、取目标、调规划算法(默认 OMPL 采样规划)、时间参数化、下发执行。
第 5 章的伏笔在此兑现:URDF 的质量决定规划上限。碰撞几何粗了(碰撞体包得太松),机器人不敢钻窄缝;惯量错了,时间参数化给出的速度就是执行不了的——5.1 节强调"三要素纪律"正是为此。
二、点到点规划的完整代码路径
以 Python 接口(moveit_py)为例,一次"把末端移到目标位姿"的最短代码:
from moveit.planning import MoveItPy arm = MoveItPy(node_name='moveit_py') arm_group = arm.get_planning_group('arm') # 目标一:关节空间——每个关节转多少度,直觉直观 arm_group.set_start_state_to_current_state() arm_group.set_joint_value_target({ 'joint1': 0.5, 'joint2': -1.0, 'joint3': 0.8}) # 目标二:位姿空间——只说末端要去哪,逆解自动翻译 # arm_group.set_pose_target([0.30, 0.10, 0.35]) plan_result = arm_group.plan() if plan_result.error_code.value == 1: # 1 即成功 trajectory = plan_result.trajectory print(f'轨迹共 {len(trajectory.get_waypoints())} 个路点') arm.execute(trajectory) # 下发到控制器执行 else: print('规划失败:目标不可达或路径被堵')
两条目标设定路径各有适用场景:关节空间目标用于"摆姿势"(回零位、进料位),位姿空间目标用于"末端去哪"(对准工件)。失败时错误码值得读:不可达(逆解无解)与被堵(逆解有解但路径碰撞)是两种病,前者改目标,后者查场景。
# 命令行观测:轨迹由控制器执行,听它发布的状态 ros2 topic echo /joint_states --once # 当前关节角 ros2 action list | grep follow # 轨迹执行是标准动作接口 # follow_joint_trajectory —— 又一次见到 3.2 的三段式
图 6-3:从目标位姿到执行轨迹的规划管线
三、工程要点:场景维护与安全护栏
场景的真相维护是最容易被低估的工作。演示用的静态障碍手工注入即可;真实工作单元里障碍会动(传送带上的工件、人手),要么用深度相机把三维点云挂进体素层(Nav2 的体素层思想在这里再现),要么接受"场景滞后于现实"并靠低速与力控兜底。我更倾向后者起步——视觉场景维护的工程成本常被严重低估,先低速跑通,再逐步加感知。
安全护栏是产线刚需:执行前检查关节限位与速度上限(控制器层硬约束),目标点加"可达域白名单",人与机器人共域时启用安全控制模式。这些不属于 MoveIt2 本身,但没有它们的 MoveIt2 部署不该离开实验室。
💡 关键直觉:导航与机械臂规划是同一个问题的两个投影——"在不碰任何东西的前提下,从当前状态到目标状态"。区别只在自由度与约束形状。带着这个视角学 MoveIt2,Nav2 里学过的代价、恢复、护栏概念全能平移过来。
四、规划失败的两种病:不可达与被堵
MoveIt2 的失败诊断值得单独成段,因为两类失败的治疗方向完全相反,误诊的代价是白费一轮调参。
不可达(逆解无解):目标位姿超出了机械臂的工作空间,或落在了关节限位之外、逆解的奇异区里。症状是规划器在目标设定阶段就报错,甚至根本不进入搜索。治疗方向是改目标——往工作空间内部收,或拆分成两段运动。验证手段很直接:在 RViz 里用交互标记手动拖到目标位姿附近,能拖到就是可达,拖不到就别为难逆解器。
被堵(逆解有解但搜不过):目标本身合法,但起点到目标之间的路径会撞——撞自己(关节构型穿模)、撞环境(没声明的障碍)、撞"以为的障碍"(碰撞体建得太胖)。症状是搜索超时或报"未找到有效路径"。治疗方向依次是:查场景里有没有多余障碍声明、查碰撞几何是否过松、换规划目标(中间加一个过渡位姿往往能绕开局部构型困境)。
区分两者的快速判据:先问目标能不能拖。能拖到(可达)却规划失败,就是被堵类;拖不到,就是不可达类。这个十秒钟的手动检查,能避免最长见的误诊——对着不可达的目标反复放宽碰撞容差,只会让真正的碰撞检查形同虚设。
另有一个工程提醒:采样规划器每次给出的轨迹可能不同(随机性本质),评估规划质量要看多次运行的稳定性而不是某一次的运气。发版前的回归测试里,同一目标至少连跑五次全成才算过关——单次成功在产线上不叫能力,叫侥幸。
本节要点回顾
- 轨迹比路径多时间维,时间参数化是规划管线的固定工序;
- 三组件分工:场景管碰撞事实、运动学管位姿翻译、规划执行器管搜索与下发;
- URDF 质量决定规划上限:碰撞体松紧与惯量真伪直接改变规划行为;
- 目标设定两路径:关节空间摆姿势、位姿空间去地点,失败码区分不可达与被堵;
- 场景维护从"接受滞后加低速"起步,安全护栏是离开实验室的前置条件。
到此,机器人"会做事"的三套系统齐了。下一章打开工具箱:这些系统出问题时,用什么看清它们。