7.1 命令行工具进阶
7.1 命令行工具进阶
本节摘要:ros2 命令行是所有前六章排错现场的主角,本节把它从"会敲几条"提升到"成体系地用":巡检类命令的标准动线、频率与带宽的实测方法、daemon 的脾气与重启时机。命令行是系统的听诊器——不需要改一行代码,就能给运行中的系统做一次完整体检。
把命令行当体检流程,而不是词典
多数人学 CLI 的方式是背命令:list、echo、info 各管什么。这种方式的天花板很明显——遇到故障时知道单词,不知道"体检顺序"。本节换一种教法:按一次标准巡检的动线组织命令,让它们从词典条目变成一套流程。流程练熟了,遇到任何陌生系统,你都有办法在五分钟内建立它的画像。
一、标准巡检动线:五步给系统画像
面对一台"不知道处于什么状态"的机器人,我按这五步走:
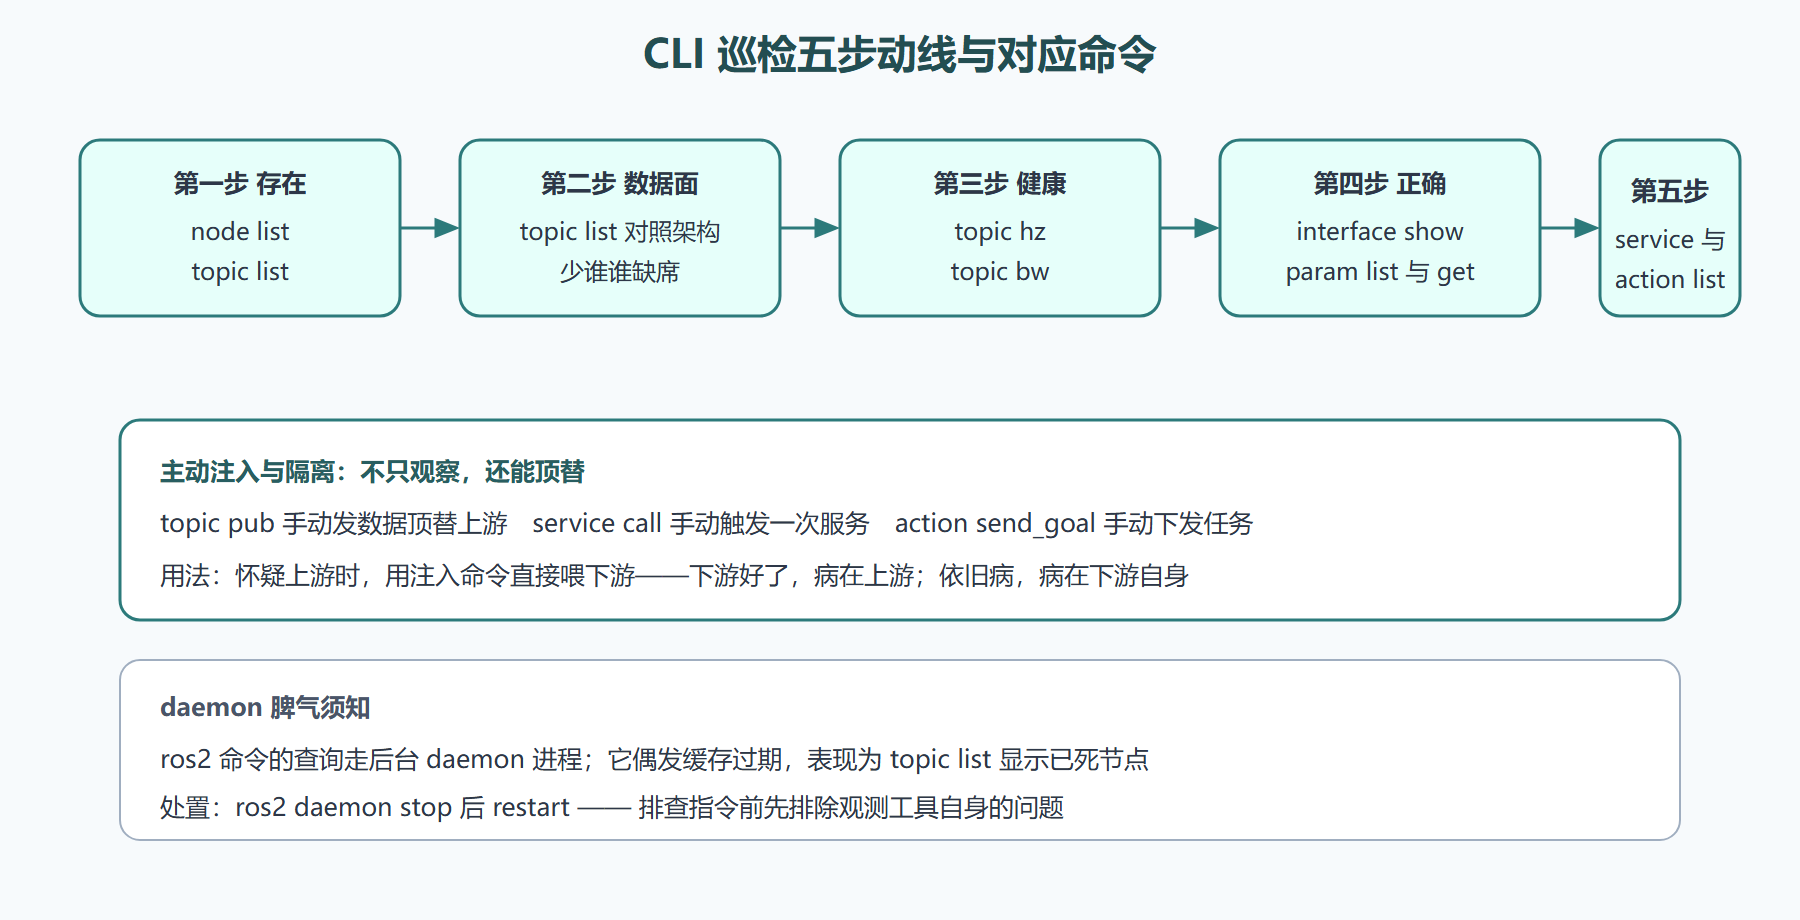
# 第一步:谁在跑(逻辑层全景) ros2 node list # /camera_driver /lidar_driver /planner_server ... # 第二步:什么在流(数据层全景) ros2 topic list # /scan /image_raw /cmd_vel ... # 第三步:流得健康吗(频率与带宽实测) ros2 topic hz /scan # average rate: 9.94 ← 说好 10 Hz,实测达标 ros2 topic bw /image_raw # average bandwidth: 172.3 MB/s ← 5.4 节的带宽算术在这里对账 # 第四步:接口与参数对不对(类型与配置查证) ros2 interface show sensor_msgs/msg/LaserScan ros2 param list /planner_server # 第五步:能动能答吗(服务与动作存活检查) ros2 service list ros2 action list
五步的次序有讲究:从"存在性"(一、二步)到"健康度"(第三步)再到"正确性"(四、五步)。前两步回答"东西在不在",第三步回答"活得好不好",后两步回答"长得对不对"。第 6 章那个"导航没反应"的故障,用这条动线走一遍:node list 发现识别节点缺席——存在性问题,五步走了半步就收案。
图 7-1:命令行工具箱的巡检地图
二、从观察到干预:注入与顶替
巡检是被动观测,CLI 的另一半威力在主动注入——用命令行顶替真实节点,做隔离诊断。这套手法在第 1.3 与 6.2 节都露过面,这里把它总结成三条定理:
定理一:下游对注入反应正常,病灶在上游。 雷达驱动疑似没发数据时,手动 topic pub 一帧标准扫描给建图节点——地图正常生长,则建图无辜,围剿驱动。
定理二:上游健康而下游不收,病灶在中间层。 驱动正常发、下游收不到,用 2.3 节的 QoS 对照与 1.3 节的域检查断中间层。
定理三:注入要用"正确的形状"。 手动发布的消息类型、字段、QoS 都要与真实数据一致,否则你验证的是另一个系统。注入前先 interface show 确认字段,QoS 用命令行参数显式指定。
这套注入手法的价值在于把一个双变量问题拆成两个单变量问题。"驱动与建图配合不上"是双变量,任何一方都能推责;注入让双方分别单独受审,责任立刻清楚。
三、效率细节:值得养成的三个习惯
习惯一:alias 化常用长命令。把 ros2 topic hz、ros2 lifecycle get 这类高频长命令做成 shell 别名,巡检动线会快到不假思索。习惯二:--once 与 --no-arr 配合。echo 大消息(点云、图像)时加 --no-arr 折叠数组字段,加 --once 只看一帧,终端不刷屏。习惯三:关键巡检输出落盘。采样排查时段的 node list、topic hz 输出重定向进文件,与 7.4 节的 rosbag 录制一起构成"现场证据包"。
⚠️ 常见坑:daemon 缓存过期会让你在"查证问题"上浪费半小时——topic list 显示某节点还在,实际进程早死了。看到可疑的"幽灵话题",先 ros2 daemon stop 再 start,排除观测工具自身的幻觉,再去怀疑系统。
四、巡检动线的实战演练:五分钟给陌生系统画像
流程讲完,值得带着它完整走一遍"接手陌生系统"的场景,把命令串成肌肉记忆。设想你接手一台前任留下的巡检机器人,文档缺失,只知"之前能跑"。
第一步 node list,输出里有驱动、定位、控制三类节点,但少了熟悉的建图节点——说明系统跑的是"定位复用已有地图"模式,不是建图模式,这个判断决定了后面所有检查的语境。第二步 topic list 与架构常识对照,发现 /scan 存在但 /map 不存在——静态地图话题缺席,第八步若黑屏先从这里查。第三步 hz 实测,scan 达标、odom 只有设计值的一半——底盘驱动或串口链路有问题,先记下。第四步 param list 抽查控制节点的限速参数,发现值被改成了实验性的高点——前任最后调的参数没回收,这往往就是"之前能跑"与"现在想跑好"之间的差距来源。第五步 service list 确认生命周期迁移服务健在,系统能被接管。
五步走完,系统的画像已经足够支持动手决策:恢复限速、补启地图服务、复测里程计。整个过程没有打开任何一行代码——信息全部来自系统自身的观测接口。这就是命令行动线的价值:它对任何 ROS2 系统通用,不依赖文档,不依赖前任的交接质量。
把这次演练压缩成一句话:巡检不是背命令,是带着假设去测量——每一步输出都在证实或证伪一个关于系统状态的假设。
本节要点回顾
- 巡检五步动线:存在性、数据面、健康度、正确性、能动性,次序即逻辑;
- hz 与 bw 是健康判据:频率对不上设计值、带宽超预算,都是指标级证据;
- 注入三定理把双变量问题拆成单变量:顶替上游、断中间层、用对形状;
- daemon 是观测工具也会生病,幽灵话题先重启它再查系统;
- 高频长命令做别名、大消息用折叠参数、关键输出落盘,是巡检效率的三件套。
逻辑层会巡检了。下一节给空间层装透视镜:RViz 不只是显示工具。