7.3 Gazebo仿真环境集成
7.3 Gazebo 仿真环境集成
本节摘要:真机开发的三大成本——硬件损坏、场地依赖、故障不可复现——在仿真里全部归零。本节讲清 Gazebo 与 ROS2 的桥接原理:物理引擎里的机器人如何把传感器数据"发"给 ROS2,ROS2 的控制指令如何"开动"仿真机器人。以第 6 章导航链路为样板走通仿真全流程,并交代仿真时间与真机差异这两个必须心里有数的落差。
仿真不是游戏,是试车场
有人把仿真当玩具:画面像游戏,数据是假的。这个判断错在没看到仿真的核心价值——它运行的是与真机完全相同的 ROS2 软件栈。你在仿真里调的参数文件、Launch 结构、生命周期编排,与真机一字不差;唯一被替换的是物理世界与硬件驱动这一层。所以仿真的正确用法不是"玩机器人",而是把软件栈在无风险环境里调到能跑,真机只做最终验证。第 6 章那台"导航没反应"的机器人,如果先在仿真里跑一遍 bringup,识别节点缺席的问题五分钟就能暴露——还不用碰真机。
一、桥接原理:两个世界的翻译官
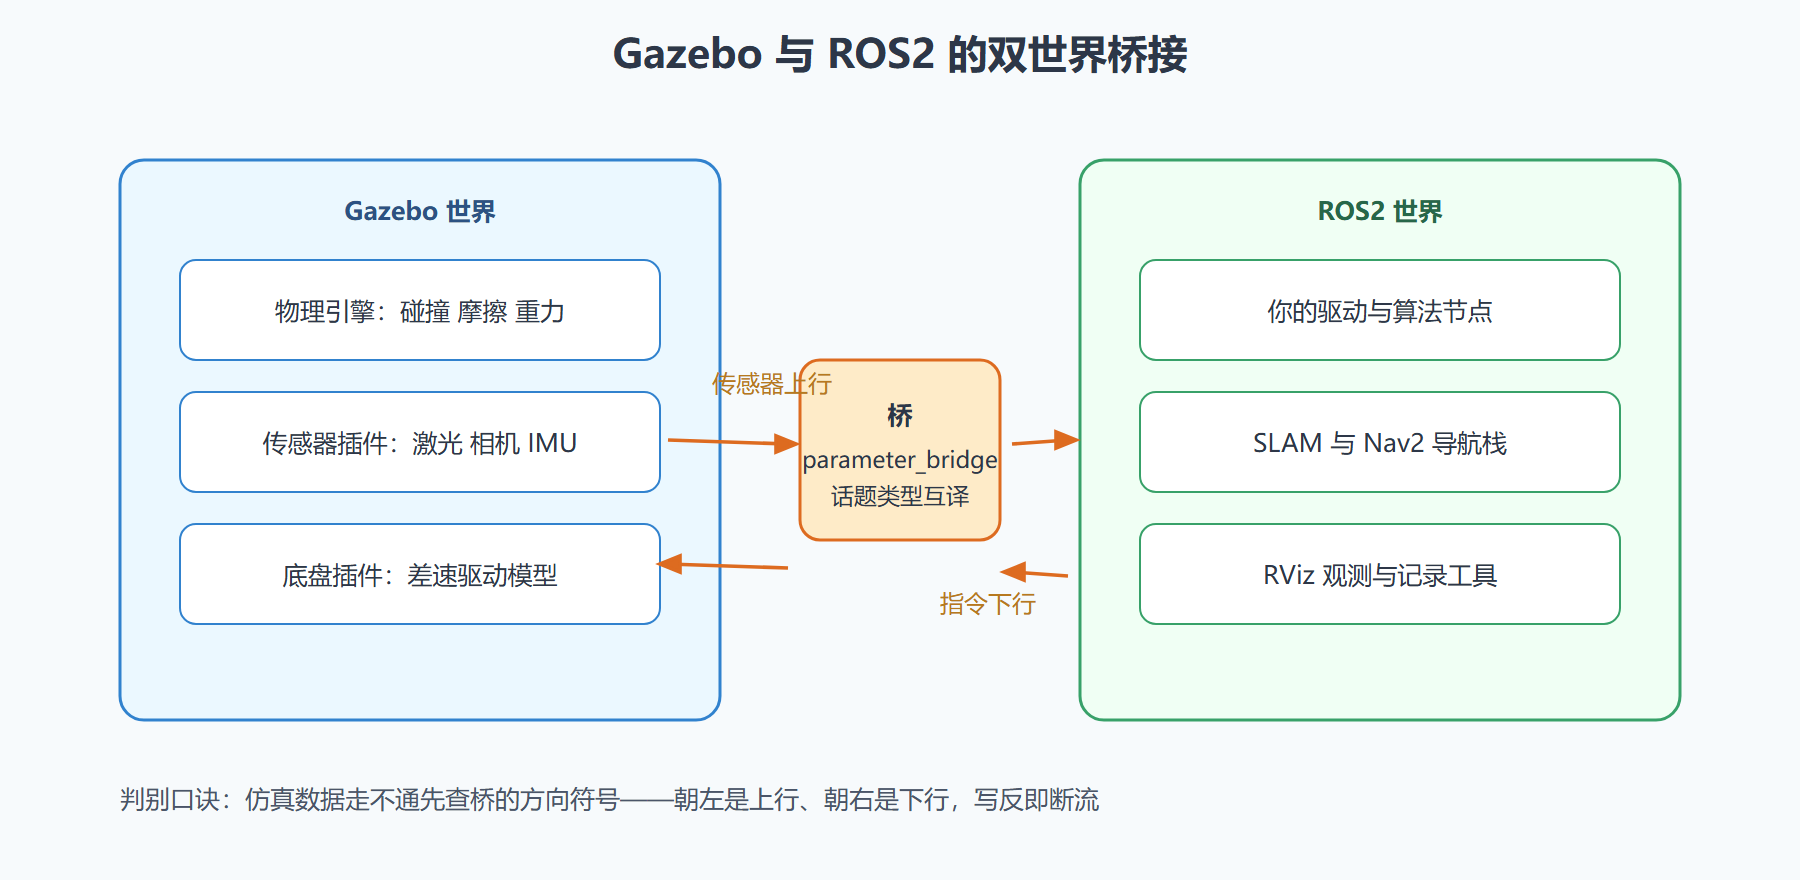
Gazebo 与 ROS2 是两个独立进程群:前者管物理与渲染,后者管机器人软件。桥(ros_gz bridge)是中间的翻译官,把两边的话题互相转译。理解桥的关键是分清两类转译:传感器数据从 Gazebo 流向 ROS2(仿真相机发布 Image 话题,与真实相机驱动发布的别无二致),控制指令从 ROS2 流向 Gazebo(diff_drive 插件订阅 cmd_vel,按物理引擎推动机器人)。
# 启动桥:声明哪些话题在两个世界间互通 ros2 run ros_gz_bridge parameter_bridge \ /cmd_vel@geometry_msgs/msg/Twist[gz.msgs.Twist \ --ros-args -r /cmd_vel:=/cmd_vel # 方向符号:[ 表示 Gazebo 到 ROS2(传感器上行) # ] 表示 ROS2 到 Gazebo(指令下行) # [ ] 表示双向
方向的记法值得记牢:方括号朝向哪边,数据就流向哪边——写桥的时候搞反方向,症状是"指令发了机器人不动"或"传感器话题存在但永远空",两者都是高频事故。多数场景不需要手写桥:ros_gz 提供的 launch 模板与模型里的传感器插件会自动声明桥接清单。
图 7-3:仿真世界的桥接拓扑
二、仿真导航链路:第 6 章的复刻
把第 6 章的导航搬到仿真里,只需要替换"物理世界与硬件"这一层,软件栈原样运行:
# 仿真环境(世界模型含一个仓库场景)与机器人模型 ros2 launch my_sim warehouse_world.launch.py # 同一套 bringup,use_sim_time 打开(关键差异点) ros2 launch my_bringup navigation.launch.py use_sim_time:=true # RViz 里发导航目标——与真机操作完全一致
三个仿真专属注意点。仿真时间:use_sim_time 让节点从 /clock 话题取时间,TF 插值、超时逻辑全部跟着仿真钟走;忘开它就会出现 6.2 节说的时间体系分裂。传感器保真度:仿真雷达是理想化的——无噪声、无多径、完美角度分辨率,真机上会遇到的 5.3 节标定问题在仿真里不会自然出现;所以仿真验证的是软件逻辑,不验证传感器标定。物理参数:摩擦、惯量不准会让控制表现失真,底盘模型参数要按实物数据填,否则仿真里调好的速度环到真机上要重调。
三、仿真的边界:它验证什么、不验证什么
给仿真划清能力边界,避免两种极端(全信与不信)。能验证:软件栈的启动与依赖顺序(第 4 章的生命周期编排)、导航逻辑与参数的量级、算法接口的正确性、异常路径(拔掉虚拟雷达看导航栈怎么反应——真机上可舍不得)。不能验证:传感器标定与噪声适应、实时性(仿真机器普遍快于真机负载,8.1 节的问题要真机测)、机械裕量与电池续航这类物理量。
我的工作流是把仿真当回归测试场:每次改完导航参数,先在仿真里跑三条固定航线,全绿才上真机。真机只承担"仿真能力边界内"的验证,试错次数能压到原来的零头。
⚠️ 常见坑:仿真里一切正常、真机一动就翻车,最常见的原因不是"仿真不准",而是仿真世界太干净——无噪声传感器、完美里程计。给仿真模型加噪声插件(高斯噪声的 IMU 与里程计),能提前暴露大量滤波与参数问题。
四、仿真验证清单:上真机前必须过的关卡
仿真能力边界讲清了,接着给"什么算仿真验证通过"定标准——没有通过标准的仿真等于没做。四个关卡:
关卡一:启动完整性。 bringup 全栈拉起后,用 4.4 节的批量生命周期检查确认所有受管节点到达活动态,node list 与设计架构零缺席。这一关抓的是依赖顺序与条件启动类问题,是 4.4 雪崩案例的预防针。关卡二:数据流健康。 巡检动线走一遍:核心话题频率达标、TF 查询无异常、参数注入符合预期。关卡三:任务航线。 三条固定航线(直线、绕障、往返)各跑若干次,统计成功率与平均耗时——注意看的是"稳定成功"而不是"成功过一次"。关卡四:异常路径。 这是仿真独有的红利:故意拔掉虚拟雷达、断开里程计话题、给定位喂错误初值,观察系统的降级行为是否符合设计——真机上做这些实验的成本与风险都高得多。
四关全过,才轮到真机。真机阶段的预期也要校准:仿真里调好的控制参数在真机上通常还要微调(物理保真度的落差),这是正常工序而非仿真失败;但逻辑类问题(接口不匹配、依赖顺序、条件分支)应该在仿真里归零——真机调试时间应当花在物理世界的意外上,而不是花在仿真本可抓住的低级问题上。
团队落地时建议把四关写成脚本化检查单,接进发版流程。仿真的最大价值不是"能跑",而是可重复、可门禁——这是它与手动调试的本质区别。
本节要点回顾
- 仿真跑的是同一套软件栈,被替换的只有物理层与驱动层,参数与编排原样验证;
- 桥是话题翻译官,方向符号记法:传感器上行、指令下行,写反即断流;
- 仿真导航链路的关键开关是 use_sim_time,忘开即时间体系分裂;
- 能力边界:验证软件逻辑与异常路径,不验证标定、实时性与物理续航;
- 给仿真模型加传感器噪声,防止"仿真全绿、真机翻车"的虚假安全感。
仿真给了无风险的现在。下一节把风险最低的时间也拿下:rosbag2 让任何一次故障都可以倒带重放。