7.4 rosbag2回放与系统诊断
7.4 rosbag2 回放与系统诊断
本节摘要:很多故障"只发生一次"——现场抖了一下、定位跳了一下、指令错了一次,等你连上工具,现场已经消失。rosbag2 解决的就是这个问题:把话题数据录成带时间戳的文件,事后按原频率倒带重放。本节讲录制策略、回放的时间语义、回放联调的注意事项,并给出"证据包"工作流——把录制变成现场处置的标准动作。
让"一次"变成"可研究的一段"
调试经验里最令人沮丧的不是查不出问题,而是问题再也不能复现。rosbag2 的价值是一句话:把现场变成数据,把数据变成现场。录制时它忠实记下每条消息的内容与时间戳;回放时它扮演一个"完美复刻历史的驱动"——当时的雷达流、位姿流、指令流按原节奏重新发出。下游算法消费到的数据与故障当时一字不差。这从根本上改变了故障处置的姿势:从"盯现场"变成"带证据回实验室"。
一、录制策略:录什么、什么时候录
录制的第一原则是按需筛选:全量录制分钟级就把磁盘写满(6 MB 一帧的相机流尤其凶猛),而且事后翻起来如大海捞针。
# 按话题录制:只要诊断所需的流 ros2 bag record /scan /odom /tf /cmd_vel -o patrol_20240601 # 带压缩与时长控制(服务型场景) ros2 bag record -a --max-cache-size 0 -o full_test # 全量加关闭缓存换稳定 # 事后查看:信息、播放、单话题抽看 ros2 bag info patrol_20240601 ros2 bag play patrol_20240601 ros2 bag play patrol_20240601 --topics /scan --rate 0.5
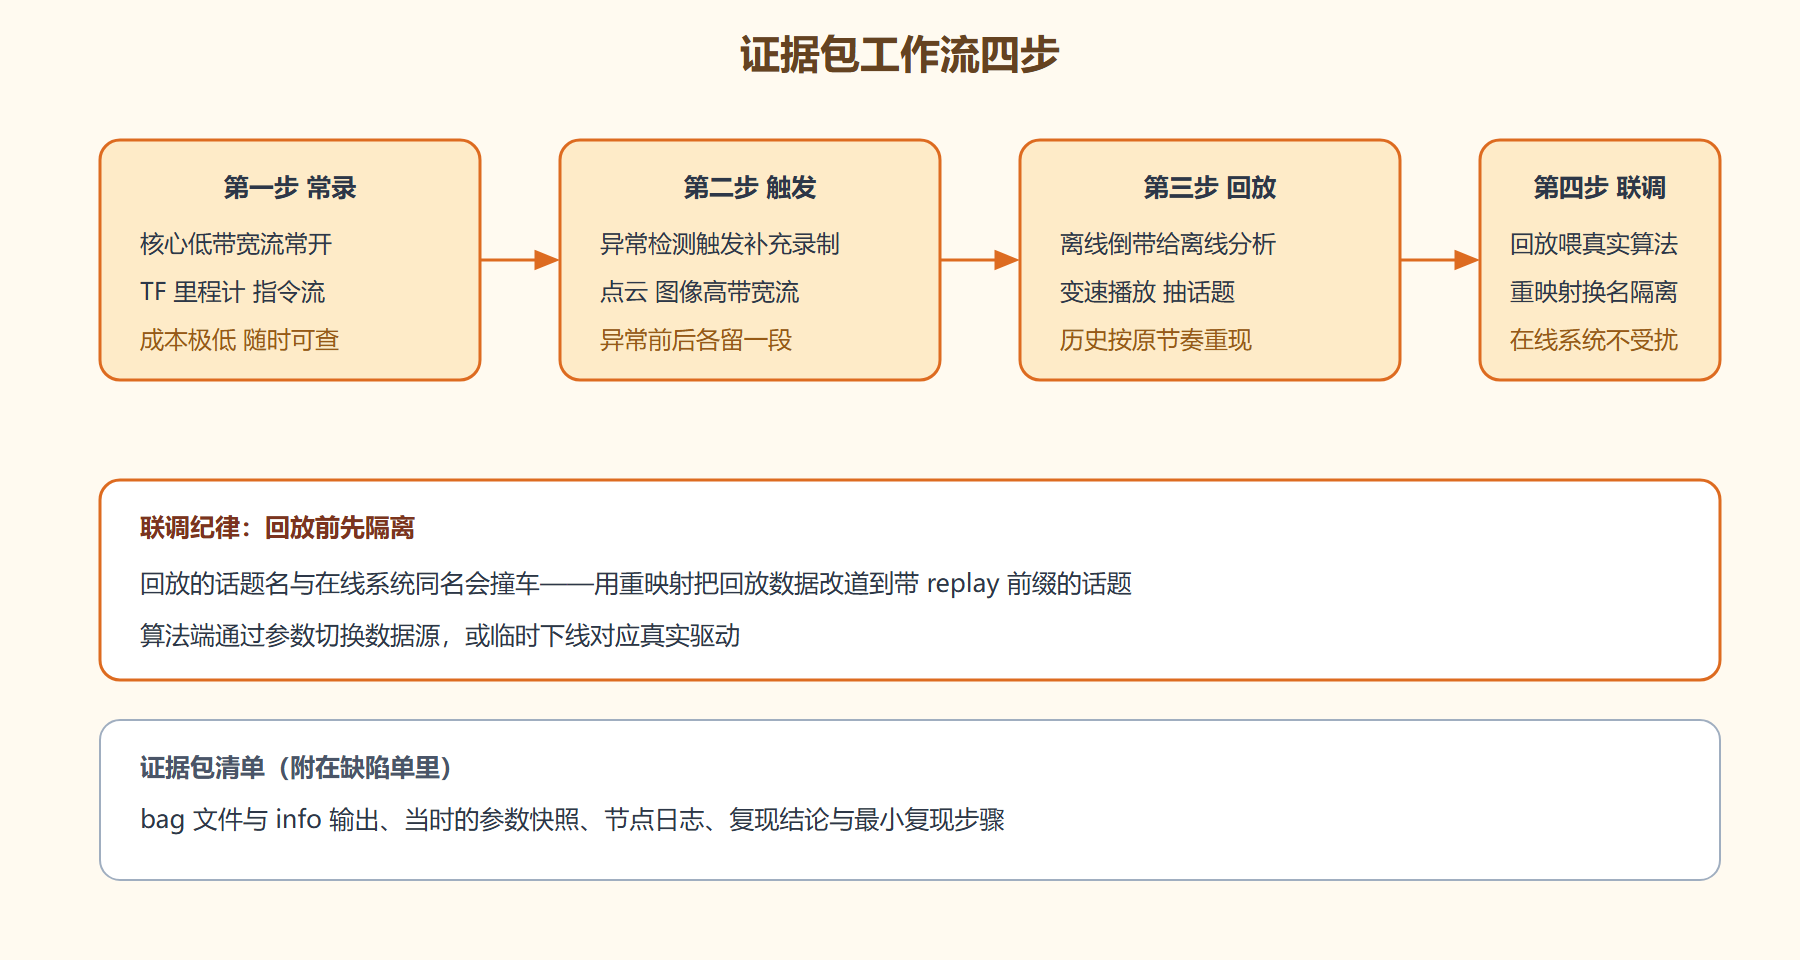
录制时机的工程答案是常录加触发:关键调试期常录低带宽的核心流(TF、里程计、指令),出问题的时段用高带宽流(点云、图像)补充录制。有条件的话用服务化录制接口——程序里发一个服务调用来启停录制,把它接进故障检测逻辑,异常发生前后各录一段。这套机制在第 8.5 节的工程化标准里会再登场,这里先记住接口存在。
图 7-4:证据包工作流:从录制到回放联调
二、回放的时间语义与联调纪律
回放有两个必须理解的时间概念。消息时间戳是录制的、回放节奏是可控的:--rate 0.5 半速播放,给分析工具留出算力;时间戳本身不变,所以下游算法做 TF 插值、扫描对齐时用的还是"历史时刻"——这正是回放保真的意义。回放不重演计算:bag 里只有传感器数据与指令流,算法的输出(地图、路径)不在其中,除非你当时也录了那些话题。想验证"算法改了之后历史场景会怎样",用回放喂数据、现场重算——这是第三步与第四步的分界。
联调纪律是本节的实操重点。回放最大的坑是与在线系统撞车:回放 /scan 的同时真实雷达也在发 /scan,下游收到两路混叠数据,行为鬼魅。标准隔离手法是重映射:
ros2 bag play patrol_20240601 \ --topics /scan /odom \ --remap /scan:=/scan_replay /odom:=/odom_replay # 算法节点用参数指向 replay 话题,在线驱动不受任何干扰
第二个纪律是回放环境要闭环:回放 TF 时必须停掉真实的广播者(定位、里程计),否则两路 TF 互相覆盖——树形约束被打破,查询结果随机。回放联调的检查单:同名话题已重映射、真实广播者已下线、use_sim_time 视场景决定、磁盘与算力余量充足。
三、与诊断工具的协同:一次完整取证
把本章四件工具串成一次完整取证,回到 5.3 节那个场景的假设版本:巡检机器人白天出现一次十秒的定位抖动,现场没人盯屏幕。
处置流程:常录的 TF 与里程计包直接给出"抖动发生在何时"(时间戳对账);调出该时段的高带宽补充录制(触发生效);回放喂给建图节点,重放期间 RViz 盯扫描与地图的对齐——复现成功,肉眼看到错位量;再用 tf2_echo 对照当时的静态变换声明,锁定 15 度差。全程零真机参与,现场那台机器人一秒都没停机。
💡 关键直觉:录制是保险,不是负担。常录核心流的成本几乎为零,但它把"不可复现"这类最贵的故障变成了可带走的样本。团队里最常见的悲剧不是不会用 rosbag2,而是故障发生后才想起"要是一直在录就好了"。
⚠️ 常见坑:回放速度超过实时(--rate 大于 1)会打破时间戳与处理能力的平衡,下游丢帧、超时频发,得出的"复现结论"可能是回放自己制造的伪影。取证场景永远用小于等于 1 的速率。
四、录制工程的进阶:分级的录制体系
单一录制策略难以同时满足"日常便宜"与"关键时刻完整",成熟团队的答案是分级录制体系,按价值与成本把录制分成三档并配不同策略。
第一档:巡检级。 TF、里程计、控制指令这类低带宽流,常录、滚动覆盖最近一小时、磁盘配额固定。成本几乎可忽略,价值是"任何时刻过去一小时可回放"。第二档:任务级。 每次执行任务(一次巡检、一次搬运)录制任务全程的核心话题,按任务号归档,保留期以周计。它支撑的是趋势分析——"最近一周定位漂移事件是否在增多"这类问题只有任务级归档能回答。第三档:事件级。 异常检测触发的高带宽完整录制(全传感器流),事件前后各留窗口,永久保留。它是深度复盘的原料,也是缺陷单的证据附件(7.4 节证据包的主体)。
分级之后,磁盘与维护成本都可预算,"该不该录"的争论变成参数配置。落地时有三个工程细节:滚动录制用环形缓冲避免磁盘写满;事件触发阈值宁可宽松——多录几次无事事件的成本远低于漏掉一次真故障;所有归档 bag 的 info 输出与当时的参数快照存放在同一目录,孤立的数据日后无人能解读。
这套体系与 8.5 节的故障响应流程咬合:巡检级回答"什么时候开始的",任务级回答"什么条件下发生",事件级回答"机理是什么"。三档各答一问,缺一档,对应那一层的问题就要靠猜。
本节要点回顾
- 录制按需筛选:核心低带宽流常开,高带宽流靠触发补充,全量录制是陷阱;
- 回放保真的本质是消息时间戳不变,变速只改节奏不改历史;
- 联调先隔离:重映射改道回放话题、下线真实广播者,防止两路数据混叠;
- 证据包四件套:bag 文件、参数快照、节点日志、最小复现步骤,随缺陷单归档;
- 取证回放速率不大于 1,超速回放会制造假象污染结论。
工具链到此收齐。最后一章面向交付:实时性、安全、容器与多机——把实验室成果变成能上产线的系统。