3.3 测地线方程手推
3.3 测地线方程手推
摘要:测地线是弯曲空间中「走起来不自觉拐弯」的路线,数学身份是弧长(能量)泛函的驻定曲线,等价于切向量沿自身平行移动。本节从变分原理完整推导测地线方程,证明两种表述等价,在球面上核算大圆与纬线,最后用数值积分把测地线「走」出来,直观看到高纬纬线为何不是测地线。
老问题的新解法
「两点之间,哪条路最短?」平面上答案是线段;球面上呢——飞行航线图里那些向北拱起的弧线已经给出了经验答案:大圆劣弧。但航线图只是现象,本节要的是方程。换一个更本质的问法:如果一条曲线想成为「长度驻定」(邻近路线都不比它更短),它必须满足什么微分方程?
驻定性提示变分法。直接对弧长泛函 L = \int \sqrt{g_{ij}\dot x^i \dot x^j}\ dt 做变分可行但被开方号折磨;标准技巧是改用能量泛函 E = \tfrac{1}{2}\int g_{ij}\dot x^i \dot x^j\ dt(速度平方的积分,不开方)。由柯西不等式,L^2 \le 2E \cdot (t_1 - t_0),等号当且仅当速度大小恒定;因此能量的驻定曲线配恒速参数化后恰是弧长的驻定曲线。参数恒速这一点今后默认遵守,称为仿射参数。
推导:从欧拉-拉格朗日方程到测地线方程
能量泛函的拉格朗日函数是 F(x, \dot x) = \tfrac{1}{2} g_{ij}(x)\dot x^i \dot x^j。套用欧拉-拉格朗日方程 \tfrac{d}{dt}\tfrac{\partial F}{\partial \dot x^k} - \tfrac{\partial F}{\partial x^k} = 0,逐项计算:
对 \dot x^k 求偏导:\tfrac{\partial F}{\partial \dot x^k} = g_{kj}\dot x^j,于是 \tfrac{d}{dt}\tfrac{\partial F}{\partial \dot x^k} = g_{kj}\ddot x^j + \partial_l g_{kj}\, \dot x^l \dot x^j;对 x^k 求偏导:\tfrac{\partial F}{\partial x^k} = \tfrac{1}{2}\partial_k g_{ij}\, \dot x^i \dot x^j。代入并移项,两边同乘 g^{mk} 解出二阶导:
这就是测地线方程。推导中「度量的导数组合恰好整理成克氏符号」一步建议亲手完成——变分法与第 2.2 节的联络公式在此会师,是本章最漂亮的两次握手之一:最短路线的方程里自然长出了搬运协议的系数,几何与动力学在此互认。
第二种表述与之等价:「曲线的切向量沿曲线自身平行移动」,即 \nabla_{\dot\gamma}\dot\gamma = 0。把协变导数展开:d\dot x^k/dt + \Gamma^k_{ij}\dot x^i\dot x^j = 0,与上式逐字相同。物理解读立现:测地线是弯曲空间中的惯性运动——不受力(无外加加速度)的粒子,其世界线自动就是测地线;所谓「引力使苹果下落」,在第六章将被改写为「地球质量弯曲时空,苹果沿测地线自由滑行」。方程右侧为零,意味着曲率并不作为「力项」出现在方程里——曲率藏在左边的 \Gamma 系数中,通过修改「什么是直线」起作用。
球面核算:大圆是测地线,纬线不是
以球面度量 ds^2 = d\theta^2 + \sin^2\theta\, d\varphi^2 与克氏符号 \Gamma^\theta_{\varphi\varphi} = -\sin\theta\cos\theta、\Gamma^\varphi_{\theta\varphi} = \cot\theta 代入方程的 \theta 分量:
大圆核验:取赤道 \theta \equiv \tfrac{\pi}{2}、\varphi = t。\dot\theta = \ddot\theta = 0,\sin\theta\cos\theta = 0,方程满足——赤道是测地线。任何大圆都是赤道的旋转像,而测地线方程在等距变换下不变,故一切大圆皆是测地线。再核 \varphi 分量 \ddot\varphi + 2\cot\theta\, \dot\theta\dot\varphi = 0:赤道上同样逐项为零。
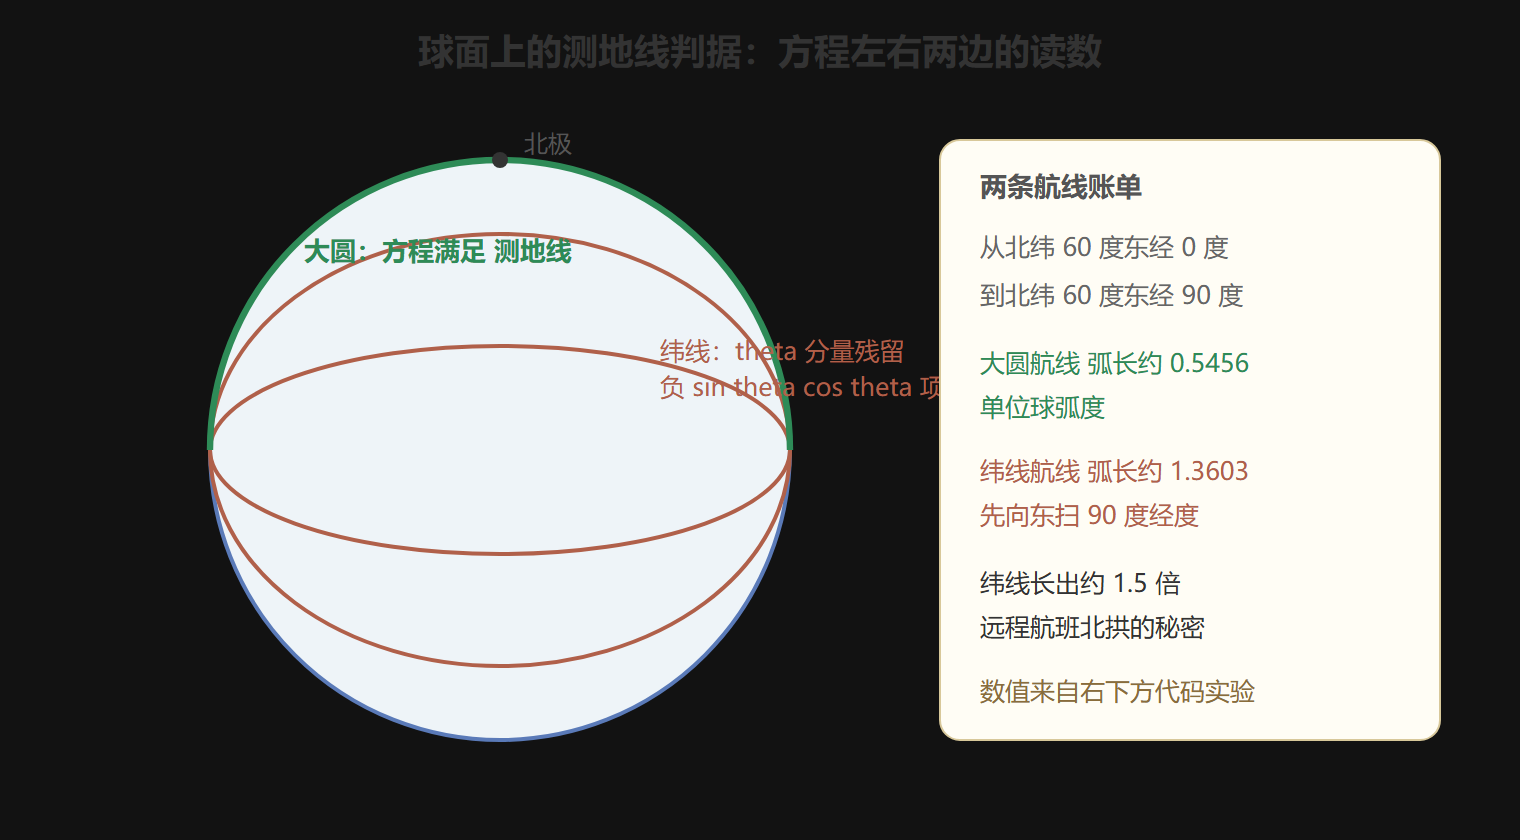
纬线核验:取纬线 \theta \equiv \theta_0 \neq \tfrac{\pi}{2}、\varphi = t。\theta 分量给出 0 - \sin\theta_0\cos\theta_0 = 0,仅当 \theta_0 = \tfrac{\pi}{2} 成立——除赤道外的纬线都不是测地线。物理图像:飞机沿纬线平飞需要不断「向极点方向压杆」(这正是 \Gamma^\theta_{\varphi\varphi} 那一项),维持纬线要付出向内的加速度;松杆(加速度归零)后飞机自然滑入的路线就是大圆。远程航线偏爱高纬弧线,本质就是沿测地线飞才最短。
大圆与纬线的对照读图
数值实验:把测地线走出来
把方程交给数值积分器,从同一点出发、同速不同向,看球面上的测地线束如何铺开。下面的会话同时完成两件事:积分测地线方程;对比两条候选航线(大圆与纬线)的弧长。
import numpy as np from scipy.integrate import solve_ivp def geodesic_rhs(t, y): th, ph, vth, vph = y return [vth, vph, np.sin(th)*np.cos(th)*vph**2, # theta 分量(含 Gamma 项) -2*np.cos(th)/np.sin(th)*vth*vph] # varphi 分量(含 Gamma 项) # 起点:北纬60度(余纬 pi/3)、东经0;初速指向正东(纬线切向,模长1) y0 = [np.pi/3, 0.0, 0.0, 1.0/np.sin(np.pi/3)] sol = solve_ivp(geodesic_rhs, [0, 2*np.pi], y0, rtol=1e-10, dense_output=True) # 航线一:测地线飞到东经90度所需弧长(速度模恒为1,弧长=时间) def phi_reach(t): return np.mod(sol.sol(t)[1], 2*np.pi) ts = np.linspace(0, 2*np.pi, 200001) phis = np.array([phi_reach(t) for t in ts]) t_arrive = ts[np.argmax(phis > np.pi/2)] print(round(float(t_arrive), 4)) # 输出: 0.5456 —— 大圆弧长 # 航线二:沿北纬60度纬线走90度经度的弧长 = sin(theta0) * 弧度差 print(round(np.sin(np.pi/3)*np.pi/2, 4)) # 输出: 1.3603 —— 纬线弧长
两组读数与图上账单一致:同一对端点,纬线比测地线长约一倍半。改动初速方向(y0 的后两个分量)即可绘制任意出发方向的测地线;把 rhs 里的度量换成环面或伪球面,实验立即迁移——第四节将直接复用这段代码。
⚠️ 常见坑两处。坑一:忘记仿射参数,用任意参数套测地线方程。方程 \ddot x^m + \Gamma^m_{ij}\dot x^i\dot x^j = 0 只对恒速参数化成立;换参数会多出一项 f(t)\dot x^m,方程形式改变但曲线不变。坑二:把「测地线」与「最短线」画等号。测地线只是驻定曲线——大圆优弧也是测地线,却比劣弧长;测地线何时真正取到最短,要等第四章的 Hopf-Rinow 与割点理论回答。
本节要点回顾
- 推导主线:能量泛函 → 欧拉-拉格朗日 → 度量导数组合成克氏符号 → 测地线方程,全程无跳步;
- 双表述等价:变分驻定 ⇔ 切向量沿自身平行移动 \nabla_{\dot\gamma}\dot\gamma = 0;
- 球面判定:一切大圆是测地线;纬线仅赤道例外,\Gamma^\theta_{\varphi\varphi} 项是残留加速度;
- 数值实验:同一端点对,大圆弧长约为纬线的七分之三不到,航线北拱有了定量解释;
- 两个警示:方程依赖仿射参数;驻定不等于最短,最短性问题移交第四章。