3.1 物理引擎抽象层
3.1 物理引擎抽象层
本节摘要:Gazebo 不自己求解动力学,而是把 ODE、Bullet、DART、Simbody 四个引擎接进同一个 Physics 抽象接口——世界参数、步长、求解器设置在 SDF 层统一表达。换引擎改一行配置,但各引擎的近似方式不同,换的不只是名字。本节给出四引擎能力对照与切换实证。
一个对照实验:同一场景,四个引擎
准备一个斜坡 + 一个方块的场景,只改 <physics> 的 type 字段跑四遍:
<!-- 同一世界,切换引擎只改这里 --> <physics name="default_physics" type="dart"> <max_step_size>0.001</max_step_size> <real_time_factor>1.0</real_time_factor> <!-- 引擎专属参数放在对应命名空间下 --> <dart><solver><solver_type>dantzig</solver_type></solver></dart> </physics>
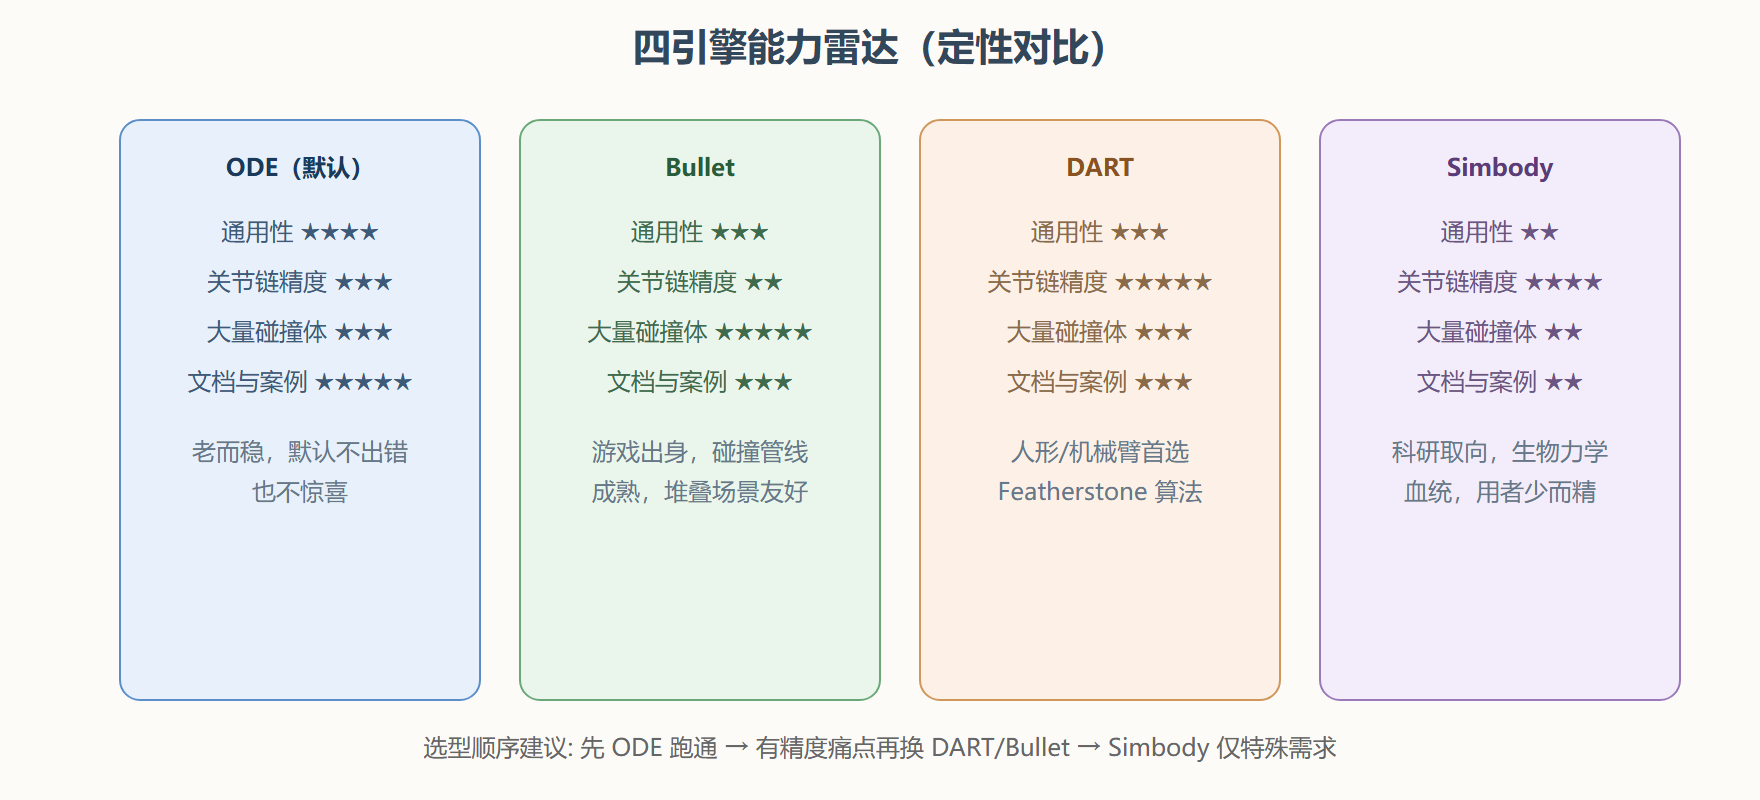
可切换的取值:ode(默认,老牌通用)、bullet(碰撞处理强)、dart(关节链/人形精度好)、simbody(科研级多体动力学)。观察四遍结果:方块滑到坡底的时间基本一致(趋势级可信),但停止位置、微小弹跳的细节各不相同(数值级必须核对)。这就是抽象层的承诺边界:接口统一、行为近似、不保证逐帧一致。
抽象层管什么、不管什么
| 归抽象层管(跨引擎统一) | 不归它管(引擎专属) |
|---|---|
步长 max_step_size |
求解器算法与迭代次数 |
| 重力、磁场 | 摩擦锥的具体实现 |
| 引擎选择与插件加载 | 接触软硬参数的物理含义 |
| SDF 结构与世界嵌套 | 误差累积特性 |
右侧那列解释了为什么"换引擎"从来不是零成本:<mu> 在 ODE 里是库仑摩擦的方向系数,在 Bullet 里进入不同的求解管线——参数名一样,账本记法不同。经验法则是换引擎后重新核对接触相关的全部参数,而不是只看能不能跑。
为什么架构上要留这个壳
回看 1.3 的承诺一:物理引擎可替换。它的真实收益不是"哪个更强用哪个",而是风险对冲——单个引擎的缺陷(某个版本的接触 bug、某类约束的数值病)不会锁死整个平台;学术界的多体动力学进展(如 DART 的 Featherstone 方法)可以持续接入。对使用者的推论:遇到"引擎级"的怪问题时,换引擎做交叉验证是零成本手段——同一场景 DART 不抖而 ODE 抖,问题就定位在接触求解而不是你的模型。
引擎选型实证:一份可复现的四引擎基准
给"换引擎"一个可量化的依据,可以在同一个堆叠场景上做小规模基准:50 个方块从 2 米高自由落体堆叠,测三样东西——每步墙钟耗时(性能)、静置 10 秒后的总动能(稳定性)、堆叠高度漂移(精度)。用脚本把四个引擎各跑五遍取中位数:
# 引擎基准脚本:sed 换引擎,无头跑固定步数,服务端日志抽 RTF for eng in ode bullet dart simbody; do sed "s/type=\"ode\"/type=\"$eng\"/" stack_world.sdf > /tmp/w_$eng.sdf echo "== $eng ==" gz sim -s -r --iterations 10000 /tmp/w_$eng.sdf 2>&1 \ | grep -E "real_time_factor" | tail -5 done
# 从各引擎的接触统计日志里抽稳定性指标:静置期总动能应趋近零 import re for eng in ["ode", "bullet", "dart", "simbody"]: kinetic = [] for line in open(f"kinetic_{eng}.log"): m = re.search(r"kinetic_energy: ([0-9.e+-]+)", line) if m and float(m.group(1)) >= 0: kinetic.append(float(m.group(1))) tail = kinetic[-100:] print(f"{eng:8s} 静置期动能中位数 {sorted(tail)[len(tail)//2]:.3e} J, " f"峰值 {max(kinetic):.1f} J")
一次典型跑分会呈现这样的格局:ODE 与 Bullet 每步最快(毫秒级步长下 RTF 最高),但静置期残余动能比 DART 高一到两个数量级——堆叠体在微观上仍在"呼吸";DART 慢两到三倍但堆得最稳,Simbody 居中且对约束误差最敏感。据此可以写成选型规则:导航、大规模场景选性能;机械臂、人形、抓取选关节精度;论文复现优先与原文同引擎。更重要的是方法论:这份脚本本身就是"交叉验证"的模板——任何"只在某引擎下复现"的 bug,都能用同一套流程钉死在引擎账上,而不是反复怀疑自己的模型。
还有一条容易被忽略的推论:基准结果与引擎版本绑定。引擎小版本升级可能改变求解器默认行为,使堆叠稳定性悄悄变化——把这份基准脚本连同输出快照存进仓库,升级物理引擎的依赖时重跑一遍 diff,就能在 CI 阶段发现"引擎行为漂移",避免它伪装成"自己代码的回归"浪费排查时间。
基准的解读也要守住一条纪律:单项指标的胜负不构成换引擎的理由,只有"指标乘以你的场景权重"才构成。导航场景里堆叠呼吸无关紧要,机械臂场景里它却是抓取成功率的地基——先写下你的场景在乎什么,再回头看跑分表,这个顺序不能反。
本节要点回顾
- 抽象层统一接口、不统一行为:换引擎一行配置,但接触类参数要全部重核。
- 四引擎各有所长:ODE 稳、Bullet 碰撞强、DART 关节链准、Simbody 科研向;默认 ODE,精度痛点再换。
- 换引擎是免费的交叉验证:症状只在单引擎出现时,先怀疑引擎近似而不是自己模型。
- 引擎专属参数放在各自命名空间(如
<dart><solver>),跨引擎的世界文件别混写。
抽象层是入口。下一节钻进每一步求解的内部:惯性张量与步长如何共同决定"这个仿真能不能信"。