- 文集信息
- 目录大纲
- 最新文档
- 知识宇宙
文集详情
文集导读
教程导读:Gazebo仿真环境
一句话定位:Gazebo 机器人仿真环境深度教程,采用虚实对账驱动的讲法——每一节都追问同一个问题:真实世界里的那个物理现象,在仿真里被记成了哪一笔账?账差多大?谁在为这笔差买单?
为什么"对账"是理解 Gazebo 的最好入口
一台差速小车在真实仓库里跑一圈,轮子打滑了 3%,激光雷达有两帧丢包,电池电压从 12.6V 掉到 11.8V。把同样的任务搬进 Gazebo:轮子要不要打滑、雷达允不允许丢帧、电压要不要跌——这些都不是"仿得像不像"的玄学问题,而是一组组显式的建模决策。摩擦系数写没写、噪声模型挂没挂、执行器延迟建没建模,每一项都对应虚拟世界账本上的一行记录。
做过 sim-to-real 迁移的工程师都熟悉那种挫败感:策略在仿真里满分,上真机就摔。排查到最后,问题几乎总落在某笔"账"没对上——惯性张量给错了量级、接触刚度拍脑袋设的、传感器更新率和控制器周期错位。所以本教程不按功能清单罗列 Gazebo 的按钮和标签,而是沿着真实现象 → 仿真建模 → 失配项的对账线索,把每个子系统拆开看。
五个问题贯穿全册:
- 仿真的"可信"从哪来?——物理引擎求解的因果链(第 3 章)与场景描述的语义契约(第 4 章)。
- 一帧仿真里到底发生了什么?——进程模型、仿真时钟、插件三条暗线如何咬合(第 2 章)。
- 机器人怎么"看见"虚拟世界?——渲染引擎与传感器模型的分工(第 5 章)。
- 为什么同样的控制代码能从仿真直通实机?——仿真-实机连续体的工程契约(第 1、2 章)。
- 账差怎么查、怎么补?——每一节末尾的"对账清单"给出可操作的核对动作。
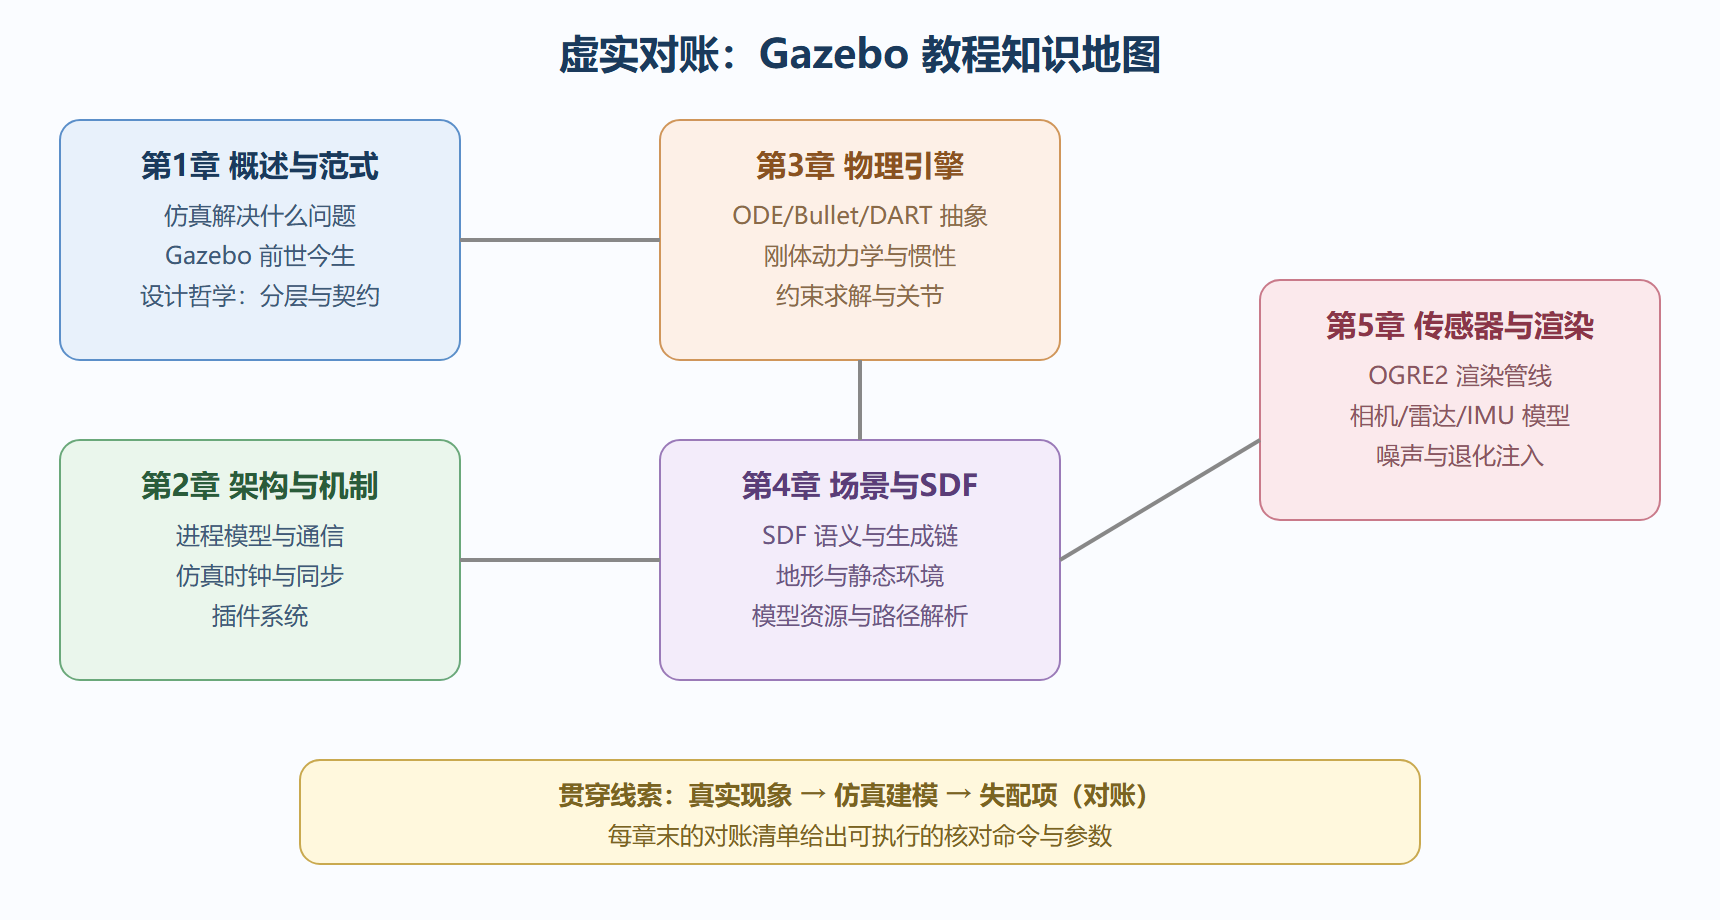
全册知识地图
读者画像与前置要求
写给三类人:准备做仿真实验的 ROS 开发者、正在被 sim-to-real 差距折磨的算法工程师、想评估 Gazebo 是否适合自己项目的团队技术负责人。假设你已经在 Ubuntu 上用过命令行、装过 ROS 2(Humble 或更新),对刚体力学有基础直觉即可——更深的推导会在用到时现场补。
工具版本说明:Gazebo Classic(gazebo11)已于 2025 年初停止维护,本教程以新 Gazebo(gz-sim,Harmonic 为当前推荐版)为主线,涉及 Classic 差异处会显式标注。
章节安排与阅读路线
| 章 | 标题 | 核心对账问题 | 适合的读法 |
|---|---|---|---|
| 1 | 概述与范式演进 | 仿真结果凭什么能替代真实测试? | 快读,建立全局观 |
| 2 | 系统架构与核心机制 | 一帧仿真内部,各组件如何对齐时间? | 精读,排障必备 |
| 3 | 物理引擎与动力学 | 摩擦、接触、惯性这些"硬账"怎么记? | 精读 + 动手调参 |
| 4 | 环境建模与 SDF | 场景语义如何做到机器可校验? | 查阅为主 |
| 5 | 传感器仿真与渲染 | 传感器数据是"算出来的"还是"拍出来的"? | 精读,感知方向必读 |
赶时间的读者:第 2 章 2.2(时钟)+ 第 3 章 3.2(惯性)+ 第 5 章 5.3(噪声)是三个失配重灾区,优先看。
一个先尝为快的例子
正式进入第 1 章前,先跑一个最小的"对账实验"——让一个方块从 1 米高处自由落体,核对仿真落地时间与理论值的偏差:
<!-- 最小世界:一个 1 kg 方块从 z=1 释放,步长 1ms --> <world name="drop_test"> <physics name="1ms" type="ignored"> <max_step_size>0.001</max_step_size> <real_time_factor>1.0</real_time_factor> </physics> <gravity>0 0 -9.8</gravity> <model name="box"> <pose>0 0 1 0 0 0</pose> <link name="link"> <inertial><mass>1.0</mass></inertial> <collision name="col"> <geometry><box><size>0.2 0.2 0.2</size></box></geometry> </collision> <visual name="vis"> <geometry><box><size>0.2 0.2 0.2</size></box></geometry> </visual> </link> </model> <plugin filename="gz-sim-physics-system" name="gz::sim::systems::Physics"/> </world>
理论落地时间约 0.452 秒(h=1m)。把步长改成 10ms 再跑一遍,时间会漂;给方块加一个偏心的惯性张量,它落地后还会翻滚。这个三分钟的小实验就是全册方法论的缩影:仿真的可信度不是默认参数给的,是核对出来的。
⚠️ 提醒:示例基于 gz-sim 命令行与 SDF 1.9/1.10 语法。若你的环境仍是 Gazebo Classic,启动命令与部分插件名不同,照抄会报错——差异点在各节中给出对照。
目录大纲
最新文档
知识宇宙
正在加载知识图谱...