5.3 传感器噪声与退化模型
5.3 传感器噪声与退化模型
本节摘要:噪声建模分三层——传感器内噪声(高斯噪声、偏置漂移)、信号路径退化(丢包、延迟、时钟误差)、环境退化(雾、光照变化、材质反射差异)。做法上,SDF 内置科目覆盖前两层,环境退化多靠插件与场景设计补齐。本节给出分层框架、可运行配置与一份"脏数据配方"清单,作为全册对账方法论的收口。
为什么"脏"要专门造
强化学习与端到端感知对数据干净度极其敏感:在无噪声仿真里训练的策略,学到的特征里混入了"世界是完美的"这一隐含假设,实机上每个真实噪声都在违反它。领域随机化(Domain Randomization)的思路由此而来——故意把仿真弄脏、且脏得五花八门,逼策略只依赖鲁棒特征。而能不能"脏得起来",取决于你掌握多少退化科目。
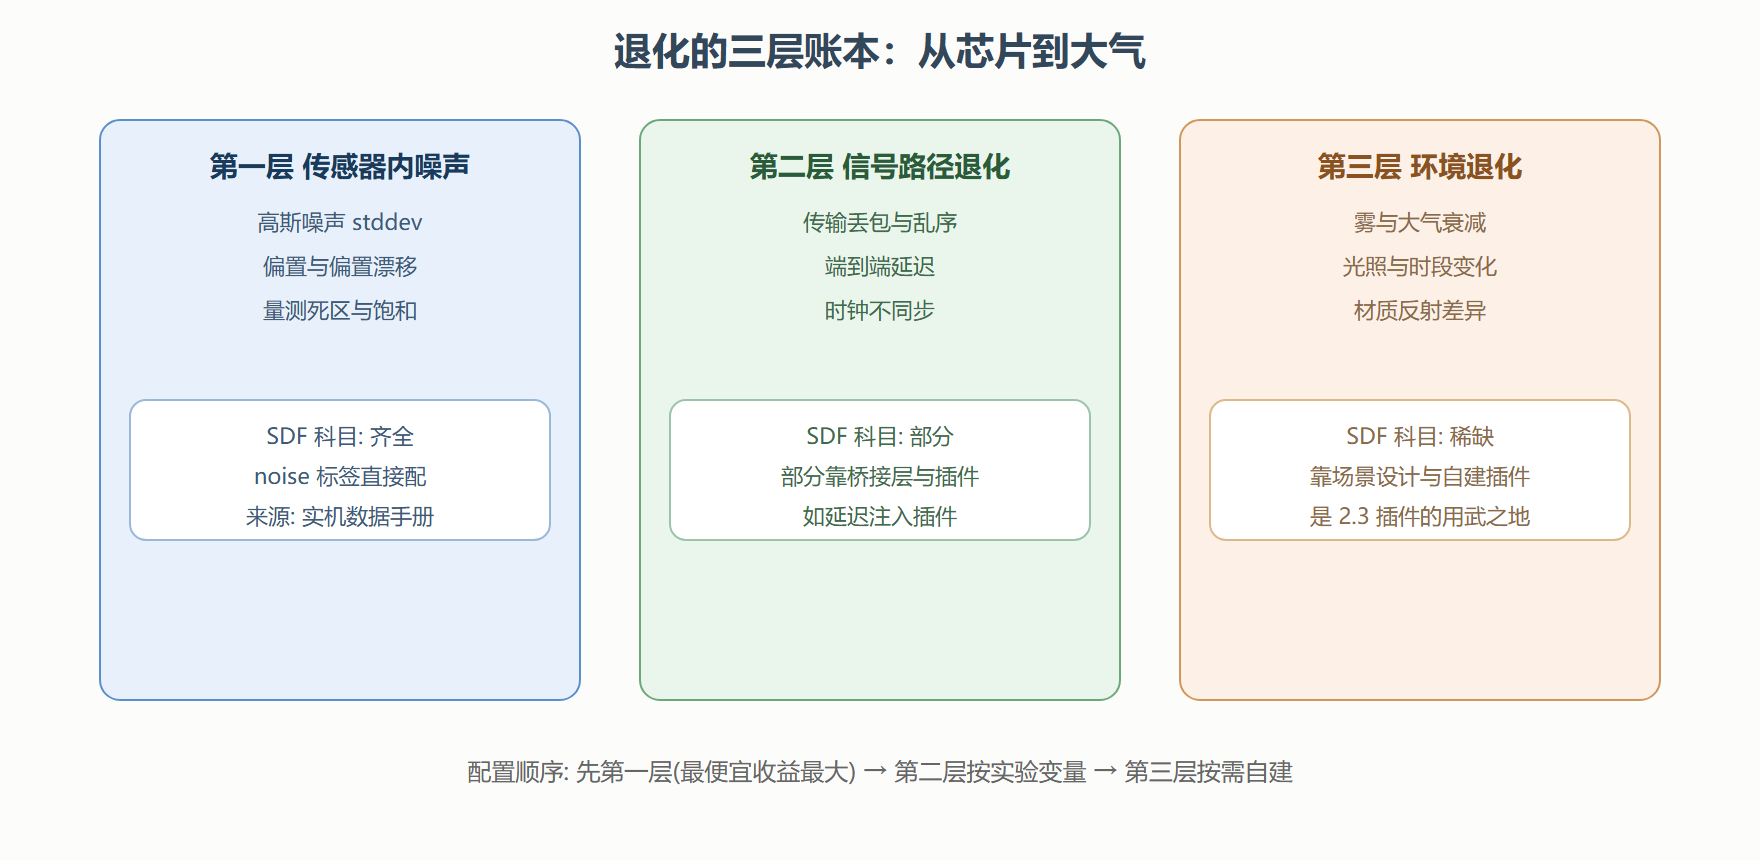
第一层:把数据手册抄进配置
5.2 的 IMU 噪声是最典型科目。相机同样有:
<camera name="front"> <horizontal_fov>1.4</horizontal_fov> <image><width>640</width><height>480</height></image> <distortion> <k1>0.05</k1><k2>-0.02</k2> <!-- 径向畸变: 标定迁移时对齐实机镜头 --> <p1>0.0005</p1><p2>0.0004</p2> <center>0.5 0.5</center> </distortion> </camera>
偏置漂移是 IMU 最要命也最常被漏掉的科目:常值偏置可以标定掉,慢漂移才让实机姿态滤波器慢慢歪掉。SDF 的 bias_stddev 就是为它准备的(见 5.2 配置)。没有实机数据手册时的替代方案:录 10 分钟实机静止数据,统计出 stddev 再填——半天工作,换来 sim-to-real 成功率实打实的提升。
第二层:延迟与丢包,桥接层动手
SDF 没有直接的"端到端延迟"科目,常见做法是在桥接或驱动插件里注入:
// 思路示意: 在传感器插件回调里把消息延迟 N 个仿真步再发布 // 真实总线延迟通常 1-20ms, 对高频控制回路是显著相位滞后 void PostUpdate(const gz::sim::UpdateInfo &info, /*...*/) override { queue_.push(current_sensor_msg); if (queue_.size() < delay_steps_) return; // delay_steps_ = 延迟ms / 步长ms publish(queue_.front()); queue_.pop(); }
丢包更简单:发布前按概率丢弃(泊松模型,如 0.1% 丢帧)。这两项做完,你的算法就提前经历了"偶尔消息断流"的真机日常。
第三层:环境退化,场景设计也是建模
雾是最容易的一项——Gazebo 有 <scene><fog> 科目,视觉传感器立刻"看不清":
<scene> <fog> <color>0.8 0.8 0.8 1</color> <type>linear</type> <density>0.05</density> </fog> </scene>
注意账要记全:雾进了渲染管线(相机看得见),但默认不衰减雷达——真实雨雾里 50m 外的回波会明显减弱。要模拟这点得在雷达插件里按距离做衰减模型,这是三层账本里"SDF 科目稀缺、需要自建"的典型。
光照随机化属于领域随机化的场景侧操作:写个世界插件(2.3 的练手场景),每次重置时随机改太阳角度与强度、随机换几面墙的材质——视觉策略的泛化能力立刻见分晓。
收官:一份脏数据配方清单
| 科目 | 手段 | 工作量 | 优先级 |
|---|---|---|---|
| IMU 高斯噪声 + 偏置漂移 | SDF <noise> |
10 分钟 | 必做 |
| 相机畸变 | SDF <distortion> |
10 分钟 | 视觉任务必做 |
| 雷达量测噪声 | SDF <noise> |
10 分钟 | 必做 |
| 控制与传感延迟 | 延迟注入插件 | 半天 | 高频控制必做 |
| 丢包 | 概率丢弃插件 | 1 小时 | 通信敏感任务 |
| 雾/光照随机化 | 场景科目 + 世界插件 | 半天起 | 视觉泛化训练 |
从上到下做完,你的仿真环境的"脏度"就完成了从实验室到野外的跨越——这也是全书"虚实对账"的终点:不是让仿真无限接近现实,而是让每一处不接近都被显式记账。
噪声消融实验:给配方排优先级的方法
清单里的"优先级"一列不是拍脑袋来的,它来自一种标准实验设计——噪声消融。做法:先搭一个含全部噪声科目的"完全脏"基线,记录算法的基线成功率;然后逐项单独关掉一个科目重跑,成功率回升的幅度就是该项噪声的"伤害值"。一个典型导航栈的消融结果往往呈现明显梯度:IMU 偏置漂移单独关掉只回升 2%,延迟注入关掉回升 15%,雷达量测噪声关掉回升 8%——这个梯度直接改写配方清单的优先级:延迟注入的半天工作量应排在 IMU 精调之前。消融还有第二个用途:诊断过拟合。若算法在完全脏基线上的成功率比任何单项关闭时都低 30% 以上,说明策略对噪声组合脆弱而不是对某单项脆弱,领域随机化的范围就该继续扩大。每个新项目开局跑一轮消融,把伤害值梯度写进团队的脏数据配方,比沿用别处的清单更有依据——噪声建模的预算永远有限,消融是唯一让预算花在刀刃上的决策依据。
本节要点回顾
- 三层账本:传感器内噪声(SDF 齐全)、信号路径退化(半靠插件)、环境退化(主要靠自建)。
- 最便宜的高回报:照实机数据手册配
<noise>与<distortion>,半天工作量换真机成功率。 - 延迟是相位滞后:对高频控制不可忽略,插件里按仿真步注入。
- 雾进相机不进雷达:环境退化要按感知通道分别记账,别以为配了雾就万事大吉。
全册终章。合上教程时自检:三本账(物理/场景/感知)各自的核对动作——惯性量级、步长准则、碰撞简化、路径解析、噪声参数——你是否都能徒手执行?能,你就拿到了在虚拟世界里对账实机世界的执业资格。