4.4 高速与高超声速弹道
4.4 高速与高超声速弹道
本节摘要:马赫数每上一档,空气就换一副面孔:超音速区要对付激波系,高超音速区(Ma 5 以上)还要对付真实气体效应、气动加热与等离子鞘。本节把速度标尺推到尽头,讲清热障为何比声障更难缠、再入弹道为何要"跳跃"、以及高超声速飞行走廊的含义。前几节的弹丸是"空气中的小石子",本节的飞行器是"自带发动机的灼热箭"——外弹道方程的框架不变,力项全部换代。
位置感:本节是外弹道的延伸阅读,也是理解制导弹头、再入载具与高超声速飞行器的门槛。先给换算基准:声速在海平面约 340 m/s,随高度降至约 295 m/s——所以同样 1500 m/s 的速度,在海平面是 Ma 4.4,在 11 公里高空已是 Ma 5.1。"几马赫"从来都指当地声速的倍数。
速度分档:从跨声速到高超音速
| 区间 | 马赫数 | 流动特征 | 弹道学关心的事 |
|---|---|---|---|
| 亚声速 | Ma < 0.8 | 无激波,流场光滑 | 阻力平台区,手枪与亚音速弹 |
| 跨声速 | 0.8-1.2 | 局部激波反复生灭 | 阻力驼峰,弹道末段 |
| 超声速 | 1.2-5 | 稳定激波系(头波/尾波) | 波阻主导,主流弹药全程 |
| 高超音速 | Ma ≥ 5 | 薄激波层、真实气体效应 | 气动加热、通信黑障、热防护 |
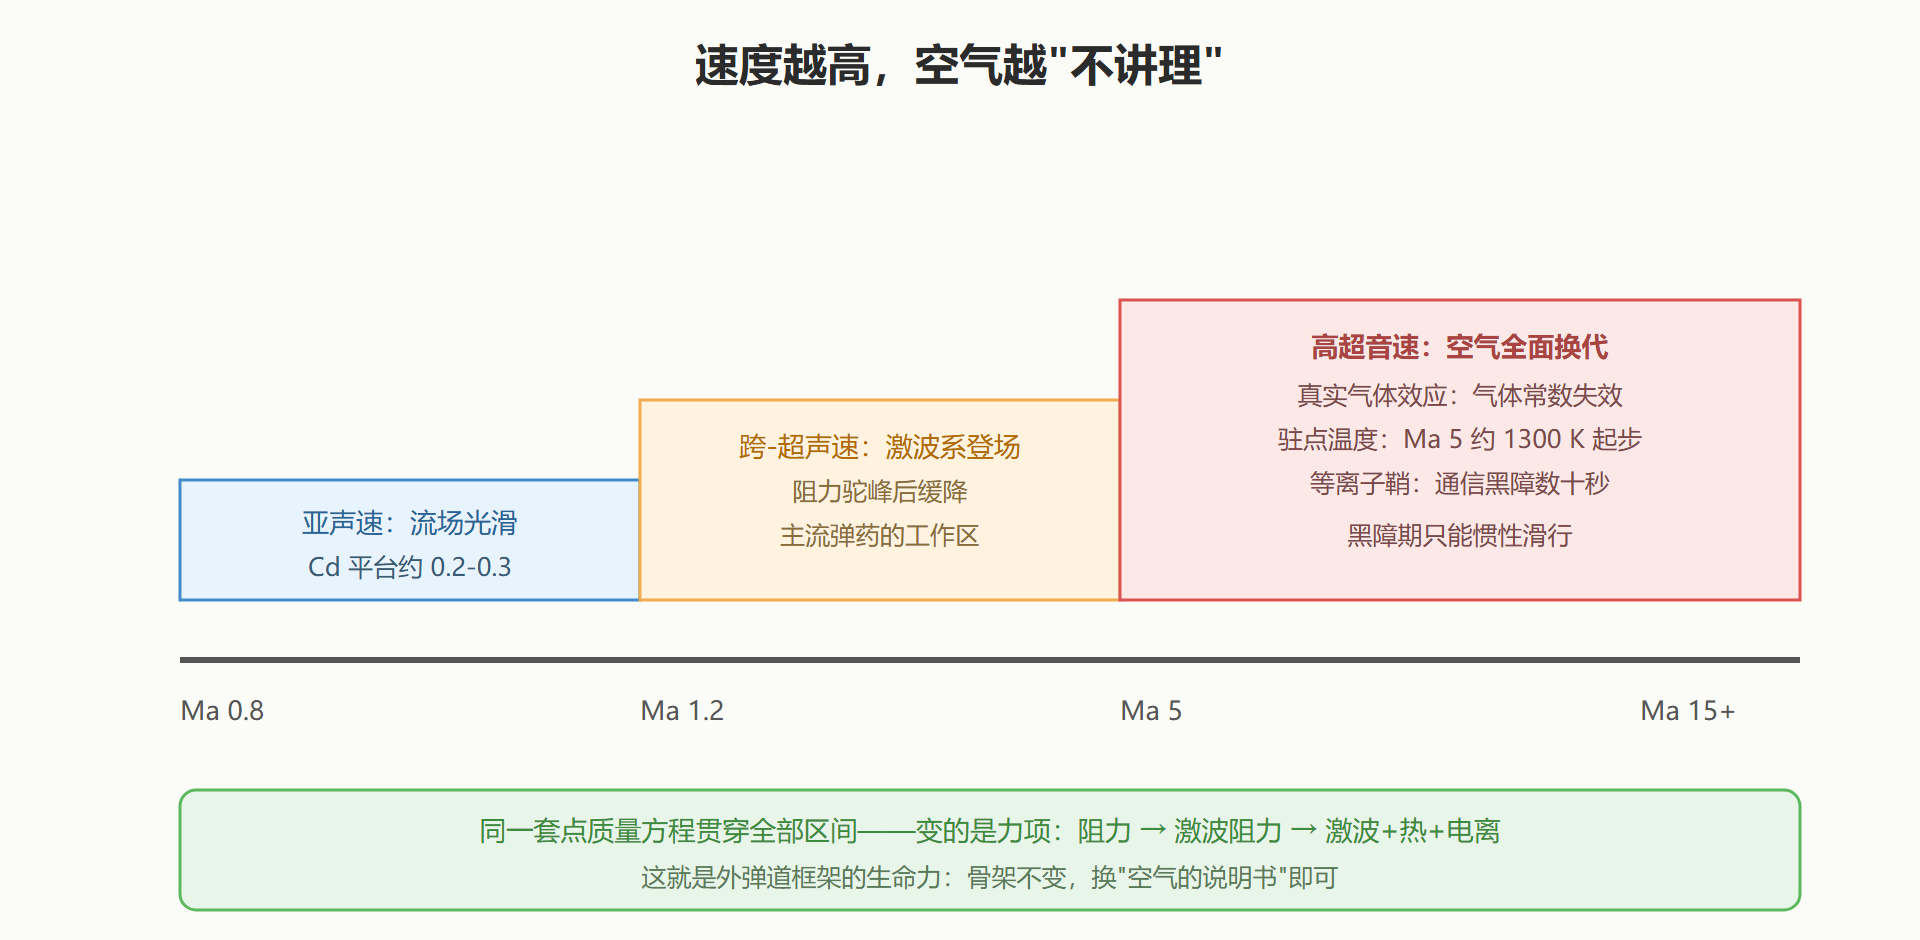
分界线不是拍脑袋:Ma 5 上下,激波层内的温度高到让氮氧分子开始离解,空气的"常数"(比热比、气体常数)失效——所谓真实气体效应。经典气动公式在此集体退休,试验与数值仿真成为唯一可靠的老师。
跨过声障之后,再跨过热障
高超音速飞行的第一敌人不是阻力,是热。驻点温度的估算式 T0 ≈ T·(1 + 0.2·Ma²) 一算便知:环境 223 K(11 公里高空)时,Ma 5 的驻点温度约 1340 K,Ma 10 则逼近 4700 K——超过大多数合金的熔点。弹丸级别的高超音速飞行(坦克穿甲弹出膛 Ma 5 前后)只持续数百米行程,靠热容硬扛;而要在高超音速区飞几十秒到几分钟的载具,必须配备烧蚀防热或主动冷却系统。
热带来一个意外的副产品:等离子鞘。驻点附近的空气被加热到数千开尔文,分子电离形成包裹弹体的等离子体层。它一面 shielding 无线电波——再入返回舱穿越 80-40 公里高度区间时会经历数十秒到数分钟的通信黑障;一面把弹体轮廓"糊"住——依赖无线电修正的弹道在此区间收不到指令,制导设计必须为黑障期预置惯性滑行方案。
图:速度标尺与空气的三副面孔
跳跃滑翔:把弹道当冲浪板
弹道式飞行(抛物线一插到底)在高超音速区有硬伤:再入角一陡,热流与过载瞬间爆表。解决办法是从"下潜"改成"冲浪"——跳跃滑翔轨迹(boost-glide):飞行器以浅再入角切入大气,气动升力把它"弹"回太空边缘,再入、再弹起,锯齿形消耗速度与高度。代价是轨迹可预测性变差(升力控制引入的机动让防御方难以预判落点),收益是射程与热管理双赢。高超声速滑翔飞行器(HGV)走的正是这条路线,其"不可预测轨迹"对传统拦截体系的挑战,本质上是把第 6 章的制导修正反向用在了进攻端。
高超声速飞行走廊是设计师头顶的天花板与脚下的地板:再入角太陡,热流超限、过载爆表;太平,大气稠密区滞留过久、同样烧毁或减速过度。走廊宽度以度计——在这条窄缝里,弹道系数、升阻比与热防护能力三方博弈,任何一个参数越界都直接失败。
一个可感的对照:低轨道航天器再入速度约 7.8-7.9 km/s(Ma 25 上下),返回舱表面温度超 1500 K,防热大底以烧蚀自身换取舱内安然——这是人类最成熟的"终点弹道"工程,只不过"靶材"换成了大气层本身。
常见坑
- 把"几马赫"当成固定速度。声速随温度(随高度)变化,海拔 11 公里的 Ma 5 比海平面的 Ma 5 慢约 14%。跨高度比较必须换算成真实速度。
- 认为高超音速只是"更快的超音速"。真实气体效应与热防护把问题从"气动"升级成"气动化学",经典 Cd 表在此全面失效,没有试验支撑的估算都是空中楼阁。
换算练习与工程对照
把"几马赫"练成条件反射,做三道换算:
① 步枪弹出膛 940 m/s,海平面声速 340 m/s: Ma ≈ 940 / 340 ≈ 2.8 —— 全程超声速 ② 155 mm 榴弹初速 827 m/s,但 11 km 高空声速约 295 m/s: 弹道顶点 Ma ≈ 827 / 295 ≈ 2.8 —— 高空"显得"更快 ③ 驻点温度:同一弹丸在海平面与 11 km(环境 223 K): Ma 2.8 时 T0 ≈ 223 × (1+0.2×2.8²) ≈ 573 K —— 数百度, 但作用时间毫秒级,弹丸热容完全扛得住
对照工程分界就更清楚了:主流弹药的"热"是毫秒级脉冲,靠热容硬扛即可;高超音速飞行器的"热"是分钟级持续,必须上烧蚀与冷却——同一套驻点温度公式,答案的工程处理天差地别,差别只在作用时间。这也是本节反复强调"速度区间决定问题性质"的又一例证:数字相同,时间尺度不同,物理身份就不同。
最后补一条设计观察:跳跃滑翔与弹道式再入的取舍,本质是弹道系数与升阻比的取舍——弹道系数大(重、尖)者冲得深、烧得狠但轨迹稳;升阻比大(轻、带翼)者走得远、热得缓但轨迹活。两端的极端都造得出来,工程选型永远是任务需求在中间画点。
黑障前后的制导接力
把 4.4 节的物理与第 6 章的制导提前接一根线:再入或高超音速飞行中的等离子鞘,切断了"弹丸与外界的无线电联系",但切断不了惯性器件的自主测量。于是黑障期的标准动作是"降级续航":INS 独自推算位置与姿态,控制律退守到保持走廊中线的保守模式,不做任何依赖外部信息的机动;出黑障的瞬间,卫星导航或导引头重新捕获,卡尔曼滤波把黑障期间积累的惯性漂移一次性修正——整个接力设计的目标只有一个:把误差的增长速度管住,而不是消灭误差(黑障期做不到)。
这套"通信降级也能活"的设计哲学,对任何制导系统都成立:干扰、遮挡、传感器故障,本质上都是不同时长的"黑障"。评价一套制导系统的鲁棒性,看的不是它在理想环境里多准,而是它在每一段"失联"里误差长多快、出段后需要多久收敛回来。
本节要点回顾
- 四档速度:亚声速、跨声速、超声速、高超音速各有一套流动规则,Ma 5 是"空气换代"的分水岭;
- 热障:驻点温度按 (1+0.2Ma²) 倍增,Ma 10 逼近 4700 K,热防护与烧蚀是唯一对策;
- 等离子鞘:电离层包体造成通信黑障,制导设计须预置黑障期滑行方案;
- 跳跃滑翔:升力控制把抛物线改成锯齿,射程与热管理双赢,代价是轨迹难预测;
- 飞行走廊:再入角的窄缝约束(以度计),弹道系数、升阻比、热防护三方博弈;
- 框架不变:点质量方程贯穿全部速度区间,换的只是力项与"空气说明书"。
外弹道至此收官:轨迹、气动力、稳定性、极端速度四个切面拼齐。下一章进入旅程的终点——弹丸与目标相遇的那几十微秒。