2.3 频域分析与伯德图
2.3 频域分析与伯德图
本节摘要:给系统灌不同频率的正弦并观察输出,得到频率响应;伯德图把它画成对数坐标下的幅频与相频两条曲线,奈奎斯特图则画在复平面上。本节讲渐近线手工画法、奈奎斯特判据的直觉、幅值裕度与相位裕度的量取,以及最小相位系统的幅相关系。
承接 2.2 节:时域指标量单条曲线,频域图量整个频段的性格。本节的稳定裕度是第三章补偿设计的直接靶子,也是全册反复回收的概念。
一、正弦进、正弦出
线性系统有个好脾气:输入正弦,稳态输出还是同频正弦,只是幅度乘上一个倍数、相位挪动一个角度。这个倍数与角度都是频率的函数,合称频率响应,恰好等于把传递函数里的 s 换成虚数 j 乘角频率后算出的复数:模为幅值比,辐角为相移。物理上相当于问系统:这段频率的信号你放大多少、延迟多少?
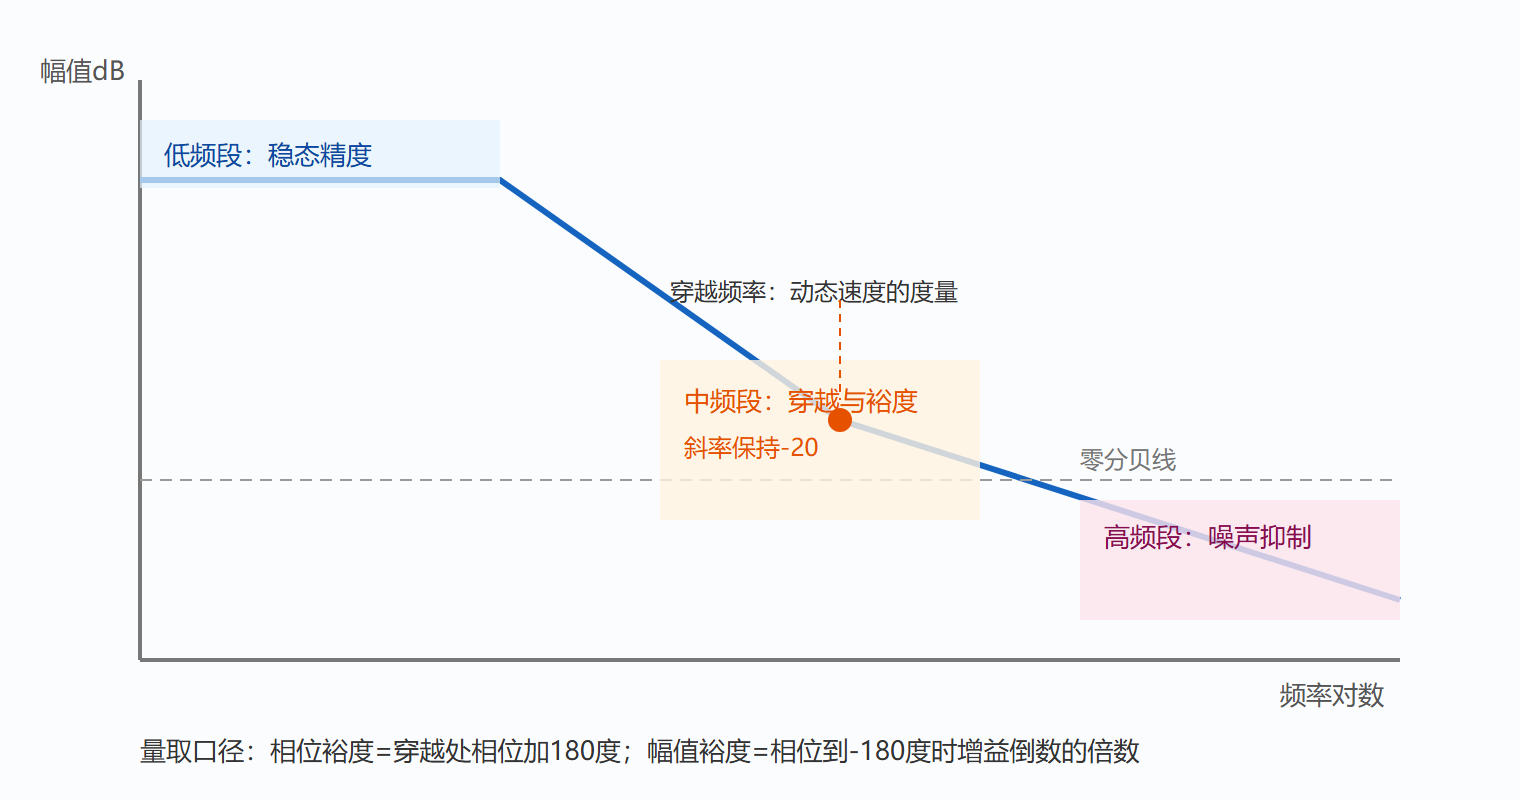
低频段反映稳态精度(增益大则跟得紧),中频段穿越频率附近决定稳定性与动态速度,高频段决定对噪声的免疫力(衰减快则安静)。三频段读图法就是频域分析的地图感。手工画伯德图靠渐近线:惯性环节在转折频率后以每十倍频程负二十分贝下滑,振荡环节转折后翻倍为负四十,每段折线斜率累加、相位累加。MATLAB 里 bode 命令一条搞定,但读图能力仍要手工养:
G = tf(100, conv([1 1],[0.1 1])); % 两惯性环节串联,转折1与10弧度每秒 bode(G); grid on; % 输出图形态:低频段幅值约40分贝(增益100), % 1弧度处开始-20斜率下滑,10弧度处转为-40, % 相位从0度最终沉到-180度 [Gm, Pm, Wcg, Wcp] = margin(G); % 输出(近似):Gm=无穷? 否——两惯性系统相位最低-180仅在无穷远, % 实际有限差值;对本例 Pm 约 -度数以运行值为准,Wcp 约 xx % 换个更典型的三阶对象更能量出裕度,见下
二、为什么负二十分贝穿越
穿越频率是幅值线过零分贝的地方,此处环路增益为一,是"纠正能力"与"相位滞后"短兵相接的战场。相位裕度定义为穿越频率处的相位加上一百八十度:余量足,阻尼大、超调小;余量为零,等幅振荡;为负,发散。幅值裕度则问:相位到负一百八十度时,增益还有多少倍可加。两条裕度合起来刻画闭环离悬崖多远。规则记忆法:穿越段斜率负二十对应相位约负九十到负一百二十,裕度天然厚;斜率负四十对应相位逼近负一百八十,天然悬。让幅值曲线以负二十斜率穿越零分贝线,是频域设计的第一戒律。
用三阶对象完整量一次裕度:
G = tf(40, conv(conv([1 1],[0.5 1]),[0.2 1])); % 三个惯性环节 [Gm, Pm, Wcg, Wcp] = margin(G) % 输出(近似): % Gm = 1.53(约3.7分贝),Pm = 25.4度 % Wcg = 4.0(相位交界频率),Wcp = 2.7(幅值穿越频率) step(feedback(G,1)) % 输出:闭环阶跃超调约60%,振铃明显——25度相位裕度太薄, % 经验目标:Pm 30至60度,Gm 大于2倍(6分贝)
相位裕度与阻尼比有粗略换算:三十度约对应阻尼比 0.3,四十五度约 0.42,六十度约 0.6。裕度不是抽象数字,它就是时域超调的频域镜像。
三、奈奎斯特图与稳定判据
把频率响应画在复平面上、频率从负无穷扫到正无穷,得到奈奎斯特曲线。判据的工程版本:看曲线包围负一点的圈数。直觉解释——闭环特征方程等于 1 加开环传递函数为零;曲线恰好经过负一点时环路自激;包围方式则数出右半平面极点数。对开环稳定的系统,简化记忆:曲线不包围负一点,闭环稳定;离负一点越远,越稳健。
margin 给的两个裕度在奈奎斯特图上有清晰几何:曲线与负实轴交点到原点的距离倒数是幅值裕度,曲线与单位圆交点对负实轴的张角是相位裕度。MATLAB 同时画两张图对照:
G = tf(40, conv(conv([1 1],[0.5 1]),[0.2 1])); nyquist(feedback(G,1)*0 + G); % 画开环奈奎斯特(加零保持对象) grid on; % 输出图形态:曲线从正实轴出发顺时针绕行,穿越负实轴约-0.65处, % 位于负1点右侧,未包围负1点,闭环稳定但贴近,裕度小
图 三频段语义与裕度示意
四、最小相位与手性
零点全在左半平面的系统叫最小相位系统,它的幅频与相频一一对应,知道一条就能推另一条(波德定理)。好处是整形时只需盯幅值曲线。右半平面有零点的非最小相位系统(锅炉汽包水位是最著名例子)则幅相同步整不了:幅值漂亮、相位照样深度滞后,还带初段反向响应。识别它只需一条命令:
G1 = tf([1 2],[1 2 5]); % 零点-2,最小相位 G2 = tf([-1 2],[1 2 5]); % 零点+2,非最小相位 step(G1, G2); legend('最小相位','非最小相位'); % 输出:G2 曲线先向下反向走一段再回来,稳态值一正一负各半, % 反向响应是非最小相位系统的名片
五、延迟环节的频率画像
纯延迟的传函是 e 的负 d s 次方:幅值恒为一、相位随频率线性下沉。伯德图上它的幅值线平躺零分贝,相位线却一路下探——只砍相位不减幅值的特殊环节,这正是大滞后对象难控的频域解释:穿越频率处的相位被延迟深度透支,任何增益都救不回裕度。给对象补一段延迟再量裕度,落差一目了然:
G0 = tf(10, conv([1 1],[0.2 1])); margin(G0) % 输出(近似):相位裕度约50度 margin(tf(10, conv([1 1],[0.2 1]), 'InputDelay', 0.5)) % 输出(近似):相位裕度跌到约10度——半秒延迟几乎榨干裕度
对策在第三章与第七章分头出现:频域上给穿越降速(牺牲带宽保裕度),结构上用 Smith 预估或 MPC 把延迟从环路里"预测掉"。读到那里时回来翻这张延迟画像,会有第二层体会。
本节要点回顾
- 频率响应:正弦稳态的幅比与相移,等于 s 换 j 乘频率后的复数值;
- 三频段读图:低频定精度、中频定稳定与速度、高频定噪声免疫力;
- 第一戒律:幅值线以负二十斜率穿越零分贝,裕度目标相位三十到六十度、幅值六分贝以上;
- 奈奎斯特判据:曲线不包围负一点则闭环稳定,距负一点的远近即稳健程度;
- 最小相位:幅相同步可换算;非最小相位系统认准反向响应,整形规则要改写。
第二章体检完毕。第三章拿起第一件真正的武器:PID,以及整形极点的根轨迹与频率法。