3.1 PID控制器及其参数整定
3.1 PID控制器及其参数整定
本节摘要:PID 控制律是误差的比例、积分、微分三项加权和,分别主管响应力度、稳态精度与阻尼前瞻。本节用一次加热炉回路的完整调试过程展示三个参数的定向效应,演练临界比例度法与继电自整定两套流程,并讨论积分饱和、微分滤波等工程细节。
承接第 2 章:指标有了名字,本节交付第一件能直接拧的武器。它也是全册实用性最高的一节——工业现场九成左右的回路仍在使用 PID 家族。
一、控制律拆解
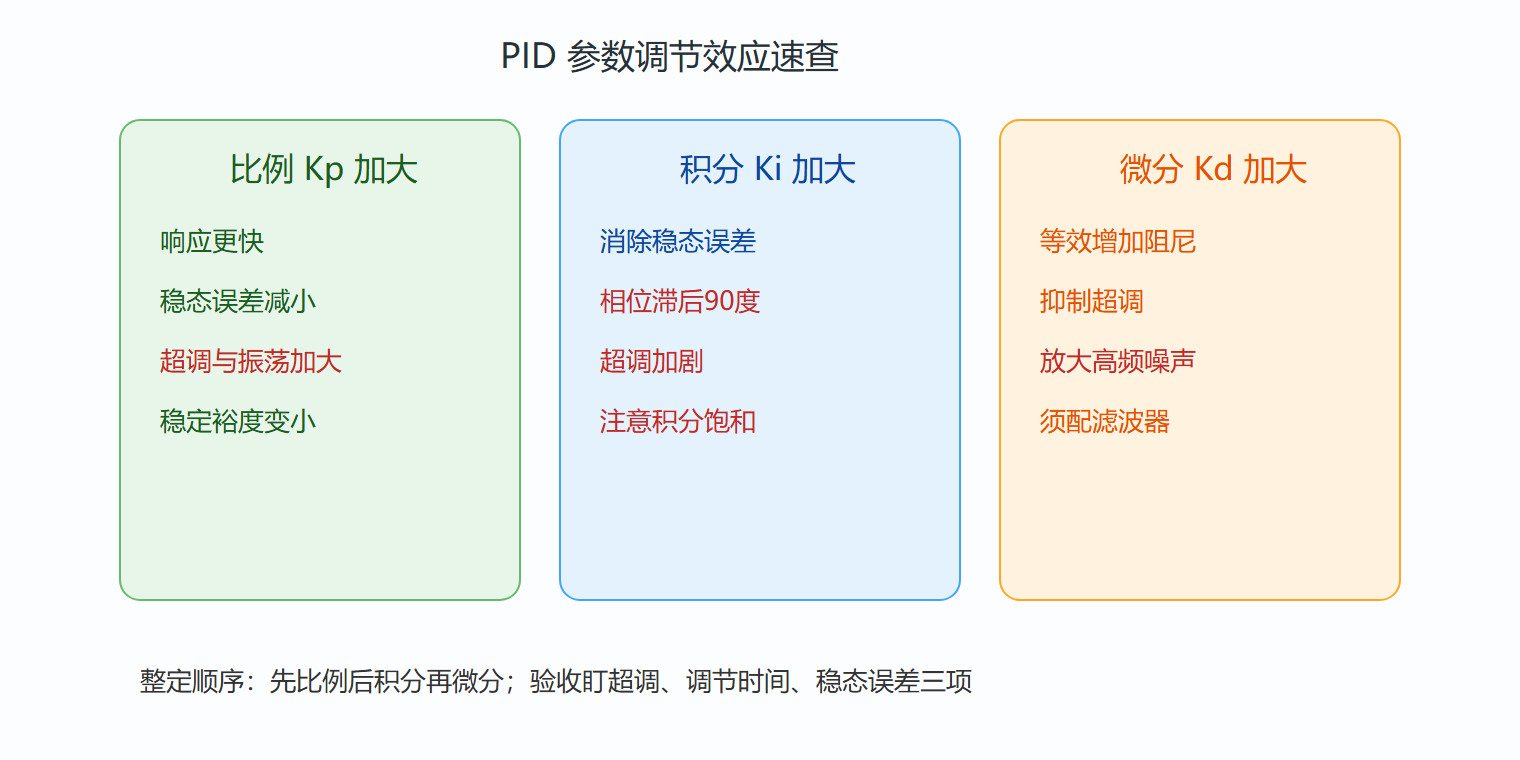
控制器输出等于比例项加积分项加微分项:比例增益乘误差、加积分增益乘误差累积、加微分增益乘误差变化率。三项各有性格:比例是当下的肌肉,增益大则响应猛、稳态误差小,但过头就振荡;积分是历史的账本,只要误差不为零就持续累积输出,最终把稳态误差磨到零,代价是相位滞后九十度、容易超调;微分是未来的预判,误差一变大就提前刹车,等效增加阻尼,但对噪声极其敏感,实际实现都要带滤波。
对误差类型有句口诀:对象含一个积分(一型系统)加比例控制,阶跃跟踪无差但斜坡有差;加积分升型,斜坡也无差。积分的作用是升型消差,不是加快——很多现场事故源于把积分当加速用。
二、加热炉调试实录
背景:小型电加热炉,近似一阶惯性加延迟,增益 0.8、时间常数 300 秒、纯延迟 20 秒。目标:温度设定 50 度,超调不超过百分之五,调节时间在千秒级。先用纯比例试水:
G = 0.8*tf(1,[300 1])*tf(1,'InputDelay',20); % 炉子模型 Kp = 2; stepinfo(feedback(Kp*G,1)) % 输出(近似):稳态终值约0.615,超调极小,但响应慢且有余差 % 比例控制的死穴:一型以下对象必有稳态误差 Kp = 8; stepinfo(feedback(Kp*G,1)) % 输出:终值升到约0.86,但超调冲到30%量级——增益加码换不来无差
数据印证:增益翻倍,余差只缩小不消失,而超调急剧恶化。想消差只有上积分。比例加积分再试,比例保持 8、积分时间取 150 秒(积分增益为其倒数):
Ki = 1/150; C = pid(8, Ki); stepinfo(feedback(C*G,1)) % 输出(近似):稳态误差为0,但超调约45%,振荡明显 % 积分引入的相位滞后让系统更野 Kd = 30; % 加微分提前制动 C = pid(8, 1/150, Kd); stepinfo(feedback(C*G,1)) % 输出:超调压回约12%,调节时间缩短近三分之一 Kd = 60; stepinfo(feedback(pid(8,1/150,60),1*G)) % 输出:超调几乎消失,但阶跃曲线出现高频毛刺——微分放大测量噪声
三步曲线的演变过程就是 PID 三参数的画像:积分消差、微分镇振荡、微分过头引噪声。现场经验:先比例到位、再加积分消差、最后微分修形,顺序反了会互相污染判断。
三、成体系的整定法
凭感觉拧不是工程。两套经典流程必须会。临界比例度法(齐格勒-尼科尔斯闭环法):积分微分全关,纯比例增益从小到大缓慢爬升,直到系统出现等幅振荡,记下此时的临界增益与振荡周期,按经验表套公式:纯比例取临界增益一半;比例加积分取临界增益的 0.45 倍、积分时间取周期除 1.2;完整 PID 取临界增益 0.6 倍、积分时间取周期一半、微分时间取周期八分之一。对上面炉子模型演示:
% 临界点试探:加大 Kp 至闭环极点触虚轴 % 对本对象手算/试凑得临界增益约 10.5,临界周期约 75 秒 Ku = 10.5; Tu = 75; C_zn = pid(0.6*Ku, 1/(Tu/2), Tu/8) % PID 全套 % 输出:Kp=6.3, Ki=0.0267, Kd=5.63 stepinfo(feedback(C_zn*G,1)) % 输出(近似):超调约35%,调节时间明显缩短 % ZN 法天生偏激进(按四分之一衰减比设计),超调大是特性不是bug C_tuned = pid(4.5, 0.012, 8) % 手工回调更保守的版本 stepinfo(feedback(C_tuned*G,1)) % 输出:超调约5%量级,达到验收指标
继电自整定是临界法的自动化版本:临时用继电特性(输出在正负限幅间切换)替换 PID,让回路自激出极限环,测出振荡幅值与周期即可反推临界增益——本质是把傅里叶基波等效当增益用。温控仪表上的"自整定"按钮背后几乎都是它。MATLAB 的 pidtune 则是另一条路:给定带宽自动求解,输出通常比手工公式更稳:
Cpt, info = pidtune(G, 'PID', 0.01) % 目标穿越频率0.01弧度每秒 % 输出:给出平滑的一组参数,裕度指标随info返回 % 实践建议:pidtune 结果作为起点,再按验收指标微调
四、工程细节三件套
积分饱和:误差长时间存在时积分项顶到执行器上限,误差反向后要先把积分泄掉才回得来,造成大幅超调。对策是抗饱和,最简单的办法是积分项超过限幅就停止累积。微分滤波:对测量值微分等于放大高频噪声,实现时给微分项串一个低通,或只对测量微分不对给定微分(避免给定突变产生的微分冲击)。正反作用:增益符号接错,负反馈变正反馈,上电前必须核对。
图 PID 三参数对闭环性能的定向影响
五、积分时间与微分时间的另一套记法
工程仪表上 PID 常写成"比例带加积分时间加微分时间":比例带是比例增益的倒数乘一百(百分比),积分时间越短积分作用越强,微分时间越长预测越远。两种记法换算要熟:Ti 等于 Kp 除 Ki,Td 等于 Kd 除 Kp。现场抄参数表时先确认对方用的是哪套记号,这是跨厂协作最常见的低级事故源——同一组数字,两套记号下的控制性格天差地别。
本节要点回顾
- 三参数画像:比例管力度、积分管消差(升型)、微分管阻尼,各管一段互不越权;- 整定顺序:比例到位、积分消差、微分修形,反向操作会污染诊断;
- 临界比例度法:等幅振荡读出临界增益与周期,套表得初值,天生偏激进需回调;
- 继电自整定:用继电自激替代人工找临界点,是商用温控表的内核;
- 三件套细节:抗积分饱和、微分滤波与只对测量微分、上电前核对正反作用。
下一节把视角拉到根平面:增益连续变化时,极点走的整条路。