3.2 根轨迹法调增益
3.2 根轨迹法调增益
本节摘要:根轨迹是开环增益从零扫到无穷时闭环极点在 s 平面走过的路径,它把"调增益"翻译成"在轨迹上选点"。本节讲八条手绘规则、用轨迹反推增益与性能的流程、附加零极点对轨迹的牵引效应,以及轨迹与稳定域的关系。
承接 3.1 节:PID 整定给了一组初值流程,但"增益再大会怎样"这个问题只有根轨迹能给出整条答案。它同时是理解超前补偿(3.3 节)为什么有效的几何基础。
一、轨迹从哪来
闭环特征方程是 1 加开环增益乘开环传函等于零。增益为零时闭环极点就是开环极点;增益趋于无穷时极点一部分跑向开环零点、一部分奔向无穷远。增益连续变化,极点走出连续曲线——这就是根轨迹。它的价值在于把 2.1 节劳斯判据给的"稳定域边界"、2.2 节给的"极点与指标的换算"合并成一张可读的地图:轨迹穿进右半平面的点就是失稳增益,轨迹扫过某阻尼比线的点就是某个超调水平的候选工作点。
八条手绘规则摘要(考试与现场都用得上):分支条数等于极点数;轨迹关于实轴对称;实轴上某段属于轨迹当且仅当其右侧开环零极点总数为奇数;渐近线有 n 减 m 条,中心与夹角有公式;分离点由特征方程对增益求导解出;出射角入射角按零极点辐角代数和计算;与虚轴交点用劳斯表定。手绘草图的意义不是精确,是在 MATLAB 画图前就知道图长什么样——图和预期不符时第一反应该是查模型而不是查软件。
二、选点定增益实战
对象:增益待定的三阶系统,开环传函为 1 除以 s 乘 s 加 2 的和再乘 s 加 4 的和(一个积分加两个惯性,典型伺服结构)。画轨迹并选工作点:
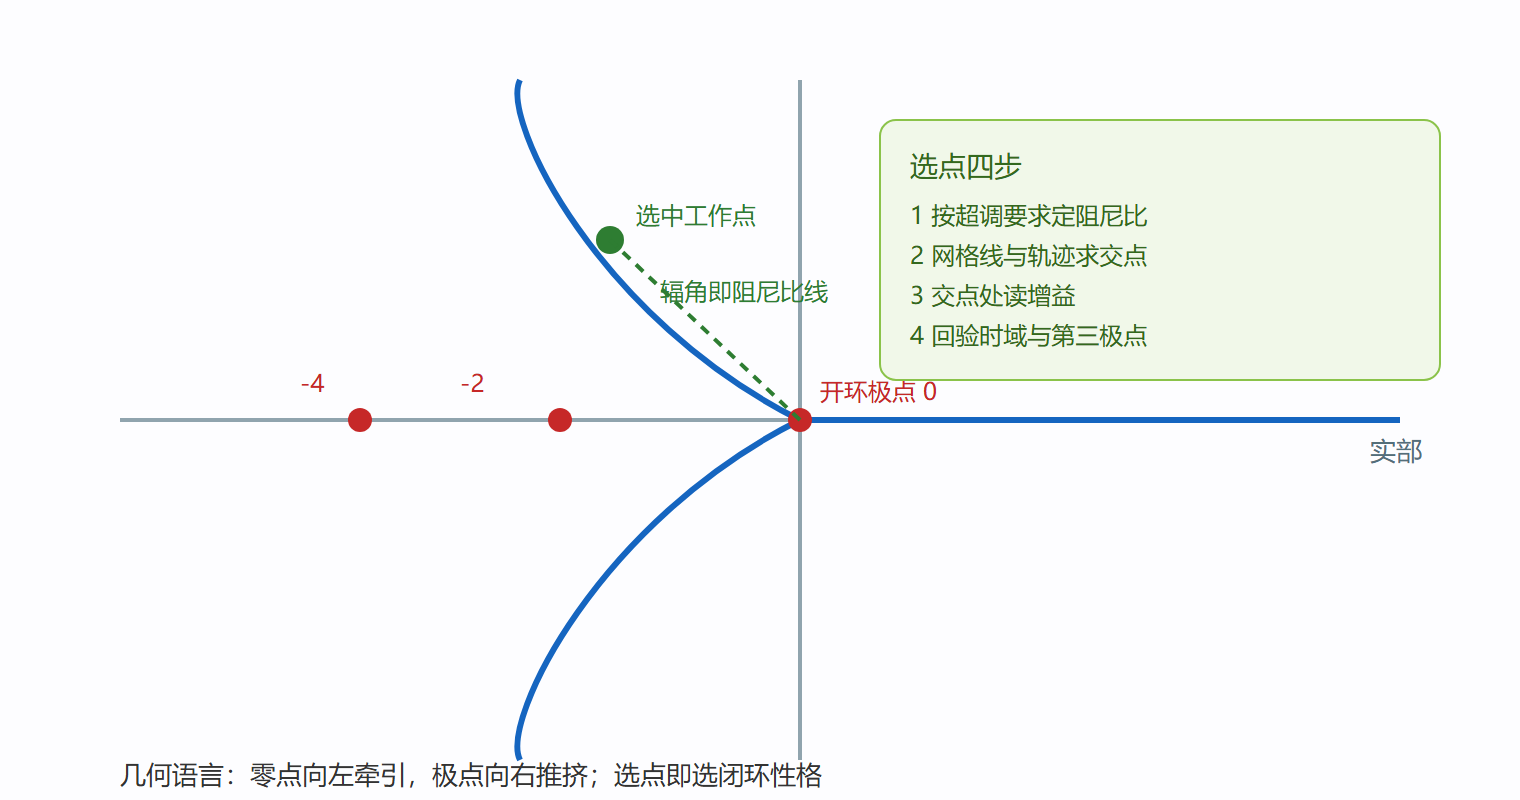
G = tf(1, conv([1 0], conv([1 2],[1 4]))); % 极点 0, -2, -4 rlocus(G); sgrid % 叠加阻尼比与固有频率网格 % 输出图形态:三条分支,一条沿负实轴奔-4以远, % 两条从0和-2出发在实轴分离后弯向右半平面,与虚轴相交 rlocfind(G) % 交互选点 % 在阻尼比0.5的网格线与轨迹交点处点击,命令行返回: % selected_point = -1.13 + 1.97i % gain = 14.0 附近 % 校验该点的动态: zeta = 1.13/sqrt(1.13^2+1.97^2) % 输出:约0.497,即二阶等效阻尼比0.5 stepinfo(feedback(14*G,1)) % 输出(近似):超调约16%,调节时间约3秒量级 % 第三极点位置约-3.7,离主导对5倍开外,主导近似成立
流程清晰可复用:画轨迹、叠阻尼网格、按超调要求选阻尼线、在交点读增益、回验时域指标。轨迹上的每一点都同时标着增益与一对极点,选点即选性格。
再问轨迹最经典的问题:增益大到多少失稳?用劳斯表配合轨迹:
% 特征方程 s^3+6s^2+8s+K,劳斯表首列:1, 6, (48-K)/6, K % 稳定条件:K 小于 48 rlocus(G); % 轨迹与虚轴交点 [Kcrit, poles] = rlocfind(G) % 在虚轴交点点击得:K 约48,极点约正负2.83i,与手算一致
手算与图解互相印证,这种双通道验证是调试台上建立自信的正道。
三、零极点如何牵引轨迹
固定增益调不动的系统,加补偿器等于给开环添零极点、掰弯轨迹。规律三条:加零点把轨迹向左拉(更多区域留在左半面,稳定域扩大);加极点把轨迹向右推(积分项就是加原点极点,所以 3.1 节里加积分后系统更野);**零极点对(偶极子)**彼此靠近时对远处轨迹几乎无影响,但近距离整形有效——超前补偿正是"零点近极点远"的偶极子布局。MATLAB 对比实验:
G0 = tf(1, conv([1 0], conv([1 2],[1 4]))); Gz = tf([1 2], 1) * G0; % 加零点 -2(恰好对消原极点的位置演示) % 更能说明问题的是加在 -1 处的零点: Gz2 = tf([1 1], 1) * G0; rlocus(G0, 'b', Gz2, 'r'); legend('原系统','加零点-1'); % 输出图形态:红色轨迹整体左移,渐近线中心左移, % 同样阻尼比的工作点对应更高增益、更快响应 Gp = G0 / tf([1 1], 1); % 加极点 -1 rlocus(G0, 'b', Gp, 'r'); legend('原系统','加极点-1'); % 输出图形态:红色轨迹右倾,稳定域收窄
这两个实验直接解释了 3.1 节 PID 的行为:积分是加原点极点(轨迹右移、危险),微分是加原点零点(轨迹左移、镇定)。PID 调参的几何本质就是用原点附近的一个极点两个零点掰弯轨迹。
图 根轨迹选点工作流
四、轨迹与频域的桥
根轨迹与伯德图是同一对象的两张照片:穿越频率高对应工作点离虚轴远(快),相位裕度厚对应工作点阻尼大(稳)。3.3 节的超前补偿在根轨迹语言里是"加零点把轨迹拉向期望极点区",在频域语言里是"在穿越频率附近补相位"。两套语言随场合切换:低阶系统手算选点用轨迹,带宽与裕度验收用频域。
五、离散系统的根轨迹
第六章 z 变换之后,根轨迹原样可用,只是"稳定边界"从虚轴换成单位圆:轨迹穿出单位圆的增益即离散临界增益,等阻尼比线从射线变成对数螺线。采样会收窄稳定增益域(6.2 节有数据),在轨迹图上看得最直观——同一对象,采样越慢轨迹越早触圆。低阶系统的手绘规则全部平移,唯一失效的是渐近线夹角公式(按 z 域重新推导),低阶场合不常遇到,遇到时以 pzmap 加 rlocus 的机器图为准即可。
六、读图训练建议
根轨迹是门读图手艺,光看不画不行。训练材料就地取材:把自己专业相关的两三个开环传函(伺服电机、加热炉、悬架)分别画轨迹,先默画草图再与 rlocus 对照,误差大就重推八规则里对应的那条。一周画十张,轨迹感就长在眼睛里——以后看到新对象,扫一眼极零点分布就能预判它的可控性与增益上限。
本节要点回顾
- 根轨迹定义:增益扫零到无穷时闭环极点的路径,起点开环极点、终点零点或无穷远;
- 手绘八规则:目的不是精确而是预期——图不合预期先查模型;
- 选点流程:定阻尼线、找交点、读增益、回验主导近似与第三极点;
- 零拉极推:加零点扩大稳定域,加极点收窄,PID 的几何本质是原点附近的极零布局;
- 稳定增益:轨迹与虚轴交点即临界增益,劳斯表可交叉验证。
固定增益选不出的性能,下一节用补偿器掰弯增益以外的东西:相位。