3.3 频率法与超前滞后补偿
3.3 频率法与超前滞后补偿
本节摘要:超前网络在穿越频率附近提供额外相位,用于救活相位裕度不足的系统;滞后网络在低频段抬高增益,用于压小稳态误差;两者串联即超前滞后补偿。本节用一个完整设计算例走通"指标翻译、网络综合、验证回调"全流程,并给出三种补偿的选型对照。
承接 3.2 节:根轨迹靠加零点掰弯极点路径,本节在频域做同一件事——伯德图上做加减法。2.3 节的稳定裕度概念在本节成为设计靶子。
一、什么时候需要补偿器
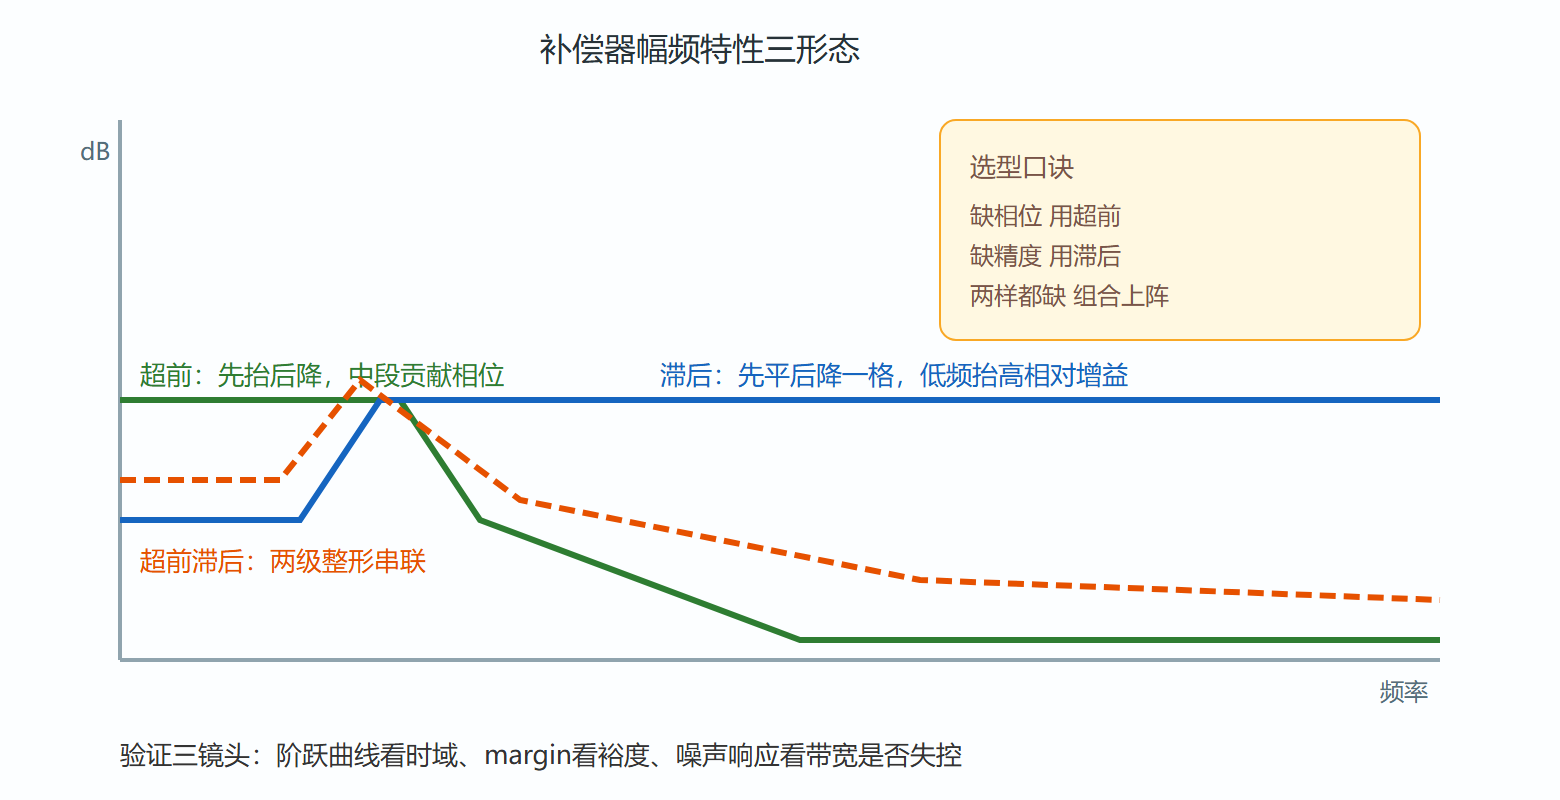
PID 的软肋:只有三个旋钮,零极点位置全被锁死在原点附近。两类典型困境它解不动——一是对象相位滞后太深,任何满足精度的增益都会把相位裕度吃光;二是精度与稳定裕度同时卡死:增益低了有差、高了振荡。出路是让补偿器自带可布置的零极点:超前网络贡献相位(一阶高通气质,零点在极点右侧),滞后网络贡献增益(一阶低通气质,高频幅值衰减但相位损失有限),超前滞后串联两者各取所长。三者选型口诀:缺相位用超前,缺精度用滞后,两样都缺用组合。
二、完整算例:超前补偿设计
对象为角度随动系统的开环传函:40 除以 s 乘 s 加 2 的和。指标:速度误差常数不小于 20(保精度),相位裕度不小于 45 度(保阻尼)。先体检现状:
G = tf(40, conv([1 0],[1 2])); % Kv = 40/2 = 20,精度刚好达标 margin(G) % 输出(近似):幅值穿越约4.2弧度每秒,相位约-155度,相位裕度约25度 % 缺口:45-25 = 20度,另加5度安全余量,需补25度
精度已用满,不能动增益,只能补相位——超前网络登场。设计四步:第一步定最大超前角为所需补的度数(本例 25 度加安全余量后取约 30 度内);第二步由最大超前角反算零极点比 alpha:alpha 等于 1 加 sin 最大角比 1 减 sin 最大角;第三步把网络的最大相位频率对准新的穿越频率(新穿越处原系统幅值应为负 10 log alpha 分贝,因为网络在该处抬高 10 log alpha);第四步算零极点频率并验证。手算后进 MATLAB:
phi = 25 * pi/180; % 需补相位加余量后的目标 alpha = (1-sin(phi))/(1+sin(phi)) % 输出:alpha 约 0.40(零极点比,10log10(1/alpha) 约4分贝) % 找原系统幅值为 -4 分贝的频率作为新穿越: wz = 3.6; % 试选零点频率(新穿越附近) wp = wz/alpha % 极点频率 % 输出:约9.0弧度每秒 lead = tf([1/wz 1],[1/wp 1]) % 超前网络(未配增益) margin(G*lead) % 输出(近似):相位裕度提升到约50度,穿越频率上移到约5.5 stepinfo(feedback(G*lead,1)) % 输出:超调约20%降到此前40%量级的一半,速度同时加快
超前补偿的账本要记清:相位不是白给的,它把穿越频率推高——系统变快、但对噪声更敞开。若对象相位在高频跌得太凶(如带延迟),推高的穿越反而撞上更深的滞后,超前补偿失灵,这时只能回头降指标或上降阶模型。
三、滞后补偿:低频抬升
困境二演示:还是上面对象,但要求误差常数翻十倍到 200。直接加十倍增益,相位裕度会从 25 度掉进负数。滞后网络的思路:在低于穿越频率十倍以上的地方放一个零点极点对,低频增益抬升 alpha 倍,穿越附近的相位几乎不被打扰:
% 目标:Kv 达到200,即低频增益抬10倍 Kv = 200; wgain = Kv/20; % 需要的低频抬升倍数 = 10 wc = 1.0; % 选一个保守的新穿越频率(原对数幅频上按需读) wz2 = wc/10; % 零点放穿越的十分之一以下 wp2 = wz2/10; % 极点再低十倍,保证比值10 lag = tf([1/wz2 1],[1/wp2 1]); % 滞后网络 margin(G*lag) % 输出(近似):低频段抬高约20分贝,Kv 达标; % 相位裕度约55度,穿越频率降到约1弧度每秒 stepinfo(feedback(G*lag,1)) % 输出:超调小,但调节时间明显比超前方案长——用慢换准
滞后补偿的代价是带宽:穿越被压低,系统变慢,且滞后网络在穿越附近仍残留几度相位损失,设计时同样要预留余量。
四、超前滞后组合与对照表
既要补相位又要抬精度时串联两者:超前管中频相位、滞后管低频增益,注意先做滞后设计定精度,再做超前设计补裕度,顺序错了会互相拆台。三种补偿器的性能对照如下,选型时按需对号:
| 补偿类型 | 提供什么 | 代价 | 典型场景 |
|---|---|---|---|
| 超前 | 穿越 à 相位裕度提高,带宽变大 | 放大高频噪声 | 动态太肉、裕度不够 |
| 滞后 | 低频增益抬高,稳态精度提升 | 带宽变窄、变慢 | 精度不够但裕度敏感 |
| 超前滞后 | 相位与精度兼得 | 阶数与实现复杂度上升 | 两者同时卡线 |
工程收尾两件事别忘了:其一,电阻电容实现的网络增益与理论式有系数差,装机前做频率特性扫频核对;其二,验证要同时看阶跃(时域达标)、margin(裕度达标)与噪声响应(带宽没失控),三个镜头缺一不可。
图 三种补偿器的伯德图形态对比
五、实现与标定的最后一公里
无源电阻电容网络实现的超前环节,实际传函是 alpha 分之一乘一加 Tz s 比一加 Tp s——比理论式多一个衰减系数 alpha,串联时要把增益补回来,装机前用扫频仪核对转折频率与最大超前角是标准动作。数字实现则直接把连分数离散(6.1 节的 Tustin),系数按采样周期重算,不查表硬搬模拟值会引入相位误差。这两步"最后一公里"在教材里常被省略,在调试台上却是补偿器从仿真到装置之间最常见的一段弯路。
本节要点回顾
- 超前网络:零点在极点右侧,穿越附近送相位,换来更高带宽与噪声敞口;
- 设计四步:定缺口、算零极点比、对准新穿越、回验裕度,安全余量五度起;
- 滞后网络:低频抬增益保精度,穿越十分之一以下布置,代价是系统变慢;
- 组合顺序:先滞后定精度,再超前补裕度;
- 闭环收尾:扫频核对实现系数,时域裕度噪声三镜头全过才算完。
经典路线至此通关。下一章换状态空间的兵器库:当对象多变量、或内部状态可测时,它能给出经典方法给不了的精度。