3.1 控制器核心技术
3.1 控制器核心技术
本节摘要:控制器的处理器主频并不高,它的价值全在一个词——确定性。本节拆解控制器的硬件构成与实时操作系统,讲清控制周期如何调度、周期抖动为什么比周期长短更要命、看门狗与自诊断如何让故障"自己举手",最后回答一个常见疑问:为什么不直接用普通电脑做控制器。
控制器里面有什么
打开一台过程控制器的机笼,能看到的模块大致有四类。
主控模块是大脑:一颗嵌入式处理器(常见 ARM 或 x86 系列嵌入式芯片,主频几百兆赫到一吉赫左右——按消费电子标准毫不起眼)、易失性内存供运行态使用、非易失性闪存存放控制方案与参数、一片电池或超级电容支撑掉电后时钟与关键数据保持。
通信模块是嘴巴:对上接实时控制网络(冗余双网),对下管理 I/O 总线(机架背板总线或远程 I/O 链路,速率从十兆到百兆级不等)。
电源模块是心脏:双路供电输入,直流母线冗余,任何一路失电无缝切换。
I/O 接口是四肢的神经根:主控经 I/O 总线周期性读写各机架的 I/O 模块映像。
这个配置单看起来平淡,真正让控制器区别于普通电脑的,是软件层的两个设计:实时操作系统与周期调度机制。
实时操作系统:不快,但不迟到
通用操作系统(你的桌面系统)的设计目标是吞吐量最大化——整体干得越多越好,单个任务偶尔晚到无妨。实时操作系统(RTOS,如 VxWorks、QNX、各类实时 Linux 裁剪版)的目标截然不同:关键任务的完成时刻必须可预测。它靠三个手段做到:抢占式优先级调度(高优先级任务立即打断低优先级任务)、中断延迟有上界(微秒级)、内存管理不用复杂换页机制(杜绝不可预测的缺页停顿)。
"实时"这个词常被误解为"快"。准确的定义是:实时 = 在截止时间之前完成,迟到等于失败。控制运算就是典型的实时任务——200 毫秒周期的回路运算,第 199 毫秒完成与第 1 毫秒完成同样正确,第 201 毫秒完成则是事故。
控制周期:一次心跳里发生什么
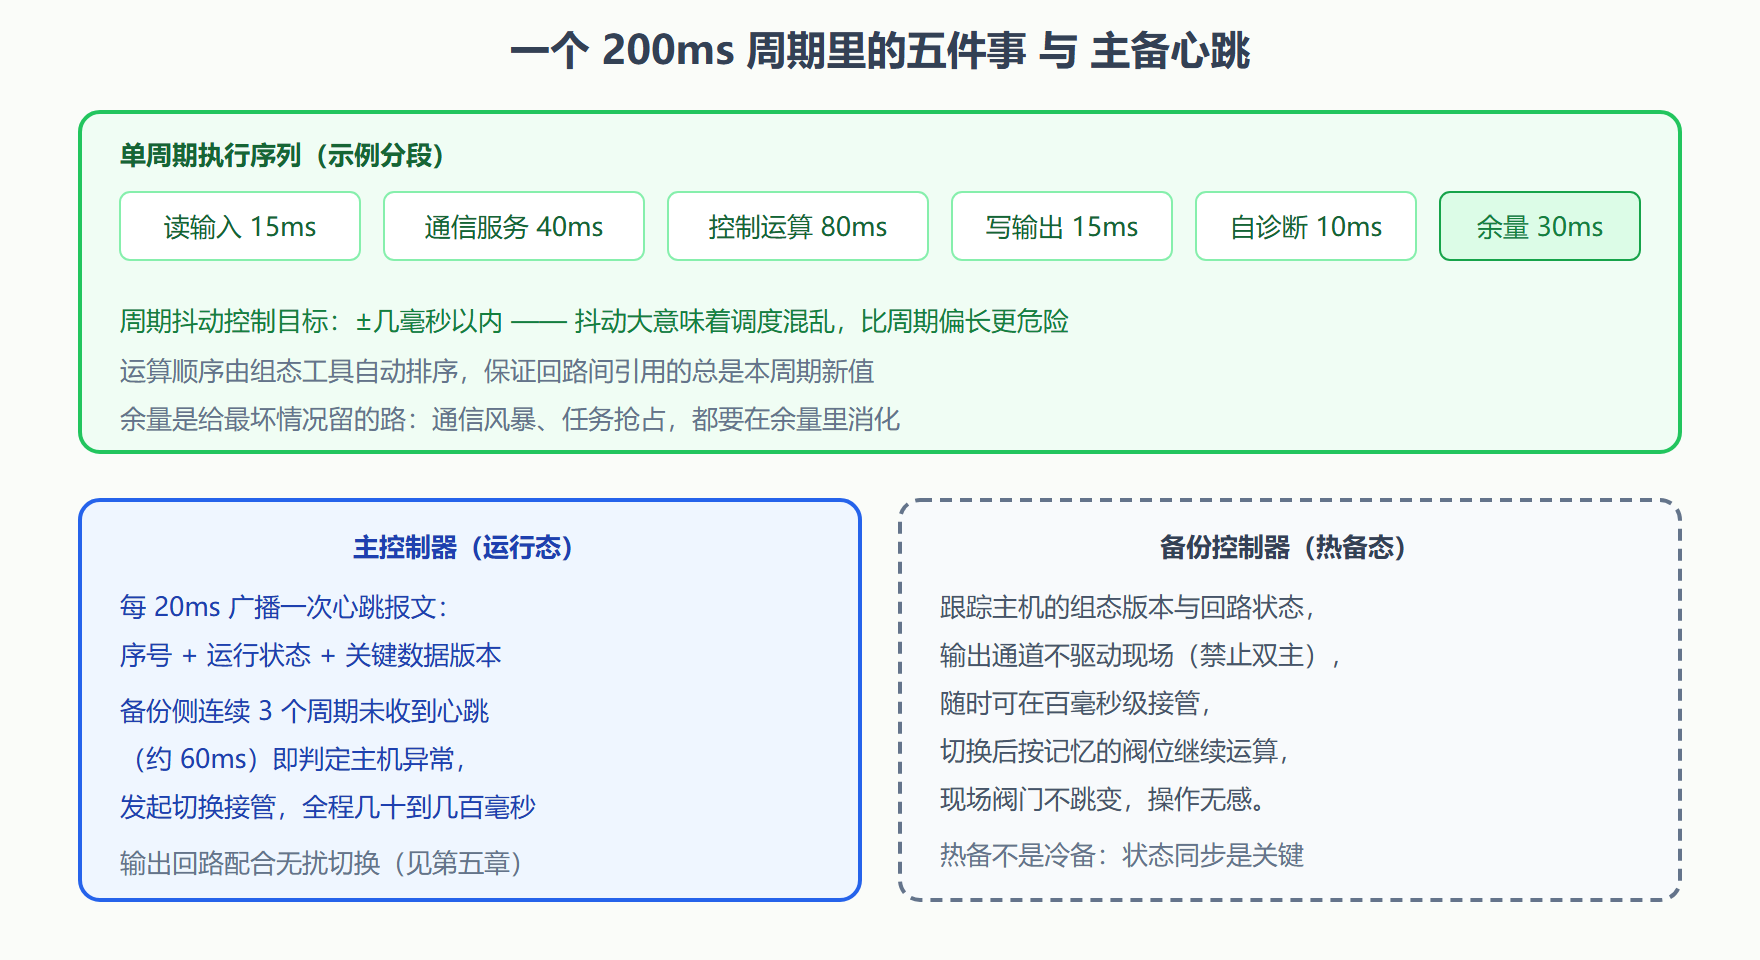
控制器的人生就是无限循环的心跳。每个周期(以 200 毫秒为例)依次执行五件事:
第一,读输入:扫描 I/O 映像,把所有输入通道的当前值收进来。第二,通信服务:处理网络报文(操作站指令、工程师站下装、相邻控制器数据交换),下装的组态数据有校验与版本核对,防止半包生效。第三,运算:按组态的顺序执行控制方案——先简单回路、后复杂结构(串级主回路要在副回路之后取测量),位号间的执行顺序由组态工具自动排序,避免"用了上一周期的旧值"。第四,写输出:把运算结果刷到输出通道。第五,自诊断:检查内存、看门狗、I/O 通道状态、温度传感器,异常记日志、置故障标志、必要时触发冗余切换。
图:控制器控制周期时序与冗余心跳
周期抖动:比周期长短更致命的指标
规格书里除了"控制周期 50 到 500 毫秒可组态",还有一行小字"周期抖动小于若干毫秒"。为什么抖动重要?想象一个流量回路,周期 100 毫秒但抖动正负 50 毫秒——采样间隔忽长忽短,微分环节算出的变化率忽大忽小,控制器输出随之抖动,阀门跟着哆嗦。采样间隔的规律性,直接决定离散控制对连续过程逼近的质量。这就是确定性在控制器上的具体化身:宁可周期长一点、也要抖动小一点。工程选型时,看抖动指标比看主频有意义得多。
看门狗与自诊断:让故障自己举手
控制器不允许"带病沉默运行"。看门狗定时器是最底层的保险:一段必须周期性被程序"喂狗"的计数器,程序一旦跑飞、死循环,喂狗停止,计数器溢出硬件自动复位控制器并置故障输出。往上是多层自诊断:内存巡检(定期校验存储区校验和)、I/O 通道诊断(输出回读比对、断线检测)、温度与电压监测。所有诊断结果汇总成"控制器健康状态"对外发布,也为第五章的冗余切换提供判据。
为什么不用普通电脑
答案现在可以完整给出:普通电脑的中断延迟没有上界(毫秒到秒级都可能),操作系统后台任务不可控(更新、索引、杀毒扫描随时抢走处理器),故障模式不可预期(蓝屏、死机无硬件级看门狗复位),环境适应性差(宽温、振动、电磁兼容都不达标)。控制器贵,贵在把上面每一项"不可预期"都变成了"有界的、被监视的、可切换的"。这也是流程工业愿意为确定性付溢价的原因。
⚠️ 采购提示:对比控制器规格时,别被主频和内存数字带偏。要看的四个硬指标是:支持的最快控制周期、周期抖动上限、冗余切换时间、通道级诊断覆盖率。
本节要点回顾
- 控制器四部件:主控、通信、电源、I/O 接口;价值不在算力而在确定性
- 实时的定义是在截止时间前完成,迟到即失败;实时不等于快
- 单周期五件事:读输入、通信服务、控制运算、写输出、自诊断,执行顺序由组态工具自动排序
- 周期抖动比周期长短更致命,采样规律性决定控制品质
- 看门狗与多层自诊断让故障主动暴露,为冗余切换提供判据
- 不用普通电脑的四大理由:中断无界、任务不可控、故障不可期、环境不达标
控制器会算了,还要接得住现场信号。下一节讲 I/O 系统与信号链。
控制器的扫描机制与组态执行的细节
深入一层看控制器怎么执行组态。控制器按固定周期循环执行:读输入(从 I/O 取最新过程值)→ 执行控制策略(按组态的逻辑顺序计算每个回路与联锁)→ 写输出(把结果送到 I/O)→ 通信与自诊断。这个循环的三个工程要点:其一,扫描周期的一致性是控制品质的前提(周期抖动会让 PID 的微分与积分计算失真,所以控制器的实时操作系统要保证周期确定性);其二,组态的执行顺序有讲究(上游回路的输出在同周期内能否被下游引用,取决于组态顺序,跨周期引用会造成一个周期的延迟,串级回路要特别注意);其三,扫描周期内的负荷率监控(负荷超过八成要警惕,突发计算或通信峰值可能挤爆周期)。给组态工程师的提示:复杂的联锁逻辑与大量回路集中在同一个控制器时,用厂商工具查看周期负荷分布,必要时把逻辑分摊到另一个控制器——负荷管理是控制器的"健康饮食",透支的代价是周期抖动与不可预期的延迟。
补控制器选型对比的一个细节维度:断电与恢复的行为设计。控制器掉电时组态数据与状态保存在哪里(掉电保持的 RAM 加电池、还是非易失存储)、上电后是自动恢复运行还是等待人工确认——这两种行为设计对应不同的工艺需求:连续装置(重启后立即恢复控制,过程可能仍在运行)倾向自动恢复;间歇装置或对启动顺序敏感的装置倾向人工确认(防止在工艺未就绪时自动投用)。另一个细节:时钟的保持(掉电后时间不丢,事件顺序记录才可信)。这些"掉电行为"的规格在选型规格书里常被遗漏,却决定了真实断电事件中系统的表现——规格书评审时把"掉电行为、上电行为、时钟保持"三问补上,是资深工程师的标志性动作。