4.1 基础控制算法:位式与PID
4.1 基础控制算法:位式与PID
本节摘要:PID 占据工业回路控制器的绝对多数,不是因为它先进,而是因为它对过程模型的苛刻要求最低。本节从双位控制的固有振荡讲起,逐项推导比例、积分、微分三个作用各自解决什么问题,讲清正反作用、输出限幅、积分饱和与无扰切换这些实战中真正咬人的细节。
从双位控制说起:为什么开关不够用
最原始的反馈控制是双位控制(开关控制):温度低于设定就全功率加热,高于设定就断电。家用电熨斗、老式恒温箱都是这个原理。它的致命问题在过程有惯性时暴露——加热器断了,炉体余热还会让温度继续爬升;接通了,炉体吸热又让温度继续下探。结果是温度永远在设定值附近振荡,振幅由过程的滞后与容量决定,过程越"迟钝"振荡越凶。
对家用场景,波动几摄氏度无所谓;对精馏塔灵敏板温度,一摄氏度的漂移就意味着产品纯度不合格。工业需要的是"输出与偏差成比例地、连续地变化"——这就把双位的通断逻辑升级成了连续控制,也把问题升级为:输出到底该怎么算?PID 就是回答这个问题的三种朴素直觉的组合。
比例:偏差越大,纠正越猛
比例作用(P)的直觉最直白:输出变化量等于偏差乘以一个系数。偏差两摄氏度时的阀门动作是偏差一摄氏度时的两倍——纠正力度与错误程度成正比,天经地义。
但纯比例控制有一个绕不过的缺陷:余差(稳态误差)。想象加热回路达到稳态:偏差为零意味着输出增量为零,输出维持原值;可如果维持原值恰好能满足热平衡,那一切好说——问题在于负荷变了(进料量增大),需要更大的稳态输出才能平衡,而这个更大的输出只能由"残余偏差"来供养。于是系统停在"差一点点"的位置上:比例增益越大,余差越小,但系统的振荡倾向越强。想要"零余差",就得引入下一个作用。
积分:把历史欠账一笔一笔还清
积分作用(I)把偏差对时间累积:只要偏差存在,积分项就持续增长,输出持续变化,直到偏差归零。它记的是"历史总账"——只要还有欠账(偏差),还款(输出调整)就不停。余差由此被消除,这是积分存在的全部理由。
积分的代价是相位滞后:累积需要时间,积分作用的响应天然慢半拍,加太多会让闭环振荡加剧甚至失稳。更凶险的是积分饱和:偏差长时间单方向存在(比如阀门已全开仍达不到设定值),积分项还在埋头累积,等工况反过来、偏差变号了,积分项要先"还完"积欠的巨额账目才反向动作——表现为该关阀门时迟迟不关。对策是积分限幅与抗饱和逻辑(输出触及限幅时暂停积分累积),这是任何工程级 PID 功能块的必备件。
微分:看趋势下注
微分作用(D)对偏差的变化率响应:温度正在快速逼近设定值,就算当前偏差还小,微分项也提前发出"减速"信号。它管的是趋势,相当于给控制加了预见性,特别适合大惯性过程(大容量换热器、大塔。
微分的问题是对噪声极其敏感——噪声是高频抖动,微分恰好放大高频。所以工程上微分要配合滤波使用,时间常数取微分时间的若干分之一;流量、压力这类噪声大、过程快回路干脆不用微分,只有温度这类慢而平滑的过程用得上。经验分布大致是:温度回路常用 PID,流量与压力回路常用 PI,液位回路视工艺要求 PI 或纯 P。
图:PID 单回路方块图与三作用分工
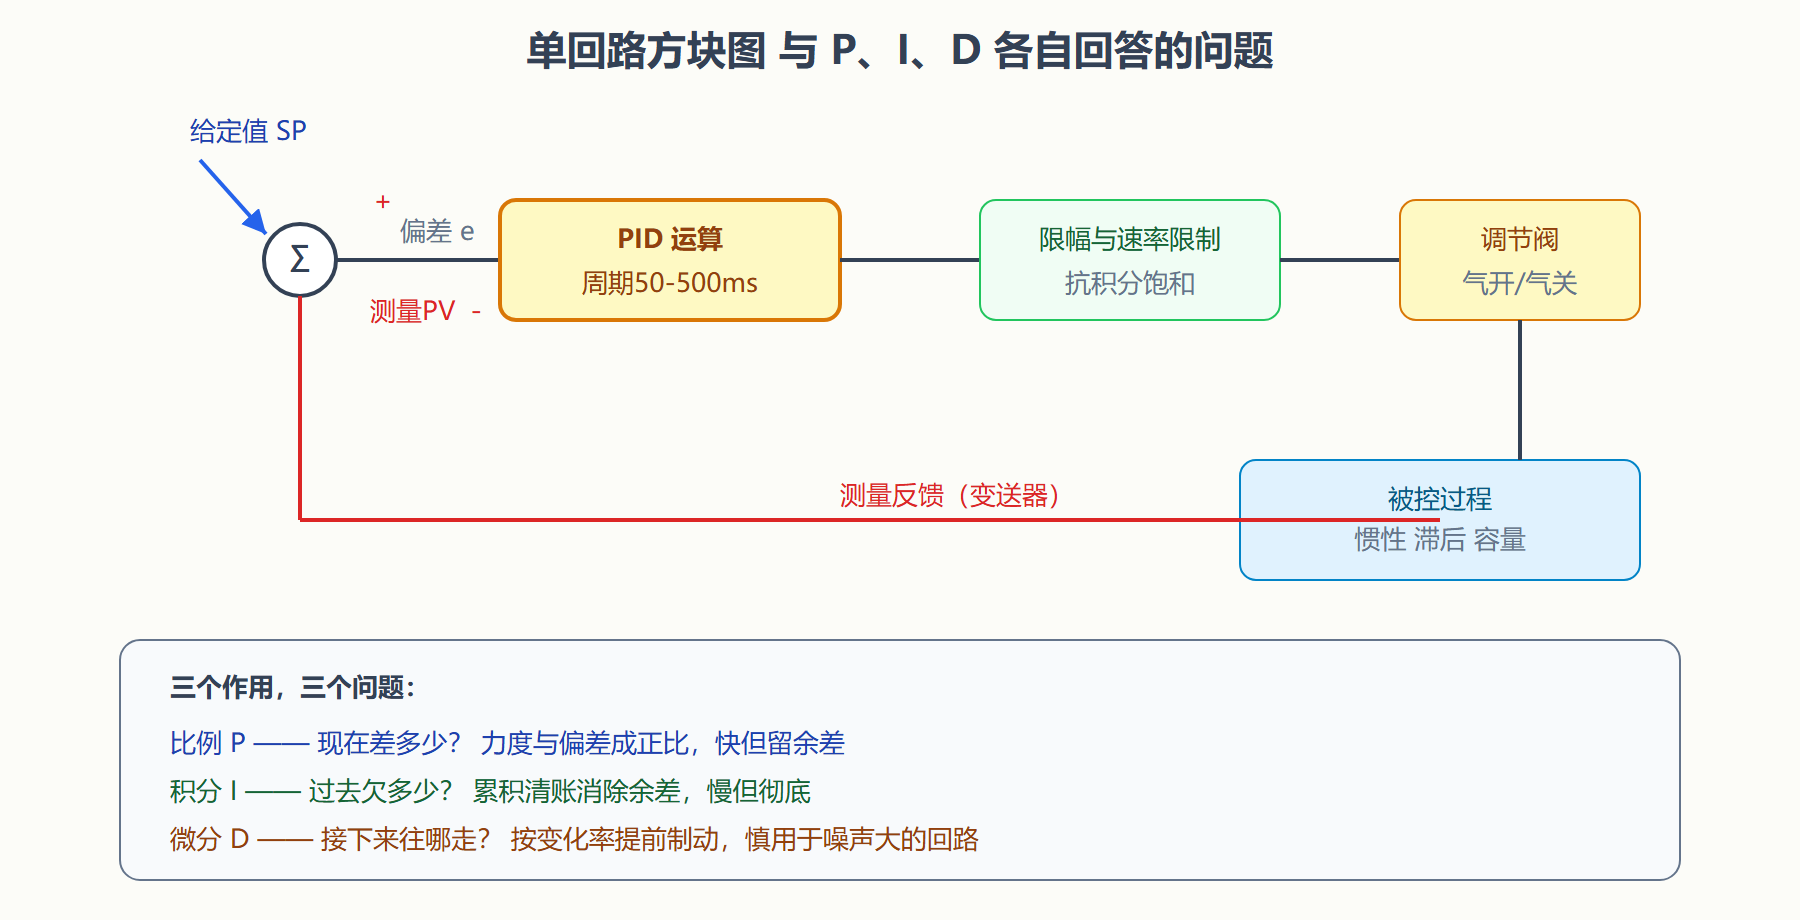
正反作用:接对方向比调好参数更重要
回路要负反馈,方向错了就成正反馈——越调越偏,直到限幅。判断规则是一个闭环乘法:从控制器开始,依次问每个环节"输入增大时输出增大还是减小",增大记正、减小记负,绕闭环一圈,乘积必须为负。
举例:加热炉出口温度控制燃料流量。温度升高需要燃料减少,控制器应为反作用;燃料流量增加导致温度升高,过程为正;调节阀选气开阀(信号增大开度增大),阀为正。闭环乘积:反(负)×正×正 = 负,负反馈成立。若阀门误选气关阀,乘积变正,回路方向就反了。工程调试的第一步永远是核对正反作用(第九章回路测试会给出完整操作),方向错了,参数整定毫无意义。
无扰切换:手自动之间的桥
回路有手动、自动两种状态,操作员随时可能切换。从自动切手动,操作员手动输出值必须事先跟踪自动输出值,切换瞬间输出不变;从手动切自动,PID 的积分项必须事先跟踪使输出等于手动值,否则一切自动,输出跳变,阀门猛动一下。这个"跟踪"机制叫无扰切换(bumpless transfer),由功能块在后台持续做,是操作员敢于频繁手自动切换的底气。同样机理也支撑第五章讲的冗余切换——热备控制器跟踪主控制器的输出,接管瞬间无跳变。概念在这里埋下伏笔。
本节要点回顾
- 双位控制的振荡源于过程惯性,工业需要连续控制,PID 是三种朴素直觉的组合
- 比例留余差,积分消余差但带来滞后与饱和风险,微分提供预见性但怕噪声
- 回路选型经验:温度用 PID,流量压力用 PI,液位用 PI 或纯 P
- 积分饱和的机理与对策(积分限幅、抗饱和)是工程级功能块的必备件
- 正反作用按闭环乘法判断,乘积必须为负;方向先于参数
- 无扰切换靠双向跟踪实现,同一机理支撑冗余切换
机理清楚了,下一节回答最实际的问题:比例增益、积分时间这些数字到底怎么定。
PID 三项的病理学比喻(准确版)
PID 三项的作用可以建立一套精确的对应:比例项是"当下反射"——误差多大反应多大,它决定响应的敏捷但也会因过强引发振荡(反射过激);积分项是"记忆清算"——只要误差存在就持续累积,负责消灭稳态误差,但它会累积滞后(清算过慢则超调,过快则积分饱和——长时间大误差后积分累积到极限,反向时要先"消化"饱和量才能回头,抗饱和 Windup 保护就是防这个);微分项是"预判"——按误差变化率提前出力,抑制超调,但它放大高频噪声(预见过敏),所以微分常配滤波或干脆不用(多数现场回路的微分时间是零)。三项配比的病理:响应慢加稳态差是比例积分都弱,振荡是比例强或微分缺位,无法到设定值是积分失效。这套对应关系熟练后,看响应曲线就能反推哪个参数该动——PID 调参从玄学变成读图。
补一段积分分离与抗饱和的实用配置。积分饱和的典型场景:开车阶段或大扰动下,偏差长时间同向存在,积分项累积到极限;此时过程开始回头,积分项还要"消化"掉累积的过量,造成严重的超调延迟。抗饱和的两种标准配置:积分分离(偏差超过阈值时暂停积分,防止正常调节期间的大偏差灌满积分器)与跟踪反算(输出限幅时让积分项跟随实际输出反算,饱和消失后立即恢复有效调节)。配置的判断标准:所有可能长时间大偏差的回路(开车回路、间歇操作回路)都必须启用抗饱和;常规稳态运行的回路可以只用输出限幅。检查方法:在趋势图上找"设定值已回到误差反向但输出仍持续顶在限幅一段时间"的片段——有,就是积分饱和在作祟,去组态里开抗饱和。