4.3 复杂控制策略与APC:串级、前馈与模型预测
4.3 复杂控制策略与APC:串级、前馈与模型预测
本节摘要:单回路 PID 调到极致,仍有一类问题无解:扰动进得太快、过程耦合太深、约束太多。本节讲三种经典的结构升级——串级、前馈、比值与分程,说明各自"治什么病",最后推开高级过程控制(APC,以多变量模型预测控制为代表)的门。
串级:把阀门也管起来
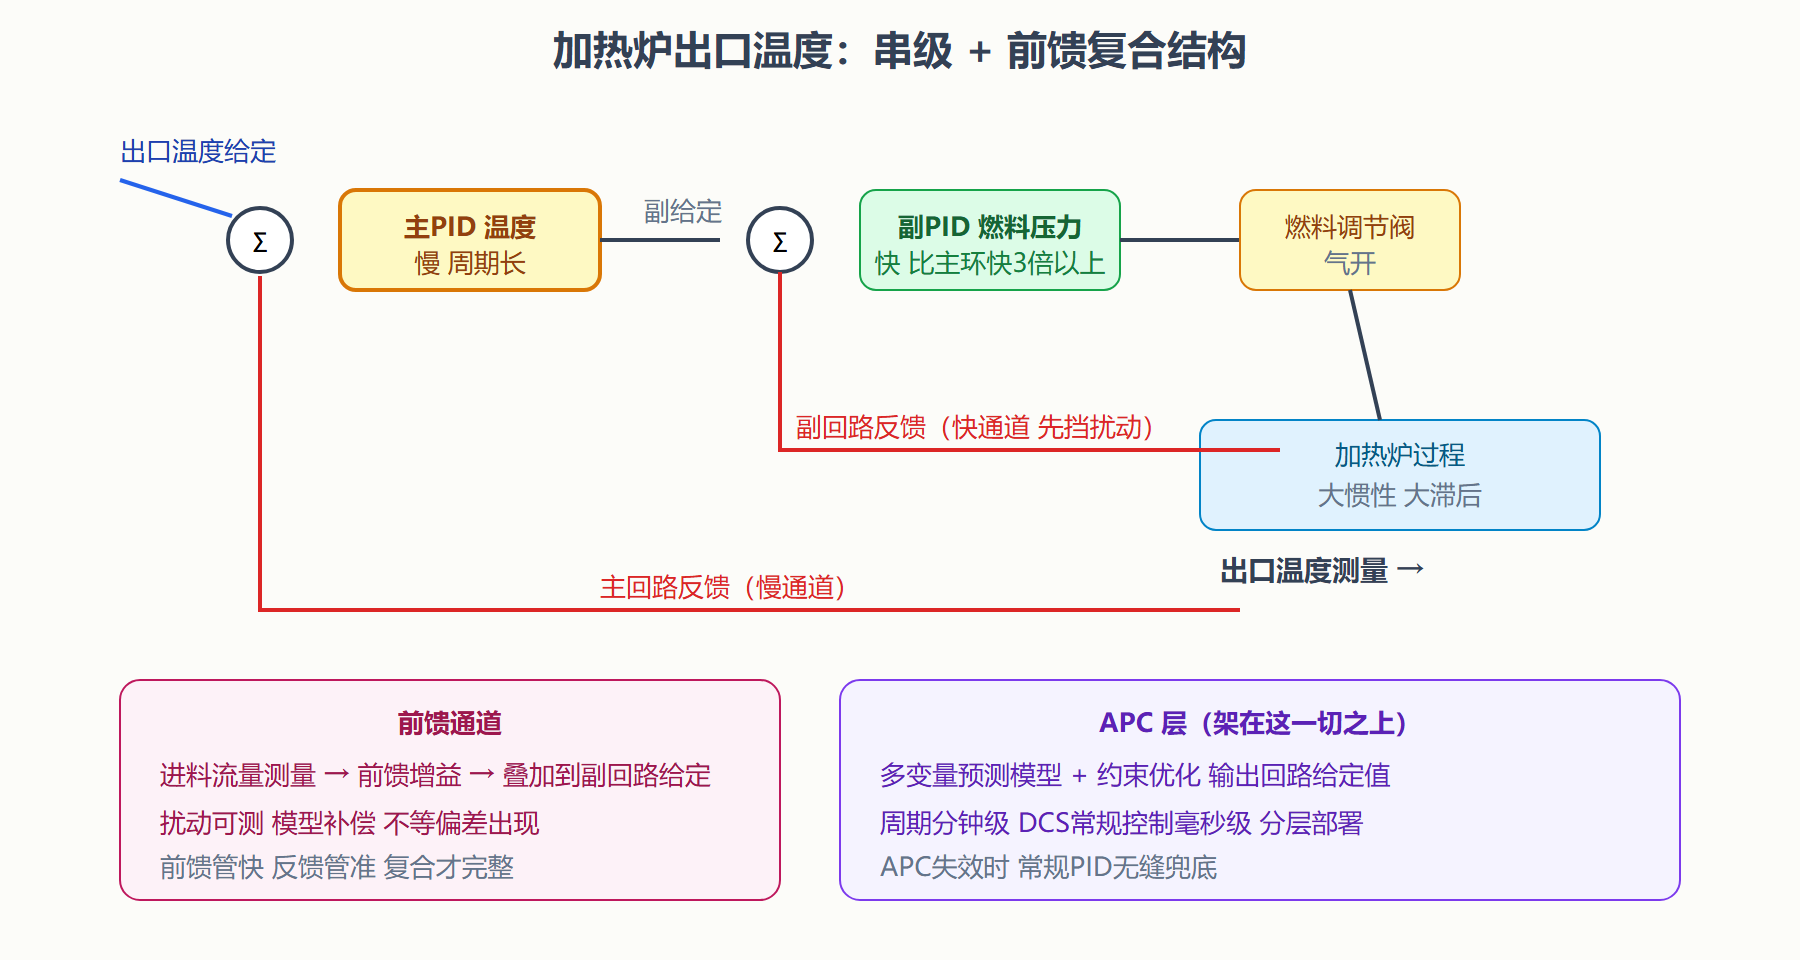
考虑加热炉出口温度回路:燃料压力波动会让炉膛温度先变,出口温度后变。单回路要等出口温度"感觉到"才动作,永远慢一拍。串级结构把过程拆成两段:副回路(燃料压力或炉膛温度控制)在内,动作快;主回路(出口温度)在外,它的输出不直接操作阀门,而是作为副回路的给定值。
串级的收益有两笔。副回路先挡了一道:燃料压力一波动,副回路在几百毫秒内就调回来了,主回路甚至没感觉到——这类"进入副回路包围圈的扰动"被就地消化,主回路的负担骤减。副回路还改造了对象动态:阀门特性中的非线性、死区被副回路包住,主回路看到的是一个更线性、更快速的对象,整定更容易。代价是两个回路要分别整定,且副回路必须比主回路快三倍以上,否则两环共振。投运顺序也固定:先投副(内环)、后投主(外环),切出时相反。
前馈:不等偏差出现就动手
反馈的本性是"有偏差才动作",而有些扰动(进料流量突变)传播快、后果重,等偏差出现再调已经晚了。前馈的思路:扰动可测,过程可测,那就直接按扰动量提前补偿——测到进料流量增大,按物料平衡关系直接算出需要的额外热量,叠加到加热回路输出上。
前馈与反馈是互补不是替代:前馈开环、只对设计过的扰动有效,模型有误差就补不干净;反馈闭环、兜底一切剩余偏差。工业标配是前馈加反馈复合结构:前馈管快扰动,反馈管慢精调。前馈增益是否合适有个直观检验法:施加该扰动,观察反馈回路的"纠偏工作量"——前馈越准,反馈需要动的越少。
比值与分程:工艺需求的特殊结构
比值控制:两股物流要保持固定比例(如燃烧的燃料与空气配比),主动量随便波动,从动量按系数跟。安全逻辑常做交叉限幅——加负荷时先加空气后加燃料,减负荷时先减燃料后减空气,永远不进缺氧区。
分程控制:一个控制器输出分段驱动两个执行器。输出 0 到 50 百分比时阀门 A 动作、50 到 100 百分比时阀门 B 动作。典型场景:塔顶压力控制,正常时调冷凝器冷水阀,冷水全开仍压不住时打开排放阀——一个回路平滑覆盖两个量程的执行手段。
变化的天花板:单回路思维的极限
把以上结构玩熟,仍会撞到流程工业的硬骨头。以乙烯装置裂解炉为例:多组炉管出口温度要既稳又均衡,燃料、稀释蒸汽、进料量多个操作手段相互影响——动任何一个阀门,几个温度同时变。几十个回路各自为政时,回路之间的耦合让"各调各的"变成互相拉扯:A 回路压住了自己的偏差,却给 B 回路制造了扰动。
这个天花板就是 APC(Advanced Process Control,高级过程控制)的用武之地,核心工具是模型预测控制(MPC):对多输入多输出过程建立预测模型,每个控制周期求解一个有限时域的优化问题——预测未来、滚动优化、反馈校正三件套。它的两个独门本领是处理约束(阀位、温度上限、压力上限全部写进优化问题,控制器在约束边界处主动权衡而不是越限后被动补救)与协调多变量(所有操作手段统一调度,耦合从敌人变成信息)。
工程上 APC 永远架在 DCS 的常规控制之上:MPC 算出的不是阀位而是回路给定值(称作"设定值优化"),底层 PID 回路原封不动地保留——APC 模型失效或计算机故障时,DCS 常规控制无缝接管。这个分层部署的格局,正是第二章"层的本质是时间尺度"的又一次体现:APC 的执行周期通常是分钟级,DCS 回路是百毫秒级,差着两三个数量级,必须分层。
图:串级与前馈复合结构
选结构的决策路径
面对一个控制问题,结构的升级路径可以归纳成四问:扰动在阀门侧还是过程侧?阀门侧快扰动用串级。扰动可测且传播快?加前馈。工艺要求两变量成比例或一控多阀?比值或分程。多回路强耦合、约束多、要整体优化?那是 APC 的领地。四问答完,结构基本定型,剩下的才是参数整定。结构对了,参数才有意义;结构错了,参数只是把错误执行得更精确。
本节要点回顾
- 串级:副回路快、主回路慢,副回路就地消化进入包围圈的扰动并线性化阀门特性;副环比主环快三倍以上,先投内环后投外环
- 前馈加反馈复合:前馈按扰动模型提前补偿,反馈兜底剩余偏差;检验前馈效果看反馈的纠偏工作量
- 比值与分程:配比控制配交叉限幅保安全;分程用一个回路覆盖两段执行手段
- 单回路的天花板是多变量耦合与约束处理,MPC 以"预测、滚动优化、反馈校正"破局
- APC 架在常规控制之上:输出给定值而非阀位,失效时 PID 兜底,分层由时间尺度差异决定
- 结构决策四问:扰动位置、扰动可测性、工艺结构需求、耦合与约束程度
回路控制这一灵魂已经筑基。下一章回答另一个根本问题:凭什么把身家性命交给这套系统——冗余与可靠性。
串级与前馈的选择决策
串级与前馈都治"扰动",但适用场景截然不同,给一个选择决策。串级适用的条件:扰动在副回路内且副回路的响应比主回路快得多(如燃料气压力波动先于炉温变化)——副回路在扰动伤及主被控量之前把它按住;同时主被控量必须有可用的测量。前馈适用的条件:扰动可测但不可控(进料流量是生产任务,不能为控温而改它)、且扰动到被控量的通道可建模——前馈按扰动的变化提前动作,补偿主通道的响应。两者的组合(前馈加串级加反馈)是换热器与加热炉的标准配置:前馈按进料流量预调燃料、串级用炉出口温度修正燃料设定、反馈兜住残余误差。判断一个扰动该用哪个手段的决策树:可测吗?不可测——只能靠反馈硬扛;可测可控——用串级(在扰动进入主对象前消灭);可测不可控——用前馈(提前补偿)。决策树走完,控制方案的结构就定了——高级控制不是炫技,是对扰动的分类处理。
补 APC(先进控制)的落地现实感。模型预测控制(MPC)在大型装置上收益可观(运行平稳性提升、接近约束运行带来的产能或能耗收益按百分之几计),但落地现实要认清三点:其一,MPC 需要阶跃测试建模型——测试期间装置按测试计划扰动运行,生产部门的支持是前提;其二,MPC 是"躺在上面的层"——下层 PID 回路不稳(阀位振荡、测量坏点)时 MPC 无法投用,"先基础后先进"的顺序不可颠倒;其三,维护的持续性——模型随设备与工况漂移,MPC 投用后要有专人维护(模型更新、约束调整),"投完就不管"的 MPC 半年内退化成摆设。行业里 APC 项目的成败分布印证一句话:技术只占三成,工艺配合、基础回路质量、长期维护占七成。这三个现实认识,比 MPC 的数学更重要。