5.1 非线性特性与李雅普诺夫稳定性
5.1 非线性特性与李雅普诺夫稳定性
本节摘要:饱和、死区、间隙、库仑摩擦等非线性环节会产生线性理论无法解释的现象——极限环、多平衡点、频率相关的畸变;李雅普诺夫方法通过构造能量型函数在不解方程的前提下证明稳定性。本节盘点常见非线性效应,用描述函数估计自振,演练李雅普诺夫判稳的构造流程。
承接第一章线性化与第四章设计:线性化在工作点附近失真的场景,正是本节的主场。本节也是 5.2 节滑模控制的理论地基。
一、非线性惹的祸清单
线性系统有三条铁律:叠加成立、行为与幅度无关、正弦进正弦出。非线性系统三条全废。具体毛病现场对号:饱和——增益随幅度压缩,小信号调好的增益大信号下等效缩水,结果是"小幅稳定、大幅失稳"的条件稳定;死区——小误差无输出,配积分作用会酿成缓慢的极限环(积分充放电压着死区来回穿越);间隙(回差)——齿轮换向先空走一段,等效相位滞后,是位置伺服极限环的头号惯犯;库仑摩擦与静摩擦——静摩擦大于动摩擦造成低速爬行与过零抖动;非线性弹簧——刚度随形变硬化或软化,共振频率随振幅漂移。
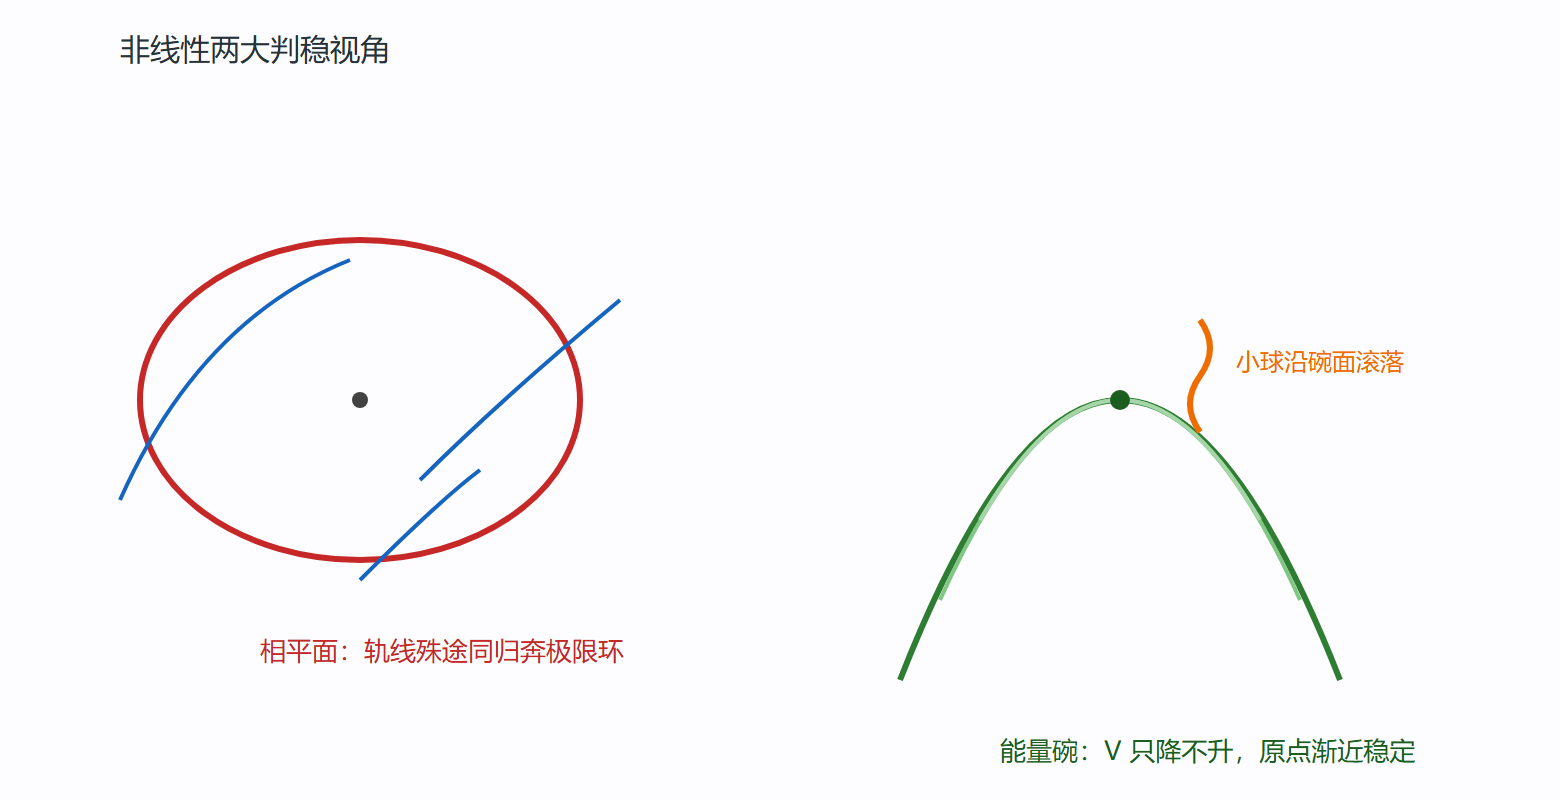
最反直觉的现象是极限环:既不衰减也不发散的孤立自持振荡。线性临界稳定也等幅振荡,但它的振幅由初值决定、且参数无穷小摄动就破坏;极限环的振幅与初值无关,是系统的固有属性,附近的轨线都被它吸过去或推离。用 MATLAB 造一个范德波尔型系统直观看看:
% 范德波尔方程:x二阶导 - mu(1-x平方)x导数 + x = 0 % 相当于阻尼项 mu(1-x平方):x小阻尼为负(注入能量),x大阻尼为正(耗散) mu = 1; f = @(t,x) [x(2); mu*(1-x(1)^2)*x(2) - x(1)]; [t1,y1] = ode45(f, [0 30], [0.1; 0]); % 小初值 [t2,y2] = ode45(f, [0 30], [3; 0]); % 大初值 plot(y1(:,1),y1(:,2)); hold on; plot(y2(:,1),y2(:,2)); % 输出:两条相轨迹殊途同归,收敛到同一个闭合环—— % 极限环不问出身,振幅与初值无关,这是非线性特有行为
二、描述函数:给非线性做"等效增益"
分析极限环的经典工具是描述函数:给非线性环节灌正弦,取输出基波分量与输入复数之比,当作"依赖幅值的等效增益"。自振条件是负倒描述函数曲线与线性部分奈奎斯特曲线相交——交点给出振荡频率与振幅。饱和环节的描述函数是实数、从 1 随幅度递减,负倒曲线从负 1 沿负实轴向负无穷延伸:
% 伺服系统:线性部分含三个惯性,执行器饱和 G = tf(50, conv(conv([1 1],[0.5 1]),[0.2 1])); nyquist(G); hold on; Ninv = @(A) -1./((2/pi)*(asin(1./A)+(1./A).*sqrt(1-1./A.^2))); Alist = 1.05:0.05:8; plot(arrayfun(Ninv,Alist), zeros(size(Alist)),'r'); % 输出图形态:G 的奈奎斯特曲线与负倒描述函数曲线(负实轴射线)相交, % 交点约为 -0.65 处,对应振幅约 A=1.4,频率读奈奎斯特图约4弧度每秒 % 验证:时域仿真饱和闭环,振荡幅度与频率与交点预测一致
描述函数是近似方法(假设非线性输出以基波为主),精度一两个数量级内足够工程定位;要严格结论就得上李雅普诺夫。
三、李雅普诺夫的 Energy 观
判稳的思路从"解出轨迹看收敛"换成"找一个能量的代理函数看它只降不升"。构造标量函数 V,满足两条:V 在原点为零、其余处为正(像个碗);V 沿系统轨线的导数处处非正(能量只耗不补)。则原点稳定;导数严格为负则渐近稳定。不解任何方程,稳定性得证。这是非线性系统少数普适的工具。
构造 V 没有通解,但有两个高命中率套路:对线性系统取二次型 V 等于状态转置乘 P 乘状态,P 由李雅普诺夫方程解出;对机械系统直接取物理能量(动能加热势能)。演示后者,带非线性弹簧的质量阻尼系统:
% 系统:x二阶导 + x导数 + x + x立方 = 0(达芬方程,刚度硬化) % 取能量函数 V = 0.5*x平方 + 0.5*x平方的立方 ... 即动能加弹性势能 % V = 0.5*v^2 + 0.5*x^2 + 0.25*x^4 % 沿轨线求导:dV = v*(xdot导) + (x+x^3)*v = v*(-v -x -x^3) + (x+x^3)*v = -v^2 % dV = -v平方,处处非正:能量只会被阻尼耗散,原点稳定 % 仿真验证: f = @(t,x) [x(2); -x(2) - x(1) - x(1)^3]; [t,y] = ode45(f, [0 20], [2; 0]); Vt = 0.5*y(:,2).^2 + 0.5*y(:,1).^2 + 0.25*y(:,1).^4; plot(t,Vt) % 输出:V 单调下降至零,与手推 dV 等于负 v 平方一致
导数只非正不严格为负时(上例 v 为零时 dV 为零),需要拉萨尔不变集原理补最后一步:轨线最终落在 dV 为零的最大不变集里,该集只含原点即渐近稳定。上例 dV 在 v 等于零时为零,但不変集里系统方程推着 v 又动起来,最终只能停在原点。
图 极限环与李雅普诺夫碗
四、多平衡点与稳定域
线性系统平衡点只有一个(原点),非线性可以有一串。经典的倒摆摆在正立与下垂两个平衡点各有各的稳定性,吸引域还互不覆盖——初始条件落在哪个盆地就被哪个平衡点收编。工程含义:"系统稳定"必须问"从哪片初值出发稳定",全局稳定是奢侈品。李雅普诺夫函数的等值线还能圈出吸引域的可保证下界:V 低于某阈值的区域里保证收敛,这是电网暂态稳定分析的日常工具。
本节要点回顾
- 三铁律全废:叠加、幅度无关、正弦保形在非线性处全部失效,小信号结论不可外推;
- 极限环:振幅与初值无关的自持振荡,死区加积分、齿轮间隙是高发成因;
- 描述函数:非线性等效成幅值依赖的增益,与奈奎斯特曲线交点即自振参数;
- 李雅普诺夫:构造能量型函数只降不升即稳定,二次型与物理能量是两大构造套路;
- 吸引域:非线性稳定性必须带初始条件范围陈述,等值线可圈保证域。
判稳有了新工具,下一节转守为攻:把非线性本身当作可利用的结构。